
粉丝3.1万获赞19.6万
相关视频
 02:06查看AI文稿AI文稿
欢迎观看经纬 m 三百 rdk 教学视频,本视频将介绍如何对经纬 m 三百 rdk 飞行器和遥控器进行对频操作。 开启飞行器时,如果飞行器尾部状态指示灯显示为黄灯快速闪烁,遥控器状态指示灯显示为红灯常亮。 dj ipad app 显示遥控器已经连接,表示飞行器和遥控器处于未连接状态,此时需要进行对频操作。 方式一,使用遥控器组合按键,同时按下遥控器自定义按键 c 一、 c 二和录影按键,此时遥控器状态指示灯显示蓝灯闪烁,并发出滴滴提示音,遥控器进入对比状态。 方式二,使用 d j 拍落 app, 打开 d j 拍落 app, 进入遥控器设置页面,点击遥控器对屏按钮,在确认要进行对频吗?对话框下选择确定 显示屏显示倒数对话框,并发出滴滴提示音,遥控器进入对比状态。 方式三,使用显示屏快捷按键,在遥控器显示屏首页上方滑动,下拉遥控器快捷面板,点击对屏按键, 此时遥控器状态指示灯显示蓝灯闪烁,并发出滴滴提示音,遥控器进入对屏状态。 待遥控器进入对屏状态后,长按飞行器电源按键五秒,电源指示灯闪烁,飞行器进入对屏状态。 当飞行器电源指示灯绿灯常亮,遥控器状态指示灯绿灯常亮时,表示飞行器与遥控器处于连接状态。对频操作完成,感谢您的观看!
191TOPDRONE 09:42查看AI文稿AI文稿
大家好,今天我们给客户演示大疆 m 三百 rtk 加 pe 相机,找到一块平整空旷场地后,我们将无人机组装起来, 这是 m 三百二 tk 的起落架,起落架装好后,将飞机取出, 用套筒固定机翼勾看我们交货现场,有说有笑,多愉快呀。 取出 pe 相机, 摘下相机保护盖,将相机安装到无人机上,白点对红点装上去, 然后转到红点对红点就可以了。展开掌页, 安装无人机电池 旋转卡扣,插紧电池遥控器,安装电池 遥控器,开机方式与无人机一样,断按再长按。 点击 km 机导入,选择目录 extermesd 外部 sd 卡导入,导入提前准备好的 kml 文件。选择建图航拍, 我们看看建筑航拍的参数,相机参数我们选择蚕丝 t 三十五毫米镜头, 然后横线高度可以设置为一百六十,速度拉满, 高层优化暂时不用。参数设置完毕, 检查没有问题。上传黄线开始执行, 可以看到无人机一直在升高,升到指定高度后将会按规划的航线飞行, 电池电量不足,开始返航降落了,飞机高度正在下降,从这里可以看到飞机的实时高度信息。 我们给无人机更换电池, 电池装入卡扣,卡紧,先短按再长按无人机开机, 开机后无人机的脚页和云台相机会自动初始化旋转,我们点击这里 继续上次任务,检查飞行参数有无异常,没问题就下一步。上传黄线开始执行, 飞机再次起飞,继续上次没飞完的任务。 我们看看相机的拍摄画面,现在正在升高八十多米,上一个任务 没飞完,我们接着上一个航行任务继续飞,上个架次飞到这里结束了,这里有一个标记, 无人机飞到标题处,接着上个任务继续飞。任务执行完毕,飞机再次返程, 我们现在演示倾斜摄影镜头,我们选择蚕丝 te 三十五毫米 云台扶腰角度默认四十五度,不用改航线高度,一百二十米可以不用改 起飞速度,航线速度,航线速度倾斜都可以调大一点。点击高级设置,设置重叠率, 主航线角度是修改航线角度的,我们看看效果吧。 设置好了航线之后,我们点这里开始检查,没问题就下一步上传航线,上传完了,点开始执行, 飞机在上升,上升到一百二十米时,会自动开始执行任务。 开始执行任务 倾斜摄影任务结束,开始返程降落,降落。 装好遥控器, 取下无人机电池, 讲页收起来, 我们来拆下云台相机这有个按钮,按下按钮,这里现在是红点,对着红点,我们转动云台相机,转到白点对着红点,相机就可以取下来了。给 pe 相机扣上保护罩, 第一相机有两个保护罩哦。 相机放好, 无人机全开套筒,松开机翼, 折叠机翼, 固定讲页, 无人机放入仪器箱, 取下起落架。 ok, 演示完毕喽,有哪里没讲清楚的,欢迎评论区留言咨询。
1947武汉北斗星耀测绘科技有限公司 01:29查看AI文稿AI文稿
连接上了这个 m 三百,然后点击航线飞行,然后点创建航线箭头航拍,这个大家都知道,然后先选定我们这个区域,选定,然后选择相机, 我们选一个自定义相机 a 五 pro, 给大家看一下我们这个参数,我们这个是照片分辨率,宽的话是一个七九五二,高是五三零四,然后传感器尺寸是一个三十五点八,高是二三点九,这是一个标准的全号相机, 焦距是四十毫米, 速度的话是一个设置成八到九就差不多了,九米九米每秒,这个基本的操作和我们 a 三 pro 基本操作是一样的,我这是一个全画幅的相机。好,现在把我们的侧区进行一个微调 好,侧曲就侧这一条路就好了。好,现在把航线保存一下就 ok 了。
159航测๑行天下 02:51查看AI文稿AI文稿
欢迎观看经纬 m 三百 r d k 教学视频,本视频将向您介绍 p f d 模式的使用方法。 将飞行器与遥控器连接后,打开 dj pillow app, 在主界面中选择 fpv 画面,即可看到 pfd 模式的相关信息。 在 pfd 模式中,十字图标代表飞行器机头朝向始终位于图船正中央。 两段水平线反映当前飞行器姿态。当飞行器成水平姿态时,十字图标与水平线连成一条直线。飞行速度使量球显示飞行器即将前往的位置。连接十字图标与速度使量球的直线显示飞行器将要飞往的方向。 左侧列表显示飞行器当前速度、风速及风向。右侧列表显示当前飞行器相对痛点的高度、飞行器垂直速度及飞行器所处的海拔高度。 感知条标识会显示飞行器在垂直方向上对障碍物的感知状态,最远可识别飞行器上下三十米内的障碍物。当飞行器探测到障碍物时,感知条会显示障碍物与飞行器之间的距离。 感知条的长度会随着飞行器与障碍物之间的距离减小而缩短,请及时采取措施,避免发生碰撞。 画面下方的罗盘反映当前飞行器航向以及飞行器在水平方向对障碍物的感知状态。 红色箭头标识代表飞行器机头,该箭头方向固定朝上, 短线为飞行速度。驶量标识,短线指向代表飞行器当前的飞行方向,短线长短对应飞行器飞行速度快慢, 当飞行器悬停时,短线消失。罗盘上方的数字表示飞行器机头方向与正背方向的夹角。彩色图标表示云台相机相对于飞行器机头的朝向。可在图船选择页面中查看图标对应的云台相机型号。 圆盘四周的参数分别表示为激光目标点、聘点及横点相对于飞行器的距离。 罗盘内部浅色区域表示飞行器水平。四项闭上区域,深色区为闭上盲区, 请勿让飞行速度驶量标识处于盲区内,当飞行器探测到障碍物时,会自动在罗盘中显示障碍物区域,请及时采取措施,避免发生碰撞。 感谢您的观看!
 00:39查看AI文稿AI文稿
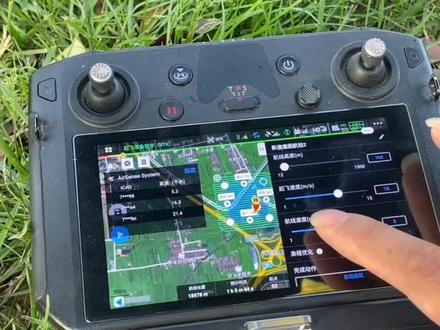
速度的话是一个设置成八到九就差不多了,九米,九米每秒,这个基本的操作和我们 a 三 pro 基本操作是一样的,或者是一个全画幅的相机。好,现在把我们的侧区进行一个微调 好,侧曲就侧这一条路就好了。好,现在把航线保存一下就 ok 了。
101航测๑行天下 03:19查看AI文稿AI文稿
欢迎观看经纬 m 三百 rtk 教学视频,本视频将为您介绍 drtk 二移动站行业版安装与连接、 drtk 二移动站行业版激活方法以及 drtk 二移动站行业版使用指引。 请将三脚架架设于空旷、无遮挡的室外环境中,将 d r t a。 二移动站主体安装至延长杆上,再将其安装至三角架中。安装电池 调整低 rtk 二移动站至合适高度,并拧紧螺母。参照水平仪调整三角架, 确保水平仪中的气泡保持在黑色圆圈内。长按电源按键,开启 d r t k。 二移动站, 此时电源状态指示灯绿灯常亮,长按模式按键模式状态指示灯黄灯闪烁一次,表示 d r d k。 二移动站进入模式切换状态, 此时短按模式按键可切换工作模式。 请将 d r tk 二移动站设置为广播模式, 开启遥控器和飞行器电源检查连接状态。打开 dgiplow app, 进入 rdk 设置界面,将 rdk 服务类型设置为 drdk 二移动站,此时 app 将显示所有搜索到的 drdk 二移动站,全取所需的 drdk 二移动站完成连接。 首次使用 d r d k。 二移动战时,当飞行器与 d r d k。 二移动战连接成功后, d j p l app 会提示上有 d j 设备未激活,点击激活即可开始使用 d r t a 二移动站也可以通过电脑调餐软件进行激活。使用连接线连接 d r t k 二移动站至电脑。打开 d j ostentofrom mattress 软件,点击 d r t a r 高精度均 s s 移动站行 页版图标,在弹窗中点击开始激活,激活成功后即可开始使用。 当阿迪 a 设置页面中飞行器定向定位均显示 fix 时,表示 rdk 模组已经准备就绪,可以开始执行飞行任务。你也可以将坐标手动输入至 drdk 二移动站中,进入 rdk 设置界面,点击高级设置, 输入管理员密码,点击调整坐标,手动输入当前滴 rtk 二移动站位置信息, 点击确定。设置成功后,系统将保存当前的位置信息,感谢你们观看!
 01:01查看AI文稿AI文稿
大家好,我是贝贝,今天我们教几位朋友怎么使用大家的 m 三百,他们的 m 三百还没有激活,所以用我们的进行教学。他们电池是没有电的,所以我先用电巧二进行充电,可以看到有很多膜需要我去撕。先激活遥控器, 激活成功,把遥控机和无人机安装好之后,电池也充了一点电了,开机激活无人机点击激活。这个 m 三百搭配的是 h 二零,它和 h 二零 t 的区别就是没有的成像,把这个膜撕掉才能使用。激光测距 电磁箱在充电之前也需要激活,不然是无法充电的。开启电源连接遥控器允许授权点击激活。把四个设备都激活之后,要把遥控器和电池充到百分之五十的电以上,然后升级固件,在等待的过程中,正好可以把这 面膜通通都撕掉。在遥控器界面点击这里点击一键升级。好了,你们的无人机没有问题了,教学也教完了,希望你们以后不会炸鸡。
1929贝贝享飞无人机 02:34查看AI文稿AI文稿
欢迎您使用本公司 m 三百细流照明无人机,本视频将为您详细介绍该套产品的使用方法。 首先,在使用前请检查 t b 六零电池与基载电源的电量,其中带 x t 六零输入与输出端口的为基载电源。 单击电源键,电量指示灯亮起,请保证每次起飞作业前电量指示灯为四格,即满电。 安装原电池与机载电源并锁紧锁扣。打开细留香线缆端,翻盖, 拉出细流线缆连接到机在电源上方 g 六零工头电源输入接口,并用绑带将线缆固定于脚架。打开细流箱控制面板,翻盖插入电源线 并连接两百二十伏电源或发电机。打开细流箱输入开关,等待显示屏初始化同时启动无人机电源。短按并长按遥控器开关,两至三秒可开启无人机遥控器 以同样操作方法开启无人机电源,并等待无人机自检至机壁指示灯正常闪烁。 打开细留香高压开关,待显示屏电压数值上升到预设工作电压后,即可进行飞行作业。细留香可全程跟随无人机飞行高度进行自主收放线缆,飞行过程中无需靠近或操作细留香。 待无人机安全降落后,请第一时间关闭高压开关并断开机。在电源线缆连接,解开绑带, 长按线缆强收按钮,即可将细流箱外多余线缆收回。关闭细流箱输入开关,断开电源线并合上翻盖,飞行过程结束。 感谢您使用南京中能动力设备有限公司产品,祝您飞行愉快!
 01:32查看AI文稿AI文稿
经纬 m 三百 adk 教学视频本视频将为您介绍经纬 m 三百 adk 飞行器搭配网络 adk 的使用方法。 使用网络阿迪 k 进行定位时,您需要经纬 m 三百阿迪 k 飞行器一台,遥控器一台,四 g 网卡一张, 将遥控器与飞行器进行连接,确保遥控器网络连接状态正常。 打开 dj 拍落 app, 点击进入图传画面,进入 adk 设置界面,将 adk 服务类型设置为网络 atk, 点击购买网络 adk 套餐,购买套餐激活千寻网络 adk 服务。 当 rtk 设置界面中,飞行器定向定位均显示为 fix 时,表示 rdk 模组已经准备就绪,可以开始执行飞行任务。 当使用第三方网络 rtk 服务时,可将 rtk 服务类型设置为自定义网络 rtk, 设定服务器与端口,输入账号及密码,点击设置开始连接服务器。 当飞行器定向定位均显示为 fix 时,表示阿 dk 模组已经准备就绪,可以开始执行飞行任务。
 00:40查看AI文稿AI文稿
啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊啊。
163Baaan行业无人机应用 06:00查看AI文稿AI文稿
欢迎观看经纬 m 三百 rdk 教学视频,本视频将向您介绍如何使用经纬 m 三百 rdk 进行首次飞行。 展开遥控器天线,并调整天线位置,从遥控器背部遥感收纳槽中取出遥感并安装。可以根据需求安装外置 wb 三七电池以延长续航时间。 安装四 g 网卡,已支持无线上网功能。 打开保护箱, 将起落架安装至飞行器起落架机座安装口。滑动锁扣并顺时针转动至锁紧位置。 将飞行器从保护箱中取出, 展开击毙前请先移除蒋托,将后击毙蒋业。从蒋托中取出,将蒋托从前击毙上卸下 移除另一侧降拖 展开击毙将击毙。转动到卡槽内,滑动击毙锁扣并顺时针转动至锁紧位置,确保击毙安装牢固。展开讲业 安装云台相机对齐云台相机的白点与接口红点旋转云台相机快拆接口到锁定位置。 安装飞行器电池,将电池锁扣旋转九十度,确保旋转至卡口味。将飞行器放 置在水平地面上,面朝飞行器尾部进行操作。短按在长按遥控器电源按键即可开启遥控器。 短按在长按飞行器顶部的电源按键即可开启飞行器。运行 dj pillow app 对屏完成后,点击进入手动飞行功能。注意检查列表是否有异常报错提示。 在 dj 拍楼 app 上设置连接 d r d k 二移动站或网络阿 d k。 当飞行器 rdk 的定向及定位状态均显示为 fix 时,表示飞行器已获取并使用 rdk 数据。 将左右摇杆采用内八或外八的方式启动电机,蒋叶启动后推动油门感,可实现手动起飞。 遥控器左摇杆用于控制飞行高度与机头朝向,右摇杆用于控制飞行器前进、后退及左右飞行。 在图传画面中可以看到当前飞行器速度和飞行距离等信息。点击切换, 选择拍照录像模式,点击相册可查看下载照片或视频。点击 menu 设置拍照录像功能。 通过遥控器波轮拍照键、摄影键在飞行过程中控制云台进行拍摄。 长按遥控器的返航按键,飞行器将会执行智能返航功能,也可以通过遥感手动控制进行下降。 经尾 m 三百 rdk 支持电池热替换功能,在不关闭飞行器电源的状态下即可完成电池更换,从而提高作业效率。 解锁电池锁扣,取下一侧电池,更换备用电池,更换另一侧电池。 安装到位后锁紧电池锁扣, 短按在长按飞行器顶部的电源按键,即可关闭飞行器。将电池锁扣旋转九十度,取出飞行器电池。按住云台相机解锁按键, 旋转云台相机快拆接口到解锁位置。取下云台相机,将机壁锁扣逆时针转动进行解锁。将锁扣从接口底端划出, 将后击臂转动折叠到位。将前击臂转动折叠到位,折叠另一侧击臂。 安装讲托,将后击币奖业插入讲托中,并将奖托固定在前击币上。 将前机壁蒋业插入讲托中。安装另一侧讲托。 将飞机倒置放入保护箱中,确保各个部件在卡槽内部。将起落架锁扣逆时针转动进行解锁,并将锁扣从接口底端划出。 将起落架从飞行器起落架机座安装口中取出放入保护箱内,短按在长按遥控器电源按键即可关闭遥控器。取出四 g 网卡,取下外置 wb 三七电池, 卸下摇杆并放回摇杆收纳槽中折叠天线。将遥控器放入保护箱内 闭合并扣紧保护箱锁扣。感谢您的观看!
900TOPDRONE 07:50查看AI文稿AI文稿
打开飞机箱,取下脚架,安装飞机 红点,顺时针旋转对齐红点即可。逆时针旋转取下云台卡扣,取出飞机脚架朝下放着地面,取下蒋坡,展开基地,展开蒋业 扭紧套口,顺时针旋转至红点对红点即可。装上电池,顺时针旋转九十度,锁紧电池。 打开相机箱,取出相机,逆时针旋转取出卡扣。我们可以看到脚部环侧面有三个螺丝孔,分别是十六度和四度共用口,十二度和零度共用口以及单独的八 正面有四个度出口,分别是四八、十二和十六度。此次教程航飞速度为十二米每秒,因此角度环调节到十二度。把转接环排到十二度位置,扭紧螺丝,同时固定螺丝扭紧即可。 储存模块三角形朝上,储存模块插进相机里才能正常开机。调好相机后就可以挂到飞机云台上,顺时针旋转到红点对红点即可。接下来我们先把遥控器开机展开天线短按一下,再长按即可。 机开机,短按一下带长按即可。 飞机通电后,我们的相机就会正常开机。 开机后点击拍案进入爱,点击航线飞行,进行航线规划,点击创建航线。因为我们的相机拍照有五个视角,所以选择建图航拍,接着手动规划区域范围, 也可以在航线库界面选择 kml 导入来加载已经准备好的 kml 文件。 区域范围画好后修改任务名称,点击选择相机进行自定义相机,填写相机参数,输入照片分辨率,宽七九五二 px, 高五千三百零四 px 输入传感器尺寸,宽三十五点九毫米,高二十四点零毫米, 输入交距四十毫米,最小定时拍照间隔,输入一点二秒,点击完成即可。创建好相机后,输入航线高度,根据相机需求设置对应的高度即可。航线速度我们推荐八至十五米,每秒完成动作,选择自动返航, 点击高级设置,输入最硬的重叠率,我们推荐航向百分之七十,航向百分之八十,这组参数适合大部分场景应用。主航线角度我们推荐平行于侧区的长边,减少飞机转弯的次数,已提高飞行效率。 外扩边距需要外扩一倍的杭高来保证侧区边缘的模型重叠率。目前外扩距离最高为一百米,在任务需求大于 一百米的高度,需要在第三方软件手动外扩一倍的行高。拍照模式,选择等距拍照,点击保存即可完成航线任务设置。通过下视图传,我们可以看到相机的快门速度和 iso 数值。 点击右上角的三个点按钮,点击我们的相机参数设置按钮,可以看到第一个功能位显示实时数据开关按钮,打开后会出现相机信息窗口,可以查看相机的各个状态。 第二个确认按钮,点击可自动修复相机。第三个开关机功能,可以手动开机关机。第四个快门功能,可以调节快门的速度。晴天推荐一千分之一秒,阴天推荐八百分之一秒,光线强烈推荐一千二百五十分之一秒。第五个 震慑模式功能,打开后只有下式工作。第六个测试功能,打开后相机会自动拍照测试。调试好相机参数后,我们进行 rtk 设置,打开 rtk 定位功能, rtk 服务类型根据个人需求选择,接下来根据 rtk 类型填写对应的参数,点击设置即可自动链接 rtk, 但 rtk 的定向与定位都显示 fix, 表示 rtk 状态已达到固定解,即可满足作业需求。 设置好 rtk 后,我们进行安全参数检查,点击非控参数按钮,修改返航高度,返航高度大于等于任务高度,点击避障设置,检查避障是否开启。点击遥控器设置, 检查摇杆模式,点击图船设置,检查图船工作频段,点击电池设置,检查电池状态完成后即可正常作业。 接下来我们把飞机挪到空旷的地方进行飞行检查。 首先检查机壁套筒是否扭紧,脚架是否固定,电池舱是否扭紧,相机是否扭紧。 接下来在地面手动拍照,检查相机屏幕和遥控器上的相机窗口的数量变化是否一致,下视图传 起步的快门速度是否调整正确。检查完成后,点击开始按钮进行任务航线上传,确认好飞控参数,点击下一步,点击上传航线,点击开始执行,飞机即可开始起飞作业。 在我们作业的过程中,需要时刻观察飞机的飞行姿态,相机拍照的实时窗口信息,飞行速度、高度以及风速大小, 电量过低时飞机将会自动返航。更换电池的时候飞机无需关机。首先取下一块低电量电池,装上一块满电量的电池上去,接着取下第二块低电量电池,装上第二块满电量电 即可完成检查。确认好后即可以执行断点续飞, 点击上传航线,再点击开始执行,飞机就会执行未完成的任务。 任务完成后,我们查看遥控器信息窗口和相机小屏幕的数量是否一致,确认无误后即可关机撤场。逆时针旋转到转接环的白点,即可取下相机。接下来取下电池,放好 逆时针旋转套头,收起奖液折叠基地,然后套上奖托,把飞机倒置 放回箱子里,装上云台卡扣,逆时针旋转脚架套筒即可取下脚架,放至凹槽内, 锁紧飞机箱,即可撤离现场。
117群力科技


