betaflight遥控器设置
昨天有大佬说可以用遥控器控制 led 颜色,我赶紧入查了一下资料,学习了新的方法和大家分享。首先 bft 面站要打开专家模式和配置里的 led 开关。 其次在调整里面 ad 配置一个控制通道,激活一个通道,指定一个通道作为控制通道选择通道的全部可用范围。 通过通道选择和 我们在这里设置的瑞士模式和 pk 模式,可以用命令赛特艾特兔与布瑞斯哈尔和赛克拉斯 suvice 跟快乐进行设置。 设置好三个模式后,就可以通过刚才指定的通道控制切换了模式颜色。还可以通过按钮进行设置。这块我也不熟悉,大家一起探索吧!关注收藏,一起试吧,不懂就问学习捷径!

粉丝4080获赞7.2万
相关视频
 00:51查看AI文稿AI文稿
今天被问到为什么新遥控器对屏后用不了,在使用 pf 或者可以飞控时,遥控器一定要注意做一件事情,那就是将四个主要通道的区间设置在一千到二千,中位设置在一千五百。 以福特派为例,他的默认中位是一千五百一十九左右,距今在一千零九十九到一千九百三十九左右。如果不修改,首先飞机无法解锁, 其次 red 的实际作用值也会和设置的不一样,所以星空在手首先要做的就是将四个主要通道的。
207爱飞穿越的长发大叔 05:46查看AI文稿AI文稿
ok, 那上一次在讲这个 pid 调餐的时候呢,我讲到了一个用遥控器来修改参数,可以快速的调节我们的滑块的方法, 然后有很多人又很感兴趣啊,说没有看懂我,那我今天就来演示一下怎么用遥控器来调餐。我以我手上的这个 tx 幺二为例,这个遥控器他本身是送了一张 sd 卡的,在这里,呃,没有的话可以自己去找一张, 不用太大。他原配的这张是二百五十六兆的,我们放的这些文件都很小,所以没有必要去用太大的卡。 呃,把这张卡放到电脑里面,然后这样呢,你就会呃得到一些文件,我们去把我们下载好的 bestfield lostgood 这个打开,然后把这个文 文件夹里面的 scripts 和 sounds 这两个文件夹都全部拖到我们的卡里面就可以了,覆盖掉它就好了。因为我已经考过了,所以我就不去覆盖了。 呃,不用去每一个每一个的。对啊,直接这两个文件夹拖进去就行了。打开遥控器之后呢,呃,需要给飞机通上电啊,需要让遥控器和接收机要连上。 呃,我现在是插着电脑,插着这个 usb 就可以就可以通电啊。然后我们在外场飞行的时候呢,呃,插着电池就可以了,只要他遥控器和接收器是联通的状态就行。然后这个时候我们进入到, 呃,系统设置啊,系统设置里面,然后找到刚才考进去的这个 bfca 这一个选项,然后点进去。好,这个时候啊,如果说我们的飞机没有通电,如果说你的遥控器和接收机没有连上的话,你点这个它会显示 viting for connection, 我们一定要保证飞机和 飞机和接收机是连上的啊,然后这个时候你就会进来,你就会看到这里有很多标赛里面的设置, 有兴趣的话可以自己研究啊,比如说这里的图传,对吧?然后配置文件,然后 pid right, 这些都是 可以的。好,然后四点三的固件的话啊,我们找到这一个 simplify tuning, 然后点进去,点进去了之后你就会看到啊,这里有 pid 的模式,他可以选择 row, pitch 和 rope, pitch 和药这三个轴, 哎,你也可以把它关掉。好,然后我们现在调试的时候,一般就是先纸条肉和 pic 两个轴就可以了,然后 这里面的后,后面的这些选项实际上就是对应的北上 fly 里面的呃,滑块啊,每一项对吧?你们看啊,比如说这一项是 d 对吧? d, 然后 pi 滑块,然后 fifth over 滑块,然后 dmax i, 然后这是 picture roll 的比例的低值啊,实际上他这个划块调的就是 picture 这根轴上的地址,然后下面这一个 row 和 picture 的比例的 pi 和 fifty four 的三个量啊,然后最下面一个就是组成数了, 比如说我们现在要对组成数来进行调整,那我现在是一点二,我要把它调到一点四吧,啊,一点四,然后再长按一下 保存啊,一定要保存哦,如果没有保存的话,你现在看着他是一点四,但是他实际上是一点二啊,一定要保存,比如我们现在是一点四,对吧?然后你退出,然后再进来,你会发现他还是一点四,然后我们把它改到一点二, 如果我没有保存,我退出再进来,他还是一点四,看到没有,所以一定要保存 好,保存好了之后我们就可以进行下一次的试飞了。好,四点三的就是刚才这个样子啊,然后现在我们来看一下四点二,四点二是有点不一样的,我现在怪三二五用的是四点二的,估计我们来看一下。 如果说是用四点二的固件,然后我们进到这个贝拉白色套里面之后,啊,这些都是一样的图传配置文件,对吧? pid raise, 然后过了这个 advanced page 之后,你会发现它没有 simplified q 领这个选项了。也就是说如果是四点二的系统的话,我们是没有办法去在这个上面去拉滑块的。 如果是四点二的系统的话,我们就需要在呃这个 pid 这个里面去手动的更改这些数值了。 好吧,这就是他们的区别。然后有些人提到说遥控器连不上啊,我没有遇到我的遥控器连不上的问题,要么就是呃, 你的遥控器和接收机没有对上,没有连上啊,比如说你的飞机没有通电,或者是有什么其他情况没有连上,呃,要么就是可能你的这个 lostbook 里面的某些文件可能 损坏了,或者是有问题,这个时候你只要把我们下载的那个安诺包重新的去把它拷贝进来,覆盖一下之前的文件就可以了。好,如果还有什么问题的话,也欢迎留言告诉我。 ok, 好,就这样,拜拜。
152Xilin Wang 01:54查看AI文稿AI文稿
嗨,各位好,我是 dream, 咱们先来看一段视频,这段视频呢是一个飞友在飞行叉八的时候,一不小心让螺旋桨误 解锁了,然后导致飞机突然升空,差一点就削到肥肉的脸,那我们如何能避免这种误触的情况呢?其实在 bed fly 的设置当中有一个设置叫做预解锁,这个功能在 case 跟 flat one 当中也很常见,大家通常会设两次波动解锁开关,让飞机解锁,让我们看看在 bt fly 里面怎么设置好。我们把飞机上电连接到地面站,而且打开遥控器,确保接收器跟遥控器能正常的通讯, 然后打开模式页面,我们往下翻好,找到 pro 选项,这个我之前是设过的啊,咱们把这个选项先关掉,咱们重新来设置一遍, 好直接点击添加范围,然后在遥控器上选择一个键作为御姐锁的开关,那我这里以我的六通道作为御姐锁开关, 好保存。我一般的解锁通道呢,喜欢用最里面这个红色拨杆,然后我把这个六通道 也就是 s a 这个设置成了预解锁开关,当我把这个开关拨动到预解锁位置的时候,我才能使用 解锁开关去解锁飞机,如果解锁开关保持关闭,那我拨解锁开关飞机也是不会动的,现在我来给大家实际演示一下,现在我把预解锁开关打到关闭的位置来拨动解锁,解锁飞机是不动的,然后现在我把预 解锁开关打开,再去拨解锁已解锁,这个时候飞机才会正常解锁,转动已锁定,这样大家就可以通过预解锁开关来大大的减少误触导致飞机解锁成功的可能性了。保护你的安全,我们下期再见,拜拜。
1091破风小课堂 14:43查看AI文稿AI文稿
好,进入调试的环节,那穿衣机组装好了,他只是一个没有灵魂的曲窍,我们调试就是给他注入灵魂,让他知道如何使用自己的身体。我们连上非控, 进来以后,他提示我们没有选择垫条协议什么的,咱们先不管他,点关闭第一个菜单,就是这个设置页面,我们把飞机放平,先校准一下加速度计,如果偏差非常小的话,我们可以装完机以后再校准。 另外我们再动一下飞机的抚养和横滚,我们发现它都是反的,因为飞控是头朝后安装的,所以这个正常,一会我们再配置里面改一下就好了。 好,我们进入下一个菜单,短口,我们需要设置一下接收机,通过这个非控的说明书可以知道, sboss 跟优 ait 一是共用接口的,所以串型数字接收机对应的是 uait 一。另外图传的数据接口我们焊接的 是 usb 四,所以要打开 usb 四的 msp 用于读取 osd 信息,其他的外设就没有了。然后点击保存并重启, 然后来到第三个菜单,配置 pid 循环更新频率改成四 k 合资。如果你用的是 f 七或者算率更高的费控信片,可以选择八 k。 我们用的是 f 四的费控,算利有限啊,用四 k 比较合适。下面三个上的记,其中此例计没有关掉,然后设置一下飞行器的名字, 我的习惯是机架加序号,你可以按自己的喜好来填写,那摄像头角度可以不用写,解锁角度建议改成一百八十度,这样的话任何角度我们都可以解锁,因为我们都有炸机的时候,炸完了不一定机身是什么角度, 所以不需要解锁角度的限制,再往下永久启用。 m 的,我的习惯是只在手动模式下启用 mm 的,所以我会把它关 调,然后来到右面飞控和传感器方向,因为飞控是头尾对调安装的,所以偏航给他转一百八十度 十二的信标。这里这两个建议打开。当飞机失控或者是打开笔想开关的时候,电机也会发出分明音,方便我们找飞机。再往下这个我一般会关掉。这个提示说的是通过 usb 连接非同时启用分明器, 不想在调试时听到风鸣,可以禁用啊,所以我就把它给关掉。好,这一页设置就完成了,我们保存并重启。 来到第四个菜单,动力电池,那电压剂和电流剂的传感器我们暂时保持默认,用板仔的传感器,最低担心电压保持默认,最高担心电压改成四点三五,因为有时候我们会用到高压力电池, 警告单线电压保持默认。容量,我用的是一千三百毫安时的电池,其他参数先保持默认,点击保存。 第五个菜单预设是一个非常方便的功能啊,就是可以把别人的配置拿过来直接用,我们一会再设置。第六个菜单, pid 调调,那 pid 的配置我们先用默认,后面我们再根据情况决定是否优化。瑞特就改成我们常用的瑞特值,我用的是贝德弗赖特的瑞特值,不同类型的瑞特值也是可以相互转换的啊。 好,我把它改成我现在用的睿智值,然后保存。绿波也是暂时保持默认,后面根据情况决定是否优化。第七个菜单接收机,大家呢?天空单使用的是串型数字接收机,协议是 spass 保存并重启,然后再次进到接收机这个菜单。接下来我们就要给飞机上电,看一下是否能接收到遥控器的信号。有个前提是天空单必须激活并且完成对码。这是一个旧的天空单啊,已经激活过了啊,激活的过程就不给大家展示了啊,那大家可以到大家呢官网或者是第四张 第十三节来了解激活的方法,但是对马的过程这里可以再给大家分享一下啊。我们先进行眼镜的对马给飞机上电,我们用一个比较细的顶针顶一下天空丹的对马孔,然后再顶一下眼镜的对马孔, 这个哔哔哔响了几声以后,我们能在眼睛里面看到图像了啊,就表明对码成功了。然后我们再进行遥控器的对码,打开遥控器 还是先顶一下天空端的对马孔,那这个时候遥控器的灯是红色,我们同时按住遥控器的录制键,自定义键又波轮,那当灯变成绿色的时候,对马就成功了。这时候我们动遥控器的摇杆,发现接触机这里边并没有显示, 因为我在天空端里面设置了 spass 的快速转发,那我们也要在飞控上开启这个功能,在 cra 命令行里输入 sitasbus 报的 fus 等于二回车, c 五回车。然后再次回到接触机的菜单,我们发现摇杆对应的通道已经有了变化, 我们依次检查一下每个通道,横滚向右变大、向左变小,俯仰向上变大,向下变小,方向多向左变小向右变大,油门现在是最低往上推变大, 那辅助通道一低中高没问题,辅助通道二没问题,辅助通道三没问题,辅助通道四没问题。 然后呢,看一下摇杆的第一位预值用不用改,这个值必须比实际的值要高,那费空才会认为他是一个有效的信号。那很多人容易出现的错误就是把这个值设置的比较低,或者不去管这个值给新手带来最多的问题就是无法解锁,由于新手的忽略 或者是配置错误,导致油门的实际值比这个值高了,那在解锁的时候呢?非控就会认为油门不在最低位而不能解锁,所以配置的时候一定要注意遥控器的最低值是不是比低位域值小。那现在油门最低是一千,方向多最低是幺零零六, 横滚最低幺零零二,抚养最低是一千,那摇杆地位一直默认是幺零五零,比他们都高没问题,不用改, 摇杆终点默认是一千五,那除了油门以外,其他三个基本通道都在一千五附近,有时候会差两三个数值啊,这个影响不大,所以这个一千五保持不动,然后看见摇杆最高预值默认是一九零零,那他必须要小于我们实际的最高值, 我们看一下抚养最高是两千,横滚最高一九九五,方向多也是一九九五,油门最高一九九八,所以这个一 一九零零我们就保持不动。那刚才我们也看到了,遥控器摇杆的中位有的时候不在一千五待着,我们动动摇杆看一下他的误差范围大概是多少,不超过三个,所以 rc 死区这里我们设置为三, 我们再动一下方向度,看一下他的误差,不超过两个,那要死去,我们设置为二,其他保持默认,点击保存 好,再往下,我们设置一下模式。第一个要设置的就是解锁啊,就是这个啊,点添加范围,直接拨动我们想要设置的解锁开关,可以看到这里由刚才的自动变成了我们所拨动的开关 aux 一, 我们也可以点击三角按钮,自己选择对应的通道。 aus 一是三段开关,在高位,我也需要让他处于解锁状态,所以我们把黄色区域范围给他拉到最大,我们把隐藏为使用的模式关掉,让他 显示所有的模式。下面这个 angle 是自稳模式,我习惯把它放到辅助通道一的最高位,所以辅助通道一打到最高,黄色区域拉到最高,那这样的话呢?辅助通道一的中位就没有命中任何的模式啊,他就是手动模式, 再往下比普,也就是比比巧,那我习惯用辅助通到三的中位和高位,所以我们把它拉到最高,再往下 lmo 的,我希望只在手动模式下启用 aomo 的, 所以拨动 aox 一,也就是对应 aox 一的中位啊。再往下,需要配置反乌龟,配置反乌龟必须启用低哨的电调协议,否则我们是找不到反乌龟的。我们先保存一下,进入电机这一下, 然后电条协议这里面呢? f 四的飞控建议选择 d 十二的三百,这里有一个带素质,这是一个静态带素质啊, 我习惯设置为二点五,那如果电条开启了双向底哨的的话,也可以到 pid 菜单里面开启动态带素质,后面我们再细说这个啊,保存变成器。再次来到模式这里 找到福利, epover after grease 啊,也就是反乌龟,我喜欢用 ayx 二的中位和高位,所以黄色范围拉到最大,然后保存。 最后我们隐藏未使用的模式,验证一下所设置的模式是否正确。那这个过程我们就快进略过了啊。下面我们进入电机这一下,因为我们的电条是头尾对调方式安装的,所以我们要重排电机的顺序 啊,点击重新排序电机,因为没有装角,所以点击了解风险。另外一定要确保穿衣机的机头朝前,然后点击开始。那进来以后呢?哪个电机转,我们就点击图中对应的电机就可以了。 现在是右下角电机在转点右下角电机右上角转点,左下角转点,左上角转点所有的电机点完后电机就不转了,然后点击保存。 那大家在调试的时候啊,电机转的顺序啊,可能跟我这个不一样,我们就记住,第一要确保机头朝前,第二哪个电机转就点哪个电机。再次回到电机的菜单, 这里面有一个双向迪哨的,强烈建议开启啊,开启他后呢,可以请二 pm。 绿波和动态的组织 是非常好的两个功能,如果三十二位的电条可以直接开启,但是我们现在用的是八位的电条,就需要刷一下电条的固件,刷固件必须断开非控的连接,打开浏览器,输入网址, esc.comfei gritacom 这个固件叫做蓝鸟固件,进来后呢,打开端口选择,选择 和飞控对应的端口连接,点击右上角的连接,点击右下角的读取设置,稍后一会呢,左上角就可以看到他正在读取,读取完后呢,点击烧录所有的 esc 固件,选择蓝鸟型号,他已经自动识别了版本,选择最新的 pwm 频率,我们花飞机就选四十八,然后点击烧录,稍等一下呢,他就开始烧录了, 收录完断开连接,就可以听到电机的启动音已经变了,这个是蓝鸟固件默认的启动音。重新回到 bf 配置工具的电机菜单,打开双向底哨的他提示将启用 rpm 绿波,将动态线波绿波重置为推荐值,点击同意, 那这里有一个电机的级数啊,就是电机磁铁的数量,五寸机电机一般都是十四,这里我们不用改,如果你其他机型的电机就 可以自己查一下电机外转子上的磁铁的数量,把它写进去就可以了,保存并重启。再次进入电机菜单,在右侧电机数据这里,他多了一个二和一 r, 就是转速,意义就是错误率,他们都是通过回传的低哨的信息得到的。好,我们现在看一下电机能不能转动,没有装奖,我们点击,已了解风险 推主控好转了,然后我们再检查一下电机的转向是否正确。我们现在用的这个固件版本有一个非常方便的功能啊,就是可以直接在 b f 配置工具里面改变电机的转向, 点击电机的方向,因为没有装甲,所以直接点击,为了解风险,可以通过向导和单独两种方式进行更改,这里我们点击向导,如图所示,他已经给出了我们正确的电机转向,点击启动,那现在可以看到所有的电机都已经 转起来,转啥线,一四对的,二不对,三也不对,所以我们要改变二和三的转向,一二三可以看到他们停转又反转了。 好,所有电机转向的正确了,停站电机关闭好,电机的部分就设置完了,因为我们开启了双向底哨的,对于我们这台花飞机,我们可以到 pid 菜单中开启动态带速值了, 那这样就可以让我们的飞机在零油门倒置的时候有更好的真空时间。官方给出的建议是三千到三千五,我们选三千这个值,因为他给我们乘了一百了啊,所以写三十就可以了,保存。然后再次回到电机的菜单,可以看到调整静态带坐直的三角按钮已经变 变成了灰色,因为刚才已经启用了动态带坐直了。好,再往下,我们进入 osd 屏幕叠加显示菜单,那进来以后呢,我们可以看到有很多的选项,我们常规的操作是勾选我们想要显示的参数,然后移动到我们期望的位置, 如果你觉得麻烦的话,可以到预设这个菜单,预设就是把别人的配置拿过来用,比如说别人的绿波, led 灯模式,瑞塔 vts 等配置信息,那我想用别人设置好的 osd, 我就选择 osd, 那我们就用 uvt dj 图传的这个吧。 那点进来以后呢,可以看到参数的说明,英文的点击选择,然后保存并重启。啊,他有一个应用配置的过程啊,可以理解为通过 cra 命令,好像去自动执行配置命令,执行完了他会自动重启。然后我们到 osd 里面去看一下啊,确实是选了一些配置,但是有 太敷衍了,这个配置信息有点少,那大家理解了预设的作用就行了啊,所以我们还是自己来操作一下啊。选择我们想要在 osd 显示的参数啊,比如飞行模式,然后把它拖到想要显示的位置 啊,再选择一些其他的参数,比如说名字呀,海拔高度什么呢?用同样的方法放到想要显示的位置啊。设置完了以后呢?保存, 那这时候我们在眼睛里面就可以看到这些信息了,有可能你选的一些 osd 信息显示不出来,不要害怕,不是你设置错了,因为现在这个 dji 的天宫端并不是所有的 osd 信息都支持,他,只是支持一些比较常用的 osd 信息。 再往下图传菜单,它主要设置的是图传表,因为我们用的是数字图传,所以就不用设置了,黑盒子也暂时不用设置,等需要采集日制的时候我们再进行设置。到这里所有的配置都已经完成了,我们 进行剩余的安装部分,我们用酒精清理一下飞控表面的助寒剂,用螺母固定好飞控螺母不能拧的太紧,要保证飞控减震胶垫有一定的弹性, 那这样能保证减震的效果。然后我们把摄像头上板装好。最后还有两个要注意的细节啊,第一个就是要重新较准一下加速度计,因为我们拧完非控的固定螺母后,非控在水平方向可能就没有那么平了,所以要再做一次较准加速度计。 另外大家一定还记得,因为飞控是头尾对调安装的,我们在配置里面改过飞控的偏航角度,转了一百八十度,那横滚抚养偏航,我们就要重新检查一下他是否正确抚养没问题,横滚没问题, 偏好也没问题。那第二个要注意的细节就是摄像头的角度,因为这个会影响到我们的手感,所以尽量把脚 角度固定的准确一些。我习惯的摄像头角度是三十度,用我设计的摄像头两角器来辅助我们固定角度,这样我在拧螺丝的时候,摄像头的角度就不会有变化,或者说变化非常小。然后安装螺旋角,那装的时候要注意区分正反角啊, 顺着旋转呢,放在左上角和右下角,也就是翘起的这一侧在右面的角,另外两只角液装在右上角和左下角。拧紧螺母,然后装好电池防滑贴,穿好电池扎带,固定好电池,最后再装好摄像头的保护套,我们就可以去外场试飞了。
1790矿泉水会飞(穿越机科普博主) 00:40查看AI文稿AI文稿
今天被问到能不能用遥控器控制 lvd, 目前可以用遥控控制 lvd 的打开和关闭。首先要确保 lvd 是焊接在飞控上,由飞控进行设置。其次确保 lvd siri 的开关是打开的, 我们就可以在模式里看到拉多模式。
170爱飞穿越的长发大叔 07:59查看AI文稿AI文稿
好的朋友们,这是一台新装的马斯特五,正好借着这个机会用这台马斯特五来给大家演示一下 bf 级面站的基本使用。首先呢用 usb 线把我们的飞机连接到我们的电脑上, 哎,大家可以看到这里直接自动连接上了,然后这里呢是我们的飞机的姿态显示,大家可以看一下 我们的飞机姿态与这个地面站内的姿态是一致的,如果这里不一致的话呢,我们就需要来到这个配置界面,这里有个飞控和传感器方向, 大家可以看一下,这里面有很多的角度选择,按照您飞空安装的方向来进行选择。下一步啊,我们来到端口, 端口这边呢,大家可以看到很多的 u a r t 口啊, u a r t 口呢,就是我们的飞控上的 r x t x 口,比如说我的大疆欧三天空端插在了 r x 一, t x 一上,所以这里的 m s p。 我把 u a r t 一打开, 然后我的串形数字接收机呢安装到了 t x 三, r x 三,所以这里的 u a r t 三打开 后面的。如果您用的是模拟图传呢,就需要来到外设这一边,外设这一边,这里可以看到很多的协议啊,有 irc 协议和 tbs 协议, 这里按照您自己的图船选择,这里我用的是大疆欧三亚,所以直接 ust 就可以了,然后 us, 然后 gps 不是 usb 了, gps 的话 我这里没有安装,如果您安装了 gps 的话,这里也需要打开这个以后再展开详解啊。 然后来到配置界面,配置界面的话,这里的刷新率啊可以看一下,我这里直接用使用默认的了,然后解锁,这里建议设置为一百八十度,任意角度可以解锁,其他的位置保持默认就可以了。 动力电池这里跳过预设 p i d 调教这里以后再详细展开啊。然后我们来到接收机界面啊,接收机界面,因为我是通过 u a r t 口啊,所以这里选择通过 u a r t, 我用的是 e l r s 结束机,所以这里选择 c r s f 协议,然后设置完之后点击 保存好,这里我们打开遥控器, 欢迎使用 h t x radio master 伴您安全飞行。警告,开关不在初始位置。 呃,可以看一下。我用 usb 直连的话,我的接收机是不亮灯的,不亮灯的状态,所以我需要给他装这个直接上动力电,上动力电之前记得讲页,一定要一定要拆掉啊,一定要拆掉,一定要拆掉,这个重要事情说三遍啊。然后我们上电 好,我们 的接收机跟遥控器已经连接上了,然后我们主要是检查这前四个通道啊,横管,扶氧,方向,油门, 好,这里跟我的摇杆是一一对应的,没有问题,这里有一个通道映射,如果您的映射不对的话,就把这里的选项都选一下,试一下,总会有一个对的, 如果再不对的话,就是您这个遥控器上设置不对了,然后我们还需要一个两段开关来解锁啊,这里 每个遥控器都不一样,我就不展开想说了,然后需要一个三段开关进行一个模式的切换,好,这样的话我们接收机这边就设置完成了,点击保存。 下步来到模式,可以看到我只使用了两个模式,一个 aimam 就是我们的解锁,可以看一下掰动开关的时候啊,这下面有个黄色的油标会移动, 如果这个黄色的油标落到了这个黄条的范围内啊,就说明这个模式被触发了,上面这个黄条可以拖动到合适的位置,按住这里可以调节我们的触发的范围。 然后第二个是自稳模式,自稳模式这个模式我一般是用来降落啊,新手们可以用来作为首次飞行的练习,然后我使用一个三段开关 来进行切换。呃,这个是半字纹模式,如果想要进阶的话,也可以选择一个半字纹模式, 这个位置选择自动,然后掰一下我们这个三段开关,他就自动识别到了。可以看到这个黄色的油标啊,第一档的时候是落在这个字稳的模式, 然后往上抬到了中间就落到了半字纹模式,再往上抬就是最后落到了手动模式,这个白色就是默认手动模式。然后呢,我建议把这个飞的,手动的时候啊,建议把这个 air mode 打开, 直接添加范围,然后这里选择自动还是掰动我们这个三段开关, 然后调节这个滑块。好,这样飞手动的时候,我们的 air mode 就打开了。飞字本的时候啊,为什么要关掉这个 air mode 呢?因为基本上是用来降落,如果开启这个 air mod, 他落地的时候他会弹弹弹弹弹弹。好,这里继续。 模式设置完成,我们继续来到了电机哦,这欧三还是比较烫的啊,烫的啊,因为这个风扇噪音太大,我没有开风扇,大家还是尽快的把这个调节好。 呃,然后这里我比较喜欢现代反转啊,就是所有的奖往外转, 然后点击重新排序电机,这时候也是千万不要上脚啊,重新排序电机,我已了解风险开始 开始之后啊,每个电机会转动啊,转动之后啊,拿个电机拽,你就在这个地面站内,点击相应的电机的位置啊,看一下,我现在是右下角 啊,右下角右上角好,左下角左上角好,这样我的们的电机位置就保存了,点击保存 好的朋友们,最后最后我们来到这个电机方向这里啊,来进行这个电机转向的调节。呃,刚才因为这个排线松掉了,导致电机不转不转了,这里建议大家还是焊接啊,这个排线确实是不太可靠,要是飞起来的话,直接就直接就没了,直接就没了, 然后单独的点击,单独的摁住之后啊,电机会旋转,会旋转,我们可以用卫生纸做一个这个小毛毛,把它往上面一放,我们就可以看到这个电机的转向。好,可以看一下,我现在是外转,外转是对的啊, 如果方向不对的话可以点击反向,反向之后电机旋转方向就变了。好,一号电机没有问题,二号电机 好也是反转,三号电击好没有问题,四号电击 好没有问题,这里点击关闭就可以了。好的,这样我的飞机就调试完成了,装好之后就可以去外场进行第一次试飞了。
201新动说航模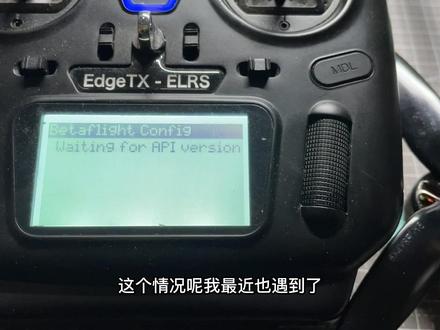 01:34查看AI文稿AI文稿
那么上一次分享了一个用遥控器的 battleflay rose grip 去控制呃飞机的 pid 调餐啊,以及其他的一些调餐的这么一个方法,然后呢,就有很多人啊,就在这个下面给我留言说我用这个遥控器进入了,进入了这个这个店面站之后呢, 然后它会呃显示这个 waiting for a p f version, 然后一直卡在这里进不去,对吧? 这个情况呢,我最近也遇到了,然后呃你们看一下啊,你看在这里我进入到这个接收器这里,对吧?打杆接收器是连上了接收器通了电, 但是呢,这个地方一直会卡在这里进不去,这个时候你去检查一下你的这里这个遥测输出啊,这个 type, 这个这个按钮有没有打开, 把这个按钮打开之后,然后点保存并重启。好,你看我点保存并重启啊, 啊,直接就连上了好吧。然后还有一种情况呢,可能就是你的这个呃遥控器里面这个 losecore 的版本和呃飞机飞控里面的这个 beifi 的构建的版本,可能呃差的比较远, 也有可能会连不上啊,有可能会连不上啊。目前这个是我遇到过两个会卡在微信或者一片 version 然后进不去的一个情况,然后其他的我暂时还没有遇到过啊,如果有别的情况的也可以留言告诉我啊,好吧,就这样,拜拜。
 01:01查看AI文稿AI文稿
今天我们来说一个参数,最终 wifi 开头的参数,用于处理遥控器输入的信号,具体到这个参数可以治疗手抖,这个参数目前只能在命令和设置输入该的命令可以看到默认值,是个默认值,二 金素童鞋建议设置为万哦 wifi 带俩要出片的人类值得婚纱随意 出。远航观光视频或者飞跃器、相机、电影机的从业飞手可以尝试二维码指数, 直观感受上,参数二到四,越大飞机姿态越顺滑,但打感小,硬会变慢。要强调的是,这个参数是对接收的遥控信号的处理,虽然结果会影响手感,但不要作为调整手感的首选。 很多时候你可能更需要一个好遥控或者好的天线位置,你学会了吗?不懂就问学习捷径!
159爱飞穿越的长发大叔 01:14查看AI文稿AI文稿
很多飞手朋友们在对屏完这个遥控器和飞机之后呢,发现他这个通道啊,这个打杆的通道并不是正确对应的。 比如说你推这个油门,他其实动的是福雅,动这个偏航,他其实动的是那个横滚,那这个时候该怎么样去设置呢?下面就跟着我一起来在 bat fly 上去更改一下这个通道映射。来来来,我们连上我们的飞机,等待我们的遥控器啊,连上我这个飞机,他现在连上了,现在我是正确的, 现在我这个横滚俯仰打开,和这个通道的这个映射是一一对应的,是正确的。如果你不正确呢?你可以在这个接收机页面下他有一个通道映射啊,你可以在这里面更改你的通道映射,他有默认 啊,福特八还有这个 jr 这三种预设。当然如果这三种预设都和你这个遥控器的通道对应不上的话,你可以直接 在这个地方通过键盘输入你目前的通道,比如说我们把它改成 eatr, 一二三四,你看这样子一一保存,他就会更改成这样的一个通道映射。至于这个 eatr 分别对应的什么意思呢?一就是福雅 a 就是横滚, 然后 t 呢就是油门,然后 r 呢就是方向,这个可以根据你的遥控器实际上的这个通道呢来进行一对应的调节。
591破风小课堂 14:06查看AI文稿AI文稿
穿越机组装调餐保姆级教程,接下来你将看到一个新手入门的超级详细教程,里面包含了装机、对频、调餐等非常详细的教程,手把手教你接下来开始给飞机调餐。打开 bf 地面站,使用数据线连接非控和电脑, 点击右上角的连接,这个时候电脑上就会有显示了。接下来讲解每一个功能设置。先点击端口, msp 是选择你的数字图传连接的端口,根据我们的接线图选择四号端口。第二个就是接收机的端口,根据焊接的位置选择二号端口。遥测输出,这里不选传感器输入, 选择焊接的三号端口为 gps, 波特率十一万五千二百。外设是选择你的模拟图传,此时需要关闭前面的 msp 端口,我们的图传是 ios 协议,这里就选择对应的就行。设置好后点击保存重启,然后点击设置, 这里可以看到飞机的传感器姿态,我们需要检查飞机的姿态跟传感器是不是一样的,因为非控制不知道你是怎么安装它的, 需要你告诉他他被安装的方向,如果方向不对,需要在配置这里更改传感器方向。一般情况下非控会被正装或者翻个面装,翻遍了就需要把横滚设置成一百八十度,传感器显示就会翻过来,以此类推, 直到调整正确传感器方向更改后需要点击保存重启才会生效。如果传感器方向正确,但是有一点点偏,可以尝试点击较准加速度计。接着来到配置界面,这个界面虽然选项很多, 但是大多保持默认,只需要更改部分地方,这个地方可以设置你的飞机名称,然后允许最大解锁角度选择一百八十度,默认的二十五度不是很实用, 飞机倾斜超过二十五度就不能解锁。然后把这个打开,可以不完全代替 bb 响,在你没有 bb 响的情况下使用这一排,保持默认不用管。然后这里打开遥测输出, 打开彩色灯带,稍后就可以设置灯板颜色了。 永久 airmod 可以选择打开,也可以不打开,它的作用是在遥控七零油门时 可以保持飞机姿态,弊端就是飞机在地面没有及时上锁,飞机会跳一跳的。然后就是圈圈机撞到墙 会吸到墙上,所以你可以选择永久打开,或者这里保持关闭,通过遥控器来灵活控制它保持空中的姿态。 osd 打开, 他将显示飞机参数到你的眼镜屏幕上,数字图传需要在眼镜里打开。自定义 osd 选项。 gps 选择打开协议选择 abox, 此时飞机没插电池, gps 没有供电, 所以右上方 gps 图标不会点亮。自动波特律不需要。然后地面辅助类型选择自动检测,点击右下角保存重启。 接下来是电池界面,这些都可以保持默认,不用设置。接下来是失控保护, 左边可以看到遥控器设置的通道功能,右边设置是否需要设置失控保护,如果不需要就选择失控后坠落, 这个时候如果飞机跟遥控器断开连接,飞机会直接掉下去。如果选择 gps 救援,上面的设置保持默认就行,最小卫星属这里最低,设置六过低 gps 救 员不会生效,允许未搜星解锁可以打开,原理就是飞机起飞前卫星数不低于六颗,则 gps 救援有效,如果不足六颗,飞机会直接坠落,可以根据自己的实际情况来决定什么时候解锁。 卫星数过低的情况下, gps 救援可能变成一箭放生,谨慎使用。点击保存重启, 然后预设选项,这里会有其他非友分享的 pid 预设,可以套用,但是每个人装机工艺不一样,预设就不一定适用你的飞机,所以这个仅供参考,或者保持默认就行。 下一个界面就是 pid 调教出场的整机,一般会有调好的预设,可以保持默认。如果是你自己组装的飞机不会调 这个也请保持默认。接下来就是接收机界面,这里我需要重新上电,需要先开遥控器,再给飞机通电。 现在回到这个界面,检查你的遥控器通道是否和地面占里匹配,如果不对,可以在通道映射那里更改。现在以美国手为例, 如果没有反应,把接收机模式改成串型数字接收机。 el 二 s 接收机选择 crsf 协议,每个接收机的协议不一样,根据自己接收机的说明书来选择,设置对了就可以正 却识别了。这个通道映射就是用来修改遥感通道顺序安装的黑羊接收机。请把 isisi 通道改成 auxiliary 八,它可以帮你在 lst 上显示接收机信号值,剩下的不用动,点击保存。 接下来是模式界面,用来设置遥控器开关的功能。 am 是解锁,是我先设置好的,我可以关掉它来重新设置。 点击添加范围,然后拨动遥控器上你想设置的开关,它会自动识别通道,然后可以移动滑块设置到你想要的位置上,黄色地方表示开启,空白则代表未开启,这样就行了。然后第二个 angle 是自稳模式,这个模式类似 普通无人机,然后第三个 horizon 是半字吻,然后如果这两个都没有选择的情况下,就是手动模式。然后 gps reserve 就是 gps 救援,可以手动启动救援。 deeper 就是哔哔响开关。 landlow 是关 led 灯板的开关,打开这个就会关灯,不动它, led 灯会默认保持开启。 blackbox, 这个是清除黑匣子的开关,使用时需要打开三十秒左右关闭。 黑匣子数据可以用来记录飞机飞行信息,用来调试和检查飞机工作情况,但是黑匣子容量有限,所以需要清除再记录。 favor, 这个就是反乌龟模式,可以在需要的时候使用。其他这些都用不太上了,像我们的三十乘以三十的飞 控有电子开关功能, user 依旧是这个电子开关的通道,它可以控制非控九伏输出,也就是图船供电。接下来就是调整界面,这个地方用不上,不用管,然后就是座机,这里也不用管。 gps, 这里上电之后可以看到搜清情况,因为现在飞机没有上电,所以不会显示, 插上电池,右上角 gps 图标就会亮起,在室外就可以测试搜星了,记得拔掉电池。 接下来就是电机界面,这个先跳过,等一下讲。来到 osd 屏幕叠加显示这里,这里可以设置你想要的参数,叠加到你的飞行画面上,在右侧可以任意更改位置,常用的由起飞点、方向、 距离、电池、平均电芯、电压、 计时器等等。 然后这个 rc 值就是刚刚设置的黑羊信号值。接下来就是模拟图传, 在前面端口没有开启模拟图传的情况下,这里是不会显示的,稍后给朋友们演示一下。下一个 led 灯带, led 灯带这里我们先点击布线模式,然后根据你安装的灯带造型进行布线,我这里是五乘以五的灯板,在这里就选择一样的,然后在右边就可以设置它的点亮方式和效果了,设置好后点击保存,然后可以插上电池, 灯板就会点亮,也可以更改单独灯珠的颜色, 比如中间那一个 就会得到相应的效果。现在拔掉电池 传感器选项,这里可以看到飞机上的传感器工作状态, 然后日制这里不用管,接下来就是黑匣子,这里会显示黑匣子容量,飞机一飞,这里就会记录满了,需要手动清除,他并不会自动覆盖。也可以选择导出数据用来分析飞行数据,其他保持默认。接下来就是 ci 命令, 在这个地方我们可以通过一些进阶操作来更改非控参数默认不用管。 接下来回到上面电机选项,首先这里有很多选项,选择默认的 crotx 就行。然后有一个反转电机转向,我喜欢开启它, 它并不代表你实际电机转向是反的,而是类似一种预设方向,你只需要使你的电机转向跟上面的图保持一致就行,只要跟软件保持一致就不会影响飞行。 然后电机协议这里可以选择三百或者六百都可以,三百相对保守,其他的就不需要动了。接下来右边用来调试电机方向,点击我以了解风险,确保电机没有装。蒋液给飞机上电, 然后轻轻地推一个电机调节,观察电机转向以及是否是对应的电机再旋转正确可以检查下一个,如果不正确就需要来调整它了。调整电机转向有两种方法, 一种是软件,一种是直接焊接调换三根电极线的任意两根。现在我们使用软件调节,使用 bf 调节需要满足两个条件, 一是非控版本在四点三级以上的,二是 bf 地面站的软件版本在十点八级以上的。 满足这两个条件就可以在 bf 地面站调节电机顺序和转向了,如果不满足,就需要使用 cia 命令或者其他软件来更改。以 bf 地面站为例,点击这里的电机方向,点击了解风险,然后点击向导, 根据向导提示,此时飞机需要上电,点击向导,点击启动电机,电机就会全部低速旋转。如果哪一个电机转向不对,就点击对应的电机序号,之后就保存关闭就行了。 如果是电机顺序不对,就点重新排序电机,然后也是一样的,开始之后根据提示,他转哪你就点哪,完成后点保存,我这里是正常的,我就不点保存了。 如果你在这里调不了转向,可以使用蓝鸟电条地面站,打开蓝鸟电条地面站,点击右上角串口 会有一个 stm 的设备,我们点击连接,连接好这里就会出现这个界面,右下角点击读取设置, 这个时候它就会显示你的思路电条了,这里就可以更改每一个电机方向了。 reversed 就是反转电机, normal 就是默认转向。 然后不要点击这里的刷入固件,要点击右下角的写入设置,记住不要搞混了。 然后这里还可以设置电条的启动音,前提是这个电条是蓝鸟的固件才行,你可以选择一个你喜欢的旋律写入进去。蓝鸟固件只支持八位电条,不支持三十二位电条,三十二位电条需要使用三十二位电条的软件更改原理一样, 时间有限,这里就不演示了。接下来是模拟图传,设置端口处开启了模拟图传,这里就会有显示 这个地方。我们首先从文件夹在一个对应图船的图船表,选择对应的图船表,然后导入图船表夹,在进去之后它就会出现这些。这里我们一般都设置为二频段,频道为一频道,功率根据需要设置。 下面的这些都不用开,我们保持默认就行了。设置好之后一定要选择保存调节参数,到这里就结束了,感谢收看!
2953化骨龙科技HGLRC 00:51查看AI文稿AI文稿
今天被问到能不能在飞行中控制亚运贸的开关,在四点二的空间里,亚运贸就是默认打开模式, 这保证了我们的飞机在空中永远能够保持可控的飞行姿态,但也会在落地和插座时有机会伤到我们。其实我们也可以用遥控器随时控制它的开关,只要先关闭配置中的二维码开关 保存重启以后在模式里就会出现戴帽的模式,我们只要给他指定一个通道开关就可以了。 保存成功后就可以在飞行过程中实现对艾瑞猫开关的控制。大家还可以看一下脑洞设置混控,关注收藏之后就可以去大胆尝试了,不懂就问学习捷径。
201爱飞穿越的长发大叔 03:09查看AI文稿AI文稿
五寸第九部 bf 要三鸡儿已装好,那就是链接 bf 调餐了,不会下地面站的,找我哟。首先拿出飞机,看到飞控上的街头,用能够数据传输的线链接电脑,点击 bf 右上角的链接,然后查看飞机姿态和比亚斯里的姿态是否一致,如果不一致,在这个界面可以进行角度调整,主要是非控没有按照正确的方向摆放所导致的。第一栏正确之后进入端口,可以看到 urd 到六个端口,不同的非控端口数也不同, 看你的焊接是在哪个端口就打开相对应的端口就是飞控上的 rxv txe, 这就是一端口,其他是一样的。数字图传是打开对应端口的, mv 接收机是打开对应的串型数字接收机。 gbs, 打开传感器输入 设置完成后点击保存,进入第三列配置。首先更改频率 se, 飞控就双霸 a 系,这里就是调整飞机陀螺仪姿态方向的,往下飞机解锁角度,选择一百八十度辅助通道发声,打开, 打开 m 的,有装 gbs 的,打开 gps, 选择 block 协议,点击保存电池,不用管,跳过进入失控保护,有 gbs 的需要设置,没有 gbs 可以跳过 这里选择二阶保护,往下将 dbs 返航键改为 ct, 数值一千九百,然后更改保护延迟为三百,二阶保护改为 gps 有缘,下面的数字根据自身需求设置,可以直接不变,把位型改为六保存进入 pd, 新手不动他就行。然后到接收 机的界面,首先根据接收机协议选择协议,打开遥控器对频飞机后看打杆响应是否正确,如果不正确,在通道映射进行调整,记得保存呦。通道映射可以输入修改的哈。完成后点击保存,然后进入模式界面, 这是给你遥控上方的按键赋予一一的设置。第一个是解锁,下面这个是目前按键的状态,黄色区域是触发区域,这个是按键的选择,所以选择按键后,拨动按键,下面的小黄点会跳动,跳到黄色区域为触发,所以只要知道每一行的意义 就可以自行设置。而正是电机解锁,但是半自稳火是自稳,不选择,就是手动,有 gbs 的就有 gbs 返航,还有找机的 bbc。 设置完毕后点击保存,然后进入电机页面,首先看电条协议是否正确,然后给电池上电,点击这里,把里面的小子看完,逐个推动电机,看转向和序号是否与这个相同,不同则系上,如果相同就保存, 如果不同则需要在其他软件进行修改。最后就是阿死设置,根据自己需求进行显示就行。数字图传到这里就结束了,但模拟图转 要根据自己的图传,要到图传表写入图传表。下集就讲如何调电机序号和电机转向,关注我,带你一起苟积!
651詹天缘。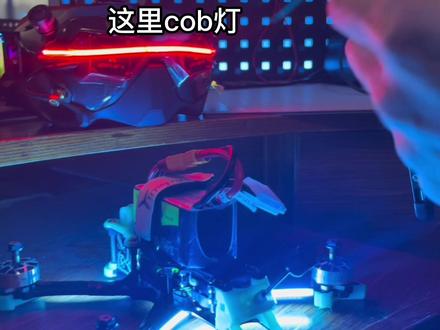 06:34查看AI文稿AI文稿
本次调餐使用 bf 四点八版本,首先进入 bf, 点击左边电机,这里要先选择电条协议提升六百,不然你的创业机是没有电条自检生的。点击保存并充气。第一步,将你的创业机放置水平面上,并点击脚准加速度计从制自己走。然后像我这样拿起创业机检测他的浮痒 横滚与偏航。这里呢,很明显他的偏航是错误的,所以我们点击左边配置页面,找到右边飞控和传感器方向,这里哪个姿态的角度错误就在哪个姿态上做修改。我这边偏航是错误的,所以我在偏航上加七十五度,点击保存并充气。然后再次 检查穿越机的扶氧横滚与偏航,完全正确。下一步,设置端口回顾一下上一期我们将接收机和在 txerx 以上,所以我们需要在串型数字接触机上打开一号端口, 韩在二号端口。回头我教大家怎么设置模拟组装含在 tx 五上,所以我们需要在外设这一栏打开五号图层协议是 moa 的奥迪了。 点击保存并充起,再往下打开配置页面,解锁这一栏,设置到一百八十度,再往下打开 osd, 再往右边看,打开,通过辅助通道发出封面印,配置页面就设置完成了。 点击保存并充气,再往下动力电池,不用设置,外设也不用管我们打开 pid 调教 pid 调教这一栏,我们只需要设置 read 配置文件就可以了。这里在 read 类型选择 beat flight, 这是比较常用的一个 read 配置。 read 值就是创业界打杆的角数, 每个人打开的角速度都是不一样的,这边后接改为自己习惯的角度,然后点击保存,再往下打开接收机一栏,这里我们需要拿出遥控器开机。右上角接收机模式选择创新数字接收机,切以选择 crsf, 点击保存并重启,然后穿进重庆商店。 我这边接收机已经对好屏了,可以看一下打感应射什么正确拨动油门感,然后是扶阳横滚,完全正确,如果不对的话,可以在下面通道应射进行修改。再往下模式界面 am 就是创业机解锁开关,选择自动 拨动拨杆,将滑块拖到最右边,再往下找到第一批啊一样的拨动拨杆,将滑块拖到最右边,这个是哔哔响拨杆, 再往下找到福利 pover, 这个就是房屋归了波动波感,将划快,拖到最右边,模式界面就设置完成了,点击保存,再往下进入电击 这里我们点击反转电机转向,点击保存并充气,然后点击重新拍摄电机,点击我已了解方向,点击拍摄指示,哪个电机转动我们就按哪个圈, 然后点击保存,下一步设置,点击方向,点击我已了解风险,点击向导, 点击启动电机,这个时候所有电机都开始转动,这里对比图片转动方向,检查每个电机转向是否赚钱,这里我检查到一号和三号转向是错误的, 所以我们点击一号和三号,点击关闭就设置完成了。点击主界面的我也了解风险,然后拨动主滑块,再次检查四颗电机的转向是否正确, 确认完毕之后,点击停赚电机就可以了。我们再往下打开 usb 屏幕显示,这里需要拿出模拟眼睛或者高清眼睛对比画面来调试, 这里可以看到眼睛里面电池电压等信息都是没有的,我们就需要在左边打开对应的显示设置,首先是电池电压和电池平均单片电压,点击出来之后可以拖动他的位置,眼睛里面也会实时响应。 再往下移,我们打开计时器二,这个计时器就是从你解锁开始计时,再往下我们打开图船频道,此时 这里面显示三个问号,只是因为没有导入图传表,最后点击保存,再往下图传设置,点击右下角从文件载入,找到餐饮客服给的两个文件,这里因为破解了,所以导入二点二瓦文件 频道,这里设置 a 频道频段一功率选择最大功率,注意这边工厂模式需要全部打开,然后看一下右上角,设备准备就绪,这里是试就是设置成功,点击保存。下面我来教大家如何设置灯带的可控 bc, 首先在 cui 密令行里面输入 resource, 随后点击回车, 这边就得到了一堆这样的数字,之前是把灯带的控制先焊在 tx 二上,这里我们打开一个文件, 我们再看 cui mrr 对应的是 a 零二,所以我们在这个文件里面需要将 txr 改到这里,再将 a 零二 二改到这边,然后我们保存文件,随后点击从文件加载,找到刚刚的 bc 文件,再次确认一遍 txra 零二,确认好后点击执行,然后进入模式界面,找到 usr 一,设置 一样的点击自动,然后拨动拨杆,再将滑块滑到最右边,点击保存,这里 cob 灯就已经亮起来了,我们检查一下所有拨杆是否正常工作,首先是灯带的拨杆, 然后是解锁开关,这边注意油门最底,然后拨解锁,再推扶一下横滚油门。现在我就教大家如何通过 sd 调节图传频道评点一句功率。首先打开我的镭射, 然后左手向左打杆,右手向上打杆,进入 osd 界面,右手上掐为选择菜单,向右为确认,首先进入第二个界面,然后向下拨, p 打头的怕玩就是功率调节,同样我们进入第二个选项,就是频道平点调节, and 为频道, cnn 就是频点。这边我们进入 b 频道, 然后向下拨杆, sa v e 就是保存,选择 yes, 确认这里图船已经切换到 b 频道,所以我们眼睛里面也需要切换到 b 频道。 现在我们来调节一下功率,右手向上拨,选择 power, 向右为增加功率,增加到二点二瓦向下拨,然后 safe 选择 yes, 这样就设置完成了。
311飞3D的OJFPV 05:12查看AI文稿AI文稿
手把手教你从零到一,组装圈圈穿越机,赶快点住生。好的,现在我们将这款飞机已经全部安装完成之后呢,现在我们终于来到了我们的调餐的环节,就是在我们的 bf 里面将我们的飞控和我们的遥控器相应的这个参数啊给他调整好,然后呢我们的这款飞机就可以正常的起飞了。 好,现在我们需要来进行第一步,就是我们需要找到一根匹配的这样的一个 usb 的数据线连接在我们的飞控上面,然后呢我们将另外一头啊连接在我们的电脑上面,现在呢我已经连接好了,但是呢我可以发现啊,我们的接收机并没有亮,这时候呢我们是需要给我们的 飞机进行个通电,通电的时候呢一定要注意啊,我们的这个螺旋桨千万不能安装在我们的电机上面,不然的话有时候会造成不可这个损。 是的,这样的意外啊,一定要注意注意安全。好的,现在我们已经通电之后啊,我们可以发现我们的遥控器, 这时候呢已经直接能够看到我们的这个信号了,因为前提是啊,我们是需要将这个遥控器和我们的这个车机进一个对屏,然后呢在前面的这个视频里面啊也跟大家介绍了如何进行一个对屏。 其实呢这我再给大家复述一遍啊,就是我们的 e l s 接收机,在我们通断电三次,先通电再断电,通电,断电通电, 然后呢就第三次的时候会发现我们的 e r s 接收机一般是在这个快闪的这样的状态中,然后呢在我们的呃 e r s 的 low 文件里面,就比如说现在我的这款控找到这个 e l s 的这个 lo 文件里面有个半的 b r nd, 按一下这个,然后呢我们就快速的呃,通过我们的这个高频头和我们的 els 机油机进行个对频了,因为前面我是讲过啊,所以说现在呢不给大家赘述我们的这个对频的这样的一个事情了。然后呢现在我们重点看一下这个 bf 里面。 好,现在我们看到这是我们的蝙蝠的这个状态。然后呢这里还注意一点啊,就是我们很多小伙伴啊,刚刚下载这个蝙蝠的时候呢,发现这个蝙蝠的软件是一个全英文的状态啊,他们不知道这个在哪里去更改我们的 这个语言,其实呢在首页上面就其实是已经非常清楚的能够看到啊,在这个地方有一个更改语言,这里有个整体中文,我们按一下它自动变成了整体中文,直接连接上我们的这个飞控,右上角有个连接的按钮。好,我们点一下这个连接,连接完成 之后啊,我们可以看到这就是我们的这个飞机了,我们的飞机。然后呢你在动这个飞机的时候呢,是能够看到啊,在这个设置的第一个界面里面,我们是能够看到这个飞机的 一个晃动的这样个状态啊,他是实时根据我们的飞控的调整,但是呢大家有没有发现啊,我的这款飞机我往前面,就比如说我往前面,哎,有没有发现他这个方向不对, 方向不对啊,为什么呢?因为我们在安装的时候啊,我是把这款飞控给他倒置的安装,倒置着安装在我们的上顶板上面,所以说呢这时候我们需要给他进行一个调整啊, 呃,我们现在先在这个配置里面,配置里面啊,我们一步步来,大家先不要着急,因为这里面的知识内容还是比较多的,我们在这个配置里面可以看到飞控和传感器的 方向是通过这三个维度来进行一个调整的。呃,因为我刚才我的飞控是呃在横滚的状态下面是反面了反面安装的,所以说他是有一个横滚度是一百八十度,这时候呢我们可以写个一负的一百八十度, 然后呢可以看到这个边偏航度啊,其实我们的刚才这个偏航度的时候,呃,如果大家仔细看的时候呢,我们还是能够注意到我的飞控的箭头应该是朝这个方向的,朝这个方向,朝这个方向, 朝这个方向就是这个电机的这个方向啊,实际上呢他应该是朝这个方向,所以说这里有个夹角四十五度,夹角四十五度,然后呢大家可以看到现在他是一个这个呃逆时针,相当于就是一个顺时逆时针的这样的一个偏航的角度,所以说我们需要 在这个拼行这个位置给他填写一个复式四十五,然后呢点个保存。如果大家在这一步的时候,呃,你判断不出来你的飞控 到底是处于一个什么样的这个状态啊?需要调整多少的这个角度你可以以四十五度,四十五度,呃,以为一个单位慢慢的进一个调整,慢慢进行个调整,然后多试几次就会可以了。 好,这时候我们再看到我们的这个设置,嗯,第一页里面,然后呢看一下,我们现在动一下我们的飞机,哎,现在我们的机头,然后呢朝下,现在是机尾朝下左右,大家可以有没有看到现在我们的飞机的方向已经完全的调整正确了。 然后呢在这种情况下面我们是可以给我们的飞机进行个校准,先校准我们的加速度计,这 时候不要动它。然后呢再从这个 z 轴相当于就是我们更加精准地来控制我们的飞机的这样一个陀螺仪的这样个平衡。
138布衣实验室 03:14查看AI文稿AI文稿
各位兄弟姐妹,老关朋友们,这个视频我为大家讲解一下,就是这个大疆 vr 手柄控连接天空端的一个设置和一个操作啊, 图传的那个 s b u s 那个线啊,就是接收机信号线,一定要焊在飞控对应的 r x 焊点上面,不要焊错了,焊到 t x 上面啊, 像你的大疆图船和大疆的 sss 那个接收机的那个线,如果都已经焊正确了,那么现在到地面上我们就要进行一个设置啊。 呃,首先我们在这个端口,如果说你的大疆图船上的啊 s bus 连接的是一号端口,那么你就要把一号端口的打开给接收机用啊,我这个开的是一号端口, 因为我阿斯呃 s bus 就是在一号端口上边儿,然后打开之后再到接收机里边儿选择一个啊啊创新接收机,然后 s b u s 的协议好,现在 保存之后呢,基本上就设置完了啊,有的飞控在到这一步就能用了,但是有的飞控到这一步还不能用,那是因为啊,因为你还没有输入一行代码,把这个啊功能给打开,那我们要怎么打开呢?然后我们首先到这个命令行里边啊, 我们首先到这个命令行里边,然后我们输一行代码啊, 然后我们敲回车,就是这行代码,就是这行代码,然后我们敲回车。 那现在大家看到我这个掐了这样代码之后,我这个有一个等等号,后边是 o n, 那这个呢?啊功能就是代表打开的功能,如果说你的出现是 o f f, 那么就是关闭状态,关闭状态我们就要打开啊,我们就要进行一个打开, 那我们再输入上面这行代码啊, do this 后边啊加上一个等等于,然后输入 o n 这两个字母就可以了,敲灰车对吧?不要忘了保存 啊,输这个代码进去敲回车啊,飞空重启就自动保存了。 这就是一个完整的啊,一个完整的啊。嗯,大家呢? vr 遥控, vr 手柄,遥控器连接这个老天空端,使用 s bus 啊,控制。
160血滴子FPV 02:00查看AI文稿AI文稿
大家好,欢迎收看本期 fm 工厂,本期视频主要给大家讲解在 fm 工厂购买的北太区小白控套机的用户 遥控器功能锅盖的一个功能讲解以及名词讲解。 使用的飞机为快箱二五灯带, cub 灯带板接收机使用为使用 elis 二点四 g 的接收机。 ok, 接下来开始 讲解。首先我们给遥控器开机,大家记住使用 elrs 遥控器系统的飞机一定要记得先给遥控器开机,然后我们给接着去上电,等待 接收机的绿灯蓝灯常亮, ok, 现在是进入一个常亮状态,代表对面成功。好,接下来我们讲解各个功能波感的意义, sa 波感为解锁, 解锁之后飞机的蜂蜜气会长鸣,提示你飞机已经进入解锁状态啊。此时我们轻推油门,感觉看到电机已经转起来,然后 sb 通道为飞机的模式切换,最下面为半指纹,中间为指纹,最上面为手动 sd 拨杆为灯带的控制器,且同时附用为带速的通道。你关闭灯带之后,你拨解锁电机会进入带速状态,你拨下去的话, bb 灯带会亮起,电机进入蜂鸣提示解锁状态。 sc 拨杆为寻机哔哔叫,我们拨上来电机会发出鸣叫。 ok, 感谢观看。
202FPV梦工厂 06:31查看AI文稿AI文稿
我现在穿越机已经接上电源,并且已经和遥控器对平了, 关于如何让自己的穿越机和遥控器对平,这个要看你用的是什么接收机和什么遥控器, 这个如果要讲啊,又要讲很多,可以单独开一起,我们以后再说。接收机这里我用的是这个 ers 开源的一个接收机和高平头, 这个在 b 站大家也可以自己在搜索一下,讲这块的也不少。然后在接收机这里我用的是串型接收机,结义用的是 crsf 遥测输出打开,那这样调好以后啊,我们的遥控在控制的时候就可以看到这 这个界面上就有相应的反应,并且和我们的控制都是相对应的。下面我们再看模式,模式这一块也是主要是调这个遥控器的, 遥控器控制穿越机的模式我大致讲一下,这个我们常用的,一般来说主要就是一个 aim, 就是开关开关,当我们操作开关的时候啊开开关,这个穿越机就会进入 待机状态,也就是准备飞行了。第二个安狗,这是自文模式。第三个 bb 教,如果是装了这个 bb 强,或者是打开了刚才电机明教的模式,当你的飞机飞到草丛或者有些地 你看不到的时候,可以打开这个模式,通过声音去寻找他这个 m 的我们平常操作的过程中可以默认打开,也可以把它关掉啊,纯手动不利。 over after crash 反乌龟模式,就是当我们在操作穿越机的时候,如果你的穿越机 等于说叫什么翻滚在地上以后,而你又捡不到,你又想让他飞起来的时候, 就是什么,就是我们的穿越机有时在飞的过程中一不小心炸机了以后,他他是这样像像乌龟翻过来一样反着在地面上的,我们想让他能够通过遥控器操作把它正过来,这个就叫反反乌龟模式,这个模式也的操作也需要 要练习,那模式这一块就这么多。然后就是电机,电机这一块需要强调的就是上面的红字部分,我们看一下,为了避免造成伤害,在使用子功能之前要卸下所有螺旋桨,所以这也是为什么我们在调餐之前我们不装螺旋桨的原因。 同样如果你装上螺旋桨以后,你想要调电机这一块,务必要把这个螺旋桨拆下来,这是一个安全性的操作, 不要怕麻烦。在这个页面里面我们就可以啊通过这个页面调节电机的转向,因为我前面装电机时候讲过这个无刷电机啊,他的接线的,我们在接线的时候是无所谓顺序的, 正反就可以在他方向的这个电机旋转的方向,我们就可以在这个界面中去调查。 当我穿越机现在已经接通电源,我把这个以了解风险,把它打开,这时候我就可以去调调节这个电机的转动。 这里要说一下,以前在这个 bf 地面站里是无法调电机的转向的,在 bf 地面站十点八版本以前是无法调电机转向的,以前要调电机转向,要使用另外一个 br 地面站调电条的,但是现在啊,这个 bf 地面站出了 十点八版本以后,在这个界面里面可以直接可以直接调节这个电机的转向,我们点击停转电机,这里就亮了,看到没有,我们点击这个电机的方向, 以了解风险,在这里我们就可以单独,你可以点这个单独去调是正常还是反向,通过这样的一个调节就可以 控制这个电机的正转还是反转,顺时针还是逆时针。然后这里啊这个电挑协议我一般都用 disshotsu 版,然后这里双向 disshots, 需要打开,这个是说减少电机的震动,电机怠速我们都可以调在电机穿越机待机 上,台下电机它的怠速转速,这个根据个人喜好,你也可以让他不要转动。 然后下一个就是 osdosd 屏幕叠加显示,就是在我们在戴着这个穿越基眼镜的时候,在你的眼镜里显示的这些参数。 一般一个是电池电压,让你了解你的飞机还有多少电,还有就是反乌龟箭头,用来在反乌龟模式下让飞机能够翻转过来 一个辅助,这是飞行模式,我们可以通过飞行模式知道飞机现在是自问模式还是手动模式或者是 lm 模式,还有核心温度 计时器啊,警告十字准型油门位置和这个 ssss。 对于我来说穿越机的调节主要就是这些内容。最后我们点击一下保存,我们把飞机啊平放水平放在桌面上,最后就我们叫准一下这个加速器,你看我们这个飞机现在是水平的,但是在这个界面上明显他不是水平, 就点一下教主那么自动教人的视频。好的,那这样一来我们调餐结束可以装上螺旋桨准备飞行了。
73拾光王 00:57查看AI文稿AI文稿
今天被问到黑羊高平头显示和 cdbimlq 日系都要怎么设置和 cdbm 和 ioq 无需在遥控的设置,只要在钥匙页面选择显示和 cdbm 十和连接质量即可。 随地显示则需要在接收端上做设置,这里需要给接收机上电,然后在遥控灯选择接收机。
240爱飞穿越的长发大叔

