粉丝1605获赞1.9万
相关视频
 10:27查看AI文稿AI文稿
哈喽,大家好,我是爱番茄不爱番茄酱,前几期视频呢,我给大家开箱介绍了这个无人机,也介绍了他的挑战卡。大家现在都知道了,挑战卡是用来飞机识别他的位置,而且来校准位置的,那么呢,我今天就给大家来看看这几个小挑战卡。 大家看挑战卡上我拿一来举例子,他是一个正方形的一个小格,上面呢有许多圆圈,还有 还有你看不见的一些点,其实挑战卡里面有上万甚至上亿个小点点,你买回去以后呢,你 使劲用肉眼看,就是贴的比较近的,看的时候你会发现身上有很多的小点点,都是用来定位的。我们先拿这张一来举例子,为什么他叫一呢?你看这是用三个星连成的,一可以标准他的位置, 这个呢是二看,像一个数字,二,这个是三看,这很像一个三, 这就是四看,哈,这是一个四。那么这三张小纸是用来干什么呢?这个呀,你一会就知道了。那为什么有人说这个挑战卡他可以,他有,其实有八张呢?因为大家仔细一看, 这是一,背面是五,这六张了。这是五张了。这是二背面有六,这是六张了, 相当于六张了。这是三背面有七,相当于七张了。这是四背面有八,相当于八张了。所以呢,这个挑战 卡他实际上有八张。那我们看挑战卡怎怎样来定位呢?其实呀,我们摆的时候不能这么摆,这么摆的话,假如你的无人机机头是朝前的,你不能这么摆,这么摆的话,无人机会失灵, 我们可以这么摆,这个火箭在右下角这么摆,这样的话,角度才是真正的零度。好,既然了解完了挑战卡,我们再来看看我们今天需要用到的配件,第一呢就是无人机的电池, 第二呢就是我们的充电管家,因为你的无人机很有可能没电。 第三个呢是他盒子里面就是自己原配的这个转接线, 你要用到,然后呢自己还要再配一根这个 micro usb 的这个转接线, 这个呢是我们的开源控制器,也是盒子里面配的。好,我来说一下今天我们要干嘛?一会呢我会去编程,然后呢我们会在楼下飞,这个挑战卡怎么飞你一会就知道了。然后呢最后我们会来一个遥控飞行,就是用 手机遥控。来,咱们先先来最近的一个编程, let's go, 好,首先防止我们电池待机的时候电量耗尽, 我们先把刚刚备用的那根线记装,一定是备用的那根线不是厂家原配的,厂家原配的那个我们是要用的。好,我们现在先把它充上电。好, 我们现在已经抽上了。然后呢这个时候我们就知道这根线有什么作用了,我们首先要打开万的加,大家看是一个这个图标的双击他,然后呢我们等一小会,等一小会他 这个玩的就是有点慢,全屏,大家看很多人进来都会是这个界面, 然后呢你看他是一个图形化的编程软件,右边呢是舞台,这个界面我们不需要。然后呢我们 要点这个上传模式,大家看现在这这个白框在这啊,这有一个,我们点稍后安装这个,有一个上传模式,会在这个白框的右边 上传模式,我们点一下, ok, 我们现在看到是这个的界面,然后呢我们点击这个扩展,点一下这个无人机, 他就会自动加入我们的程序,大家看这有个重复执行,这个我们完全不用管他,直接给他删掉。然后呢这个开源控制器是我刚刚要要求要用的, 插上,记住啊,这个是原厂家的线,把它插到电脑的,把这一头插到电脑的 usb 端口上,等一下哈,再插一下, ok, 我们点连接设备,记住如果地这个地方没有设备的话,点这个一键安装串口驱动下一步,然后我们稍稍的等一小会看他就完成了。 点完成连接设备,点击这个端口,点上它, 然后看出现这个 c o m 五后面,可 c o m 后面这个数字是随机的,这个设备后面这个杠后面也是随机的。好,我们现在可以开始编程了, 这次的程序主要就是校准位置,然后精准降落到每一个挑战卡上, 然后再复飞,直到就是每一个挑战卡都降落完成。这是我编程的全过程,程序略微有些复杂,但是我们用了函数, 我们在外面飞无人机的时候,我们就会用到这个纸,就是我刚刚说的 我这次写的程序,这些挑战卡都是可以随机摆放的,也就是他识别到任意一个挑战卡都可以,不管顺序。 然后打开我们的无人机,准备开始飞行。 好,我们插进 电池,再插进我们的空间。 好,我们的无人机现在要开机。 好,我们检查无人机已经开机以后,把它放到地上,然后我们再用手机给他连接上,按照我们之前的连接方法来连接就可以, 无人机已经准备就绪,可以执行起飞程序了,我们稍等一下,好,起飞。爬升到正常高度 好往前面走,否则稍微有点拉的够大。角落再校准一次,再校准,往后校准 好,位置不错,降落,降落成功,将液停转, 起飞,调整姿态,向前走,幅度还是有点大,调整姿态,降落好,下降,调整 服态,降落好,降了。一手有一点歪啊,前两个,然后准备起飞。 起飞,嘿,出什么问题?起飞好了,起飞以后呢,我们还是上升高度,校准,往前走好,校准 降落。调一下角度,往后调一点好,可以降落了,再往这一点, 到后面一点好降落,然后再次准备起飞,完成起飞,继续向前走,走到最后一个好停 停,准备降落好,往下降,好,调整完后降落。这个降的还可以,然后呢,我们还没稳,我们还要再从后面返回来,准备掉头, 掉头完成,往前走好,走到头, 走到头,再往这一点降落,然后再给大家表演几个特技,比较普通的基本动作哈。我们先准备起飞,然后呢,我们要往前走, 然后呢,我让无人机往后走,我再让无人机往上走, 再让无人机往下走,好,再让无人机左转, 从我这个角度的左转,再让无人机右转, 然后再让无人机像飞机那种滑翔一样降落,好,降落。谢谢大家收看,我是爱番茄,不爱番茄酱,再见!
124爱番茄不爱番茄酱🍅 03:13查看AI文稿AI文稿
大江教育版哈喽,大家好,最近呢有很多的同学和一些这个无人机编程的爱好者呢,经常在网上问问我什么呢?问我一个问题就是,哎,这个无人机,大江 tt 无人机,他编程的时候,哎,去做这个套服高度加和不加的时候,他有什么区别? 这个东西呢?呃,我之前给我的学生也讲过很多次了,今天呢在这个用这个小视频给大家呢啊,简单介绍一下他的一个区别啊。那我们这个,首先这个无人机的底下呢,有一个 啊,两个套服传感器啊,有这个哎,他是测距离的一个套服传感器,那这个套服传感器呢?他是测与地面的一个距离,那加上他和不加上他有什么区别?我这里也做了两组程序啊,这一组呢是我加上这个套服呃,传感器的一个距离值啊,我设计的是啊,幺五 五五,那这边呢是我没有加,直接设了一个幺五五的一个距离值,一会呢我们飞起来看一下他的一个效果有什么不同。 好,我现在呢,呃,做的呢是有靠谱高度的一个起飞高度哎,大家可以看一下,同样是一百五十五啊,那这个高度呢是相对来说是一个,是一个什么高度呢?是一个正常,一个根本上。 好,接下来呢我们再做一个没有加套高度的,看一下效果啊。好,接下来我们起飞第二个就是没有加过的套服高度直接上升一百五十五,他是什么样的一个效果,大家看一下啊 啊,现在呢是直接上升一百五十五哎,可以看到哎,他的一个高度呢明显是什么样? 明显是超过一百五十五,这是为什么呢?这是为什么呀?这个就是它里边那个套服高度起到了一个作用啊,这个差异是不是很明显啊?啊?差异是不是很明显?我们可以再看一遍啊,我们可以再看一遍,首先是哎,增加套服高度的 起飞,看他看他的一个高度。啊, 好,这是差一个很明显的什么?基本上呢跟我的高度是差不多的,因为我的高度瞬间差不多,也就是高度。啊。那接下来呢, 接下来呢,我们再测一下他的一个哎,没有增加的一个高度,没有增加他们高度的一个起飞状况 啊,可以看到啊,他的起飞一个效果啊,明显的升高了很多,快要撞到房顶,对吧?啊,这个就是他增加了一个什么呢?在悬空以后再增加了一个高度,这样的一个差异。 好的,那我刚才给他也演示了一下,就是什么呢?就是我们的这个哎,增加了有这个套路高度和没有的时候哎的一个区别,不知道大家看的怎么样? 看完以后的效果是不是应该,呃,很明显知道他们有什么差异了呢。好吧,那今天的分享呢就到这里,我们下次再见,拜拜。
157大疆教育,无人机 02:58查看AI文稿AI文稿
没错,大江教育无人机 robomaster t t 来了哦,简单介绍下,他是大江首款拥抱开源的教育无人机,内置 e s p 三二芯片,提供 arduino 和 micro python 开源编程环境,为学生和老师打造一款可飞行的开源硬件平台。 他长什么样呢?嗯,这个造型还是第一次见到,挺奇特。别急,慢慢给你讲, 为未来而来,通过添加不同的第三方传感器,配合开源拓展配件包,可以实现丰富的人工智能应用。 有点意思,讲来听听。他集成 tof 红外测距传感器,可测距避障、智慧感知。来,给你绘制个室内地图看看嘿,人脸识别并跟踪也可以实现来,跟我走。另外,也可以 轻松完成手势识别,手掌控制也不在话下。除了这些以外,他还提供转接拓展版,可方便实现用户新增传感器及调试,开发更多人工智能应用,实现生动创意。哇,有点厉害! 他更是科技与艺术的完美结合,多机编队 so easy tt 采用安全至上的设计理念,飞行更安全,新手也不怕。 他新增五点八 g wifi 模块,抗信号干扰能力更强,飞行更流畅。他支持图形化编程、拍档等多种编程语言,还可通过 app 控制飞行,更轻松走玩起来。 更加入了可编程的 led 灯,配合音乐动作,可实现颜色、频率变化,让多机飞行更酷炫。他还搭配了可编程的点阵屏,在多机 编队飞行中变换图案,传达独特心意。嘿嘿,更多心意从屏显示没了,别急,还有,他支持多种第三方配件,比如 gameser 遥控器控制。哇,还有吗?还真有! 针对学校和培训机构应用场景,他还配备了深入浅出的系列课程及专业的系列赛事,形成一套领先行业的无人机与人工智能教育解决方案,帮助学生走进智能飞行世界。这就是 tt, 你的创造力无可替代。
 03:08查看AI文稿AI文稿
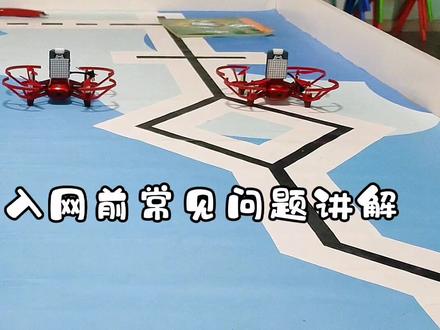
小白狼你好,今天呢小白老师给大家分享的是关于无人机组队编程,可以看到我面前啊有三台无人机,那这个无人机啊,在组队编程之前的准备工作都需要准备哪里呢?那今天的分享呢,就是关于,哎组队飞行前的一些参数的一个调节啊,那 组队飞行啊,要想实现组队飞行,他的原理一定是什么呢?大家在一个共同的网络里边,那在组队飞行之前呢,我们需要通过我们的一个电脑端,电脑端的一个麦子家软件呢,给他去去把他们连入到你的一个公用的一个 wifi 里边,一个 wifi 每一台都需要给他进入里边啊,这个呢是我下期的一个分享,那这期的分享主要是什么呢?遇到这个麦子家以后 就是大家去进入以后呢啊,可能有的无人机他连不上这个 wifi, 这是怎么回事呢?我就遇到这个问题,那我的这一台无人机呢?就是呃,怎么连他都连的不到我的那个 wifi 里边,那是怎么回事呢?我也是看了很多的书记,然后也咨询了一下这个 他们那个技术的一个售后,哎,经过多次尝试才知道他这个问题啊,一共呢可能会遇到三种常见的情况,什么情况呢?第一就是 这个机器啊,你新买来以后可能一次都没有连啊,他就有可能会存在这个问题,这个时候呢最呃最简单的第一个方式呢,就是你用手机端,手机端的那个 pelo 软件 操控软件,先把他的这个无人机的什么呀?无人机的底下就是这个胎漏,这个无人机底下不带那个点针板的地方,哎,进行一个固件升级,他会增加一个组队编程的模式啊,这个升级以后你就去试一试,哎,能不能连到电脑去去入网,哎,如果这样行,那就可以,如果不行我们继续升级, 哪个地方呢?就是上面这个点震屏,那这个点震屏怎么升级呢啊?这个时候呢就需要用到我们的电脑,电脑干什么呢?哎,打开我们的这个麦的加软件啊,这是我们的一个编程软件,在这个上面呢,我们点这个上传模式,点这里啊,然后呢我们的那个点震屏啊, 点震屏,刚说的那个点震屏,然后插到我们的电脑的 usb 接口上,然后呢这时候连接他,然后恢复初始状态啊,在这边,然后呢再去测试他能联网,这个状态下一般情况下也呃也就可以了,如果这个时候还是不行啊,像我那台就是特别的特别的,怎么说呢, 非常的少见,还是不行,那这个时候呢就需要下载大将教育平台这个软件,然后呢从上面给他再做一个整体的一个,哎,一个升级啊,大将教平台的软件是这个东西啊,去大将官网就可以去去那个下载,下载以后我们来看一下怎么选择啊? 好,这个时候呢,我们点这边有一个应用中心啊,我们点这边有一个应用中心,好,这里,对吧?然后点他, 然后呢这边有个 rosm mastertt, 然后启动他,然后呢?哎,连接,同样都是连接我们的那个点正版,然后连接以后呢,然后就去去干什么呢?去给他去升级,这样升级完以后呢啊,一般情况下就可以去连唱网了啊, 这也是我试了很多次以后才试成功的。今天呢,就是想分享给大家这三种方式,如果你遇到这种问题呢,按我的这个步骤去一步一步去试啊,基本上应该都能够保证他能够组队飞行了。好,那今天的分享呢就到这里,我们下次再见,拜拜。 关注小白老师,带你一起了解机器人。
 01:54
 01:48查看AI文稿AI文稿
欢迎来到二零二三年大疆无人机青少年挑战赛现场,机甲大师越战迷空赛比赛规则中越战部分进行范例解读。在越战任务中,单赛选手现场编程设计越战的路径,操控无人机从点一点放置挑战卡第六几倍,依次穿过场地设置的障碍点,到达 b 点, b 点放置挑战卡 id, 为期穿过障碍还程序如图, 每次穿过障碍环,无人机使用自身搭载的 ad 指示灯切换颜色表示成功穿过一次障碍环。 显示挑战卡及地图校准库则显示挑战卡。边防如果没有挑战卡,是进行地图位置校准 更新坐标,对无人机情境中进行位置坐标更新三步显示地附件任务,无人机产生三格位移时,通过自身搭载的显示模块显示字母 t, 同时 led 指示灯为红灯一一赫兹频率闪烁三次,依次按照模块功能 进行组合操作,最终完成越战任务,到达必点。 每次穿过障碍环,无人机使用自身搭载的 a、 d 指示灯切换颜色,表示成功穿过一次障碍环。 随机任务是离识别挑战卡,并使用自身搭载的 id 指示灯显示挑战卡哎随机任务视力二,无人机产生三个位时,通过自身搭载的显示模块显示字母 t, 同时 led 指示灯为红灯,以一个字频率闪烁三次, 无人机进入 c 点越账完成。
22黄码挂 02:02查看AI文稿AI文稿
三二一起飞,一字型来,好,很棒啊,保持住,二号跟着下降, 三号下降一点,四号保持住。好,很棒,不错,三号跟着落,三号跟着落。好,二号保持住,一号往上一点,好不?回到一字形, 一号往上,一号往下落,一号往下落,哎,不错,一百八十度旋转,转偏了啊。 三二一翻滚,四号呢?做梦呢,等会安利我帮你模式,我让你 往前翻,你往侧翻啊,好,不错。二,好,不错,保持一条直线, 保持一条直线,哎,对,四号这回表现很棒。二号, 哎,不错啊,好,等会四号就剩四号了是吧, 四号怎么梦游呢?搁那好了好了, ok, 不错, 是吧,表现的很棒啊。 ok, 好,二号降落了,不要沾边就可以啊。 三号,你这把停机瓶子给顶飞了都好,四号不错啊,不错啊,都不错啊。
44翼创编程教育 00:14
 00:17
 01:12查看AI文稿AI文稿
那么首先我们可以通过编程,就是像 surprise 呢,这样子我们可以通过编程来改变这个 led 灯的一个颜色,以及他变换的一个频率,那么这个就是我们的一个点整屏,我们也是可以通过编程来 改变,就是可以给他让他显示一些图案呀,就简单的一些图案或者是一些字,那个文字呀,让他进行滚动的一个播放呀, 那么他还有丰富的,就是可以那个可以接第三个第三方丰富的传感器,就是通过我们的这个拓展转接板,就是我们刚刚提到的这个里面的, 它接入在这个地方之后是可以接很多第三方的传感器,实现丰富的人工智能运用。那么我们不仅是可以有这么些的运用,我们还有自己配套的完善的无人机与人工智能 教育的一个课程体系,那么以及一个全新的一个赛事体系,那么我们在学习起来的时候是会更加的有创造力啊,或者是更有趣啊,可以充分发挥自己的想象力。 那么今天就介绍到这里,下一期我再带你们一起看看如何使用无人机,下期见。
45King是肥仔 04:25
 05:22
 00:49查看AI文稿AI文稿
嗨,大家好,今天我会来给大家介绍一下如何使用大疆 logom max tt。 那么在我们拿到这样的一个机器之后,我们首先要做的第一件事情就是给他升级, 那么升级是分为两个部分,第一个部分是要给我们的机身升级,第二个部分是给我们的点震板升级, 那么接下来我就会给大家说明一下升级的详细步骤,来上教程。终极机身需要用到特洛和特洛 adu 两个 app, 打开机身,当出现黄色灯闪烁时,打开我们的网络连接, 找到特洛开头的 wifi 名字连接他,然后再回到我们的特洛 app 里。
72King是肥仔 04:34查看AI文稿AI文稿
好,我们来写一个控制大江无人机飞正方形的程序。好,我们要用的软件是 mat 加 好,打开之后可以看到跟 spa 起非常像啊, 然后他跟 squeen 不同的地方是他的扩展功能比较多,我们今天用到的就是控制大将无人机的扩展模块,点左下角扩展 好,然后选择功能模块好,单机模式,这个点击他选择好,然后选中之后返回 啊,拿到最下面啊,现在这里就有了很多控制无人机的指令,然后我们飞正方形的话,需要用的就是前进跟转弯就行了, 前进向前,然后转弯,这里我们就顺时针,逆时针都可以,那么就用顺时针。 好,然后跟之前一样,还是要绿旗,绿旗之后 起飞, 然后起飞之后起飞的意思就是从地上飞到空中,大概是一米二的高度啊, 然后呢就可以开始走正方形了,就跟画图里面走正方形是类似的,每次要重复的步骤是向前飞,这里我们改大一点, 向下飞一百厘米,也就是一米飞一百厘米,然后转九十,然后让他重复四次,就相当于是正方形四条边了。好,然后找找 重复执行哦,重复四次。 好,飞完之后对应的跟起飞,对应的就是要降落啊,降落然后就结束了。 好,下面我们来连接无人机运行一下 啊,连接无人机第一步, 先连接 mtt 前缀的 wifi 啊,连上之后再到软件里 功能模块这里叹号,连接无人机点这个叹号啊,这个就是我们无人机啊,然后连接 哦,连接上之后,这里就变成一个勾了,这个时候我们就可以来运行程序让无人机飞正方形了, 好,点击绿旗运行程序。


