凯恩帝x轴更换电池后如何设置
粉丝2619获赞1.1万
相关视频
 01:52查看AI文稿AI文稿
这种报警你有见过吗?今天给大家分享一个弹力一千 tci 总线决定者的系统,两周更换电池之后,零点如何设定? 如果你学会了,起码可以省三百块。视频有点长,建议大家先点赞收藏。当我们电池电压过低的时候,就会出现这两个报警,那么我们更换电池之后如何清除这个报警零点又如何设定呢?下面我跟大家演示一下。 首先要先放在录入上按设置,然后打开师傅参数, 再按参数连续按两下,会出现师傅 x, 师傅 z, 我们先咨询 t u 四清除多圈数据, 按切换漫号 tu 四,然后输入操作成功。雷轴也是同样的道理,按切换漫号 tu 四,然后输入 我们先前清除之后就下一步就要设置挨着跟围着的零点,同样切换慢号 t 由二输入 操作成功,这样就完成了人走零点的设定。 i 走也是一样,切换漫号 t 由二输入, 这样两周零点设定就已完成。我们回到报警信息界面去看,需要按复位,我们只需要按复位就可以清除掉,这样我们就完成了 i 轴和 z 轴两周零点的设定。可以看一下机床坐标,已经全部变成零了,你学会了吗?关注我,带你了解更多的机床知识!
650拓程数控整机整备 00:56
 01:23查看AI文稿AI文稿
何时更换凯源地驱动电池及如何正确更换的步骤,以避免零点丢失产生四十一号报警。我们分以下三步讲解,一、何时需要更换电池? 二、如何更换电池?三、知识拓展,何时需要更换电池呢?当系统有幺五零号报警,或者是电池电 id 报警,或者是驱动器有幺五零或七十二号报警的时候, 此时千万不要断电,在驱动带电的状态下更换电池。二、如何更换电池盒?位于驱动器的上方,向右为打开电池盒,里面放了三节普通的碱性电池,我们推荐用南孚电池,可以用两到三年,一定要带电更换,不然零点会丢失。 好,我们来演示一下如何更换电池。将电池放到电池盒中, 到系统侧按一下铺位,报警消失, 看一下机床坐标没有变。三、知识拓展,当机床中有一台驱动器出现七十二或幺五零号报警时,建议同时更换其他驱动电池,提高生产效率。 下一节我们讲一下驱动系统有四十一号报警,以后如何消除。好,谢谢大家。
205陈工 06:29查看AI文稿AI文稿
系统开机后,由某轴某轴驱动器报警,某轴绝对值编码器位置叉叉报警就是这个某轴指的是你的轴号 x y z。 当有了驱动器报警以后,我们要检查一下驱动器的报警内容。我们打开电器柜,当驱动器上有一二零四幺报警的时候,就表示这个轴的零点已经丢失了,需要重新设置零点。 我们分享一下非总监系统配 sd 三百驱动器。一、如何消除四十一号报警直音 q 四步骤二,如何重新设置集成零点 三、重新设置机床零点后需要修改的参数。一、如何消除四十一号报警,执行 tu4 步骤,长按退出 显示 sd 杠三百按一下确定显示 pa 杠杠,按一下向上的箭头,找到 pu 界面,按一下确定显示 pu。 一、 找到 tu。 四,长按确定好显示这个英文单词,表示 tu。 四、执音成功。二、如何重音设置机床零点, 将我们要移动的轴移动到机床零点位置。如果不知道机床零点位置在哪,嗯,请咨询一下机床厂。移动过程中出现限位报警, 需将纤维参数改大,再移动轴到零点位置。下面我们讲一下如何修改纤维参数,切换到录入方式,选择设置页面的参数 开关,按一下向右箭头,打开参数开关部分。老系统是参数开关,在调试页面按一下数字键。三、来打开参数开关,推一千及一千以上。系统 正向线位是六幺零,副向线位是六幺幺六幺零。杠一是 x 轴,杠二是 y 轴,杠三是 z 轴,副向也是车床呢,杠一是 x 轴,杠二是 z 轴,副向也一样。 如果说没有六幺零参数,那就查找十五号参数到十八号参数,参数下面都有对应的参数含义,提示 大家注意看一下,看举例, k 一百 t 杠 c 的系统,十五号是 x 轴正向纤维,十七号是 x 轴负向纤维,嗯,十六号是 z 轴正向纤维,十八号 是 z 轴负向限位,大家根据自己的系统型号来查找对应的参数,找到对应参数后,我们将正向限位改成五个九,将负向限位改成负五个九。好,我们来演示一下如何操作。按一下设置, 进入到设置页面,按一下参数开关下面的软按键,好切换到参数页面,找到参数开关,按一下相应的箭头,打开参数开关,此时跳到报警界面,再按一下设置 好参数开关,打开,这样我们就可以修改参数了。讲一下另一种方式,按调试设置显示参数页面,按一下数字键,三参数开关打开,改好纤维后,将集成移动到集成零点位置,在系统中找到有集成坐标 这四个字的页面,只有在这个页面才能清除机重坐标,切换到机械回零方式,看现在的机重坐标是有值的,我们长按住取消,再按数字键,一,将一组机动坐标轻为零,温度取消,再按二将这一招继承坐标轻为零。 好, xo, 这时候继承坐标都被零了。有部分老系统呢是按住常按住取消,再按轴名来取消某轴的继承坐标,例如按住取消,再按 x 来取消继承坐标。我们选择要修改的驱动器, 长按退出显示 sd 杠三百,按一下确定显示 pa 杠杠,按一下向上的箭头,找到 pu 界面, 确定 tu 一,我们找到 tu 二,长按确定显示零, 我们再在系统册按一下复位,按一下位置,看机床坐标变成了零,这就是机床零点。设置好了。三、重新设置机床零点后,需要修改参数,切换到录入方式,选择设置页面的参数开关 一下,向右箭头打开参数开关部分,老系统是参数开关,在调试页面按一下数字键。三、来打开参数开关,首先就是软线为参数, 把轴移动到正向限位的位置,看集成坐标是多少,把这个值输入到正向限位就可以了,负向限位也是如此。 第二个需要设置就是 参考点,参数, p 五幺幺。第二参考点, p 五幺二第三参考点,这一般是洗床配置倒库后需要设置第二参考点,大家根据自己机床配置来设置相关的参数。 第三个就是锣鼓数据,如果以前设置过锣鼓数据的话,重新设置零年以后原来的锣鼓数据将也不能用了,就使用了,以后也是错误的,需要重新设置锣鼓数据。 好,我们在系统册演示一下如何查找以上的一些参数,看这是五幺幺参数,我们如何快速查找参数呢?输入 p 六幺幺,然后按输入光标就自动跳到你想要的穿入上六幺零。杠幺,杠二, 杠三,杠四、杠四就是第四种,还有杠五,每一个参数下面都有对应的提示,大家可以参考这个提示来设置。 按一下锣鼓,显示各个轴的锣鼓,各轴锣鼓都是独立的,根据自己的需要来设置。下次我们讲一下总线系统配 sd 三幺零驱动一、如何消除四十一号报警执行 tu 四、步骤 二、如何重新设置机床零点?三、重新设置机床零点后需要修改的参数?感谢您的聆听,我们下期见!
868陈工 04:16查看AI文稿AI文稿
我今天有一个呃,朋友咨询啊,咱们这个凯恩地系统如何调节 x 向,呃,这个反向间隙, 首先呢我们编辑一段程序啊,这就是我们打反向间隙的程序 g 九八啊,每分钟晋级 g 零幺 u 负一啊,我们先从 x 方向的负向减一毫米,那么我们在表针上呢,应该就是先呃会 转动啊,零点五毫米,因为他这个是直径上的 f 一百,然后 m 零啊,暂停,暂停之后记一又零点一啊,就在负一的基础上再往回呃这个 走啊一毫米,然后 m 零暂停, m 九九呢,这个呃 是一个无限循环。那么现在呢,我们先点击这个调试,然后呢把我们的程序开关单段和这个啊,我们的编辑来给它打开啊,首先点击这个三 啊,打开参数开关,然后点击二,打开单段开关,然后点击四啊,打开程序开关 啊,这是第一步,第二步呢,我们在这个基础上呢,点击这个自动啊,我们点击位置啊,来执行这个程序,我们看一下表针的一个变化, 好,现在我们把这个表针呢打在我们的刀架上,然后呢呃我们的这个呃表针给他调零啊,调成零位,好,调成零位之 后我们执行程序啊,看一下他这个表针的一个变化。 好,现在发现呢,我们这个表针呢走到了四十三的一个位置,也说他应该走呢,呃,零点五,现在走了四十三,也说差七丝,我们再让他返回看一看啊,现在返回的时候呢,差两丝, 好,我们给他调一下啊,给他调成零, 好,再次执行。 好,那么我们按就按按照这个反向间隙呃切丝来进行一个 补偿,我们这个调试完毕之后,点击这个啊,录入按键,然后点击这个参数。 啊,我们找到啊,二六二五杠一号参数,这里写的非常清楚,就是呃, x 轴的一个间隙补偿量啊,单位是微米 啊,刚才呢我们测了一下是差了零点零七毫米,那么这里呢就应该补入啊,我们先补入啊,七十微米,然后呢点击这个这个输入 好,现在我们再次观察啊,我们这个表针的一个变化,我们再次啊点击循环启动,看一下表针的一个变化。 好,现在就是呃,表针呢,这个正向已经走到了五十的一个位置。 好,刚才呢我看还差了两丝,我在这里呢继续补一下,再补上两丝。那我们再次看一下啊,他的一个效果,我们点这个自动点位置。好,然后我们看一下。 好,现在呢几乎啊是已经调整到了我们的最佳的一个效果啊,现在就是没,呃,没有了反向间隙 好,就解决了我们这个垦地系统,呃, x 轴反向间隙的一个呃,打法。好,今天的视频就分享到这里,再见。
520王老师教你学数控 01:07查看AI文稿AI文稿
那不是有这个报警吗?第一步就是先把机器走到这个,这轴走到上面,歪轴也走到离线位留一点的距离, x 轴也是离线位留一点的距离。 然后现在开始设这个圆点,点这个圆点模式,圆点模式,要不圆点模式设置不了这个参数啊?参数设定,然后是串列参数, 然后点这个,一般串链子,串链轴,然后点这个绝对是圆点。 你看这里边微设定的 x 点一下,点一下设定,他红的就是微设 定了啊。然后再返回一下,再把这个歪再设定,再返回一下,再把这个歪二再设定。你能歪着是两个吗?这就好了,这就没有这个报警了。
164小霍(木工机械) 00:28查看AI文稿AI文稿
专业参数设计这几个标志参数号码 f 五三四幺幺,我要确定这个点就是黑头半道点的那个位置, 哎,在上面车看到两个柱子,就是这一头跟道路平行之后下来多少在上面的车子上面的一个柱子,然后就按着这个柱子设计进行。
197浙江意控机床有限公司 00:59查看AI文稿AI文稿
现在好多朋友他那个春节过后,嗯, 会出现一些机场,会出现一些特别的情况,我们怎么应对这些情况呢?就是我给大家简单介绍一下,他这个机场这个驱动没电这一块, 我们一定不要,一定不要盲目的去换电池,一定要开开机之后充上电之后,然后我们去找到这个位置,你看最后这个位置, 把这个位置直接打开,看到吗?这个是开一捏的这个驱动,他开启驱动啊,这个充上电之后,然后再把这个电池铺开,铺开之后然后换这个就是正常的咱这个五伏电池就可以。 这一块呢是咱那个滑动系统的那个驱动器,滑动系统驱动器这个电池呢也是这样打开打开之后把这个线或者把这个线拔掉。但是这个电池呢咱一般咱们。
 02:00查看AI文稿AI文稿
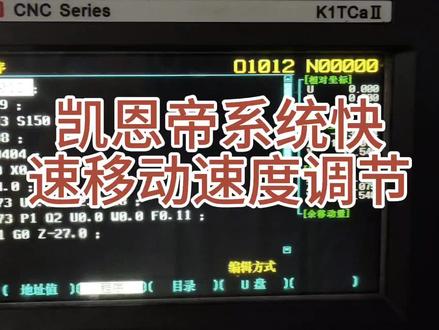
好,今天有个学员问啊,咱们这个凯恩 dketca 二这个系统如何去修改咱们的呃 x 轴和 z 轴的一个快速倍率, 也就是我们在快进的时候一个速度,首先呢我们点击这个录入按键,然后点击调试设置按键,注意先把参数开关,点击三这个按键,把它打开。 第二步我们点击参数按键,在参数按键当中啊,我们找找到点击这个下一区这个软件,然后我们点击向下的这个箭头,我们找到 啊七幺幺杠一和七幺幺杠二,那么七幺幺杠一呢就是我们 x 轴的快速移动速度,是这里是指的是三米每分钟, 他这里的单位呢是毫米每分啊,我们换算成就是呃三米,那么 z 轴呢是四米每分钟,那么大家可以根据自己的需要 啊进行相应的一个设置,你比如说微轴的速度,我可以提高到啊五米每分钟,我们点击这个 啊啊,我们改成四米半啊,那就是四五零零啊,然后呢我们点击啊插入,这个时候呢,我们就变成了啊 z 轴的速度变成了四米 一半啊,每分钟的一个晋级速度。好朋友们,以上呢就是咱们凯恩帝这个系统呢如何?呃调节这个 快速被绿这个速度的一个方法。好,今天的视频呢就分享到这里,再见。
445王老师教你学数控 00:15查看AI文稿AI文稿
换完系统后发现这个,呃,方向反了啊?这个方向反了,那么我们这个应该修改这个参数,这里啊,二号参数,打开参数界面,二号参数,最后这两位是管这个 x 和 z 的。
1019丽驰教育(李校长) 04:02查看AI文稿AI文稿
今天给大家说一下如何设置 knd 机床的行程。首先我们打到手轮状态,然后把我们需需要调节的行程啊,移动到他的极限位置, 我们以这个 z 轴为例,然后把手轮的调到 z 轴,然后呃倍率乘以百分之百,然后呃把它调到以以我们的这个极限位置, 然后进入我们的控制面板,点一下设置,然后这个时候呢,我们找到我们的机床调试,从这里我们可以看到我们机床坐标 z 值是负的五百八十六,这个就是我们要的下下限位的 行程,到时我们把这个数输入到我们的参数里边,这时候点参数选择全部参数,这个时候呢,我们设置呃设置行程的代码呢是 呃零六幺幺这一块,呃,这个可以通过说明书哎来查这个我们的呃线,呃设置行程的零六幺幺杠一是 x 轴,呃杠二是 y 轴,杠三呢就是 z 轴。这个时候呢,我们把这个负的六百七十五这个值 改成我们当时从那个参数里边看的那个负载五百八十六,然后点这个输入啊,录入,这时会出来一个报警啊,不存不在录入方式,呃,未打开参数开关,看到这个报警啊, 呃,就知道我们一开始的操作是有问题的,这时我们点一下设置, 然后找到我们的机床调试,然后找到我们参数开关啊,这个时候呢,因为我们要改参数,必须得把参数开关打开啊,我们这个时候选择右键啊,我们来看一下,呃,出现了一个报警啊,说明我们修改参数了, 这时再点下设置,我们观察到我们的参数开关由关便开那里打了一个对号,说明我们这时候就可以呃修改我们的 参数了,这个时候点参数,然后点全部参数来找到我们的零六幺幺杠三,这个时候呢,我们把这个呃五八六啊,复制五八六呃输入进去看看, 呃他,呃是不是能输入进去,点输入出现模式错误,这个时候呢我们要调一下我们的模式,把它调动录入模式啊,就现在这个模式打到录入,我再把我们的数值负到五百八十六, 然后点输入不值由负的六七五变为了负八六,说明我们输入成功了。 之后呢再点设置,找到我们的参数开关,然后把那个参数开关呢关闭, 设置完成之后啊,呃他就点下复位键,报警就会取消了。呃,然后呢,我们看看我们设置的行程是不是合适,是不是在这个范围内啊?这时,然后把这我们的录入模式打到一个手轮模式 啊,然后移动我们的,呃手轮先调到 z 啊,调到我们的一百倍率,然后快速移动一下,看看他是不是报警,往往下是不是啊?超行程之后他会不会报警? 摇到最下端之后,呃,然后超出了咱这个范围,他就报警了,这会这会,这会显示一个超重报警,说明我们设置成功了,嗯,如果机床运动到这个地方他就会报警,嗯,今天就说到这里。
101机电小生【学无止境】 00:42查看AI文稿AI文稿
凯 nt 系统四十一号报警,零点设置你退出,然后 确认 p a, 找 t u, 确认找 t u。 四,按住放手按退出, 再确认找 t u。 九,确认 好了。
363一天不折腾就难受
