海尔扫地机碰撞传感器被卡住如何处理
粉丝652获赞6605
相关视频
 01:52查看AI文稿AI文稿
一家扫地机器人碰撞传感器异物故障,今天的问题终于找到了,换了两个碰撞传感器已经好了,然后把碰撞传感器拆开了,左边这个是好的,右边这个发现问题了,跟这个防尘垫防尘套像硅胶防尘套没有关系, 它里面很简单,这是一个,这不是话传感器,是一个光纤传感器,上面有二极管的标志,看到没,然后然后它就在这放着,然后这个有一个孔,它如果孔在这的话,它光就能传过去,挡住的话它就传不过去,然后就能感觉感觉到是否碰撞了, 然后这个板子这里被腐蚀了,可以看到 这个板子很简单,就就四个引脚,这个是 ir, 应该是二极管的发射, r e 是 接收吧, v c 用吧,接收端,这个接收端这个负极应该是被腐蚀了,这个单层的 p c b 这东西估计也不好买,要修的话就把这个 把这两个短接一下,做个飞线算了,后期如果坏的话再修吧,再换上去。现在我买的传感器已经能用了, 如果有碰到类似故障的可以参考一下这个。按理说这个这个盒子是封闭的,可能它封闭性不太好,有潮气,或者说这个上面残留这个助焊剂,时间长了导致它腐蚀了,发生了电化学腐蚀, 导致它这个跟焊盘不接触了,这个二极管的这个触电跟这个焊盘不接触了,然后就这里就发生了虚接, 所以他有时候有时候可以用,有时候不可以用,拍一拍,有时候可以用,很不稳定。
40装修小白进阶录 00:59查看AI文稿AI文稿
只要一分钟教会你扫地机器人所有维修方法!扫地机器人提示,激光传感器被卡住或者被遮挡,更换激光传感器就好了。扫地机器人不吸尘,或者提示,风机异常,更换风机就好了。扫地机器人提示,主机已悬空,更换左右的微动开关。 扫地机器人提示,滚刷被缠绕,不吸尘,更换滚刷电机就好了。扫地机器人提示,拖布被缠绕,更换左右的拖布电机 就好了。扫地机器人提示,通信异常,不回基站,更换这个小板。扫地机器人进水后不开机工作异常,更换主板就好了。扫地机器人提示,行走困难,原地转圈圈,更换左右的行走电机 就好了。扫地机器人提示,边刷被缠绕,更换边刷电机就好了。扫地机器人开不了机,充不上电,或者续航时间短,更换电池就好了。扫地机器人提示,下式机归请擦拭,或者请擦拭悬崖传感器,更换周围的这几个下式传感器就好了。
92南拳电器维修 00:47
 00:54查看AI文稿AI文稿
今天我来给大家讲一下我们的扫地机器人,他的传感器是如何清理的?首先我们在我们需要准备一块这种稍微湿一点的小抹布,或者是家里的湿巾都可以。我们看一下机器的正面,然后这个的话是机器的一个导航和雷达,我们可以把他的周边去给他擦一下, 前面的话是我们的摄像头和识别,然后我们把这个地方去擦一下,机器人转过来以后,这个位置我们也是需要把它去擦一下。嗯,然后我们机器的背面它会有两个电极片,这个是充电的时候用的,我们也可以一起把它给擦一下。嗯,然后我们把机器反过来, 在机器的前端这有几个悬压传感器,然后这有四个我们可以去擦一下。 这个位置的话是我们的一个地毯传感器,我们也可以用家里的棉棒去擦一下也可以,这样我们就清理完成了,机器反过来以后把它放回基站就可以。
155追觅济南万象城店 01:13查看AI文稿AI文稿
扫地机器人,激光测距传感器,这个被缠住,把这个小面板撬开来,这个面板是卡扣的,这里有四颗螺丝,这里有四颗螺丝,一共八颗螺丝,全部拆下来,这面碗就能拿下来,这是一个弹簧, 这里有弹簧,好,拿开这个盖子就可以拿下来,这四颗螺丝拆掉以后,这个盖子就可以拿下来,三个弹簧,千万注意不能丢了。看这里有一个这个小轮子,说是往上拔就好了,看这里也是脏的 毛,好多毛卷到这个轴承上去了,来给它打扫干净,打开这个上面有三颗螺丝,打开激光测绘模块, 这个镜子的镜套拿下来,有有毛毛进去,所以说把它激光测距的镜头挡住了,所以说它总是提示有问题,是我们把它清理干净,这是一个激光测距模块,这两边这个是镜头,这边是激光, 然后再把它装回原位,再把这个盖子装起来,然后原路返回,把所有的东西装起来就好了。
205南山大师兄 04:01查看AI文稿AI文稿
当你家里的扫地机却忽然闹起了小脾气,他一遍又一遍的发出温柔却固执的提示,请清理悬崖。传感器下是传感器被遮挡。那一声声小小的警报在安静的房间里反复响起,不紧不慢,却格外清晰, 像是在提醒我,有些角落还没有被真正打扫干净。我拿起柔软的抹布,仔细擦拭机器的表面,一遍两遍三遍, 能看见的灰尘都被擦的干干净净,机身也变得光亮如新,可他依旧执着的报错,不肯恢复正常。那一刻,我忽然觉得这台小小的扫地机像极了我们的生活。表面看起来整洁有序,可总有一些看不见的小问题、小阻碍,藏在我们注意不到的地方, 悄悄影响着日常的顺畅。它们就像新年里那些藏在角落没被真正扫尽的小困扰,不起眼,不张扬,却让人心里总觉得不够舒坦,总觉得还差那么一点点圆满。 于是,我决定亲手拆开它,来一场真正意义上的深度大扫除。拿起小小的工具,轻轻剥开外壳,小心翼翼地拆开层层防护。拆机的瞬间,仿佛正是开启了一场专属于新年的 特别的扫除仪式。当内部结构完全展现在眼前时,我才恍然大悟,原来真正影响它工作的不是表面的灰尘,而是深深藏在传感器缝隙里的积尘。缠绕成团的毛发、棉絮,还有平日里根本看不见的细小杂物。 它们层层堆积,把灵敏的传感器紧紧包裹,让它无法正常感知,也无法顺畅工作。看着这些藏在深处的脏污,我忽然心生感慨,这不就是我们过去一整年的真实写照吗? 那些来不及消化的情绪,那些悄悄积攒的疲惫,那些被我们忽略的小烦恼、小纠结、小遗憾?就像这机器深处的毛絮与灰尘,看似不起眼,却在不知不觉中让我们的内心变得沉重,让生活的节奏变得卡顿。我耐着性子,一点点挑出夹缝中的脏东西, 用小刷子细细清理每一个零件,每一处凹槽,每一条平时根本无法触及的缝隙,动作放得很慢,指尖专注而轻柔,原本有些浮躁的心,也在渐慢下来的时光里一点点安静沉淀。 银河阳光透过窗户落在手边,温暖而柔和。机器零件在光线下慢慢变得干净透亮。我忽然明白,这哪里是简单的修理一台机器,分明是借着给他除旧尘、清杂物的机会,也给自己的新年做一场温柔又彻底的心灵大扫除。 时间一点点过去,所有藏在深处的脏污都被彻底清走,传感器重新变得通透、干净、灵敏。我耐心的将零件一一归位, 轻轻合上外壳,按下启动键的那一刻,那些反复响起的报错声终于消失,扫地机重新恢复了流畅灵敏的状态,稳稳的在地面上前行,安静而有力。 看着它重新顺畅工作的样子,我心里也跟着豁然开朗。原来生活也是如此。很多时候,我们觉得不顺,觉得卡顿、觉得疲惫,并不是因为事情有多难,而是因为我们太久没有好好清理内心的积尘,只有愿意静下心来,直面那些被忽略的小问题, 认真解决那些潜藏的小阻碍,把烦恼清理干净,把纠结轻轻放下,生活才能重新变得通透、顺畅、自在。新的一年,愿你我都能拥有这份拆机清理的耐心与勇气。对物不敷衍,认真对待身边的每一件小事, 对事不将就,用心处理生活里的每一个难题。对生活敢于直面所有不完美,不逃避,不退缩,不将就, 扫尽心头尘嚣。修好手边好物,更修好一颗从容自在的心。愿我们在新的一年里,轻装上阵,步履清爽,内心通透,日子安稳。每一步都走得坚定而明亮,每一岁都过得自在而从容。 愿新的一年,事事顺畅,岁岁安康。眼里有光,心中有爱,所行皆坦途,所遇皆美好。
52万维研究站 01:52查看AI文稿AI文稿
哈喽,大家好,我们大家在使用我们的石头扫雷机的过程中有没有听到错误二,碰撞缓冲器异常呢? ok, 不 用担心,这些都是小问题,来我们镜头来看一下我们,首先我们要知道碰撞缓冲器的位置在哪里, 我们前面这个松动的位置是碰撞缓冲器,大家不要以为这个是故障,这些是正常的,他他的那个作用是昨天我们讲了他的 rds 极光测距传感器是眼睛,这个位置就充当于一个手轻轻这个手轻轻碰撞障碍物的话,他也是会自动避障 的。 ok, 然后这个后面的话是实心的,这个不用担心。首先,然后我们去 怎么恢复此类情况呢?我们轻拍一下碰撞缓冲器,可能就说里面有灰尘之类的,导致机器报错。错误二,碰撞缓冲异常,我们只需要轻拍一下,然后机器关机重启,像我这样长按开关机按键,也就是我们就是, 呃,跟那个空调遥控器一样 长按关机。 ok, 我 们现在长按开机, 我们开机会听到一段开机的音乐响起,这证明开机了,然后我们正常使用就可以了。呃,我们开关机的话千万不要在充电状态下进行开关机,充电状态下它我们不管长按开机键几秒,我们的机器都是不会进行关机的。 ok, 我 们今天的报错就讲在这里,后面的话如果后续我们大家还是有其他故障的话,可以多多评论,在评论区我们会对大家逐一进行回复,记得关注再走哦。
46石头扫地机研习社 01:10查看AI文稿AI文稿
错误一,请拨动激光测距传感器,确认无遮挡或被卡住。 哈喽,大家好,我们在使用我们的石头颗粒机的过程中是否有遇到错误一,激光传感器异常呢? ok, 不 用担心,这些都是小问题。首先我们要需要知道光头以及激光测距传感器的位置在哪里,大家可以看一下这个外框圆的突出的部分叫激光头, 里面黑色的部分叫极光测距传感器。 ok, 我 们刚才听到的是极光测距传感器异常,那就证明是里面黑色的问题, 黑色的部位的问题。 ok, 我 们看一下,这里有一个纸屑卡住了,所以导致里面的机器不转了,里面的极光测距传感器不转了,所以导致机器人报错。然后它的功能是什么呢?就相当于机器人的一个眼睛,它适用于箭头以及躲避障碍物 这么的一个功能。然后如果后续大家,如果后续大家还会有什么问题,欢欢迎评论到评论区,我们会给大家进行逐一解答,记得关注再走哦!
32石头扫地机研习社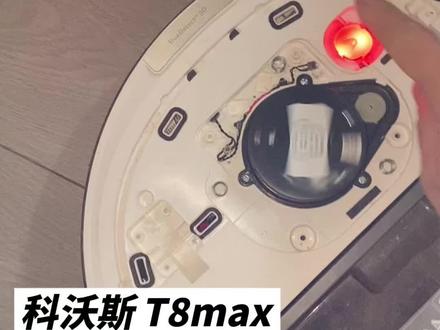 00:35查看AI文稿AI文稿
科沃斯 t 八 max 扫地机器人撞板被卡住,辽宁葫芦岛用户寄来维修科沃斯 t 八 max 扫地机器人,机器倒退不往前倒退顶住之后报撞板被卡住,请轻拍并确保撞板回弹。 排查检修。结论,主板右侧碰撞电路损坏很少见了坏法,那个右侧主板右侧碰撞电路坏了这个事没碰,也认为碰到障碍后退, 各种排除法排查,最后差点放弃,查到主板电路故障,替换之后立竿见影解决。
 05:11查看AI文稿AI文稿
他这会停了,然后定位中请稍等, 激光测距传感器被卡住,请清理。 我感觉他的几款传感器的转速好像是有问题呢,我拆开看一下 啊,接下来我们测几管雷达,那这个几管雷达的话,他有四条线啊,这四条线,然后这边是 gld, 然后这边是五伏,然后其中两个是一个是发送和一个接收,那这块本的话是一个 usb 准拆口,我这用了,然后电脑上的软件是, 呃,车手助手,然后我们波特率设置为幺幺五二零零发送底下这个字符串,然后我们点击发送, 这时候呃这个机挂雷达就开始转了,但是我们可以看到上面这个揣导助手上面没有任何的一个数据,那说明我们这个机挂雷达现在是 无法输出数据呢。那我又换了一个,我的,我的还是这块有补丁,然后这边都有他杀的,那这个的话我们依旧是这样子,然后发送这个命令 啊,我们就可以看到这个上面有好多数据,他的繁华好多数据,说明这个我这个机关雷达是没问题的。 呃,这个是我的自己的一个机关雷达,这是原本机器上面的雷达,那这个的雷达话射上去目前是正常的,我按一下开始自动清扫 啊,我把机挂这个雷达拆开了,拆开发现这个户外二极管就是户外发射,他应该是没啥大的问题啊,然后 我可以就是这个是无线线圈呃,过来的电,通过这个电容,那电容的两个接头,我们可以看到这块是这一个 vcc, 我们可以量一下他的组织 啊,我们可以看到这个分泌器在报警,那说明说,呃,这个板的电路有点短路, 有点短路的话我们偷个电,给他偷个电,他这块的电压就是这两端的电压是小于五伏,一般就是三三点九伏左右, 那我大家一定要记住啊,三点三点几伏,三点九伏左右,就三点五,三点六都可以,然后通个电 啊,电流机竟然有一二多,一二多的话他这个电路,呃,我看了一下他的电路跟这个无压管, 这个无压管输出是三点三伏啊,确定是这个无压管现在是有短路,那我们换一下这个无压管,这个无压管的型号, 呃,然后我后面会打到这个屏上,然后大家到时候呃下去可以研究一下。那等到我把这个无压管换了, 然后看他的板上带有没有其他坏地方,然后记住这个无压管是三点三伏输出 啊,我,我牙管已经更换了啊,这块的我牙管更换了还不行,然后发现是后面这个这个鞋片断落了造起来的。这个,呃,我牙管可能是损坏,给大家看一下它的组织,这块是它三点三伏输出, 他就是只有四点五欧,那说明就是这个板坏了,板坏了,那我们只能换这一整套这个拍件 啊,里面的机挂雷达的这个派件我已经更换了,然后我们可以试一下定位中,请稍等, 我知道雷达一直在说的定位成功,继续清扫,现在是正常。
128我与电


