粉丝1.5万获赞5.8万
相关视频
 07:11查看AI文稿AI文稿
办理学系列第二期基于 man 家的二度一牛入门教程,内容包含二度一牛 ml 基础知识,近二十个简单动手实验,适合中小学生或其他初学者。第一节体验二度一牛软硬件的融合灵异工坊小芳老师主讲 除了大家当前正在看的视频,还需要配备的学习材料有三方面,一、软件方面 需要安装卖你家编程工具,这是一个图形化编程工具,上手很快,很适合中小学生和其他初学者使用。 二、二度一扭相关硬件二度一扭扭主板和实验相关传感器,如 led 电阻按键等等。各大平台中有很多相关的产品,但是品种太多,不一定与本课程对口。实验出错后,家长和孩子都不好排查, 容易打击孩子的积极性。本课程的操作步骤非常完整,建议配合临沂工坊小店配套的硬件,让孩子的学习更加高效。 三、电脑基础环境家用电脑、笔记本或台式电脑接口安装 windows 或 window。 十一、有实际空余的硬盘和空余的 usb 接口,配置要求不高,一般近五年电脑都行。 卖你家是基于 scratch 三点零开发的一款适合青少年使用的图形化编程软件,用户可以免费使用,支持市面上主流的二度一钮、 micro bit esp。 三、二、开源硬件平台使用体验与 scratch 相同。 卖你家的安装非常简单,登录官方网站,找到下载栏目,选择 windows 版本下载安装就行。电脑安装时无特别的选项,一步步下来就行。 实验教程在 window 系统进行整理,其他系统平台的操作可能有小量不同,麦尼加主界面如上图所示,工具最上面是菜单栏,有连接设备模式选择、上传到设备代码、类型展示等功能。 左边为模块区,是图形化编程的组建箱,控制预算幅、变量函数,主板各类传感器的指令都从这里拖出来。左下角是扩展区,程序启动后,第一步就是从拓展区中选择主控板, 选择号之后模块区才显示主板相关的模块。如上图模块区中的二度一牛模块。编程区就是图形化拖拽的地方,是代码配置的核心区域。代码区是指图形化编程生成的代码,也就是上传到主板的实际内容。串口监视器是电脑 和二度一牛主板互相通讯的数据显示窗口。二度一牛是一款简单易学、功能强大的开源电子原型平台,诞生于意大利的一间设计学校。它主要由一块能编成的电路板和一个用于编写程序的 id 集成开发环境组成。 二度一流项目一般由输入设备、主板、输出设备组成。输入设备有按钮、温度传感器、光敏传感器、震动传感器等。输出设备有 led 蜂鸣器、显示屏、舵机等。常规的工作流程是,一孩子有一个创意或想法。 二按创意将主板和有关传感器连接在一起。三、使用工具进行编程。四、将代码上传主板。二都一牛平台的主角是主板,主板的型号很多,其中上手简单、功能丰富的就算 二都伊纽 no 主板发行量非常大,有意大利进口和国产的 no 主板功能相同,国产的相对实惠。对于本期课程而言,考虑到实验目的和经济性,将全部使用国产主板。 图中展示的是 rdno 主板,常用的是零到十三数字口 a, 零 a 五模拟口,三个 gnd 管角五伏三点三伏输出 数字口十三。指示灯与数字口十三相连,可以用来做调试,即使不连接传感器也可以做一些实验,可通过 usb 接口与电脑连接,以便将麦尼加编程的代码上传到主板。 man 加为驱动安装提供了非常友好的方式。先打开程序,在菜单栏找到连接设备菜单,选择一键安装串口驱动系统,弹出提示 式框,根据提示进入下一步,直到完成就行。安装完驱动后,将主板通过入 s b 线连接到电脑中。电脑的设备管理器端口 com 和 o p t 一栏将显示新的设备。 二度一牛代码结构主要分为两个部分,即初始化和循环执行,对应代码区代码的 set 方法和录方法。一般来说,我们主要设置的是循环执行部分,顾名思义,这部分的代码会一次又一次不停地执行,以保证与设备的持续对接。同时, 我们也会常常看见很多代码都有延迟的逻辑,这样是为了让主板有休息的时间,减少资源的消耗。二度一牛的代码执行逻辑如上图,一、我们使用麦尼加进行图形化编程 工具帮我们生成相关代码,并发出代码上传指令。二、电脑通过 usb 数据线上传到主板三、二度一牛主板根据指令执行相关逻辑 四、如果需要,电脑端会接收主板从串口返回的数据,并显示这个操作在调试时常常出现。回到麦尼家编程工具,点击左下角的扩展,在弹出的界面中选择二度一流文牛主控版,然后点返回配置循环执行区的代码, 拖入设置数字引脚空间,配置引脚为十三。输入高电瓶。即将主板自带的 led 点亮,拖入等待一秒空间复制代码程序,将复制刚才两行代码,将输出修改为低电屏。即将主板自带 led 设置为熄灭,拖入串口输 出空间。在菜单栏连接设备中选择当前连接的主板代码编写完毕,点击菜单栏上面的上传到设备按钮,将代码上传到主板,上传成功后,在右下角的创口监视器 会显示有关的信息,点击打开串口按钮,等待一会后会看到主板传回来的和漏字符。 此时我们观察二度一扭纹六主板,发现每隔一秒主板的 led 指示灯点亮一秒后熄灭,同时二 s 指示灯闪烁,表示主板通过串口发送信号。实验室成功的已经完成主板与电脑的通讯。 二度一钮平台运行时可以连接很多种电源,除了连接电脑的 usb 口,还可以连接九伏电池或五号杆电池,这样可以保 保持平台的独立运行。当设备需要运动时,如智能小车等就需要连接独立电池,确保平台的灵活性、方便性。 课时总结本节结合课程内容陪伴着朋友们认识二读一牛是什么,能做什么,由什么构成。初步学习了电脑接线和驱动程序安装, 使用 maid 加实现第一个代码的编写、上传和执行,让朋友们可以无门槛学习到二度一牛电子原型平台。
977零一工坊 04:31查看AI文稿AI文稿
本节课程是控制舵机旋转灵异工坊小芳老师主讲。本实验使用两个主要的设备,分别是十 k 电位器和小型舵机电位器旋转滑块。面对实验者时,第一个接口连接主板五伏接口,第三个接口连接主板 gmd 接口, 中间接口连接主板模拟 a 零接口。舵机黑色线连接主板 gmd 接口,绿色或橙色线连接主板数字九接口, 红色线连接主板五副接口。使用面包板边上的正负接口区连接两个设备的正极和负极的接线,再连接到主板,可以有效减少主板接口的占用。 舵机是我们学习的第一个会数字摆动的设备,大部分舵机可以旋转一百八十度,部分可以旋转三百六十度。在实际生活中, 摄像头、智能小车都可以使用到。舵机设备虽然简单,但是第一次让我们接触到可以数字化运动的设备,感觉离智能化机器人的理念进了一大步。 程序主要逻辑如下,一、读取模拟接口 a 零的数值复制到变量。二、将变量的值从零到一千零二十三的数值区域映射到零到一百七十九的旋转角度。 三、旋转舵机到指定的角度。我们联想一下生活的场景,家里的摄像头要根据用户需要转动,以查看不同的位置的实时图像。在手机中发出指令就可以让摄像头转动,相当于我们在麦尼加工具中发送指令让舵机转动, 其工作原理是相同的。作为第一个会数字摆动的设备,为 rd 一牛编程提供了广阔的空间。实验的主 主要设备是电位器和舵机,我们开始接线,将电位器接入到面包板,滑片对着我们自己,然后在第一个接口这里,我们接入到橙色的跳线连接面包板的正极,第二个接口接绿色的跳线连接到主板 a 零接口, 第三个接口连接白色的跳线连接面包板的负极。 下面我们开始接舵机,舵机有三根线,灰色跳线接舵机灰色线,红色跳线接舵机红色线,黄色跳线接舵机黄色线, 红色、灰色跳线分别接面包版的正负极,黄色跳线接主板数字引脚九、 将主板五伏和 g、 n、 d 接口连接面包板正负区域。 接线完毕,开始电脑端编程。打开扩展区,选择主控板,再选择执行器,选择舵机。 定义变量 data, 读取模拟引角 a 零的数值复制到 data 变量上,该数值为点位器返回的数据数, 数值在零到一千零二十三之间拖入映射空间。第一个参数设置为变量 data, 第五个参数设置为一百七十九,即将零到一千零二十三的电位七,数值转到零到一百七十九的舵机转动角度,将结果设置到变量 data, 拖入设置舵机空间,将端口修改为九,角度设置为变量 data, 让舵机按电位器旋转的幅度进行转动。 检查代码,如果没有错误连接设备,将代码上传到主板, 实验效果如上旋转电位器的滑片,舵机会跟着等比例转动。 总结,本节课程学习了舵机电位器映射函数等知识,帮助大家更加熟悉这些设备和相关的函数指令。
42零一工坊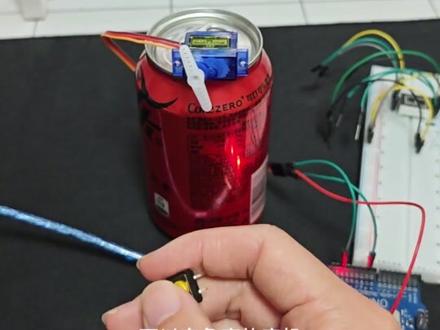 01:14查看AI文稿AI文稿
不对劲呢,不对劲呢?他怎么转这么多圈呢?按照教程来看的话,正转一百八十度,反转一百八十度,这转了三百六十度不止,可能七百二十度得有了吧。这是怎么回事啊?难道代码写错了吗? 我问了豆包,我的舵机不是普通的舵机,而是连续旋转的小马达舵机。看来是我买错了,那现在该怎么办呢?我问豆包如何修改代码,豆包直接把代码都给我列出来了,真的太全能了。 按照豆包的代码修改之后,果然是有点那个意思了,但是仍然无法精准定位角度。不过这让我想起了另外一个东西, 你看,如果我手里拿这样一个开关,按一下它就动一下,按一下它就动一下灯的开关就可以操作了,是不是一样的原理?不过我这个舵机买的还是不对, 应该买那种可以定角度的舵机。还有就是我这个开关也不是无线的开关,最后的最后我这个主板也没有无线的功能,所以还是要用有线开关来进行操作,不过原理应该是差不多的,下一期我会把有线开关加上去,用开关来控制舵机。
30弱电生活家 07:48查看AI文稿AI文稿
本节课程是摇头风扇,是基于曼家的耳嘟一牛入门教程的最后一节课,零一工坊小芳老师主讲。 本实验用了四个按钮,开关电机、驱动器、舵机、小电机等设备,模拟日常生活中最常见的摇头风扇。四个按钮分别是停止、一档、二档、摇头数据口分别连接主板十二、十八、二接口。按钮正极、 负极都是连接主板的正负极区域。面包板正极连接电机驱动器十二伏接口。面包板负极连接电机驱动器 gmd 接口。 主板数字三接口连接电机驱动器引一接口。主板数字五接口连接电机驱动器引二接口。电机和小风扇的负极连接到一接口,正极连接到二接口。舵机的 正极,负极连接面包板正负极数据口连接主板数字九接口。本实验一共使用七个引脚,停止、一档、二档、摇头四个按钮使用主板十二、十八、二数字引脚, 舵机使用数字九阴角控制风扇。摇头电机驱动器使用三、五接口为风扇提供动力。舵机可以提供摆动功能, 可以根据程序的设置进行特定角度的摆动,这与摇头风扇的摇头作用是相同的。在小电机上贴上双面胶,将舵机的旋转角翼粘上去,再用小皮筋固定住, 就可以做一个简单的摇头风扇。按下摇头按钮时,程序正在执行,其他逻辑没响应,没有改变状态会导致操作者感觉按钮不灵敏,使用中断 逻辑强制并优先执行。改变状态回归主程序时就可以响应。其他按钮也会有这个问题,不过他们执行速度快,指令只针对一个状态,没有那么容易察觉。摇头按钮接主板引脚二,该引脚具备中断功能, 但发生电瓶上升下降变化时,可以配置中断程序。按键在按下时,由于机械和物理特定的原因,经常会产生一些开关变化,而这些变化会让程序误认为是短时间内进行了多次按键,那么我们可以记录最近一次变化时间, 限定时间内只执行一次,上面的代码表示零点五秒内只能执行一次,这样可以有效防止抖动。本节实验定义了两个函数, change state 和 change turn, 即改变档位和改变摇头方向。定义函 数可以提炼重复内容,让代码更加美观。改变档位相对好理解,就是改变电机驱动器的输出电流。在之前的实验已经介绍过,改变摇头方向就是让风扇在零到九十度之间来回摇动,如果已经按了停止,那么不执行任何内容。 实验的设备有按钮、舵机、电机、驱动器、小电机和风扇。我们现在开始实验。首先把按钮接到面板,上面总共有四个按钮,我们按照顺序逐一个接就行。 前面三个按钮分别代表的是停止、一档、二档功能。第四个按钮代表的是摇头功能, 每个按钮都接入下拉电阻,每个按钮都把正极负 负极接到面包板正极负极区域。 停止按钮的数据口接到主板数字十二接口,一档按钮的数据口接主板数字十接口。二档按钮的数据口接主板数字八接口。摇头按钮的数据口接主板数字二接口。 接线时各个设备和跳线的位置比较紧张,可以按顺序从左到右一个个连接,减少碰撞和线路摩擦。 再接入舵机,用跳线连接舵机的引线,将正极和负极接到面包板数据口,接到主板的数字九引角, 开始连接电机驱动器,把主板数字三引脚连接到电机驱动器顶一接口。主板数字五引脚连接到电机驱动器顶二接口。电机驱动器十二伏与面包板正极相连,电机驱动器 g n d 接口与面包板负极相连。 用跳线连接电机驱动器到一到二接口,跳线,再跟接线端子连接,最后连接到小风扇正极负机,这样可以增加电线的长度,以便连接舵机。 用双粘胶将小电机贴上,粘上舵机的 交易,再用小皮筋将交易固定,最后放在舵机上面。连接主板五伏接口与面包板正极。连接主板 gmd 接口与面包版负极。接线完毕。 程序代码如上。最左边的是主程序,代码会调用两个函数,而中段引角函数会自动关联到初始化程序。主线程序的代码如上。在初始化区域定义多个变量, sag 为风速状态, 其他的变量都是为摇头服务的。 turn 为转动状态, angle 为风扇角度, direction 为风扇方向, ladies turn time 为最近。按下按钮时间 循环。执行区域中,按下停止一档二档按钮后,对应改变 say 和 turn 的状态数值,最后调用 change say 和 change turn 函数执行 状态改变的相关逻辑。打开扩展区,选择功能模块中的引脚中段,在编程区中拖入中段引脚空间。设置电瓶下降模式时执行代码,代码主要逻辑是,一、判断是否短时间多次按下,如果不是,就改变客人的状态值。 改变摇头状态时,要确保速度状态值大于零。二、记录最近摇头的时间。在函数组件箱可以定义函数,该函数改变风扇速度状态要执行如下的逻辑, 一、处于停止状态时,引脚三输出零,引脚五输出零,电机驱动器不产生电流。二、处于一档状态时,引脚三输出零,引脚五输出六、时,电机驱动器产生较小电流。三、处于二档状态时,引脚三输出零,引脚五 输出两百,电机驱动器产生较大电流。改变摇头方向的处理逻辑如上,如果处于摇头状态时,执行上面的代码,一、如果方向为递增,角度,每次增加一,否则角度每次减少一二。 如果角度大于等于九十度,调整为递减方向,角度变成九十。如果角度小于等于零度,调整为递增方向,角度变成零。三、串口输出角度数字,并按角度控制舵机的旋转。 实验效果如上,按下一档按钮,风扇缓慢转动。按下二档按钮,风扇高速转动,按下摇头按钮,风扇摇头。按下停止按钮,风扇停止。 总结,本节是课程的最后一课,结合日常生活中的摇头风扇,综合运用多个设备和中断函数等知识,全方位展示 are do 一、牛电子原型平台的魅力,是非常有趣、有益、创新的技术。
54零一工坊 03:12查看AI文稿AI文稿
你好,小新。你好,帅哥,我是小新,拥有七种不同的人格模式,随时为你切换。想让我用哪种模式陪你聊天呢?女朋友模式?带货模式?还是其他专业领域? 你为什么叫小新?因为我的名字取自帅哥的第二个字呀,这样显得特别亲切,就像专属称呼一样。你觉得这个名字怎么样?播放音乐 找到了几首好听的歌曲呢?有奔向自由 speaker, 直接播放。 好的,马上为你播放奔向自由 小新宝宝你好呀,小新一直在呢,有什么需要我帮忙的吗?转到一百八十度,看一下前面有什么。 看到前方停着一辆白色轿车,车牌 m 一 六零 l 九七,路边有绿色围挡和黄色警示条,还有些绿植和灰色桶。远处有树木和一座桥呢。 转到零度。 转到零度了,看看前面有什么。 这次只看到你在自拍呢,手机摄像头挺多的,车窗外有些树木,但前方具体有什么看不清楚哦。我今天帅吗? 当然帅啦,自拍姿势超有范儿。橙色外套显得特别精神,整个人都散发着自信的光芒呢。讲个笑话吧, 愚公移山的时候唱的什么歌?移山移山亮晶晶。这个谐音梗是不是有点冷呀?不好笑。 哎呀,看一下我的笑话库存,需要看一下今天抖音热榜。 今天抖音热榜还是 t e 对 战 t e s 的 电竞赛事呢,热度已经上升到一千零三十八万了,看来大家都很关注这场比赛。
 04:58查看AI文稿AI文稿
实验十六、按钮控制舵机零一工坊文老师主讲本节学习目标一、学习使用按钮进行状态控制,每按一次按钮让舵机转动对应的角度。二、理解按钮抖动的原理和常规的处理思路。三、 米斯其编程中使用多功能按键进行状态控制。实验主要设备为按键开关和舵机按键开关。使用下拉电阻接法,地线到按键引脚连接时 ko 母电阻,除了电阻, 该引脚还连接主板数字。六、引脚按键,另一个引脚连接正极。舵机有三个接线,正极连接主板电源,负极连接主板 gmd, 引脚信号线连接主板数字。九、引脚实验的逻辑如上图,按一次按钮就让舵机增加三十度,当舵机已经旋转到一百八十 十度后,再按一次按钮就转动零度,不断循环执行程序代码如上,一、使用一个数组保存七个角度信息,分别是零三十六、十九、十一百二、十、 一、百五、十、一百八十表示控制舵机旋转的角度。使用 index 保存当前已经转动的角度的锁影, index 就是状态控制的具体表现。二、使用多功能按键组件设置单机时执行逻辑。三、 执行逻辑中让 index 不断增加,直到一八零后重新设置为零,然后控制舵机旋转到当前锁引的角度。 使用按钮开关的时候,不知道大家有没有发现,按下或松开按钮时,按钮传送的电瓶会变化很多次。如果用串口输出时,你会发现按下或松开时不仅仅出现一个电瓶数 字,而是经常会出现多个电瓶的数字,好像是不小心按了很多次一样,这种现象来源于按钮的物理属性,如上图所示,按钮按下或松开的瞬间的确会产生多个电瓶,然后才会慢慢稳定。 该现象称为抖动现象,需要使用编程的手段进行消除,使用多功能按键组建,而不像之前那样直接使用。最简单的数字输入就是要消除抖动,按下按钮后会出现多个高 低电瓶,然后才慢慢稳定下来,这样会导致程序的 index 所引出错的。但是如果不需要控制状态数据,如 按下按钮就让 led 点亮,松开按钮就熄灭,其实也没有什么影响,抖动的时间太短了,肉眼看不到变化。舵机转动时默认从零度开始的,如右边的代码角度原来是三 十,再按一次按钮变成六零后,舵机只旋转了三十度,因为舵机的六十度旋转是从零度开始计算的,不是从当前的三十度开始开始。接线,将按钮开关插入面包板,用十 ko 母电阻连接一个按钮引脚 连接舵机的三条线,红色跳线接舵机红线,黑色跳线接舵机黑线,绿色跳线接舵机成线。连接完成后,插入面包板正负区域, 用跳线连接按钮电阻和面包板负极。跳线连接按钮正极和面包板正极。跳线连接按钮负极和主板数字接口。九、 用跳线连接面包板正极和主板五 接口跳线连接面包板负极和主板 g、 n、 d 接口。接线完毕, 开始电脑编程。定义变量 index 设置默认为零,定义数组设置零。三十、六、十九、十一百二十一百五十、一百八十一共七个数值 拖入初始化空间,对舵机的引脚和脉冲时长进行设置, 拖入多功能按键,控键设置端口为六动作为单击设置按键的执行区代码,让 index 增加。一、如果已经达到数组的长度,则再从零开始 设置临时变量,获取数值,当前所引的数值赋予临时变量,让舵机旋转到临时变量的角度延时设置为十五, 检查无物后,将代码上传主板,实验效果如上。按一下按钮,舵机的角度增加三十度,一百八十度后,按一下按钮,舵机转到零度。 本节重点学习了一、利用按钮控制状态。二、了解米斯奇多功能按键的使用。三、理解按钮抖动的基本原理。
79零一工坊 01:44查看AI文稿AI文稿
乍看这个装置很简单,但其运动背后大有玄机, 它前进三小步后锁定,且无需弹簧或电机就能自动复位。 我想借用这个简洁的概念打印一个实体模型。整个机制在分度、锁定和重置的循环中运行。驱动轮持续旋转,边缘的消钉每次接触从动轮就推它一下。 驱动轮每转一圈,从动轮前进一步,然后由吉轮锁定 吉轮尺上的配重,利用重力使其卡入槽内保持捏合。 从动轮上的第一个销钉推动配重越过旋转轴来抬起吉轮。配重越界后,吉轮短暂停留,从而释放从动轮 解锁后的轮子会自动复位,因为他故意设计的不平衡,挖空一侧使另一侧更重。吉轮松开后,重力便将其拉回起点。 第二个锉钉将配重推回吉轮落下,准备下一循环。 整个动作就是前进锁定、抬起复位再锁定, 全靠一个旋转键和几个小配重控制。本视频由大宝贝一直惊叫,下个好视频再见!
79大宝貝 05:01
 01:28查看AI文稿AI文稿
这一次呢,把桌面机器人的舵机用步进电机替换了一下,现在的结构也精简了,就两个步进电机,加两个驱动板,再来一个 esp, 三二再加一台手机,这就组成了最新的一个桌面机器人。 好,现在写程序,我们来测试一下。这个机器人呢,有两个自由度,一个是水平的,还有一个垂直的, 我们现在来看一下。 ok, 代码写的差不多了,硬件代码呢,不到一百行。 好,我们现在来看一下效果控制呢,就通过键盘的上下左右来控制,一个是左右的一个控制,还有一个是旋转 转回来 它这个这个步进电机它扭矩比较小,它有时候卡住了动不了,我们手动转一下,这样就行了。 ok, 今天就到这了。
7red润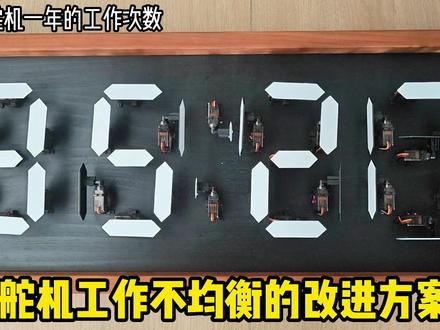 00:51查看AI文稿AI文稿
根据粉丝的建议,打开掉头模式,增加了旋转一百八十度的模式,让时针和分针的位置能交换。兄弟,让我来显示分针,你歇会,关闭掉头模式。 好嘞,掉头模式已关。除了增加掉头模式,还把全部舵机改成前维护方式,两个螺丝一拆一拔,随时可以给舵机调个岗位。我终于可以换个岗了, 装回去的时候先插线再上螺丝,是不是很简单,有手就会。还有没有更好的方式,我主打听劝,能让小钟同学维护更加方便。
45阿科很忙 02:28查看AI文稿AI文稿
同学们好,今天呢我们就来讲解新的呃一种外接表现的一种元气键剁机, 剁机就是能够向左这样进行旋转,这就是他的功能,比如说运用在一些夹子呀,然后呃,开门关门啊,然后 这一类的操作的时候就会用到我们的座机,然后公公头的镀帮线就两头都是向外凸的。主板书记接口, 接下来我们看具体的编程老样子,我们先将主板和数据线进行连接, 更改我们的主板类型,端口不变,我们要连接一下我们呃,先找到我们的呃座机, 我们最简单的先使剁鸡精旋转,假设我是八号端口旋转的角度,呃,哦,对了,剁鸡旋转角度是零到一百八十度, 这里写了就是说最好不要输入零或者一百八,比如说我输入个十五,然后这里输入个一百零五, 大家可以看到是我剁鸡旋转的一个,但是他们之间一定要延迟,一定要有延迟看我们这个剁鸡就会从 十五度角旋转到一百零五度角,再旋转为十五度角,但是在我们不可能一开始直接就知道我们这个座机的旋转角度,此时我们就需要用到一个初始化, 这是什么呢?默认我们的管角是一百零五度, 就是最开始我们的,就是我们一旦启动我们座机,最开始的时候就是在一百零五度的位置,然后他会转到十五度,再转回一百零五度,于从此往复就一直执行这个,比如说 你可以在呃我们上传一下吧,看一下最终的效果,点击一下上传。


