fanuc机器人零点标定怎么没了
粉丝3.5万获赞9.8万
相关视频
 01:58查看AI文稿AI文稿
大家好,我是谢伟,两分钟讲透一个知识点,今天教大家法拉科基建的零点标定。首先我们把密码登录到最高级别, 然后按菜单键选择六,系统下一页选择三,零点标定校准按回车键按 f 三,再按 f 四, 脉冲编码器报警已复位, 我们再切换坐标线,选择关节坐标线。 下一步我们将机器人的每个位置都移动到他零点的位置,有六个轴就接一到接六,我们把接一到接六的 位置全部移动到它对应刻度的零点位置。 移动好之后呢, 我们按菜单键选择下一页选择六,系统 选择三,零点标定校准选择二,全局零点位置标定按回车 按 f 四, 选择七,更新零点标定,结果按回车键, 此时我们的零点标定就已完成。好,谢谢。
709左手插兜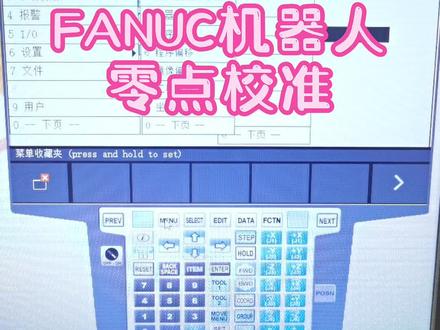 00:28查看AI文稿AI文稿
法纳科机器人的零点校准在哪里可以找到呢?我们首先呀点开这个菜单,然后找到系统,我们发现系统里面呀没有零点校准这个选项呀,不要慌,我们这个时候点击变量 找到这个变量,这个变量把这个零呀切换之一确认,再重新进入系统看一下零点校准呢就出来了,明白了吗?
820机器人小王老师吖 01:07
 00:40查看AI文稿AI文稿
如果机器人发生碰撞,零点丢失了该怎么办呢?我们需要重新校准一下零点,首先呢需要通过这个关节模式把这六个轴调整到这样子的姿态,那就是什么?就是我们这个零度标记处,这个是五轴的,那其他轴呢?也是有这样子的标记, 调完之后呢,我们看一下这个试教器,试教器上面有一个选中系统,系统这边呢我们找到零点标定, 选择这个二,然后确定 f 四是,然后我们再选中七,更新零点位置,零点标定就做好了,明白了吗?
1617机器人小王老师吖 00:30查看AI文稿AI文稿
法拉克机器人在哪些情况下需要零点调整呢?有三种情况,第一种呢就是我们初始化启动的时候引起的这个零点丢失,第二种呢就是编码器马达或者是编码器线栏更换的时候导致零点数据丢失。 第三种呢,就是在运输的时候碰撞了,或者是不小心操作导致的碰撞造成这个脉冲编码器和轴角度偏移的。这三种情况呢,我们都需要重新标定一点,明白了吗?
664机器人小王老师吖


