粉丝722获赞5370
相关视频
 02:13查看AI文稿AI文稿
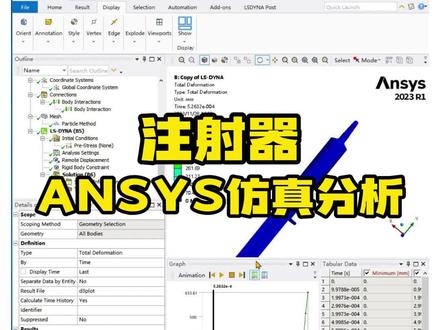
注射器 x 仿真分析,大家好,今天用 ophone 十二零二三版戴娜模块做一个注射器的仿真分析,首先需要双击打开 ophone 尺,之后将戴娜拖拽到界面当中,双击进入材料设置界面,设置一个水的材料设置,水的密度, 水的材料方程和水的状态方程,设置一下相应的参数,设置参数的时候注意一下单位。材料设置好后关掉材料设置界面,双击进入模型建立界面, 在模型建立界面中选择文件,导入外部几何文件,选择注射器的模型,之后点击打开,点击生成 新,生成好后关掉模型建立界面,双击进入我们开立口界面,在我们开立口界面中首先进行材料和刚性的设置,在这里将注射器去设置成刚性体,材料 料为结构钢,然后将水的那个模型设置为柔性体,材料为水,同时改一下它的单元算法为颗粒。 之后进入连接和接触的设置,将自动生成的绑定接触删除,只保留一个结合体交互。接下来进入网格的划分,首先设置一下整体的网格尺寸为两毫米,之后右键插入一个方法, 在方法中选择水的几何体,之后将方法设置为颗粒,设置一下颗粒的尺寸为两毫米。 网格划分成功后进入待纳等设置。首先进入分析设置分析设置,这里设置一下求解时间为零点零零五毫米,设置一下十步,安全系数为零点六七,之后 cpo 的数量设置为六,在下方 sph 控制,这里可以将十步改大一点,这里设置了二十。之后 进入输出控制设置等间距点输出五十个之后进行载后的加载,这里将注射器这里向上推的这个部件给加一个远程位移,设置,在零点零零五秒内移动一个五十毫米,一个坡度加载,其余的自由度都设置为零,将行为设置为刚性 之后将注射器的上针筒设置一个缸体的固定,设置好后就可以右键进行求解,求解结束后就可以看到注射器被推然后水飞出来的这个效果。
 02:29查看AI文稿AI文稿
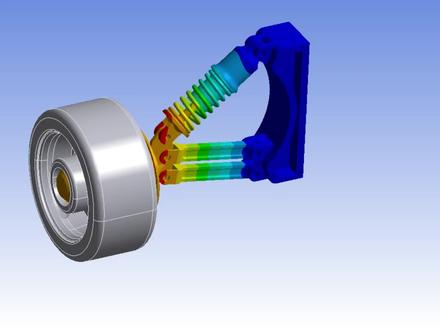
大家好,今天带大家了解一下这样一个悬架系统的刚柔偶和分析在 answers workbench 中是如何实现的。 首先我们打开 ansis workbanche 软件,在工具箱中找到顺泰动力学分析模块,双击打开之后就创建了这样一个分析项目。首先我们选择几何模块进行几何模型的导入,接下来是材料的定义, 那我们这里可以保持默认的结构钢材料。然后是双击猫的模块来进行后续的分析设置,从左边模型数部分来进行依次的设置,我们首先是将轮胎的几何模型设置为刚性体, 其他零部件保持软件默认的柔性体。然后再选择连接, 我们主要做了相应的转动负连接以及接触的绑定。在原有几何模型的消轴位置我们做了简化,那这里通过转动负的方式来进行了等效替换。 然后就是弹簧的两端分别与两端的零件进行了绑定,还有就是轮胎与轮毂部分 进行了一个绑定的创建,那最后的话就是减震器, 他的推杆与这个内筒部分进行了移动负的创建,并且创建了弹簧的连接方式来定义他的阻尼系数,模拟减震这样一个效果。那最后的话是进行分析设 还有边界条件,我们在车架的右端面施加固定约束,在轮胎的下面施加远程位移,那这里通过正弦函数的方式来进行位移的施加。 最后的话进行求解就可以了,求解完成之后,我们来看一下它的变形和硬力动画。首先播放一下它的变形动画显示, 我们也可以看一下他的一个硬力动画,那这样一个悬架的顺台动力学分析就完成了,你学会了吗?咱们下期再见。
207岚峰 02:04查看AI文稿AI文稿
本视频将讲解 nco 饭局下的响应面模块。首先还是先建立一个模型吧,这边再建立一个减质量的模型, 初始为一百毫米,把这个设置为输入的参数, 这个设置成为五毫米,这个设置成为十毫米,将 内圆半径设置成为四个参数, 我线框建立线起, 把他的洁面敷一下, 把它划分成为四分, 然后再进行切分操作,用 a 语进行切分,所以这边的切分操作是可以多选的,我之前视频中都是一次一次选择的,效率比较慢,这边可以直接选择两条线,然后再进行切分操作, 这样就直接生成了四条,看他们合并成一个 part, 这边的话就快速的过一下吧。
6城 01:11查看AI文稿AI文稿
大家好,本视频讲解 ss spaceclaim 软件几何模型的基本操作,比如说单机选择面,三机选择体,菜单栏选择拉动按钮可以放大缩小。实体 菜单栏选择移动按钮,可以按住坐标轴拉动进行直线移动。比如沿着 x 轴移动,按键盘空格键可以输入具体数值。 假设我们要移动 50 毫米,按空格键输入 50, 再按回车键,该实体就成功向 x 轴方向移动了 50 毫米。 还可以点击坐标轴中间的弧线进行旋转,像这样按住拖动即可进行旋转。如果想在额外复制这个零件进行旋转,按住键盘 ctr l 键鼠标在选择旋转坐标轴拖动即可实现。点击菜单栏合并按钮,还可以对这两个零件进行组合。 菜单栏填充的功能是将几何体进行填充成封闭实体。好了,以上就是本节课的全部内容,感谢大家的观看。
221亿道电子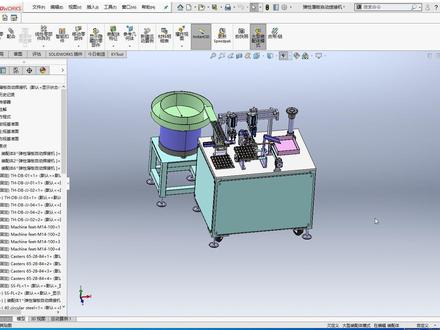 03:19查看AI文稿AI文稿
大家好,我是孤舟,在我们机械设计过程当中呢啊,我们会遇到很多这种情况啊,就是 我们有一些零件呢啊本来就是装备体,然后呢又装到了我们总装备体里面来啊,类似于这比如说这个零件呢啊,他本身呢自己就是一个装备体啊,是吧?哎,那么在自己这个装备体里面呢这个零件呢他是完全可以动的,比如这个气缸啊他是可以动的, 但是当我们把啊这个装备体呢装到总装备体里面啊,我们就叫这个装备体叫子装备体。 当我们将纸装备体呢啊装到总装备体来之后呢,我们发现这个地方动不了了啊,哎就动不了了啊,类似还有很多啊,比如这个零件他也是一个纸装备体啊,在这里啊, 你看这个他是这里可以动的,那如果说我们想动这个零件怎么办?哎,我只能先呢啊回到这个纸装备体里面来啊,然后呢 再回到这个总装备体来把这个地方刷新一下。哎,我们看这个地方他就过来了,但老这样也不行啊,那我们有没有办法在总装备体里面直接啊可以挪动这个纸装备体的呢啊,这个时候呢啊我们需要呢啊选中 啊,将这个纸装备体啊,选中选中之后呢啊,最后这个图标使纸装备体为柔性啊,把它改为柔性哎改为柔性之后呢,他就可以自动的把之前能够动的这些 结束呢啊,把它转移到我们的这个总专卖店里面来好这个呢改成柔性, 那这样改完了之后我们看到哎这个地方呢我们就可以动了啊,哎,这里呢也可以动了啊,那这样,那我们就可以大致的演示这个动画了啊,在总装备体里面啊,演示这个动画。好,这也改成,要不然我们 每一次都要去动一下,然后回过来再看一下这边啊,那这个难度就太大了啊,哎,好,那这样我们看到哎,这个地方呢啊 啊,都可以发生变化了啊,这个地方,哎,好啊,还有很多啊,这里面的这个能动的零件很多啊,这张都可以动啊,所以也就是说纸装备体啊,想要在 在总装备体里面呢啊,能够移动的话啊,能够,哎,跟纸装备体一样,能够动的话,那么就把它改成柔性,那么这里面需要注意的一点是, 首先的前提呢是你的纸专卖体哎,有约束可以动,如果说没有约束可以动啊,我把这个地方完全定时了, 完全定时了,这里面呢一下都动不了,那你到总装备体里面,那肯定是也是动不了的啊,所以这个地方一定要注意啊,必须呢,只装备体有可动的自由度啊。 好,这是这节课呢,我们讲到的一点小知识点啊,欢迎大家呢将此节课的内容啊关注,转载学习。好,我们下节课继续。
129SW讲师—孤舟老师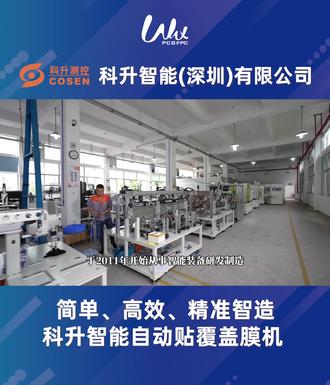 04:05查看AI文稿AI文稿
随着科技的不断创新发展,柔性线路版的使用范围越来越广,航空航天、汽车、 人工智能在越来越多的高新领域,柔性线路版的使用范围越来越广,工艺需求也越来越高,传统的手工覆盖膜贴合以不符合广大 fpc 制造企业的生产需求。 科生智能深圳有限公司成立于二零二零年,是一家集研发生、 销售全自动 fpc 贴附盖膜机为一体的高新技术企业, 属于广东科生智能装备有限公司下属企业。广东科生成立于二零零七年,于二零一一年开始从事智能装备研发制造, 经过十多年来深耕专研,现已拥有全面的光、机、电和软件的团队, 并以突出的机器视觉、大数据、物联网系统开发等核心技术研发能力,为客户提供自动化装配、视觉检测、 精密测量、机器安全生产管理、信息化、自动化工程改造等多项专业服务。多年来连获广州市高新技术室培育入户企业、 科技型创新小巨人企业等荣誉,获得发明专利五项, 使用新型专利三十四次、 软助著作权八项,形成了令广大客户与同行信赖并坚定携手的强劲实力。科生智能深圳 的覆盖魔贴盒设备早在二零一八年就开始研发, 二零二零年正式推出第一款片式 fgm 四百 p 全自动贴膜设备, 并在半年内迅速向市场推出多款机型, 极大的满足了市场上大多数客户对贴膜的多种要求, 专注于研发与设计,科生智能从源头改变产品效能和生命周期, 这台覆膜机的特点主要就是我们采用的这个线扫描 相机作为一个定位和检测的功能啊,能够快速的去切换不同的型号 车身。智能自动贴覆盖膜机的换行时间可达到三到五分钟,贴合效率可达到四百贴次每小时以上,贴合精度可达到正负零点零五毫米,还具有覆盖膜自动检测漏开窗的功能。 创新求变谋发展,用于担当争一流。可生智能将始终以质量为核心,以服务为重点,携手广大同仁, 为提升智能制造附加值而奋力前行。
 01:20


