mipi传输交互流程
米比广泛用于移动设备的摄像头显示屏以及汽车自动驾驶摄像头的图像传输。 那米比总线呢?有 d 方、 c 方、 m 方以及 a 方,那么前几期呢,我们介绍了米比 d 方的信号测试,那么今天呢,我就来分享一下米比 c 方的信号实测。 那米比 d 法呢,是一对差分时钟和一道四对差分数据进行传输。那米比的 c 法呢?和地方不太一样, 米皮的 cfi 呢?它没有独立的时钟,它是嵌入时钟。另外呢,米皮的 cfi 呢,它不是采用传统的插分队传输,而是采用了三线架构, 三线的构架呢,是差分两线的延伸,那么通过三线的组合呢,每一个声谱可以传送更多的比特。那么这个设计呢,与编码方式有关系。那么 cfa 呢?它是三线构架, v、 a、 v、 b、 v、 c 三根线,而不再用低正低负的方式。那么在原端呢,用 abc 三根线传输,那么到了末端呢? 三根线两两做差分,也就说收的时候呢,是两两相减后,组成了三个差分对,分别得到 abbcca, 然后利用这三个差分队组合状态跳变传输信息。下面呢,我们来看看 a、 b、 c 三根线,那么 a、 b、 c 呢,分别有三个不同的状态,分别是 v, 二分之 v 零。 那么同一时刻呢? a、 b、 c 三根线呢,永远不可能处于相同的状态,也就是三个零,或者说三个一。 那么原端发出的 abc 到了末端呢?两两相减之后呢,在末端得到的信号是 abbaca, 可能会有四种电频, v 二分之 v 负,二分之 v 负 v 强一弱,一弱零强零。 由于 a、 b、 c 不能处于相同的状态,所以说没有零。电品 v 为前一二分之一落一,负二分之一落零, 负威强零,那么不管是强一还是弱一,统称认为是一,那不管是弱零还是强零,都称为零。那么最终每一个差分队的不是一就是零。 那么我们看看,虽然有四个电瓶,但是上面两个呢统称为一,下面两个呢统称为零。那么这三个差分队信号的每一队都是非零,即一。 所以这三个差分队组合方式呢,有二点三次方等于八种可能,但是 a、 b、 c 不可能有相同的状态,因此三个幺和三个零这两种状态是没有的,所以最终的是八减二等于六。所以三对差分线 组合状态呢,有六种。那么规范呢,规定了正 x、 负 x、 正 y、 负 y、 正 j、 负 j 六种状态, 那么 c、 f、 i 呢,它是不用状态来传输信息,而是用全职英雄传输信息的。每次跳变呢,传输信息,每个状态呢?有向其他五种可能的状态跳变。 c、 f、 i 呢,是连续十六个比特会映射成七个符号,那么十六除以七就等于二点二八,也就是说一个生普符号包含了二点二八个比特, 连续十六个比特包含了二者十六之方,等于六五五三六种可能。 那 c、 f、 i 的符号呢?用全追雄跳变表示六个状态,有五种可能跳变的状态, 连续七个符号就是五,在七十方等于七八幺二五。那十一发的测试呢,同样要测眼图,那十一发的眼图呢,是非常奇怪的,测的是差分眼图, 有四个电瓶,类似于胖货,但是与胖货又不一样,四个电瓶呢,不是进行分布的,中间的眼大,上下的眼比较小。 cfi 呢,只要中间的眼呢,睁开就可以了,前一和落一之间甚至糊了也没关系,因为前一和落一呢,都是一前零,落零都为零,所以只要保证中间的眼是张开的,所以眼图模 板呢,也只有中间一眼的模板。西班呢,是跳边缘来传输信息,所以演读呢,是利用一侧边缘对齐演读,模板的边角呢,对齐处发眼, 所以眼图模板呢,是看上下和另一侧是否一样模板你像与 pcie 啦, usb 等传统的高速信号的眼图测试呢,不太一样,那我们看看 c 发的测试,那么 c 发测试呢,需要三根探头探测 abc 三路信号, 那么 c f i 的测试呢,有四十一个测的项目,那 c f i 测试呢,要测 h s 和 low power 两种完全不同的工作模式下的信号完整性和相应的持续。那么 c f i 测试呢,有需要三个探头,所以建议呢,用 焊接的方式来测量。由于 c f i 信号测试呢,要测 a b c 三路信号两两相减后的差分信号,所以在测试之前呢,要做自动 dc 归零校准和探头之间的 school 校准。首先我点击试播器的通道设置菜单,分别对三个探头做 dc 归零校准。 那么 d c 校准完了以后呢?下一步呢,要对探头之间做 skill 校准。那么探头校准完了以后呢,我们开始实测。 那么今天被测的是汽车自动驾驶的预控制器的 c f i 信号。那么要做 c f i 测试呢, 首先需要一台实时试播器,第二呢,需要三根探头,第三呢,需要一个 cfi 自动化测试软件, 我们把三根探头分别焊接到 cfi 的 abc 三路信号,然后点击试播器的 text plus cfi 测试软件来完成全自动化的 cfi 物理层一次性测试。 进 application, 打开 text price c, 发一次性测试软件。首先我们取测试报告的名字, 然后选择 c, f, i 一点一,然后呢,设置今天我们必测的符号速率,今天我必测的符号速率呢是二点五 g, 然后选择信号的类型,其他参数目类。 下面我们选择我们要测的测量项目,下面设置 a, b, c 三路信号对应的试播器的通道。设置完参数以后,我们点击 star 开始测试。 那么整个测试过程呢,是完全自动化的,不需要我们人工做任何的操作,软件会自动的控制试播器的垂直刻度,水平刻度以及采样率。那么最终呢,他会生成一个报告并判断帕斯菲尔。 那么经过大约二十分钟左右的测试了,整个 cfi 测试了就结束了,我们看他会自动生成一个报告并判断了,怕是分好,并且有 cfi 的眼图。 今天介绍的就是 c, f i 的物理层 t 叉一次性测试,关注测试自然加油站带给你不一样的测试体验和干货。

粉丝5256获赞1.2万
相关视频
 01:29
 13:51查看AI文稿AI文稿
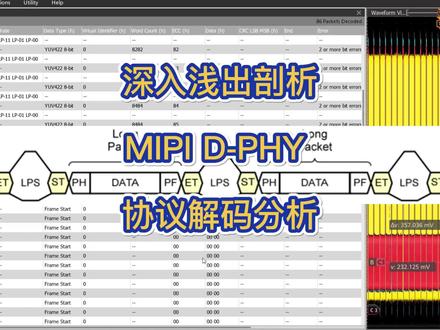
哈喽,大家好,上一期我们详细介绍了迷匹 d 发的物理层信号测试, 那么这一期呢,我们来聊一聊 mip dfa 信号的协议解码分析。 mip 呢,主要用于手机的摄像头,手机的屏幕以及汽车自动驾驶的摄像头上的图像传输。 自动驾驶汽车就像是就四个轮子的手机摄像头是自动驾驶汽车的核心传感器, 是实现这种驾驶众多规划和控制的基础。相比于激光雷达和毫米波雷达,摄像头最大的优势在于可以识别车辆周围的环境信息,可以看到目标类型、信号灯的颜色等,类似于人的眼, 而且硬件成本比激光雷达和毫米波雷达低很多。米皮低发的 csi 就是处理器和摄像模组之间的高速接口。 mpdfa 的信号质量的好坏和协议是否丢包,直接影响自动驾驶汽车的安全性。那么最近做汽车自动驾驶的工程师经常问我, mpdfa 的物理层的信号全部测试合格,为什么 摄像头传回的图像数据有时候会丢包?那么如果摄像头传来的图像信息有问题, 导致错误识别,安全可想而知,人命关天。那么今天呢,我们就来聊一聊如何进行摄像头 csi 的协议 解码分析,一起探究丢失图像数据的真实原因。那么今天讲解的内容呢,分两部分,第一部分详细介绍 mipti csi 的协议内容。 第二部分介绍呢,自动驾驶汽车摄像头 dficsi 的协议解码实测。谜比是移动行业处理器的接口, dsi 定义的处理器与显示模组之间的高速创新接口, csi 呢?他定义的处理器与摄像模组之间的高速创新接口。 那么 dsi 和 csi 在物理层上统称 df, icsi 是迷匹联盟下开幕了工作组制定的接口标准。那么 csi 二呢,是迷匹 csi 的第二版,最大支持四 通道数据传输。那米 p c s 二呢?分成有好几种,那么根据米 p 联盟的规范, c s 二大致可以分为三层,应用层、协议层和物理层。 那么协议层呢,又可以分为三层,像素和字节组,包和解包层、底层协议层和通道管理层。那 dfssr 呢?他有应用层、协议层和物理层。 那么应用成呢?我们看它是描述了上层数据流中的数据编码, 也就是说处理原始图像数据的各种算法模块。应用层,那么写一层呢,它包括三个层,第一层呢,像素字节打包和解包层。 那么第二层呢?底层的协议层,那么第三个词层呢,是通道管理层。那每个层呢?具体有什么作用呢?我们在下一页会详细介绍。那么最后一层呢,是发一层,也是我们的物理层,那么他建议了传输戒指 输入输出电路信号的电器特性和时钟机制。那么我们下面看看斜一层的三个层面,具体每层是干什么? 协议层呢,又分三个不同的指层,分别是像素自觉打包、解包层、底层协议层和通道管理层。 向住直接打包。解包层主要是负责将数据按照一定的次序切割成巴比特的数据。底层斜一层呢,主要为新生成的数据呢,加上包头 包围,形成符合协议要求的数据流,那么通道管理层呢,是将生成的数据流按照音的次序和要求进行读写,管理和输出数据。 那么下面我们来详细介绍一下 difycsi 的电路工作流程。首先将原始的图像数据在应用层做相应的图像处理,如照生,去除,色彩还原等等。 那么经过处理或者数据呢,进入到主包层做数据的分割和重组, 然后再传给底层的协议层。那么底层的协议层呢?根据数据的类型呢,产生包头,根据数据的内容呢,构建包围较硬系列,然后将包头 数据本身包围组合起来发送给通道的管理层,那么通道的管理层呢,根据通道选通的情况,合理分配数据到每个通道,那么数据呢,经过数模转换进到物理层传输, 那么接收端接收到物理层的数据后呢,按照之前的逆过程呢进行解包,解出原始的图像信息。那么这个呢,就是 dfss 的列入工作过程的整个流程。 那米比 csi 呢?底层协议包呢?他有两种格式,有长包和短包,那每个包的传输呢,以 sot 开始,以 eot 结束,那么中间间隔呢,是 lps low power state 低公号状态, 每个包之间呢,都是以 eotlpssot 隔开。那么一 pcsi 呢,是一个面向字节的基于包的协议,它支持任意大小的数据,通过短包和长包的格式传输, 短包,长包,长包,短包,下面我们看看了解一下一些名词。 sot 代表这个传输启动的信号,开始 eot 嘞表示传输停止性,然后 fs 嘞表示 fm star 就是一针画面开始 f e 嘞是 fm, n 的是一针画面的结束标志, ls 就是 lan, stark 就是一行像素开始, l e 的是 lang 的是一行像 速结束的标志, ph 是包头, pf 呢是包尾。下面我们看看 crc 的长包的格式,那 cic 的长包主要包括包头, 包尾以及数据包这三部分,那么其中包头部分呢,又包括数据标示和数据包的大小,以及一 cc, 那么其中 ecc 呢是负责对数据包的传输错误进行检查和纠错,那么这部门呢是数据包, 那么这部分呢是包围,包围是数据附和的检查盒。前面我们讲了长包,那么现在我们来看看短包,那短包和长包相比呢?那 短包呢?他没有数据的包头和包尾,那数据的标示的在数据类型的在零零和到零 f 之间。 welcome to 呢是短包的数据域,那么这个数据呢,可以用户自定义,那么一 cc 呢是叫页码,能够对一笔钱的数据进行纠错,两笔钱的错误呢进行检查。 那这一页的是详细的 csi 的协议包的内容,那么如果我们对这个内容非常熟悉的话,后面可以轻松的看懂试播器 csi 解码的结果, 那我们简单就是了解一下,我们看这个数据包里面呢有短包和长包,那么他把短包的呃数据格式的真内容呢?一座详细的解析。那么这边的是对长包的数据内容的那真结构呢?一座详细的 解析。然后呢举个例子,我们对短包,短包里面我们看有数据的标示,那数据标示里面又把它拆解成呃我学前的虚拟通道和接待态度, 然后又把这个太补来做详细的解析并解析出来,比如说可以有 yuv 的数据格式, ajb 的数据格式和 raw 的数据格式,那得的态度呢?分长包和短包是不一样的,那 yuviaw 图像格式是长包的得得太, 那么阿 aww 是原始的信息,原始的图像信息。然后呢再把 yuv 的数据呢又给他做解析,有 yuv 四二零巴比特, yuv 四二零的史比特, yuv 四二的巴比特, yuv 四二的史比特。那么同样呢,把 rgb 的图像数据格式呢 就给他做解析,有阿基币的四四四,阿基币五五五, agb 八八八等等。同样呢我们可以打 lowdaitaiaw 原始的这个数据格式了,又给他做解析,那解析说 awwiw 七, iaw 八等等。 那么这个呢,就是详细的对我们这个呃 csr 的协议报道内容呢做详细的介绍,详细的解析, 下面我们看看施波器对 csi 的解码结果,那我们看看这边的是不同的状态模式,那么协议规定的不同的模式下的状态是变化的状态, 像 lp 幺幺, lp 零幺, lp 零零,那么这个模式呢,就表示进入到而且 s 模式这个状态模式, 然后我们看这是这个太伏,这个太伏了。 yuv 四二巴比特,这是他的图像的格式,那么这边呢是沃尔康特,这边是一 cc, 那么等等,那么这就是利用识播器解析出来的结果。 那么下面呢,我们看看如何利用识播器去做 mipti csi 的呃协议解码, 那么今天我们必测的 dfa 信号呢?是摄像头模组的呃, dfacsi 信号时钟是连续时钟, 我利用插分探头呢把臂侧时钟连接起来,然后利用第二根探头呢把数据的低正和地线连接好,然后我们再利用第三根探头呢把数据的低负呢和地线连接起来。连接好以后呢,我们在施波器的八十菜单 开始做 dfssi 的协议解码分析,我们点击爱的 new boss, 在总线类型里面选择 meptdify, 那么今天我们测的是摄像头模组的 dfa 信号,所以协议选择 csi, 在时钟源选择通道一,数据地震选择通道二,数据低负选择通道三时钟明线电瓶设置零服 数据的明线电瓶设置一百五十毫伏或者两百毫伏。 lp 的明线电瓶设置大于五百毫伏,那么今天我设置在七百毫伏万数。设置好了以后呢,我们点 点击右上方的你找到 table, 然后点击 boss dcode, 这样我们就可以看到 csi 解码的结果。在 csi 的协议解码结果列表中,我们可以看到状态 以及 datatype 昂顺的图像格式是 wv 四二二巴比特以及可以看到真的开始 watercount, ecc 等 vsi 协议层的内容, 也可以把协议解码的数据结果点右键保存成 csv 的格式为后续来分析。 如果要查找具体的协议内容,我们可以点击右上方摄取搜索,选择搜索类型为 boss, 然后搜索,感兴趣的我们可以搜索 soteot data 以及 packet 数据包, iscape, stop l 等等。那么今天我搜索数据包 packet, 那么在 packet 这里面呢,有短包和长包,我选择短包。 在社区里面我们会设取 freem stock free n 的一间画面的开始标志,一间画面的结束标志。也可以说说 lens start lens n 的一行像素的开始标志,一行像素的结束标志。 那么今天我设计在那里可 short, 右边会有设计的结果数量,我点击箭头可以看到波形的细节。那么今天我介绍的就是迷匹 d 翻自动驾驶汽车摄像头模组的 csi 的解码分析。那谜皮地方测试呢?有物理层测试和协议层解码分析, 通过最低发的物理层测试可以发现物理层的信号质量。通过利用协议解码分析,可以分析低发 ssr 的协议内容,找到协议的错误以及丢包信息。谢谢 关注测试测量加油站带给你不一样的测试体验和干货。
156测试测量加油站🏃 02:11查看AI文稿AI文稿
分享一下 mip 接口, mip 全称是 mobile industry pros as a interface, 是二零零三年多个公司成立的一个联盟,主要用在显示屏接口、摄像头接口等。 在显示屏上, vp 接口对比其他接口八零八零和 rgb, 光是数据线就至少八条,多的会搭二十四条。此外还需要额外的控制或时钟接口。 rgb 还需要一组 iphone cspa 接口,虽然只需要四线或者三线,但一般都使用在分辨率低的小屏, 大屏还是使用 vp 会更合适,传输的数据量更大。在摄像头上一般用 dvp 或者 vpdvp, 类似 rgb 接口。除了有数据线,还需要额外 的时钟和控制接口,还需要一组 iphone c map 接口会比 dvp 的接口信号键少很多,且由于是低压的差分信号,产生的干扰小,抗干扰能力也强。 map 使用在显示屏上时叫做 dsi display serial interface, 主控和摄像模组之间的高速串形接口。 mip 使用在摄像头上时叫做 csi camera serial interface, 主控和摄像模组之间的高速串形接口。一般是由一对时钟线和一对或者多对数据线组成。 最少的配置是一 clock lane 加一 data lane, 需要四品。最多的配置是一 clock lane 加四 data lanes。 需要食品,这个需要主控和从设备同时支持。我们找一个支持 dsi 的 lcd 模组看看,可以看到支持 dsi 版本是 v 一点零一可以支持一对或者两对数据线。通信一对数据线时最高速率是八百兆 bps, 二对数据线时,单对最高速度是五百兆 bps, 这个在后面确定屏幕方便率后,选择几对数据线会用到 lcd 工作时有几种模式,这个是高速模式时 dsi 通信的时序图,其他的下次再分享。
162凡亿电子星期天 01:52
 02:48查看AI文稿AI文稿
大家好,我是交易斯,那今天我跟涛哥啊都在这个目的地电子展啊。啊,涛哥这个这几年新的云汽车就是很火嘛,那自己是觉得这个智能解决方案啊就越来越多了,呃,自己都有什么痛点吗? 啊?据我了解就是在视觉在新能源汽车上的痛点,实际上现在集中在啊视频信号的传输上面,因为现在视频传输的话啊,在线材方面的话要求会比较苛刻,而且啊本身的重量会比较重啊,对这个线材传输的延时又比较高, 然后呢,他的传输可高性又非常高,所以我们接触了很多客户,实际上他们都在抱怨这个事情啊,那么我们星赤集团实际上有解决方案是吧?有对应的解决方案的啊,那您跟我们简单介绍一下吗?啊,我们实际上啊刚刚推出了啊,经营一批联盟的 ai 的一个产品系列,那么 ai 大家可能比较陌生啊,它实际上是一个串形的高速的一个接口,就是专门为解决这种刚才讲的这个新能源汽车的视频视觉的这个痛点而设计,它可以实现那个低延时长传输距离啊,以及啊非常这个少的线材 就能够完成这个呃,现在新能源汽车的世界解决方案的一个布局。那咱们 aba 系列产品的这个视频传输距离啊,有多远?还有带框是多少啊?实际上它的标准是这个比较 啊,就是先进的他可以最长传到十五米的这个传输距离,基本上满足现在啊各种新能源汽车的车型的需求。另外我们现在第一版的这个产品呢,是可以支持到四个 g 啊,四 g 的这个传输的代宽,以后我们会做的越来越高,像六 g、 十二 g, 十六 g 这种啊,升级不停的 神奇,看病换代,那咱们 aba 系列产品啊,在这个摄像头的系统设计上有什么其他优势呢啊,实际上除了刚才讲的这个传输距离跟带宽以外,实际上啊,使用这种标准呢,以后,对整个这个方案有一个非常大的一个啊,根本上的一个变革, 因为我们这个 a five 标准它是支持远距离的配置跟控制的,它可以远距离控制 spi 口,可以远距离控制 iphone c 口,这样子的话就是我可以在中控那边通过这个 a five 标准,可以远距离控制所有的远端的这个摄像头模组, 这样子可以大大的减少系统的这个复杂度,并且可以带来提高更高的这个可靠性。感谢涛哥如此细致的介绍。总之啊, ai 产品呢,已经成为了一款有突破性意义的产品,他解决的新能源汽车摄像头接口传输性质的问题,使得摄像头的链接更 更加的灵活、稳定和高效。随着科技的发展啊,我们相信 a f i 的应用会越来越广泛啊,并且逐步会成为行业的标准,人工智能的趋势啊,不可逆转视觉分析产品呢,首当其冲啊,让我们一起来迎接新科技时代的来临,我是交易,愿做您身边温暖的知心人。
14Joyce聊芯片 01:42查看AI文稿AI文稿
上期我们讲了驱动版的五大输入接口,有朋友说接口太多分不清,这期我们就只讲讲驱动版三种主要的信号输出接口,分别是 lvds、 app 和 vip。 首先我们讲讲 lv 点,一般的 lvds 长这样或者这样, lvs 输出接口的聘数有三十到六十不得。优点是终端适配能力,数据可实现高速传送,并且功耗低,在显示率得到了广泛应用。 当然现在更为优秀的是另一种信号接口 etp, 这种接口比 lvs 接口薄很多,聘数也比 lvs 少很多,传输速率却比 lvs 高非常多。 etp 信号有三个通道组成,可以传输视频、音图、低带团需求的数据,以及内陆管理和设备控制信号。 我们再来看 mipi 接口,它和 evp 接口外表类似,和 lvds 接口传输的信号类型相同。但是 lvds 接口只用于传输视频数据,而 mipids i 不仅能够传输视频数据,还能够传输控制指令。 这是因为 lvds 信号内容是 rgb 数据,还有行程同步和时钟。而 mipi 信号内容则是视频流数据和控制指令, 他们传输的信号内容不同,作用当然也不一样。最后我们来总结一下这三种信号接口。 lvds 功耗低,终端适配容易高速传输数据, etp 较少的银角传输,高分辨率信号传输速率远高于 lvds, 你除了传输视频数据,还能够传输控制实力。
258明思锐科技 00:41
 02:22查看AI文稿AI文稿
好,那我们这个呃 b j 呢,它其实呢并不直接支持 mipi, 但是呢它可以通过呃协议进行转换啊,我们这个产品上呢,它有等于是有一组发送啊,两组接收啊,都是 c s r 的这个低贩模式 啊,那么呃在发送端这边呢啊,因为我们前面讲了,在这个呃迪拜呢,他是有一个高速模式的,一个低速模式的,对吧?啊?然后呃他是等于是通过啊,一组这个一点八伏的信号来支持高速模式啊,然后用一组 二点五伏的这个呃信号,对啊,来支持低速模式啊,等于在 f p 接上呢,它是把高速和低速呃这两个通道呢分开了,其实在终端那边呢,它是合在一块的啊,那到 f p 接这端呢,它是分开的,那 怎么把他们合起来?这个的我们我们在下一页再来讲啊,然后在 lpj 这端呢,对于低发来讲呢,他实际上是啊有一组这个呃数时钟通道啊,还有还有四个这个数据通道 啊,然后对应在那个接收这一端呢啊,接收这一端,比如说接到啊幺零六四零和这个呃 oa 五六四零这两个摄像头的模块上啊,他用的也是迪拜啊, 也同样的呢,是用了两种不同的电瓶来分别接收这个高速模式和低速模式的信号啊,分别接收的啊,啊,不是用一同一个通道来接收的 啊,这是在 lpj 这一端啊,要注意他的这个一个一个差别啊,在信号名上我们可以看到啊,带 hs 的呢,这个就表示他到时候会工作在高速模式下啊,带 lp 的呢,他就会工作在第 低速或低功耗模式下啊这是,呃在 lpj 这一端,我们看到看到 lpj 上呢啊,他接的呢?呃,都是这个呃常规信号啊,特别是在半格啊,左最左侧这个半格上呢,他还接了一些呃低速信号啊,所以说,呃我们的低速信号呢,你只要呃符合这个呃 呃接口电瓶啊,呃,实际上你哪怕放在高速接口上其实也可以啊,要注意的是什么?就是你不要把高速信号放在这个低速接口上去了 啊,或者是把这个时钟信号放到这个普通的呃普通的 i o 上去的啊,这个是比较特别一点的啊,就在 l p j 这种呃芯片或者它的信号定义和和这个连接上啊,要注意。
 01:2393微雪电子
 00:32查看AI文稿AI文稿
上期为大家分享了 tpu 接口, lvt 接口,今天为大家分享 vp 结构。 bb 结构是随着手机、平板电脑的功能增加,需要传输的信号越来越多,于是 移动应用行业联盟推出了一款标准的型号结构。立体结构采用拆分信号传输,在实际上需要按照拆分是一般规则及格及严格的实比结构规律的传输。建筑康为八十到一百二十五,那在立体结构中常用的是 fpc 接口。
71搜屏(杰哥) 02:35查看AI文稿AI文稿
好,那我们这个呃 apg 呢,他其实呢并不直接支持 mit 啊,并不直接咪直接 mit 啊,支持 mit 啊,但是呢他可以通过啊协议进行转换啊啊,然后 我们这个产品上呢,它有等于是有一组发送啊,两组接收啊,都是 csr 的这个低饭模式啊,那么呃在发送端这边呢啊,因为我们前面讲了在这个呃低饭呢,它是有一个高速模式和一个低速模式的,对吧? 啊?然后呃他是等于是通过呃一组这个一点八伏的信号来支持高速模式啊,然后用一组啊二点五伏的这个呃信号队员来支持低速模式啊,等于在 fp 街上呢,他是把高速的低速呃这两个通道分开了啊,分开了啊, 那么在其实在中端那边呢,他是合在一块的啊,那到 f 阶这段呢,他是分开的,那怎么把他们合起来?这个的我们我们在下一页再来讲啊,然后在 lp 阶这段呢啊,他就是说,呃 对于第一法来讲呢,它实际上是啊有一组这个呃数时钟通道啊,还有还有四个这个数据通道 啊,然后对应在那个发送接收这一端呢啊接收这一端,比如说接到啊,幺零六四零和这个呃 ov 五六四零这两个摄像头的模块上啊,他用的也是迪拜啊,也同样的呢啊,也同样的 啊,是用了两种不同的电瓶来分别接收这个高速模式和低速模式的信号啊,分别接收的啊,分别接收的?他不是啊,不是用一同一个通道来接收的 啊,这是在 app 这一端啊,要注意他的这个一个一个差别啊,在信号名上我们可以看到啊,带 hs 的呢,这个就表示他到时候会工作在高速模式下啊,带 lp 的呢,他就会工作在低速或者低空号模式下 啊,这是,呃,在 lb 街这端,我们看到看到 lb 街上呢啊,他接的呢都是这个 啊插门信号,而且呢啊特别是在半卡拉左最左侧这个半卡上呢,他还接了一些呃低速信号啊,所以说,呃我们的低速信号呢,你只要呃符合这个呃接口电瓶啊,呃实际上你哪怕放在 高速接口上其实也可以啊,其实也可以,要注意的是什么?就是你不要把高速信号放在这个低速接口上去了啊,或者是把这个时钟信号放到这个普通的啊,普通的 io 上去了啊,这个是比较特别一点的啊,就在 lp 接这种啊,芯片或者他的信号定义和和这个连接上啊,要注意。


