823机械设计基础

粉丝2.8万获赞44.0万
相关视频
 04:12查看AI文稿AI文稿
本期我们继续学习的机械知识是机械基础装配第三期,今日教学如何进行轴的初步定位跟校正。 右边是需要准备的工具,本期准备安装的图纸是第十套图纸,现在我们安装轴二, 现在我们来安装。走后 放入长轴, 拿出油标卡尺,根据图纸进行初步定位。 初步定位好之后我们锁紧, 再使用扭力扳手将其全部锁紧。 拿出杠杆百分表以及磁吸表座测量轴二与直角台面的平行, 找到轴的最高点进行测量。注意百分表要轻拿轻放,表针要小心测量 两边相差一个丝在公差范围内。现在将窝杆进行整体抬高,方便后续涡轮安装, 塞入垫片进行垫高。 本期机械基础教学结束,欢迎收看后续内容。
511产业协同港 01:45查看AI文稿AI文稿
本期我们继续学习的机械知识是机械基础装配第二期,今日教学平行校正与对中校正, 右边是需要准备的工具,本期准备安装的图纸是第十套图纸。拿出杠杆百分表进行轴的平行的校正。现在我们进行的是轴的平行校正, 两根相差两个尺,在那个范围内 数紧轴一的固定螺钉以及连轴器的固定螺钉。 现在进行连轴器的对中较正,拿出大过脚尺以及塞尺来进行连轴器的对准。 本期机械基础教学结束,欢迎收看后续内容。
206产业协同港 04:42查看AI文稿AI文稿
嘿,各位未来的学弟学妹们大家好,我是今年刚上岸大连理工大学机械工程专硕的研究生,初试总分三八七,专业课八二三,机械制造技术基础考了一百二十二分,做一个本科双非没竞赛没科研的三无选手。这一路走来真是感慨万千。 最近总有人问我经验,干脆就写个帖子,把我的备考心得踩过的坑都掏心窝子跟大家聊聊,希望能帮到正在为考研奋战的你们。一、先唠唠唠大工机械的考勤,知己知彼,心里有底,大工的机械工程实力不用我考,那年机械工程学院专科复试线是三三零,看起来不高, 但两百五十多人进复试,只录一百五十个,竞争还是挺激烈的。所以千万别只看线,出试分数越高,你在复试里就越稳。专业课八二三的试卷结构很清晰,满分一百五十分,其中客观题判断选择简答占一百分,计算题占五十分。计算题主要就考尺寸列 定位误差、合格率这些。从近几年确实看,题目难度在下降,平均分能达到幺幺五左右,所以只要方法对路,专业课完全可以成为你的提分利器。二、公共课复习稳住基本盘,别拖后腿。一、政治目标六十五,加政治这门课性价比最高,千万别投入过多时间死课。我的心得是,前期跟课理解,后期狂背押题。暑假前后开始看强化课,把马原、史纲这些理解性的知识点过一遍, 等肖八肖四出来,重心就要全压在这上面,选择题反复刷错题,知识点记牢。大题我只背了肖四前两套和第三套的一半,考场上完全够用,最后拿了七十八分。记住,政治高分的关键是选择题,大题大家背的都差不多,拉不开差距。二、 英语目标六十五加我英语基础还行,但考研英语是另一回事,得阅读者得天下,而阅读的基础是单词。从你决定考研那天起,单词就别停了,每天雷打不动背到考前专题是王道,特别是阅读要精做。我的方法是做完一篇,逐句翻译,把不熟的单词和长难句整理出来,作文不用开始太早,暑假后整理好自己的模板,后期反复背诵和套写,别怕,英语在水区,分数都差不多, 半步就班学就行。三、数学目标幺幺零加这是我学的教训,我总分不低,但数学只考了八十一分,直接把我从顶尖分数拉了下来。我的问题就出在刷题量太少,复盘不够,六百六十只刷了一遍现代甚至没强化完,导致后期做真题非常吃力,大家一定要以我为戒,数学必须保证足够的做题量和质量,基础阶段更好,一个老师强化阶段重点刷六六零、八八零这类题型机,每一道错题都要彻底搞懂, 定期复盘,别像我一样看到别人晒三刷四刷就焦虑,按照自己的节奏扎扎实实走好每一步才是真的三重头戏。八二三,专业课背诵与计算两手都要硬,专业课是决定你能不能考上的关键。八二三这门课说难不难,说简单也不简单,他三分靠理解,七分靠背诵。一、 参考资料与考纲官方参考书就是那本主教材加两本配套的 c t 册小册子,考试范围重点是第二张到第六张,第七张不考,这给我们复习阶段规划。基础阶段,现在暑假前对着课本一字一句的过,目标不是背,而是理解, 特别是车学、加工原理、工艺特点这些,要弄懂背后的逻辑,这个阶段可以结合一些视频课帮助理解。强化阶段,暑假副九月二刷课本,同时主攻计算题,计算题类型固定,就是尺寸列、定位误差那几种,把题型里的题目反复做,做到滚瓜烂熟,这五十分就是送分题。同时开始系统整理所有可能处解答明自解释的考点,做成自己的背诵笔记。冲刺阶段,十月考前进入疯狂背诵模式, 我把自己整理的名词解释、简答题答案缩印成一个小本,每天雷打不动背三小时,前几遍很痛苦,但背到第七八遍的时候真的能达到炉火纯青,看到题目就能条件反射的写出来。同时定期用真题和模拟卷进行全真模考,控制时间。三、关于报班,我坦诚的说, 我用过好几家的考研资料,个人感觉启维家的内容比较全面,真题也靠谱,后期有问题问他们,回复也挺及时的,建议大家多对比再决定。他们有个同名的公众号,启维考研可以关注一下,我认为要尽早买,用来确定重点内容很有帮助。在此我认为真题有两个大作用,第一, 真题八二三有一个很大的特点,课本上的任何地方的内容都是真题,这是我们能做的,就只有通过真题来观察到底。那些内容,名词解释、简答问答等是往年经常考察的那些几乎每年都会出现的,一定是非常非常重要,且你必须能在考场上不加思考就能默写出的。所以这就是真题对于大概一百分左右的基础题目的附件作用。真题回忆的质量比较令人心痛, 内容应该需要你去总结或询问学长学姐正确性。第二,关于真题,更重要的是能够让我们学习了哈工大小册子计算题后,能进行计算题真题训练,看看八二三计算题真题是什么样子的。 但比较尴尬的是,大部分的回忆无法考察真实性,在此不好细说。当你学完之后,十月份真正完整做一套回忆正题就可以体会了。这也是我之后补充了我所做过的解答和问答这方面内容的原因。 第四个问题是,那计算题该怎么学呢?我认为计算题的答题步骤非常固定,所以你要重视的不是怎么写,而是有哪几类,并把其步骤详细列出来。八二三大题的步骤少说也有七减八步,多了有十几个步骤。关于计算题的学习途径,之前也说过, 最重要的是哈工大其中一本小册子的内容有些几乎不考仔细研究。另一个办法就是如果找得到的话,就去寻找网上计算题视频。最后一个办法就是找上岸学长学姐进行计算题题目理解,而非步骤上的解答。不过几乎小册子就完全可以掌握计算题,主要还是详细总结计算步骤,只有遇到不理解为什么这么处理的时候,再进行查阅和询问。我也有自己的计算题步骤 到没有加入自己的笔记中,之后可能整合出来赋在出师笔记中。如果有时间的话,考研市场马拉松拼到最后就是拼心态和身体。我备考期间胃病耳鸣,腰肌劳损全来了,一度想放弃,后来逼着自己每天跑步规律作息状态才慢慢回来。一定要找到自己的节奏,别被别人的进度带焦虑,每天学了多少,掌握了多少自己最清楚。坚持不下去的时候,想想为什么出发。相信我, 当你拿到你录取通知的那一刻,会觉得这一切都值了。尽人事听天命,把自己该做的每一步都做好,结果一定不会差。我在大工等你们,加油准研究生们!
40Oribe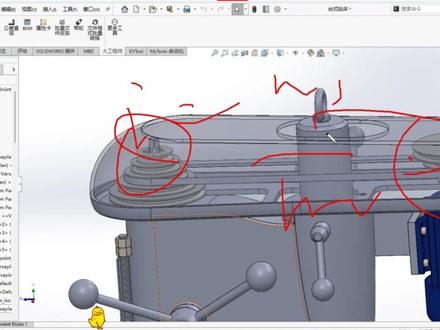 50:10查看AI文稿AI文稿
一口气带你学会带船洞的核心知识,存下吧,很难找全的。本视频耗时一千五百一十六小时,共一百一十二分钟的系统课程,零基础到助理工程师突破必学。内容覆盖微袋、平袋、圆袋、多些袋、同步袋、张紧、机构设计等核心知识。为了让大家更快的学会机械设计,我还整理了机械学习路线和配套课件,学习笔记、电子书籍、 选型手册、自动化设备图纸等,七七七拿尝一尝吧。那么大家有见过的带船洞有哪一些? 第一个是不是我们的这样的一个皮带啊?看到没有?平皮带传统是我们在这段里面用的最常见的一种传统方式,是吧?第二的话呢,是同步带,大家发现没有?我们的同步带的话呢,在一些我们的这样的一个模组当中,我们会用到,是吧? 比如说我们的这样的一些直线模组啊,那么他就会用到同步带。第二的话呢,在输送,输送的这些窄皮带送机啊,看到没有,这也是同步带是吧?这样的话呢,像这样的一个送机,这里窄皮带的话也可以用什么,也可以用窄的皮带好,那么除此之外的话呢,同学们发现没有什么样的一个皮带, 我们想想是不是还有元代呀?同学们有没有见过元代,元代的话呢?就是说我们可能如果是做这样的一个显示的啊显示设备,比如说像我们的这样的手机显示屏呢, 或者是说我们的这样的一个屏幕显示屏的话,当然的话,你手机显示屏里面用的多一些,是吧?会用到这样的一个圆带输送机是吧?那么这种圆带输送机相对来说他对产品的保护还是可以的,同时呢也可以防打滑,是不是?所以也就是说我们在讲带传统的时候,我们不仅仅是讲一类型的带, 我们应该是怎么样,我们应该是那一个系列像链船洞一样的,不仅仅有滚子链,还有什么套筒链呐,是不是包括那弯板链啊,磁吸链,倍速链,平板链,悬挂链等等这一个一系列链条,对吧?好,那么此时呢,我们来看一下啊,那么我们的带也有微带、 平带、圆带,多些带,还有同步带这些带啊,如果是都见过都用过的同学可以刷个一啊,大家的话,你没有见过没有用过的同学可以刷个二,是不是因为我也了解到今天的来客场的同学可能零基础同学比较多,所以的话呢,我们会把课程内容讲清楚一些啊。 好,那么我们既然呢知道这么多带传统,大家注意到的啊,那么呢,前面前面这三种带,它属于摩擦传统带, 摩擦转动带,是不是摩擦转动的话,大家都顾名思义,那么也就是说像我们的这样的一个皮带松紧,大家可以看一下的啊,像我们这样的一个皮带松紧,那么他必须是有这个正压力, 也就是说大家可以看到这边有一个张紧装置,也就是说我们的这个滚筒跟皮带之间,他必须是呈绷紧状态,利用这个什么滚筒与皮带之间的摩擦 进行这样的一个运动的,是不是好,那么这个时候大家注意到摩擦转动带精度肯定不高,是不是啊?精度不高,因为为什么?因为他会出现我们的相对滑动,还有呢我们的这样的一个打滑现象, 所以也就是说如果是要呢准确的这样的一个传统比的话呢,像摩擦转动带他是无法做到的,是不是?好,那么这个时候如果说我们要的精确转动,又要他的这样的一个转动笔啊,非常精确,大家知不知道?那么要用到什么带? 那么是不是要用到我们的这样的一个同步带啊?大家看到没有?所以的话呢,同步带相对于我们的这样的一个刚才其他的三种带型的话呢,他有一个非常明显的优势, 他的优势在哪里啊?他是一个裂合船洞,那么裂合船洞的话,也就是说我们的带上面有齿,只是说这边我们没有画出来带上面是有齿的,我们轮子上面也有齿,那么也就是说他的齿 十与指尖的裂合,所以呢就保证他每一个每走一步,每走一圈的精度,是不是?所以呢他的定位精度也好,还是说他的传动力也好啊? 都是精准的,这个理解吗?理解,我先照样去刷个一啊。好,那我们继续来看。那么首先我们今天学到的这样的一个内容的话呢,我们首先啊对这样的一个带形 进行这样的一个讲解,同时对它的应用再进行讲解,我们最终落到选型知识上面再来进行选型,好不好?好的同学,大家去刷个一啊。啊,那么这个时候的话呢,我问一下大家,今天南风老师的这个语速快不快?还可以,不 觉得快的同学啊,你可以再去刷三个八,好吧,然后的话我调整一下啊,因为我怕有些同学第一次听南方老师的课程啊,有点跟不上啊好不好,所以的话呢,大家一定要注意的啊,我说了今天的这个课的话呢,我希望大家啊, 我希望大家是吧都能跟上,都能有收获啊,但的话呢,像这个拍打新同学,拍打新的沙滩裤啊, ssl, 我 建议呢这两位同学去大叔老师直播间 巴汉大叔老师的系统课啊,其他同学的话呢,还是得在这里啊,听南风老师的这样的一个训练营课程,好吧,好,那么这个时候首先我们看到微肽, 那么大家一定要注意微肽啊,他又称之为三角肽,那么很多同学可能用的比较少,是不是一般来说的话,见的同学应该不多啊,除非的话,有些同学如果是做这样的一个机床的,见多一些 在自动化里面的话呢,微袋相对而言用的是呢,这个可能用的地方不会太多,但是呢,我们既然学到了带传统微袋的话呢,作为一种比较重要的这样的一个传统类型的话呢,我们还是要讲一讲。 首先我们来到微袋的这样一类型,大家看到的老师给大家举例的有普通微袋,窄微袋,连足微袋,齿形微袋等等,是吧,但是呢,其实大家注意到的我们常见的这样的一个袋型是普通微袋和窄微袋, 我们在进行这样的一个应用的时候,其实也不仅仅是说有这四种微袋啊,还有那大斜角微袋,双面微袋和这样的一个宽微袋, 但的话呢,像其他类型的这样的微袋的话,我们用的更少,所以的话我们就不进行这样的展示,那么首先我们来看一下啊,微袋的这样的一个实物图边和那些同学的话呢,呃, 我这样子干讲的话,他可能了解不出来是吧?大家可以看到这就是我们的这样的一个微袋啊,那么大家如果是见过同学可以找去刷个一,其实大家不知道呢, 有没有这样的过经历啊,比如说我们小时候啊,一般来说呢,有一些打米机,如果是南方的同学啊,打米机 都会来上门来打米是吧?那么打米机上面的话呢,就有很多这样的个微袋,大家发现没有,那么一般情况下的话呢,像之前那那个微袋啊,其实老师小时候的话呢,年龄也小,当然的话呢,还没有学习机械设计专业是吧?那么当时其实我发现了啊,我后面根据回忆一对比一看, 那么基本上呢用的都是我们的这样的一个什么这样的一个标准微袋,是不是?所以这一个大家注意到,那么也就是说这就是他的一个典型应用。我们在自动化里面的话,其实微袋应用也有很多,比如说像拖拉机上面,包括呢像有一些输送线, 还有的话呢,大家发现没有啊,还有的就是一些打磨机构,大家可以看到我们做这样的一个平板电脑的打磨机的话啊,那么在进行设计用的时候,大家看到有一个单相电机 带动我们的砂轮机器旋转打磨我们的这个平板电脑的,是不是那么呢这边就用到了这样一个微带,好,那么仔细的话呢,大家发现没有,那么为什么啊?我们在这样的一些场合下用的是微带,而不是说呢用到我们的链条呢?大家想到没有? 想到没有?为什么没有用到我们的这样的一个链条,而是用的微带,想到没有,那么这就是我们的这样的一个带传动力的特点,也就是说我们带传动力里面有一个微带,微带的传动力就是高速光框下 进行这样的一个运动,那么这样的一个传动力啊,高速的传动力,那么必须要用到微带,那么其实的话呢,在一些自动化设备里面,我们都会用到微带啊,比如说像一些机床, 大家发现没有,机床里面除了像有一些这样的一个机床啊,它与这个电机或者是丝杆连接的时候,是吧?那么它采用的是我们的这样的一个连轴器之外,它也会采用这个微带,有时候一根微带不行,它要采用多根微带进行这样的一个,是吧?这样的一个应用, 那么我是为什么?第一个它是什么呀?它可以实现呢?这样的一个高摩擦力的带动是不是?当然呢,其实在里面有一个特点的话呢,就是微带的话,也可以 稍微进行这样的打滑,可以保护电机,所以的话呢,相对而言微带的应用是非常广的,是吧?好,那么这个时候呢,我跟大家说一下啊,那么微带的类型啊,那么我们可以看一下的,比如说我们刚才所看到所讲到的这样的一个微带,是吧?这个是普通微带。好, 那么第二个的话呢,就是我们的这样的窄微带,那么普通微带和窄微带之间的这样的一个区别是相对高度不同, 那么也就是说我们的带扣除以我们的这样的一个节宽,那么嘞,这个窄微带的话呢,相对来说他做的修长一些,所以呢,他可以做到零点九以上,是不是?那么如果我们的标准微带的话呢,相对来说啊,那么他的这样的一个是吧?他的这样相对高度呢,只有零点七啊, 当然的话呢,像这样的一个带,他的这样的一个卸脚的话呢,都是啊,都是我们的这个四十度,所以这个要注意理解吧。好,那么这个时候有些同学说,老师为什么不可以用同步带呢?同步带相对而言,他确确实实可以用在的这样的一个高速场合,但是的话啊, 同步带在进行这样的运行的时候,他所能承受的这样的一个力没有同步带,大,懂吧?所以这一个大家一定要注意啊。好,那么这个时候我们可以继续我们讲到的啊,讲到我们的这样 的一个链形的,他所能承受的这样的一个我们的预警力啊,或者是其他的这样的一个啊,是吧?寿命等等的影响,好吧,那么等一下给大家来进行这个推广啊。好, 只是大家可以看到,这就是我们刚才所讲到的这样的一个普通微袋和窄微袋,但那里还有连足微袋,很多同学可能对连足微袋的话呢,呃,不是很清楚,是吧?那么连足微袋是怎么样的?连足微袋,也就是说 他是我们多个这样的一个微袋,多个微袋的这样子组合在一起,然后呢组合在一起的话,你上面用我们的这样的一个啊, 腰带连接起来是吧?连接起来的话呢,大家可以看到,那么也就是说就有多个这样的一个我们的微带组成的话呢,就成了这样的一个连足一带了啊,所以顾名思义啊,连足一带的话,我给他给大家看一个图片,大家没有这个就叫连足一带,那么它是一体式的啊,是不是?好,那么仔细的话呢,大家可以看到还有一种叫齿形带, 很多同学的话呢,不是很认识,是吧?那么大家要注意到的齿形带很容易被很多同学误以为是我们的这样的一个啊,呃,我们的同步带,那么大家可以来看一下齿形带啊, 当然了,这个叫齿形微带,那么大家想一想,如果是这个是齿形微带的话,哎,那么他的这个微带轮呢,他的这个微带轮上面呢?他会不会啊也有齿呢?我们想想, 如果是我们的齿形微带,他带有这样的一个齿,那么我们的这一个啊,微带轮上面有没有齿,觉得有齿,同学刷个一,觉得没有齿,同学刷个二啊。好吧,所以这一个大家注意到啊,这个是齿形微带,有 些同学见得少,见得少,但是呢不代表他不用,比如说我们的这样的一个超高速运行的时候,我们就会用到这样的齿形带,那么齿形带呢,他有这样的一个特点, 什么一个特点呢?第一个啊,它的驱咬性会更好一些,比如说我们的微带啊,在进行与带轮裂合的时候,是吧,进行运行的时候他肯定会变形,如果是我们啊这样的一个窄微带,或者是我们的这样的一个标准微带的话呢,是不是?那么呢他有可能呢在进行这个链的变形量过大,他没有办法啊, 进行这样的一个容纳他的变形,为什么?因为一般来说微带轮都是有槽的,是不是?但是呢如果说我们的齿形带大家看到没有,如果是进行这个变形的话,他可以往中间的这个齿形空位进行这一个运动,是不是好?那么第二个的话呢,就是我们的这样的一个散热性会好一些,比如大家可以看到 齿形微带的话呢,他有中空部分,所以的话呢,他可以怎么样起到很好的散热作用?好,那么大家说一下啊,那么这一个我们的啊,这样的一个啊,微带齿形微带啊,他的轮上有没有齿, 一定要注意,他的轮上是没有齿的啊,一定要注意啊,如果是有齿的话,那么就和铜布带差不多了,是不是?所以他是没有齿的,他属于微带微带轮,他不具备这样的一个齿形,懂吧?好,那我们继续往后面走,就往后面走啊,好,那么也就是说这就是我们的这样的一个啊,各种带的类型,以及他的这样的外在形态。 当然的话呢,大家要注意到的,我们在进行设计用的时候的话呢,他有一个典型的特点,就是说 为什么他能够承受较大的这样的一个载力,我为大家来对比看一下啊,比如说我们这么多微带,大家可以看到中间的话呢,他有这样的一个啊,线绳是不是好,那么这样的一个也叫绳芯, 这个绳芯的话呢,这就是为什么他能够承受较大的这样的一个载的原因啊,我给大家看一下这样的一个洁面,也就是说我们的微带的话呢,不能说所有的都是橡胶,所有的橡胶的话呢,他跟圆带差不多了,是吧?那么呢在高速啊及大部分场合,那么肯定用不了了, 大家看到中间有一个这个承载层,那么呢外边的话呢,才是我们的这样的一个橡胶,是吧?好,那么此时大家一定要注意啊,两种结构,一种的话呢是我们的成型,一种的话啊是帆布,那么帆布的话呢,相对来说的话它就更优一些,是不是? 那么也就是说大家可以看到的,那么如果是我们可以把这样的一个什么,把这样的一个袋呀,他的再宽呢,进行这个做窄一些,那么此时的话,他就成了这样的一个窄位袋,那么窄位袋,所以呢,他所承受的预警力啊,包括这个转速可以做的更大,是不是?所以呢这就是我们的这样的一个啊,他所能承受, 为什么他可以用在这样的一个高速情况下啊,大幅度的情况下的一个原因,所以这个大家理解理解不理解同学可以上去刷个一啊。好,那么此时大家注意到的啊,我们在进行这个设计用的时候,其实我们的这样的一个微袋啊,他的应用很有意思, 比如我们在呃这样的一个结构当中可以展示出来啊,给大家看一下,比如说我们的台式转场,大家看到没有,他用的就是我们的这样的一个微袋, 那么微带的特点的话呢,就是我们可以进行这一个微带轮啊,多组的设计,比如说他有多个槽,是不是那么多个槽的话,我们在进行这样一个应用的时候,可以将这个带呀? 哎,他的叶核进行这样的一个更换,更换他的这样的一个人槽,是不是比如说我们的这个同步带呀?一般来说大家可以看到同步带的话呢,他就不具备这样的一个特性,也就是说你不能说老是在更换他的槽,他只有这样的一个槽,是吧?好,那么大家可以看到的, 那么如果是我们采用微带的话,有这样的一个微带轮,是吧?那我们进行更换这样的一个槽的话呢,大家发现没有他的这样的转速就可以改变,为什么?因为的话呢?大家可以看到,比如说假设这一个啊,我们的虫洞轮他的直径 最大,这边的话呢,我们可以给他让他走到最小的话,大家发现没有,他的转速是不是最小啊? 是吧?好,如果是呢,我们这边走到最大,然后呢虫洞人啊把它套在最小,那么此时的话呢,它的转速就会最高,是不是在这个上面,因为它的传动比嘛,就决定了它的这样的一个转数值比,是不是?一般来说的话呢,大家可以看到的传动比等于什么? a 一 比 a 二,它又等于什么? d 二比 d 一,一般来说他是反比的,是不是?所以也就是说我们可以通过带轮的这样的一个直径的大小进行这样的调整的话,那么他就可以实现多级的转动,那么速度的话呢,就可以得到这样的调节,是吧?虽然说 它的驱动电机是一个普通电机,不是我们的控制电机,比如说像步进或者四伏,但是那里它可以通过传统方式的来进行这样的改变,这也就是说我们的微带转动啊,在具体的结构当中,它设计应用的一个特点,看到没有,是不是啊?这就是它的一个特点啊? 但很多同学说,那么老师我知道了,是吧?这么懂的带的特性以及他的应用场景,那么呢,具体的像这样的一个带啊,我们应该怎么样去认识他的?是不是?虽然说我们讲选型,今天可能讲不到,为什么? 我跟大家说一下,今天我为什么不会讲选型?大家可以看到第一节、第二节、第三节、第四节,我每一节课都有大量的这样的分析,比如说带传统的设计分析,最早轮进是吧?包括的话呢,我还要给大家讲这样的一个, 比如说洁面剂啊,各种带轮的这个直径系列,包括我们普通微带轮的选型计算,那么如果说我们要讲选型,那么内容就比较多,但是我们今天的话呢, 选型我们可以放在同步带里面去讲,是吧?但是呢微带我还是要会给大家展示一下,包括呢给大家讲清楚。那么我们如果是以后在设计应用的时候,我们应该怎么选? 具体有哪些规格,那么哪些规格的话呢?我们可以用到,包括呢?你在一些自动化的公司的仓库里面,如果看到了这样的一个啊,我们的微袋,那么你知道啊?是吧?那么这个袋型的话呢,它具体是哪一个型号?首先第一个我们的普通微袋,普通微袋的这个型号的话呢,有 y、 z、 a、 b、 c、 d, e, 那 么这几种啊,同时的话呢,我们要注意到的,我们在进行这些选型的时候,一般来说是这个 z、 a、 b 用的比较多,这 a、 b 是 我们常用袋型, y 型的话太小了,我们用的很少, c、 d、 e 的 话呢,太大了,我们呢一般来说用不到。一 般来说呢,大家注意到的,比如说有时候我们在进行射击用的时候,一根 a 袋或者是一根 b 袋,我们的这一个太小的话,我们可以怎么样?可以用多根袋进行这样的运行,所以呢大型的这样一个微袋我们用的很少,是不是啊? 好,那么此时大家注意到的啊,我们可以来看一下这样的一个围带的啊,这样的一个各种带型,它具体的这样的一个规格,好吧, 好,那我给大家看一下啊,我给大家看一下,比如说我们的这样的一个围带,各种带型,它具体的规格,我给大家打一个图片吧,我看一下啊,围带选型,普通围带是吧? 普通微带,比如说大家可以看到普通微带的这个洁面机,大家看到没有? y、 z, a、 b、 c, d, e 是 吧?那么这边的话呢,它就有这样的一个我们的这样的一个尺寸啊,第一个这个假假的话呢,不管是窄微带还是标准微带都是四度,这个是不变的啊, 那么呢它有第一个我们的带高 h 是 吧?第二个的话呢,我们的这样的一个顶宽啊,好,中间还有一个 b p, 大家知不知道 b p 是 什么意思? b p 的 话呢,大家一定要注意啊,它这一个是属于我们的这样的一个线宽,是吧?那么也叫节宽啊,也叫节宽, 那么这个时候 b p 是 非常重要的一个参数,那么如果是我们的这个普通微带是吧?普通微带或者要标准微带的话,它这个 b p 的 话呢,代表精准宽度制,什么意思嘞? 大家注意到的,我们有时候的话呢,我们不管是选链条也好,还是说选同步带也好,它都有一个这样的一个长度,是吧?那么这个长度的话呢,大家去选的时候,比如说我们的链条啊,是吧?哎,我们会进行这个计算,比如说我们结缘的直径,按结线来进行这样的一个计算的长度是吧?当然还有这个铜带,我们也是算结线的, 那么此时段呢,我们的微袋依然是这样子啊,因为我们的袋在应用的时候,我们的这样那个什么被袋的外最外部会被拉长,袋的最里边的话呢,会被压缩,只是如果是你用的最外边的这样的一个长度,或者用最里面的长度 去进行这样的一个什么去进行规规定,或者计算它的这样的一个袋长的话呢,肯定不行,是吧?因为我们买回来的袋呀,它是连接好了的啊, 好,那么此时大家发现没有,如果是外边是拉长,内部是压缩的话,中间肯定有一个部位,它是不变的,那么呢这个不不变的位置的话呢,就是这个位置,那么这个位置就决定了啊,我们在计算的时候啊,采用它的这样的一个宽度来计算, 那么这个宽度啊,就称之为基本宽度,是吧?那么这个基本宽度大家可以看到啊,那么这个有标准的这个基本宽度,比如说 y 系列十五点三是吧? z 系列是八点五, a 系列 b 系列 c 系列 d 系列 e, 那 么也就是说它的这样的一个带宽啊,如果是采用这种基本宽度制,规定了它的宽度啊, 是不是啊?那么他的轮子呀,也就是说我们轮槽是不是也得进行这一个规定的,所以的话呢,他就是一对一的这样的匹配的,你不能说到时候你选用这样的一个什么选用这样的一个 b 系列的带,你采用 a 系列的这样的宽度的轮子啊,进行这样一个,那么肯定不行的吧,是不是?所以这一个大家注意到啊?好,那么除了这一个我们的是吧采 用的精准宽度值之外啊,其实还有一种宽度值叫有效宽度值,那么这个时候的话呢,我可以给等一下给大家讲。好吧,好, 那么此时我们来看一下啊,什么是这样的一个啊?我们的有效宽度值,那么此时大家可以看到,如果是我们采用窄微带窄微带的话,那么它就有两种宽度值,一种叫的基准宽度值,一种叫有效宽度值。所谓的有效宽度值啊,就是我们的顶宽来进行定义它的尺寸。 好,那么如果说我们的是窄微带,它的几种宽度制动范围,它有以下这几种型号叫 s、 p、 z、 s, b, a、 s, b, b, s, p、 c, 就是 在我们的这个普通微带型号之前加 s p, 所以 也就是说我们去买这样的一个微带的时候,大家注意到啊,比如说我们去买这样的微带,那么一般情况下呢,我们可以通过它 v 带上面的这样的一个字号就可以实现,大家看到这里的话呢,它的是 s p, 我 给大家看一下啊,可能大家呃,因为是个广告嘛,所以的话呢,我们点进去肯定不行,那么大家可以看到 s p b 是 吧?当然呢,其实我们也可以看一下其他的,这个是 s p c, 看到没有 s p c 是 不是?所以也就是说在这上面就会标注,标注的话呢,我们 知道了我们就会知道它是什么样的一个类型的啊,当然呢大家要注意到,除了这个 s p 的 话呢,我们还有有效宽度值,有效宽度值可以是三 v、 五 v、 八 v, 我们又可以看一下这个刚才给大家搜的图片啊,好吧,我看一下有没有三 v 五 v 的 啊,有一些字的话,我们搜找这个比较清晰一点的是吧,找一个清清晰些的啊,好,那么只知道我们找清晰一点的,我们可以看一下的啊,是不是? 好,那么我们搜这个三 v 的 微袋或者是五 v 的 微袋,好吧,三 v, 三 v 微袋,那么大家可以看到如果是三 v v 袋的话,它上面标的是三 v 的 话呢,那么这就是代表啊,我们是采用有效宽度制的窄 v 袋,当中的它还可以标注为九 a n, 十五 a n, 二十五 a n, 同时呢也可以标标作为九钩,九钩是吧?十五钩啊,或者是二十五钩,它也是属于有效宽度制的这个窄微带,那么大家可以看一下它的尺寸的啊,可能有些同学没有见过是吧,那我给大家看一下啊,窄微带的这样的一个尺寸,这是普通微带,普通微带啊, 普通微带啊,那么这个知道,我看一下有没有这样的一个窄微带啊?我给大家展示一下。好吧,课堂使用文件,然后的话我们可以看一下,是第五节,第五节产品样册,是吧?产品这一个视频, 这边的窄微带的这个图片怎么没有嘞?应该是有的啊,我给大家稍微找一下,好吧,好,那么我们可以看一下渲染图纸,这个微带微带里面有个产品图片哦,这边的话呢,好像确实是哎,之前我应该是有的呀,我看一下啊, 普通微带的这个选型带传统,第一节课微带洁面,第二节课应该是带型普通微带,普通微带的这个洁面尺寸,窄皮带的洁面尺寸,大家没有在这里,是不是, 那么此时大家可以看到啊,那么也就是说基本宽度是 s p 的 话呢,那么也就是说它是有这样的一个 b p 的 尺寸的,那么若是有效宽度知道没有?没有啊,它只有什么?它只有 b b 的 话呢?也就说我们的这样的顶宽嘛,利用顶宽进行这样的一个标准化啊, 那么我们在进行以后的这样的设计,用的时候大家可以看到,那么也就是说的话呢,其实真正的我们用的比较多的,还是说怎么样我们的这样的一个窄微袋啊,或者是说我们的这样的一个标准微袋,是不是啊?这一些 理解没有理解,我学可以早上去刷个一啊,李总学早上去刷个一,所以也就是说我们以后在做设计的时候,要知道不一定说你一定会选,但是自然是要知道的,为什么?因为真正我们要去选的话啊,大家看一下啊,大家看一下,那么我们真正要去选的话,我们要讲的课节数学就比较多了啊,那么为什么?因为我们真正要去进行这一个讲解的话,那我们就必须要去了 解它具体的这样的一个讲解的话,那我们就必须要去了解它具体的这样的一个分析啊,是吧?包括最 最小带人的人进呢,包括了对于其他的这些关注参数的学习,那么只有学习这一些关键参数,那我们才能够怎么样去进行这样的选型计算?整个选型计算 而且是比较复杂的,我会给大家看一下吧,我会给大家看一下,那么整个的选型计算的话,复杂程度就是说我们会给定这样的一个参数,然后的话呢进行这个载张力啊,功率的这样的选择,是吧?同时的话呢,我们通过这样的一个图表法, 这样的一个查查对应的这样的大小啊,大家注意图标法去查的话,那么这个时候呢,就有点复杂了是不是?所以大家在进行这样的一个选型的时候,大家会发现后期如果是我们在进行这一个学习过程中,那么我会给大家讲到,但今天的话呢,我们这样子啊,呃,来讲,也就是说利用训练营的这样的时间来讲的话呢,肯定是我们讲不完啊,所以我们暂时 先勾制到一边,但是大家一定要注意,对于这样的一个我们的类型呢,包括他的这个应用啊,包括他的应用场景,包括他的选型,包括他的选择方法啊,大家一定要记得,好吧,好,那么记得同学啊,可以上去刷个一,那我们继续完美讲啊, 继续完美讲,那么这就是我们所要知道的第一种带啊,第一种带好,那么呢其实还有其他的类型带没有?有,是不是比如说我们的这样的一个瓶带,那么这个时候大家注意到瓶带的这样的应用的话呢,其实它有两种应用场景 可能呢见的比较少,比如说很多去说的瓶袋的话呢,作为摩擦转动,比如说在输送里面的比较多,但我要跟大家说的是瓶袋也可以做传统的啊,有一种瓶袋叫片肌袋, 大家要注意片肌袋不要用于输送了,片肌肽它是属于传送袋,好吧,好,那我给大家打开看一下吧,这个叫片肌袋,看到没有?片肌袋跟输送袋有一个区别, 看到没有,如果说我们的输送带外部的话呢,肯定是比较光滑的,比如说它是 pvc 啊,或者是 pu, 是 不是啊?当然的话呢,大家可以看到,那么这种带的话呢,它外部的摩擦力会更大一些,那么外部的摩擦力大一些的话呢,那么我们在进行转动的时候,是不是它能承受的较大的负荷会更好 的话呢?这一个我们的这种瓶盖的话啊,它会有这样的一个,呃,这个缺陷,其实我们之前在讲链船洞与这样的一个带船洞之间的对比的时候的话呢,我们就有深入的讲到,是吧?那么呢它会有这样的什么弹性滑动,还有打滑现象,所以也就是说它这一个呢现象的话呢,有好处有坏处, 如果是打滑,那么他就没有那准确的传动力,如果是打滑的话呢,他就会怎么样?他可以保护好电机是不是?所以也就是说如果是在有一些场合需要保护好电机,而且的话呢故障又不是很大,我们需要采用频带传送的啊,那我们可以采用这种片机带,实现这样的一个频带保护电机的这样的一个传动力,对吧? 所以这个要注意啊,有没有用过片机带或者是见过片机带?有些东西应该是没有见过的啊,因为之前的话呢,咱们老师使用过几次,但的话呢,真正我们在进行这个设计用的话呢,用的很少, 但是一定要注意的一定是如果要对这样的一个船洞有一定的功率,同时要对这样的一个保护的,一定要用片鸡蛋。第二三个用元代, 元代的话呢,可能有雄雄见过,是吧?比如说我给大家看一下元代输送机,是吧?元代送机,元代送机的话呢,它有一个优势是不是?它就是打滑比较好,元代输送机啊,输送机, 对对对,之前老师大规模使用元代有两种场合,第一个是滚动输送机的,这样的一个是不是他的一个传统啊?第二个的话呢,就是我们在进行这一个设计用的时候啊,我们用在另一个场合叫做飞达,飞达的塑料料卷,等一下我给大家讲哦, 比如说我们的这样的元代输送机,大家可以看一下,我用百度一下给大家搜吧,百度啊,你搜的出来多一些,而且的话你也清晰些,是吧?好,那么此时大家可以看一下的啊,当然有见过的同学可以去打出来,好吧,好,那么我们的元代, 元代,大家可以看一下的啊,元代,我们收元代两个字吧,不要收输送机是吧?好,那么这个元代的话呢,大家可以看到这就是我们的一个元代,元代做输送机,那么这个时候大家会发现啊,比我们的这样的一个屏蔽带会更好,为什么?哎,那么也就是说我们这边这个带轮上面切很多槽, 那么接很多槽的话呢,我们就可以在这个槽上面安每一根这样的一个带,是吧?然后我们的这样的一个手机的是吧,他的一个屏幕段呢,就可以放在这样的中机上面进行这样的输送,那么大家发现没有他的这个圆带啊,他不需要有底部有支撑,那么也就是说我们的机械手爪啊,或者是我们的吸板啊,末端的这样的夹具吸取的时候,他 不会与我们末端的这样的支撑啊,也造成这样的一个干涉,所以也就是说可以很好保护我们的屏幕后面的话呢,如果是有机会我给大家带来这样的一个,比如说屏幕的装盒机,整合机啊, 大家或者是贴合机,大家就可以看到元旦利用,当然元旦的第二个应用的话呢,就是呃,他的这样的一个与滚动相连接,当然没有,刚才是不是有一个图片与滚动相连接啊?这里啊,这里看一下, 这里啊,大家可以看一下啊,聚焦到老师这个红色的圆圈这里,那么嘞这边的话它会有滚筒相连接,那么这个圆带它有一个典型的特点,大家一定要注意,比如说这是一条滚筒松机,这个滚筒是吧?上面有很多的滚筒啊,上面很多的滚筒。 好,这个是一根滚筒,这是一根滚筒,大家看一下啊,这是根滚筒,那么滚筒上面的话呢,它会切一些槽,切一些槽啊,大家看到的,那么这些槽的话呢,是怎么样子的?它这个槽啊是这样子的,我用一个绿色的来表示, 他这个是槽,是这样子的,是这样子的啊,是不是?好,那么呢他又有一根轴,这根轴是这样子啊,这根轴是这样子放在这个槽的下面, 然后的话呢这根轴啊,大家可以看一下,这根轴上面的槽呢,又是那横着的方向,所以大家看到没有。那么如果是我们把这根轴啊安装到这一个滚筒下方,利用圆带进行连接,那么他形成了什么样的一个传送方式? 是不是形成了这个交叉船洞,所以也就是说这也是我们元代的一个点心用可以怎么样进行交叉船洞公关。那么其实我们在昨天在讲解练船洞的时候,发现没有练船洞是怎么样, 只能用于平行轴,那么也就是说两轴只能是平行的交叉,能不能用链,不能交叉用链,链与链在进行这样的一个链和回管的时候,他肯定会干涉,是不是?所以这也就是我们元代的一个特点,理不理解?理解,就这样去刷个药。第三个,我们的这个元代还可以用怎么样转弯输送机,好,大家看一下 元代转弯,比如我们设计转弯送机,现在我们很多情况下利用的是这个元代,那么很多同学可能没有见过,是不是我,大家大家给看一下啊,元代,元代,哎,怎么没有呢?一般来说应该是有的元代输送吧,我给大家搜一下 输送,好吧,元代输送,元代皮带输送机,这个其实说实话这个不好收啊,是不是,大家看一下这个是元代机吗?大家看到没有,这是元代机啊,元代机,大家的话我看一下有没有这个输送啊,其实之前的话一搜就搜出来了啊,所以我们要保存这样的一个图片,比如说我们这样的一个转弯输送,如果说我们输送的是工装版, 工装版,那么就可以用圆带啊,圆带我看一下吧,能搜出来的就给大家看一下,不能搜出来的大家可以自行的去搜一下啊,基本上是能搜出来的好吧,比如我们做这样的一个转弯的时候,一般都可以用圆带的啊,现在很多用圆带,像我之前做的那个环形线是吧?环形线的话呢,由于有这样的一个转弯啊,所以我也用的是圆带。 好,那么这边的话好像搜不出来啊,搜不出来算了,那么也就说大家可以自行的后期去进行这一个应用的时候,可以去搜一下,大家一定要注意转弯顺带可以用圆带就可以了啊。好,那我们在进行设计的话呢,还有一个用到圆带,比如说飞达, 大家有没有见过飞达,有见过飞达的同学刷个一啊,没有见过飞达同学可以刷个二,我们可以搜标签飞达啊, 标签飞达,我看一下啊,标签飞达,好,那么此时的标签飞达,如果 我们做啊,做这样的一个贴标机啊,是不是?那我们就用到,大家可以看到这个就是标准的标签飞达哩,看到没有,这个就是标准的标准飞达,大家要注意到的就是这里会共用一个电机,什么意思?大家看到这个叫收料卷,这个叫放料卷, 那么一般情况下这个收料卷和放料卷会共用一个啊,共用一个包括前面的这样的一个拉料卷,拉料 卷共用一个电机,它是怎么样用的呢?那么这边的话啊,大家一定要注意,有些的话呢,这边是一个单独电机进行放卷啊,比如说我们可以采用一个小的电机带一个大的齿轮,是吧?进行这样的一个放卷的话,利用独立电机,但是在下面一般来说是共用的啊, 好,那么共用的话呢,是这样子的,比如说我们这一个送料滚轮与这样的一个电机之间一般是不进电机,而且是减速不进电机,什么叫减速不进电机?就是说不进电机前面加一个减速机是吧?那么这个时候大家注意到的,那么也就是说这个不进电机是吧?它呢与我们的送料滚轮之间用同步带。 哎,当时的话呢,大家发现没有,这边还有一个什么,还有一个收废料卷,那么这个收废料卷呢,他跟这个电机之间用什么连接呢?那么大家发现没有,如果是用铜布袋行不行? 用铜布袋是不是不行呢?铜布袋是链和传统,所以的话呢,他会源源不断的给这边输出这样的一个什么旋转的这样的一个力矩,所以的话 他会有可能拉断我们这样一个离心纸,这样一个料带,所以的话拉断了,那你还怎么收废料呢?是不是?所以他是怎么做的?我跟大家说一下,他是利用了圆带, 在这里面有一个圆带,那么这个圆带的话呢,它与我们这里进行这个连接,也就是说我们的这个轮子的话呢,它是做的很长,一个是什么装我们的这样的一个什么红布袋,一个是装我们的这个 v 一 带的,是不是?所以这个时候大家发现,那么 v 一 带的话呢,它可以打滑,那么也就是说可以很好保护我们的这样的一个手表链卷, 也就是说防止他进行把梨形纸拉断,所以也就是说以后再收卷啦,包括我们收废料的这样的一个场合,大家一定要注意到的,也就是说这个时候的话呢,要用到这样的一个圆带,理不理解?理不理解? 你就去这样去刷个药,所以这个也就我们需要的,要注意到的,要学到的啊,要学到的,所以的话呢,这就是我们的这个圆带,当然还有多些带,多些带的话呢,一般来说用于滚动松紧是吧?好,那么大家可以看到啊, 滚筒输送机是吧?好,那么这个时候呢,大家注意到,为什么我们有时候会用到滚筒输送机呢?是吧?用在的这样的一个多些带的。好,那么此时我们可以打开看一下啊,桶是我们桶子的桶,是吧?滚筒输送机, 输送机啊,输送的话呢,我们可以打开一下,其实我们的这个滚筒送机他的传统方式有几种,第一个链传筒,双链单链是吧?第二个呢,我们的这样的一个带传筒,带传筒的欧 带还有多些带是吧?好,那么此时的话呢,我们用多些带的话呢,相对来说他的这样的一个什么,他的转动效率会更高一些,是吧?比我们的这样的欧带是吧?同时的话呢,他的转动效率比哪个高?比我们的链转动高,大家看一下,这个就是用多些带,看到没有这个就用多些带啊。 大家注意到的我们的这样的一个滚筒送机啊,他的这样的一个传动的话呢,其实他会大部分用到链传动,为什么?因为链传动它是刚性传动,所以呢带动的我们的这个负荷会更大一些,但大家发现没有,真正的用链传动的时候,他会引发一些问题。引发什么问题呢? 知不知道引发什么问题?引发什么问题啊?引发问题就是比如说如果用双链传动,大家发现没有双链传动,它所带来的效率是极低的, 我为大家看一下啊,我为大家看一下,比如说我们一个这样的一个塑封机,是吧?一个这样的塑封机,那么也就是说链条与链条之间首尾进行这样的一个相连,那么大家发现没有,我们的链条的这样的传送效率只有百分之八十五左右,那么也就是当你的电机安装在这里, 首尾链条与链条之间这样的一个相连的话,那么如果说我们带动最后一个滚轮,假设需要五牛米或者是三牛米,那么也就说是不是要每一个滚轮都需要这么大,好,那么每一个滚轮需要这么大的话, 它呢是这个足级传递的,足级传递的话它就怎么样,它就需要足级进行这一个反推,反推它的效率进行计算,计算到这个电机这里计算电机之后再来选电机,那么此时大家发现没有多级转动的时候,百分之八十五的这样的一个传送效率,会使这样的一个什么转动的这样的一个功耗率, 所以也就是说的话呢,我们在做一些这样的一个,是不是啊?首尾相连的传统的话,利用带的话你会好很多,为什么?带的话他的传送效率高吗?是不是?所以就是说他在滚筒输送机当中,如果是载不是特别大的场合多些带是典型的啊,好不好? 好,那么这个车到底这就是我们刚才讲到的其他的这样的一个传统类型,是吧?好,那么只知道大家发现没有,我们刚才讲到的基本上是魔杖传统为主,是吧?那么呢这个时候我们要讲一些比如说呢精度比较高的传统,那么精度比较高的传统,比如说像铜布袋,铜布袋 既可以做我们的这个输送机,也可以做我们什么模组,看到没有?这的话呢,就有一个同步带模组啊,这里就有一个同步带模组,这个我们的模组驱动我们的机械手进行这样的一个来回往复运动,是吧?那么精度的话呢,一般来说会做到零点零五啊,或者是零点零八零点 一的都可以啊,都有根据不同的这样同代的话,好,那么它可以用在哪里啊?它可以用在这样的一个输送,是吧? 输送,输送当中可以用龙带,那么这个时候的话,他不容易轻易打滑,是不是?那么他的输送的这样一个位置比较准确,所以用铜带也可以做。第三个就是传统,大家发现没有他比链传统更具优势,是因为他的这样的一个什么,他没有多变性效应,没有冲击,所以的话呢,他的传统噪音比较小, 那么综合而言,大家可以看一下他的这样的一个特点,好吧。第一个精度高,耐克传统,所以的话呢, 工作时没有滑动,传动不紧缺。第二个响应速度快,传动平稳,缓冲减震,是不是?所以的话,我们在很多的自动化设备啊,或者是需要转接的场合都会采用这样的同步带。第三个传送效率高,百分之九十八以上上。还有一个最重要的是压轴力小,大家发现没有这个压轴力小,怎么去理解? 怎么去理解?什么叫压轴力比较小?压轴力比较小,怎么理解?想想 啊,讲讲,哎,怎么理解?那么这个时候有兄弟说,老师,我这一个不知道, 是吧?那么这个时候的话内容我们一定要注意啊,那么我们在学习过程中一定要注意到的什么叫压轴力,那么也就是说我们之前讲过的这样的一个什么讲过的这样的一个平带呀,比如说我们这样的一个平带呀,哎,你是不是要有一个这样的一个正压力, 正压力 a, 因为摩擦力等于什么?摩擦力等于什么? f, 摩擦力等于什么? m 乘以正压力嘛。所以的话,你必须给这样的什么 滚轮给一个很大的压力,很大的压力,这个压力反馈到哪里了?第一个反馈在轴上,第二个反馈到了我们的这样的轴承上面,所以呢,它的压轴力非常大, 那么我们的这样的一个同步带,大家发现没有?同步带需不需要很大力度的压紧?需不需要?他不需要?为什么大家发现没有?如果说我们采用同步带的话啊,采用同步带的话, 那么相对而言,他的这样的一个会更好一些,他更好一些是什么好一些呢?那么也就是说我们的带呀,我们的带是不是啊?与这个轮毂和它是的齿与齿的裂合,那么齿与齿的裂合的话呢,你需要稍微张紧一些,只要他不跳齿就行了, 如果是跳齿的话啊,那么它的运行肯定不行,但如果是我们的这样的农人和农夫带,他之间,他不跳齿,那么他就可以怎么样保持高精度的运行,所以也就是说他的张紧力可以怎么样 做的非常小,那么因此断裂压轴力可以非常小,同时对轴承,比如说像这个对轴承的磨损是不是非常小啊?这个理解吗?理解同学,如果理解同学可以刷个一,好吧,好, 那么也就是说这个时候的话呢,大家可以看到的,他的维护也比较简单,安装也简单,同时的话呢,他的张 紧也简单,一般情况下,我们在进行安装的时候,利用腰孔进行张紧就已经非常不错了,是不是?所以的话呢,这就是他的几个优势优点啊,所以我希望大家能够理解。好吧,好,那么此时大家注意到的,我们在进行选用这样的一个同步带的时候,既然它优点那么多,那么它具体有哪一些 类型呢?可供我们选择的,有没有同学知道?知道同代有哪些种类的同学可以这样去刷出来, 那么也就是说我们可以怎么样可以进行这样的选择,是不是比如说我们可以根据他的这样的一个优点呢?选择具体类型,比如刚刚我们讲到是吧?微袋,他也有这么多类型是吧?那么同代依然他类型有很多,是不是?好,那么他的类型有哪一些啊?我大家看一下,我大家看一下, 有两种,一种叫梯形尺,一种叫曲线尺,比如说有同学说的圆弧形铜布袋,那么它就属于矩形的这样的曲线尺铜布袋是吧?好,那么此时我们来看一下,第一个叫普通梯形尺,什么意思嘞?那么这个外形是怎么样子的?这种铜布袋,我为大家打开一个我们的 ppt 给大家看一下。 第一个叫梯形纸,大家看到没有?这个叫梯形纸同步带是吧?梯形同步带的齿形就是梯形,那么我给大家说一下,假设如果是我们的同步带呀,他是梯形齿同步带哎,那么我们的同步轮呢?能不能说搞一个圆弧形的同步轮给他进行这样的一个粘合 啊?能不能我们想想竹筒靴赵宇清这东西,你们想想,如果是我们的铜布袋是这样的一个梯形铜布袋,那么我们的这个铜布袋能不能说用一个圆弧形的是不是不行呢?为什么?因为他们的齿形是不一样的,比如说大家看一下啊, 那么这个时候呢,第一个叫梯形齿,梯形齿,这种梯形齿啊,那么呢,它属于我们的欧标梯形齿,说音质哦,音质,梯形齿什么意思嘞? m s l s l l s s x x x x x x, 那 么这个就代表它的规格, 什么意思?很多人却说不知道,那么它叫普通梯形尺的这样的一个音质的,是吧?他们的这样的一个节距,为什么啊?比如说我们的这样的一个尺的话呢?一般来说梯形尺还有 t 二点五啊, t 五, t 十, t 二十 a, t 五, a t 十,是吧?那么大家可以看到二点五,五十二十五和幺零的话,它代表是什么?代表的是齿与齿间的距离, 那么齿与齿间的距离叫齿距,懂吧?大家看到没有?这个啊,所以的话呢,我们在进行这一个啊,它的类型的时候,后面就有这样的一个数字,大家等一下我会给大家讲到曲线值的也一样的, 那么也就是说刚才我们所讲到的这样的一个梯形值啊,比如说刚才我们所讲到的 m x l, 包括 s l l 和 h, 大家发现没有,那么这个时候以 h 为零, h 等于十二点七, 有没有联想到昨天我们想到的零八 a 的 链轮呐,它的这样的一个什么,它的这样的一个截距啊,它的截距也四十二点七,所以的话呢,这个梯形齿的 h 系列,它就属于什么,它就属于什么,它就属于我们的这样的一个半寸截距 矢形同胞代,是不是啊?所以这个大家知道,因为一英寸等于多少?二十五点四,半寸就等于十二点七,是不是?所以大家可以看到,那么这个的话呢,他就是根据什么,根据音质来进行这个划分的,然后的话呢,我们下面的这一种特殊地形词的话呢, t 二点五啊, t 五啊, t 十啊, t 二零啊,那么呢这一个是目前来说用的比较多的这一个特殊题型,好吧,所以这个大家注意到,所以也就是说呢,我们在汉行道的时候,我们可以把截距啊进行这一个啊选出来。好,那么大家可以看到在这里的话呢,它的这一个我们的 模组,我们看一下啊,它是选择哪一种是吧?它是选择哪一种啊?我们可以点一下这一个同步带是吧?或者点一下同步轮,我们来看一下啊,这边的没有 t 五是不是,那么呢它就属于我们的这样的一个梯形尺,而且的话呢大家可以看到啊, 它是什么?它是属于特殊梯形尺,所以的话呢,现在我们用的比较多的就是特殊梯形尺,为什么一方面我们的这一个特殊梯形尺,它的这个性能比普通梯形尺要好。第二个的话呢,我们在选用的时候也好选一些,尤其是我们在进行这个设计的时候呢,我们可以快速了解到它的这样的一个截距,理解吧, 那么此时的话我们可以看一下,那么曲线尺呢?曲线尺那么就有几种,第一种圆弧尺,第二种平顶圆弧尺,第三种抛物线尺。那么我想问一下大家,那么这几种尺型呢?用的最多的是哪一种? 大家觉得用的最多的是哪一种?就是现在的自动化设计用的最多的是哪一种?一二三吧,用的最多是哪一种?那么我们曲线尺的话, 很多人就说凹顶抛物线尺,那么这个时候如果选择凹顶抛物线肯定错的啊,我给大家来看一下这个尺形的这个样貌,好吧, 好,那么第一种的话呢,就是我们的这样的一个圆弧形,看到没有,所以的话呢,他都是这样的圆弧啊,好吧,好,那么第二种呢,叫我们的凹顶抛物线,看到没有,凹顶抛物线呢,也就是说在圆顶上面他会有一个凹窝,是不是好,那么第三种呢,叫你这样的一个平顶圆弧尺, 那么现在用的比较多的就是这一种的平顶圆弧尺,也叫高扭距同步的带,是吧?那么这一种的带型, 那么也就是说我们在进行这个设计用的时候,大家要注意到,其实它们都是称之为多少 m, 比如说它们都是称之为三 m 五 m 八 m, 但是大家一定要注意,如果是圆弧尺,它是 h d s 啊,前面一定要加这个,比如说 s 三 m, s 五 m 或者 st d 三 m s d d 五 a m, 那 么这个就代表圆弧尺。如果是平底圆弧尺呢,一般是 s 三 m, s 五 a m, 所以 大家会发现,比如说呢,像之前啊,蓝风老师做这样的一个设计色,我用到的都是 s 三 m, s 五 a m, 是 吧?所以平底圆弧尺会好一些啊,当然的话呢,大家可以看到,那么也就是说这个三五八呀, 代表的都是它的这样的一个词句,是吧?我们可以看一下的啊,我们打开这样的一个 ppt, 是 不是那么这边的看到没有实际词句,那么 p p p p 是 吧? p 后面的这些数字二三五八,那么代表的就是它的实际词句啊,所以这个大家理解。呃,那么我跟大家说一下吧,其实很多东西可能不知道, 不知道啊,那么这一个的话呢,我们之前在面试机械工程师的时候,面试机械工程师的时候,我们一般情况下就会好查常用的是哪几种纸型, 那么呢代表性是哪几个啊?是吧?然后呢具体的尺距啊,包括呢我们在选型的时候应该怎么选择都会问到,所以这个是一个非常重要的知识点,我们在面试的时候都会问的,理解吧,理解,我就这样去刷个一啊,所以呢希望大家能够理解啊。好,那么我们当我们知道这样的一个,比如说我们的类型呢, 包括了他们的这个规格之后,我们要知道他的选型是吧?好,那么他的选型是怎么选的?我们呢在这个最后的话呢,我跟大家聊一聊他的选型是怎么选的啊?第一个我们的选型的话呢,是通过选型图选择型号, 这个的话呢,跟我们的这样的一个比如说像呢,呃,我们之前讲到过的这样的链条有点相似啊,为大家打开这样的表格,我给大家看一下啊,这边比如说我们同步带的选形象导, 大家可以看到这边的话呢,他就有这样的一个带形,是吧?带形啊,带形,带形的话呢,我们就有这样的表格进行这样的选择啊,我们在选择的时候要注意到的,第一个我们要有一个设计功率,什么叫设计功率? 设计功率就是比如说我们在进行设计用的时候,是吧?那么呢他有对应的这样的一个他用来做传统的这样的场合,是吧?标准的传统场合, 那么此时大家看到没有,他是不是有一个这样的一个设计的功率的话呢?他是必须能够带动我们负债进行这样的一个输送,所以也就是说这个时候呢,我们就可以进行这样的一个设计功率计算, 比如说我们首先计算拉力,那么这个拉力的话呢,他就说摩擦力加我们的这样的一个张力三分之一面面积是吧?然后呢再加我们的加速力,所以呢就把负债这一端的这样的一个拉力给计算出来了。 好,那么同时的话呢,我们在进行这个计算的时候也要注意到,那么此时呢,我们要计算负债所需要的这样的一个功率嘛,我们计算出力肯定不行的,我们关键是要得到功率系数 好,功率系数等于 f c v 是 吧? f c v f, 也就我们刚才所计算的这样的负债率,所以我们的运行速度 v v 微是我们进行这样的什么进行这样的给定的,比如说我们输送一个负债所需要多大力,所以的话我们就可以把功率计算出来,那么我想问大家是不是说计算出来了这样的一个功率啊? 我们就可以来对照这样的一个表格来进行的匹配到他的型号了, 是不是这样子的觉得是同学刷个一,觉得不是,同学刷个一,觉得不是同学刷个二 啊,是不是这样子的是不是?不是啊?为什么?因为这个它仅仅是我们的这个什么设计电机的功率,它还有一个功率,大家发现没有, 它还要有一个功率,它叫什么功率啊?它还有一个功率的话呢?它就是要乘以我们的这样的一个公况系数,是不是大家看一下这个公况系数啊?那么公况系数的话呢,就是说我们的空心载呀,包括重载启动以及我们工作机的载客性质, 所以也就是说我们在进行计算的时候,还有第一还有一步,那么就是我们计算出来的负债所需要的一个功率, 也就是说我们乘以安全系数的功率,他要呢再乘以 k a, k a 就是 我们的这样的一个什么工作情况系数,这个理解吧。所以这一步不要丢了啊,这一步不要丢了。好,那么这个时候呢,如果说我们要去匹配这样的一个代行,大家发现没有匹配这样的一个代行的话呢,那么还需要 进行一个计算,进行一个什么样的计算呢?那么也就是说不仅仅说我们确定一个这样的一个型号,不仅仅说只要用一个功率就行了啊,还有其他的这样的一个参数,还有什么样的一个参数的?还有一个转速是不是要确定 好,那么此时大家看一下这个转速也是比较关键的这样的一个量,是吧?好,那么这个转速是怎么确定的?我给大家看一下。 那么这个转速的话啊,第一个我们可以预选带轮直径进行结构的这样的一个判断,是吧?好,那么我们预选带轮结构之后,那么我们就可以通过这样的一个我们设定的速度, 然后的话呢,我们的这样的一个带轮直径,我们就会把转速出来,一般情况下我们的这样的一个转速是什么转速啊?是小带轮的转速是不是?好,那么我们得出了小带轮的转速之后,那我们就可以得出带形 通过这个功率,这是功率是吧?这是我们的转速嘛?那我们就可以得出代数,但的话呢,我们如果要梯形齿,就选择梯形齿啊,这是特殊梯形齿,这是圆弧齿嘛?所以我们要根据不同 的这个类型啊,去选择不同的这样的一个我们的表格来进行的呃,查找对应的这样的一个型号,理解吧。那么也就是说道理,我们在进行这样的一个计算完这样的一个转换之后,那我们就要计算什么?计算这样的一个我们的接线长,或者是我们的中心区,是吧? 那么就是什么意思呢?比如说我们在进行计算的时候,我们知道了这样的一个结束,我们呢会设计他的这样的一个传统距离,是吧?比如说像这样的一个接手,我们会有这样的一个传统距离,那么我们可以通过公式来计算他的节线长,是吧?当然呢我们也可以快速 的怎么样去会制啊?大家知道吧?我们可以把这两个轮子是吧?包括这个模组啊,进行这样的一个孤立,或者是打开,打开这样的一个我们的是吧?打开我们的这样的一个搬运接手, 打开我们的白雪接手的话呢,大家可以看到打开白雪接手之后,我们可以画一个这样的一个接线草图,那么画这样的一个接线草图,我们就以快速确定它的这样的一个长度, 快速确定它的长度那里我们就会把接线算出来,当然的话呢,这个接线长也可以怎么样,也可以通过计算得出来的啊,计算得出来也是一样的, 所以说我们的快速发法的话也不一样,所以呢,我们就可以确定节点,确定中心去,所以呢,我们可以通过贷的基准额定功率计算贷宽,所以呢这就是我们的这样的一个贷的选型,大家看到没有?所以呢,这就是我们整个贷的选型流程啊。
320二里半南枫 52:55查看AI文稿AI文稿
挑战从零开始,彻底地教会你 solidworks 工程图从打开电脑开始讲起,本视频耗时半年制作共计四百八十分钟,陪你系统地学习 solidworks 工程图入门操作,粉碎五分钟学会 solidworks 工程图的狼狈之词! 内容包含了工程师图的表达思路与方法、图纸标注的基本步骤、工程图的公差标注、图纸标注特别注意事项等等。一口气带你学会 solidworks 工程图。 为了让零基础的小伙伴更好的去学习,还给大家整理了全套 sw 工程图纸、插件安装包、练习素材和对应教学视频。 工程图纸是机械工程师与加工车间的沟通语言,它的重要性不言而喻。一般来说,工程图包含了机械图纸、气路图纸和电气图纸, 这些图纸呢,又包含了零件图和装备图,添加合适的仕图来对零件或装备体呢进行合理的表达显得尤为重要。所以我们这节课呢,重点来讲讲工程图的表达思路和方法。 那么作为工程图呢,一般情况下,我们是按照国标的第一视角法、投影法来获得基本式图。基本式图呢,一般有主视图、左视图、右视图、俯视图、后视图和仰视图。那么如果是按照第三视角来表达又如何呢? 大家来思考一下好如何选择一个合适的表达的仕图来表达我们的零件呢?那首先呢,我们来看到下面的三式图, 通常情况下来讲,三式图呢就已足够能够表达我们零件的所有特征。对于百分之九十的零件来讲, 那么就极少部分的零件呢,它可能是因为它的一个对称性啊,或者是因为它具备这种左右的通用性,或者呢容易混淆的这种特性呢,我们还添加轴侧速度呢,来对它进行辅助表达。 其次呢就是辅助式图来表达我们那些隐藏性的特征啊,或者是不好表达的一些特征,那么对于辅助式图来讲,它又是什么东西呢?我们一起来了解一下。辅助式图呢,一般分为象式图,斜式图和局部式图, 象士图呢是可自由配置的仕图,一般情况下我们是用箭头所指的方向拉出我们的这个仕图来,同时呢标上相对应的字母啊,一个仕图的正上方,一个呢是在箭头的侧边 进行标注。那么第二个呢就是斜视图,斜视图的话呢,是对于那种不平行于我们基本投影的式图,比如说我们图一 a 式图这个位置,那么同样情况下来讲,这种 a 式图呢,我们又可以将这个斜向的 斜向放置的这种式图呢进行摆正啊,通过旋转一定角度呢进行摆正好,这个时候的话呢,就需要用到软件里面的这个 svox 的 辅助式图命令来添加这个斜式图,同时的话呢,可以对它这种式图进行修正啊进行摆正。 好最后一个的话呢,是局部式图的形式啊,来对这种局部式图进行表达,比如说我们的 a、 b、 c 式图, 对吧,我们都是通过这个 a 向式图和 c 向式图以及 b 向式图呢不完全表达方法,对吧,对它进行一个局部表达。第二的话呢就是如果你是按照这个基本式图来进行配置呢,你也可以呢 只表达我们当前特征,只对当前特征呢进行标注,其余的呢可以省略。第三个的话呢,如果是这种断裂边界,我们应该按照什么波浪线或者双点画线,实际上的话,对于 solos 软件来说,它是已经全部都配置好的,我们没有太大问题。 好,那么当我们这个这里还有一种情况,当所有的你所看到的这个所有局部表达的位置啊,它是一个完整轮廓,也就是我们这个 a 向式图, a 向式图的时候,我们的这个完整轮廓呢,在外侧呢,它的边界线可以不显示。 好,那在缩图纸中呢,我们的局部式图呢,分为普通局部式图,一比一呢为普通局部式图, n 比一呢为局部放大图。那在这个局部式图基础上呢,我们对这个比例啊进行放大,比如说图三,我们这里呢采用一个二比一的方式呢进行放大。好,这是局部式图。 除了我们的辅助式图以外,我们还会使用到剖切式图呢,来剖开我们相关的特征啊,对一些隐藏性孔或者是槽类这种特征呢进行表述。好,那么剖式图的话呢,分为三种情况,全剖、半剖和局部剖。 全剖的话呢,是完全一个整面对它的,这个相当于我们在这个圆上呢直接切一半 全跑。第二的话呢是半跑,半跑的话呢,我们一边呢是画正常式图,另外一边的话是画这个跑式图,以我们的中心线为界来进行会制。那如果呢,我们中心线上面有特征,不方便去表述的时候呢,这个时候的话可以采用这个局部跑, 那么局部剖而言的话呢,我们是这个用部分的这个画线画草图线呢,对他的,对他的这个深度呢进行剖切啊,设置相应的深度进行剖切。 好,同时的话呢,如果他是有个中心线,那么我们可以这个以中心线为分界,对吧?来对他两边剖与不剖呢,做出这个一定的分界。好,这是局部剖视图,通常呢用来表达轴、连杆、螺钉等实心零件。 那么在 swotworks 当中呢,通常使用剖面式图来对这个剖式图啊进行表达,它里面的这个一个剖面式图啊,里面有非常多的这个剖切,比如说全剖,比如说阶梯剖,比如说局部剖等。 好,这个剖切的话呢,如果是局部剖,我们一般是使用这个断开的式图。 好,上面我们讲述了剖切类型,下面呢来讲讲剖切常见的一些方法。那么首先第一种呢,就是我们可以呢利用这个全剖啊,将我们的仰视图或者是俯视图呢进行替换,或者是左视图右视图呢进行一个替换啊,这都是可以的。 那么这种谱式,这种谱面的话,我们叫单一谱切面,它是可以平行于某个基本投影面,也可以呢不平行于某个基本投影面,比如说呢,我们这个斜向谱, 第二种方式的话呢,是属于旋转谱切,所谓旋转谱切呢,我们在原有技术上呢,该怎么谱呢就怎么谱啊,比如说我们这个 a 向啊,从这里呢谱到这个位置。好, 那么在这个剖切的表达过程当中,我们是会将这个带角度的这个位置呢,把它的相关的剖切特质呢,把它给掰正,掰正以后呢,就形成了一个完整的 pose 图。 但同时的话呢,我们在这个其余的这个位置的一些特征呢啊,又不会去进行掰正啊,他的该怎么投影,还是按照原来的方式呢?进行投影这种方式呢叫做旋转剖切,我们只对当前剖切的这一些特征和形状进行掰正啊,其余的特征不进行掰正 好,这个是第一种情况,第二种情况的话呢,就是当我们剖切有一个不完整的要素,比如说我们中间的话有一个 b, 对 吧?这个 b 的 话呢,是不需要进行剖切的好,这里的话呢,要注意一下,我们是同样的啊,采用同样的方式呢,将这个地方把它给掰正,同时呢在这个位置进行表达 好。第三种方法呢是这个展开展开形式的剖切,这种方式呢不常见,我们通常是在这个圆柱体上呢,呃,通过这个 b 杠 b 啊,将这个圆弧段进行一个剖开, 剖开以后呢,再通过这个 b 杠 b 的 展开形式呢进行表达好,这是展开表达方法好。最后一种的话呢,也是我们用的比较多的一种,就是叫阶梯剖 接力跑的话呢,无非就是利用两垂直两平行的一个平面,然后呢?呃,这个中间的话呢,它是个断续线,然后对于我们零件啊,比如说像这个图一零件,他前面的话有个承托孔,后面呢有个这个轴承孔,那么对于这样的一个孔位呢,进行相关的剖切, 用于同时表达我们的成孔以及我们这个轴成孔。好,如果遇到我们阶梯口遇到中心对称的时候呢,这个时候呢,还可以用这个上图的表达方式各表达一半,这样也是可以的。 但是在实际生产过程中,这种仕图呢,比较少见,我们要么就是分别对它呢都进行剖一次啊,这样子呢,它表达的更清楚一点,也不容易造成误解。 前面我们讲述的主要是和零件图有关的这个仕图表达啊,当然部分装备体也适用,后面呢,我们将个专属装备体适用的这样的一个表达方式叫做假想仕图,也在我们这个速度里面叫做交替位置仕图, 通过 swotworks 装备体配置呢得出第二运动位置,那么在工程图内呢,它的一个表达表达出我们第二个运第二个位置的运动状态,我们叫做假想式图, 比如说呢,我们在这个位置有个交替位置是图,那么他这边以这个双点画线形式呢进行表达,那通常呢,在装备体里面是表达我们运动的第二个位置,比如说我们从 a 点运动到 b 点的这样的一个位置, a 点呢为实, b 点呢为这个虚啊。 那么这节课呢,主要跟大家分享的工程图,他的工程图试图他的一个表达思路及方法。这里的话呢,给大家总结了一个小节,下节课呢,我们主要跟大家分享的是 工程图尺寸标注步骤及注意事项。感谢大家上节课呢,给大家分享的关于工程图啊,它的表达方法。那仕图的表达呢,对于工程图表达是非常重要的,我们需要熟练几种常见仕图的表达方法, 那这节课呢,主要跟大家分享工程图标注的基本步骤,按照下面的步骤来进行标注,一般情况下呢不会漏尺寸。 好,首先呢我们来说第一个要素是关于中心线要素,中心线的话呢,在我们工程师图里面啊,通常是需要进行这个相的标注啊,首先是回转中心线, 那一般情况下来说,像轴类零件呢,他的中心回转线,对吧?那这条线呢需要去标注,第二个的话呢,就是我们的腰槽啊,需要给他标注这个中心线。其次呢就是这个圆形的特征,需要给他标注中心线,包括呢我们对称的一些特征呢,也需要标注中心线。 好,下面的话呢,是关于我们这种回转类轴承座类零件,那他的这个孔中心线以及呢孔中心线和他的连线呢,需要去标注中心线。 好,那么板类零件有什么不一样吗?板类零件的话,孔及中心线以及对称中心线呢,需要进行标注,但是要注意一下,如果是非对称的板类零件呢,是不标中心线的啊,这个要注意一下,其实我们的中心线呢,也可以叫做对称线啊。 第二个的话呢就是外形尺寸要素,外形尺寸的话是什么意思呢?你首先啊,在标注的过程当中,先把我们的下料尺寸给标注出来,比如说在我们这个图中的话呢,是属于这个一百七十六和这个二十六这样的 这样的这个尺寸。然后其次的话呢,就是我们各轴肩啊,各轴肩之间的位置关系,以及呢轴肩啊,他的各自的直径的大小,需要去进行相应的标注,对吧?好, 呃,像我们这个轴径和轴的最大径以及呢 c 角或 r 角槽的宽度,以及呢轴的总长度 分别呢?将它标注出来,当然在此时你标注的时候呢,可以省略掉公差啊,可以先不标公差,后面呢我们再去对公差呢进行补充。 好,这是板类零件,板类零件的话,对于这个下料尺寸呢,无非就是长宽以及它的厚度 啊,你也可以是高宽厚度是一样的效果。然后呢,对于板类零件来说,它的孔之间的位置关系,位置尺寸都需要进行标注 好,那么第三个也就是我们重点讲解的位置尺寸的要素,位置尺寸的话,比如说我们的轴肩各位置之间的关系,以及呢建槽它的位置关系,退刀槽与我们精准的位置关系 好,那么这是我们这个板类零件孔的位置尺寸关系好,那么如何去判断孔的位置尺寸,他有没漏尺寸呢?这里有个方法我教给大家。一般情况下来说呢,你可以理解为啊,像我们这个孔的话呢,他有个 x 轴,有个这个 y 轴,对吧?我们沿着 y 轴方向啊,往上面去看看一下有没有尺寸在这个 y 轴上啊,或者往下去看看下有没有在 y 轴上的尺寸啊,这个 x 轴也一样的,往这边看看有没有沿 x 轴方向的尺寸,这边也是看一下, 对吧?两个方向都看了以后呢,如果两个方向都有这个尺寸啊,那么说明我们这个孔呢,他的他的位置关系已经确定了啊,已经标注好了,比如说啊,我们随便找个孔啊,比如说我们找这个承德孔, 这承德孔的话呢,往往右看,哎,这个有个十八对不对?然后往左看,哎,这边有个二十六。 好,同时的话呢,我再往这个上面看,哎,这里有个二十六对不对?好,大家又发现了,因为我们这有个中心线,它是个对称关系,所以呢就不需要标注这个间距了,二十六这个间距呢是可以省略掉了,所以呢,最终啊,我们这一个承托口啊,它的尺寸呢是已经完全标注了, 其实我们检查的话,就通过这样的方式呢去进行检查就可以了。好,那么位置尺寸标注完毕以后呢,我们再找到孔的形状尺寸进行标注。 孔形状尺寸无非就是标注孔的大小,比如说螺纹孔的大小,承的孔的大小,还有呢,我们承头的反面孔应该怎么去标注?好吧,这里主要是要抓住几点要素啊,第一个的话呢,就是对于我们这个,呃,螺纹孔来说呢,我们直接二, 因为它是有两个二乘以 m 五,对吧?然后标它的深度,一般情况下说 m 五的深度可以,呃,可以标深一点,标个十二是没问题的,一般情况下是这个用五乘以二再加上二啊,稍微长两毫米去进行标注,明白了吗? 好,然后的话呢就是反面城头孔,一般情况下呢,我们会在城头符号的前面呢加个反面两个字, 好,然后呢就是关于我们这块板类零件啊,它的消钉孔,那消钉孔的标注呢,我们一般是标这个几个消钉孔,然后呢消钉孔的大小,消钉孔的公差以及呢是否贯穿,其实贯穿 这个这个词啊,可标可不标,如果是贯穿的孔呢,一般情况下你不标你不标,国标里面默认的就是转贯穿啊,大家注意一下。 然后其次的话呢就是我们这个腰型孔,腰型孔的话呢是这样子啊,我们一般是会通过这个标注腰型孔的这个边到边它的长度以及呢它的宽度,再加上,哎,两个腰型孔的这个 r 角啊去进行标注, 代表的是我们这个长槽型内的这个孔啊,这样子标注呢是国标的常用标法。好,那这里再给大家分享一个关于我们这个轴啊轴的中心孔的标注啊, 什么是轴的中心孔呢?我们还是翻到上面跟大家去分享。大家看到这个位置, 我们的轴在加工的过程当中,他都会在轴的两端呢打上这个中心孔位, 中孔位它的作用主要就是我们的顶针会顶在中心孔里面啊,对于我们的轴呢起到一个加工的时候支撑作用,对吧?那么这个中心孔呢就呃这个零件如果加工完,中心孔就会被保留在我们这个轴端, 对吧?好,国标里面呢就有这么几种标注方法,第一个是在完工零件上要求保留中心孔, 在完工零件上呢可以保留中心孔,在完工零件上呢不允许保留中心孔。一般呢我们把前面两个呢分为一类,就是呢,呃,他可以保留的话呢,我一般我们一般是这个保留啊, 就是呢前面两个全是保留,后面呢就是不保留,不保留的话呢就需要去通过焊接啊填孔,把孔填上来以后呢再进行端面车削啊,这样子呢就是不保留中空孔的这一个做法, 然后公中径孔常见的这个标注方法呢,有大家可以看到这个标注方法以及呢这个标注方法,然后呢如果是以中径孔的轴线为基本的时候呢,基准代号可以这样子来写,然后呢我们的粗度符号呢也可以写在基准代号的这个线上。 其次的话呢,在不引解误解的时候呢,我们可以省略一些这个国家标准,对吧?呃,省略一些标准编号,然后呢如果这两边的这个中心孔是相同的,我们可以指标一边,那在前面加上二乘就可以了。 好,同时呢我这里给大家准备了三个表格,也就是为了告诉大家就是平常的一些呃,规范一点的标注方法啊,各类不同的标注样式,大家可以呢去做参考,需要的同学呢可以来私信我进行领取。 好,那么这是我们这节课的课程小节。首先呢我们会按照这样的一个步骤来进行标注啊,通常是先 画中心线,在呢添加外形尺寸,在呢将我们的位置尺寸进行标注,同时呢会把孔呢进行标注在呢中心孔,比如说我们这个零件是轴的话呢,再标注一下中心孔,对吧,然后各类尺寸的这个标注的方法表。 好,那下节课呢给大家分享工程图公差标注和特别注意事项,感谢大家。 公差标注是工程图标注中的一大难点,公差标注一般分为尺寸公差标注和行为公差标注。同样的我们还是接上节课讲述的内容呢,继续来聊一下工程图标注的顺序和思路。首先呢分享的是尺寸公差标注要素, 尺寸公差标注要素,通常来讲在一些配合处或者是定位边,这种尺寸呢需要进行标注,比如说我们这个轴肩的直径, 还有呢轴肩的距离以及槽宽度和槽深度,一般情况下遵循公差数值表来进行选择。常见的公差等级呢有零一啊,主要前面的话加个 it, it 零,还有 it 一 到 it 一 十八共二十个等级,那如果它的这个数值越小的话呢,公差精度是越高的。 这里呢同样的整理了几个表格供大家参考,那我们值得注意的是,就是在选择这种标准公差等级的时候,我们的基本尺寸呢,小于等于一十呢,没有一十四到一十八的 it 等级。 第二的话呢,如果我们的基本尺寸是大于三千一百五十的时候呢,是没有 it 六以下的等级啊,但包括 it 六啊, it 六是有的好单位呢是毫米, 基本尺寸的单位是毫米啊,好。下面的话呢,不同的这个 不同的公差等级,他对应的应用场合是怎样的?那这张表格呢,能够有效的帮助你进行选择,比如说量快啊,量规啊以及等做测量的这种要素,对吧? 第三的话呢,就是配合尺寸,特别精密零件的配合,以及呢大制造公差,还有原材料的公差,那你大概呢可以知道它的 it 等级范围啊,根据你的行业的经验呢,再进行特定的选定 好。那么我们很多尺寸的话,它标注了公差,但是没有标注公差的尺寸,它就没有公差了吗? 答案是否定的,一般情况下来讲,我们会在技术要求里面呢,就写明一个位柱尺寸公差,还有的话呢,要么就是在这个标题栏的左侧呢,去写明我们这个公差的一个具体数值。 这里呢我们的位柱公差遵循的国标杠 t 幺八零四,杠两千的标准,国标杠 t 幺八零四呢,它对应的有三个类别,第一个的话是限性尺寸的,第二呢是导圆和导角的, 第三的话呢是角度尺寸的,他们都是极限偏差数值。一般情况下来讲呢,我们的机械加工呢,机械加工的尺寸公差一般选 m 级,如果是这个钣金加工未注的尺寸公差,选这个 c 级,分别对应的是中等和粗糙。 下面来给大家分享一下零件行位公差标注要素。行位公差呢,顾名思义,形状和位置公差, 那像我们这个转轴零件,我们以 a 为基准来标注我们其他轴肩的这个同轴度,这里呢有个细节很多同学可能会忽略掉,首先这个同轴度的话呢,在这个数值前面一般加上 f 符号来代表直径, 同样的呢,为了避免你混淆,这里我整理了一张行为公差特征项目表格,供你参考。通常情况下,我们用的多的直线度,平面度、圆度以及平行度、垂直度,还有同轴度这些呢,是我们在标注工程度当中用的比较多的。 还有同学会问到一个问题,老师,三个面如何标注他的共面度呢?在我们的这个行为工商表格当中,他也没有共面度这个说法,如果是三个这种非面的话呢,又应如何去标注他的共面程度呢? 好,这里呢有个方法也是我们常规使用的方法,你可以利用这个 a 形式来进行标注,来,我们重点来讲讲 a, a 的 话呢是分别用箭头指向三个面,然后呢再做出行为公差表格,并且呢在行为公差表格上面呢标注这个公共面字样,那么这个共面的话呢,同时还可以把它的这个 公共公差带的这个数值给标注出来,比如说呢共面小于等于零点一等字样啊,同样的呢可以进行标注。 好,那么我们这个什么零点一,零点零三,它的依据是什么?行为公差的数值应该如何选择?下面呢也提供了几张表格供大家呢去选择合理的公差数值,那它分别对应的像圆度啊,圆柱度啊等各种行为公差呢都有, 需要的同学呢可以来私信我。好,然后呢我们和尺寸公差是一样的,行为公差的话,他也会有这个位助行为公差,一般呢按照国标杠 t 幺幺八四,杠一九九六的标准来进行试用, 那么这个国标杠 t 幺幺八四它是对应的就是这个表格。然后呢一般我们机械加工位住的行为工厂呢选 k 级,如果是钣金的话呢,大家就选 l 级, 下面来分享粗糙度要素,粗糙度的话呢一般遵循两个符号啊,这两个符号也是我们用的比较多的。首先我们来看一下这张图上,首先呢这个轴承位标注了这个一点六,还有呢就是我们的其余粗糙度等, 那对于粗糙度符号来讲,通常情况下是一个勾画一个横线,这个符号呢代表的是使用去除材料的加工方法呢,获得的表面还有呢一种,还有一种情况呢是一个勾再带个圈圈,这个呢代表的是 不使用去除材料的方法呢,获得的表面啊,比如说呢,我们需要标注这个钣金的两个面,或者是金板的两个面,因为金板呢对于他的正反面来说是不需要加工的,所以我们可以标注一个这样的符号啊,或者是不标也是可以的。 好,那么对于不同的表面呢,他所选用的粗糙度,粗糙度的数值是不一样的,比如说呢我们的配合面和外观,比如说这种外观零件 好,对于这个对于这两种的话,我们选择三点二的收缩度,轴承位,秤套,定位销等,选择一点六的收缩度,还有呢钣金打磨面呢,十二点五激光下料面是二十五,不重要的面,比如说不重要的外观面,不重要的配合面呢,选择六点三。 这里同样的提供了两张表格,我们的零件表面处表面粗糙度参考值,那么对于这两个参考值呢,我们可以选择里面的相关数值,但大部分情况下来讲呢,你如果不是特别 不是特别有把握的同学,可以呢按照这两个表格来进行参考。 技术要求要素,技术要求的话,一般情况下包含以下几个参数,我们基本上可以呢按照这张图呢来进行解释,第一个的话是位住倒角,位住圆角,还有呢我们的表面处理或者是热处理, 以及呢我们未注的尺寸公差,比如说尺寸公差和或者是这个行为公差等信息,那如果还要去加的话呢,我们在后面的自行编辑就可以, 比如说我们这边的话,它是一个四十五号缸,那对于这个四十五号缸呢,它仅仅只做了调制处理,那么你对于这样的一个类型呢,还需要加一个表面处理,镀铬,镀铬油等都需要呢,注明到我们的技术要求里面来, 技术要求的话呢,它是工程师对于图纸的一些补充信息的表述,所以呢也是至观重要的一个信息。 好,我们再来看这张图,那么这张图呢,对于这个技术要求的表述呢,它虽然说不是特别完善,但是呢对于一些基础的信息全部具备啊,麻雀虽小,五脏俱全。首先呢是 c 角要求呢,平滑无毛刺, 以及呢我们位置的尺寸公差,还有呢就是化学孽处理啊,对于这种表面处理做到位。 好,那么便是这些作为我们的一个参考。同时的话呢,这里还给大家整理了一份我们常见的这个饭本,我们技术要求的话呢,它包含的这个零件图和装备体,那这些的话都是我整理的这个饭本的模板, 供你参考,需要的同学呢也可以来私信我。下面来讲讲标题栏的要素,标题栏的话呢,一般包含以下几个信息,首先呢是公司的名称,还有呢就是零件的名称以及零件的图号,还有零件的材料比较重要, 还有呢设计者的名称以及日期等啊,这些主要信息的话呢,它都能够反映我们这个零件它的相关的一些状态 啊,比如说呢应对于这个 software 软件来说啊,它有这个版本号,还有重量比例等信息,包括呢视角,其实视对于视角来讲啊,如果是默认的在国内做飞镖设备,那么基本上呢都是第一视角, 如果呢是面对出口,比如说出口到日本等啊,有时候呢可能会应对到日本客户,那么日本的习惯呢是第三视角。 好了,本章我们讲解了尺寸,公差,行为公差、粗糙度,技术要求,标题栏等知识。完成这一完成这一节课程的学习以后呢,大家基本上就能够做一些简单图纸的标注了, 那么下节课呢,给大家分享工程图标注的特别注意事项,感谢大家。 那么这节课呢,我们就来讲讲工程图标注的特别注意事项。对于零件尺寸,我们会根据它的重要性分为主要尺寸和一般尺寸,主要尺寸呢指的是直接会影响到产品的性能啊,工作精度啊,以及互换性的这些尺寸。 那么这类尺寸的加工他他的要求呢,一般也会比比较严格,那这类尺寸这个在零件设计的过程当中,就一定要选好尺寸的精准 直接进行标注。那么对于这个主要尺寸呢,直接去标注,除了可以直接提出公差的要求以外呢,还可以避免加工的误差的累积,保证我们设计的要求。 总结来讲,其实就是什么主要尺寸,应从尺寸基础进行直接标注, 那么有没有例外呢啊,也有例外,像我们的钣金图纸啊,因为钣金图纸的话呢,他本身在折弯的过程中,他的这个尺寸的稳定性都就不是特别好,所以呢,对于钣金零件来说,折弯边呢,他不是特别准确 啊,那么准确的是哪个边啊?没有折弯的边,也就是这个边和这个边啊, 在主视图里面是这个边,在俯视图里面是这个边,对吧?好,那么我们根据这些边呢再去定这个孔的位置,那他就相对于这个折弯边来说,他是准确的。 下面呢我们来讲讲一般尺寸,一般尺寸的话呢,应该考虑他的工艺性要求来进行标注, 那么对于一般尺寸来说,对产品的性能和工作精度一般影响不大,也不行,也不影响零件之间的配合性质,叫做一般尺寸。 这一类尺寸的标注可以遵循三个原则,第一个符合加工顺序,第二个方便测量。第三不能形成封闭的尺寸链。 那么从我们这个转轴图上来看的话,方便测量以及呢不能形成封闭的尺寸链其实都有体现, 大家可以从我们这个箭槽这个位置来看啊,箭头位的话呢,是从这个台阶引出的一个精准五,还有呢二十是他本身的这个长度,长度尺寸,对吧? 好不?形成封闭的尺寸链呢,主要是体现在我们的轴肩,第一个的话是这个六十四,六十四这一个尺寸链当中,三十二这里没有封闭,对吧?六十四、三十三,再加六十四和这个一百七十六之间,这里呢也没有封闭, 对吧?那么如果为了方便测量,我们这边呢需要标注一个尺寸的话,我们要给他打个括号进行这个标注,代表呢测量尺寸要素。其次的话呢,我们还应该注意尺寸线呢,尽量不交叉,不重叠,排列整齐。 第四个的话就是尺寸呢,一般不放置于零件内部,尽量呢将尺寸拉出零件外部进行标注。那么下面呢来展示一下我们常见的一些比较规范的标注方法。 好了,那么这节课呢给大家讲解完毕,我们主要给大家分享呢,对于这个主要尺寸和一般尺寸它的概念,主要尺寸的话呢,应该从尺寸的基准进行直接标注, 考虑工艺性的要求呢,再去标注一般尺寸,尺寸线呢,尽量不交叉重叠排列。整齐尺寸呢,一般不放置于零件内部,尽量将尺寸拉出零件外进行标注,这个 c 角 r 角除外。 那么下节课的话呢,是骡子是马,我们一起来遛遛。下节课呢,我们通过这个 sort 软件来进行标注的实操,我们会把前面讲解的工程图的步骤、公差及原则应用到实操当中来,顺便呢帮助大家答疑解惑,感谢大家。 大家好,我是江李老师,今天呢来给大家分享这个轴类零件的标注啊,我们还是分两个部分啊,一个是工程师图的表达,另外一个的话就是尺寸标注。 好。首先的话呢,我们打开这个零件以后,对于这个零件来说呢,我们可以直接从文件制作工程图像,这个软件的基本操作我就不详细讲了。呃,详情的话呢,大家可以关注一下,我去看到我其他的一些视频去学习软件的操作。 好,那么从上几节课跟大家分享的工程师的表达方法的话呢,我们要遵循这些原则嘛,对吧?首先呢放主视图的话呢,主视图应该遵循什么样的原则,主视图呢,应该放置更多的特征, 比如说你这个仕图哪个仕图特征最多,那我们就放哪个仕图作为主仕图,对吧?很明显的对于这个轴类零件来说,我们这个前仕图呢,它就是一个特征最多的仕图,对吧?好,同时的话呢,拉出我们的另外一个,另外一个左仕图,好,在这里的话,我们需要去将它的比例呢进行更改, 把它的比例呢改成这个一比二点,确定好,把它呢稍微改大了一下,好。那么 那么接下来的话呢,主要就是对他的这个其他的仕途的一些表达,那么对于我们这个轴类零件的特征来说,我们还是回到这边来继续观察的特征,首先的话呢,是这个键 键的特征的话呢,他有一套标准的表达方法,大家呢按照我的来就可以了,同时的话,我们可以看到这个前面和这个后面啊,他是有这个消音孔以及这个牙孔的,对不对啊?在这两个位置 好。其次的话呢就是它的台阶了,其实这个轴,其实这个轴啊,它是非常简单的一些特征,对吧?这些加工呢就能完成 好。首先的话呢,你需要对这个我们的主视图呢进行一个全剖,全剖的话呢,我们基本上是从这个主视图里面把这个剖视图呢把它给拉出来的啊,所以这个位置你直接把主视图的原则啊, 我们可以利用这个剖式图呢,将原来的仕图呢给替换掉,替代掉对不对?好,那这里基于这样的原则,我们来画这个剖面仕图,首先选择这个中心,再打这个勾,把我们的剖面仕图呢放在主仕图它的一个位置上面,好,然后再撤销一下,把我们这个 c 杠 c 呢,可以省略掉, 因为这里的话,他仅仅就一个 pose 图吗?好,那第二点的话呢,就将我们这个主图也就是个 pose 图呢,继续拉出他的投影式图,也就是我们这个俯视图。好,有同学问老师,我们为什么要拉这么多式图呢?两个式图不就够了吗?啊,很多同学有这样的疑惑啊,其实我跟大家分享的是什么, 在以前啊,我们的画图呢,都是用手绘对吧?所以呢,以前制定那些标准的人啊,他都想你的话尽量少画点式图嘛, 但是现在的软件它很方便,那么对于软,对于这么方便的软件来说呢,我们就没有必要说去审那个试图了,对吧?你多一个试图表达的话呢,我们的加工师傅就能看的越清楚啊,所以在我看来,大家呢, 能够放上三式图的就放三式图,对吧,不要吝啬这种试图啊,反正对于你来说,软件操作就一秒钟对不对?一秒钟解决问题,何乐而不为呢? 好,那么接下来的话呢,我们去表达他的这个其主要复杂点呢,就是关于这个建槽他的表达,那我们这的话呢,对于建槽来说,还需要去做两个剖视图啊,一个就是他 啊,这边的这个建槽,我们先把它放在侧边啊,等会呢再把它放到合适的位置。好,这里的话呢,再普一下啊,我们把它从这个中心啊,再点击打勾,再把它放在这个右边来。 好,这两个仕图都截完了以后呢,大家呢,就把这两个仕图啊,右键断开一下,它的断开一下,它的仕图对齐关系,不让它对齐,那我们就可以放在这个底下的空白处,对吧?好,这边也是一样的,不让它对齐,然后呢放在底下的空白处, 同时呢你还要注意一个细节,那就是呢,对于我们这个仅仅只要表达这样的一个建槽来说,他这个特征呢比较复杂,所以呢我们需要在这个设置里面去更改他的一些详情情况啊,比如说呢,我们给这一个视图呢, 仅仅只显示横截剖面就可以了。好,这个视图呢也是一样的,仅仅只显示横截剖面。好,那么最终的话呢,它只会显示我们建槽的一个详情, 同时你会发现呢,像我们这个中心线,他的奇怪是不是?那你就可以给他删掉啊,然后呢重新后面重新去标注这个中心线即可,然后这个字母的话呢,它的位置不是合理,不合理的话我们稍微把它拉平一下,让这两个是都看起来的话,在同一个位置 好。其次的话呢就是我们这个退刀槽这个位置啊,要给他放大一下,因为呢我们在正常标注的时候呢,他可能看不到, 所以呢在这里通过这个局部式图这样的一个方式,选择我们这个中心点啊,画这个圆,将我们的局部式图呢,把它拉出来。好,这个局部式图就建立好了, 大家会发现呢,局部式图上面也有个比例,我们的图纸呢,它也有个比例。好,这个比例它代表什么意思?请大家注意了,这样的比例呢,它代表的是图纸与实物的比例啊, 只要你是在这个工程图上出现的,这种比例它所代表的意思都是图纸与实物之比啊,请大家注意一下,这两个比例是没半毛钱关系的啊,这两个比例是没半毛钱关系的,不需要你通过什么比例乘以比例去算它的最终比例啊, 不需要,它就是单纯的图纸,就是你这个一比一,就是这个图与我们实物它的一个比例关系,懂了吧?好,一定要注意这个详情, 好,那么这里的话,这个中心线呢,很明显没有必要画啊,直接给他删掉就行了啊,然后呢,比例可以给他改大一点,我们可以将这个一比一的比例呢,把它从这个位置啊改为这个二比一吧,改为二比一改大一点。好,那这样子我们就标注尺寸的时候呢,就这个尺寸呢就能够看得清楚,对吧? 好,那我们基本的这个仕图啊,就表达清楚了啊,大家可以看,可以来观察一下,包括啊,就是如果这个仕图没有默认给你放这个消停位啊,你还是把这个消停符号呢,把它放上去啊。好,那么这个仕图的表达基本上就 ok 了。 好,那么下面一个部分呢,给大家去标注我们这个轴的尺寸。大家好,我是江丽老师,那这节课的话呢,我们来讲讲关于这个尺寸的标注啊,那基于上节课的话,我们把这些仕途呢全部把它摆好了,是吧?那么这节课的话,我们就来进行这个注解, 那么对于这个工程图注解来说呢,我们第一步做什么呢?第一步的话呢,应该是把中心线啊全部给它标好啊,首先的话就是轴的这个贯穿的中心线啊,这个轴的对称中心线是吧?以及这个这个仕图的中心线 和这个仕图的中心线,对吧?呃,那但凡我们画中心线的话呢,都是看三个仕图啊,它上面的一些中心线有没有漏,对吧? 你像这个位置的孔以及消钉,消钉位置因为它有符号的加持啊,所以呢你没有中心线呢,也没什么太大影响。好, 那么第二个的话呢,就是我们这个十度上面看一下它的主中心线有了啊,其次的话就是这个这个槽口的中心线是没有的,所以呢我们要给它补上点上注解,在这个中心符号线这个位置点一下 槽口的话,选择两边中心线啊,不要选择中心的中心点的中心线。好,那么选择这两个槽口啊,那么他的中心线呢,已经标完了是吧?同时的话呢,还有他的中心线呢?已经标完了是吧?同时的话呢,还有他的中心线啊,我们再撤销一下,再点一下他,然后再来进行这个中心线标注 好,这边也是一样的选择,我们这个圆中心线标注好,标注好了,第二步的话呢,就是标注外形尺寸,什么叫外形尺寸呢?你可以理解为下料尺寸啊,就是呢,我们首先把这个呃下料尺寸呢,先给它标注了啊, 我们呢通过这个标注指令选择我们的轴的总长啊,这是这个四百这个尺寸先把它拉出来。第二的话就是这个整个轴呢,它的外径大小,你标在中间这一节上,或者是标在我们的右视图上面啊,也可以啊。 好,那我们这里的为了这个这种习惯,我们就标在这个正中间,标在这个位置,和我们正常习惯呢是一样的,对吧?好,其次的话呢,我们的下落尺寸标好以后,那就是我们各轴肩 他的相关的尺寸了,对不对?因为我们要把这个外形呢给他给车出来。好,那这个时候的话呢,工人是否要根据你的尺寸呢去进行加工啊?这个第一级轴间是多少?第二级轴间是多少?我们先把轴间的所有的这个直径啊,把它给标注清楚。 好,这里好在啊,像我们的软件的话,它会自动识别你这个位置是否是这个圆,是否是这个圆柱体,那么对于这样的一个这这样一个轴来说的话呢,它会自动去识别嘛?啊?自动标注上这个 fly, 对 吧?好,这边也是一样的。好,我们把它全部标完啊, 把全部标完,其次的话呢,我们下一步该怎么做好这个轴肩标完了,那轴肩对应的位置关系怎么样呢?对吧?好,那么对于这些位置关系来说,我们需要呢先找到基准啊。 呃,大家也知道,我们在加工轴类零件的时候都要先平个端面,对不对?那么平端面是干嘛?平端面无非就是定基准,对吧?那我们每一段尺寸的话呢,都以该机该这个端面为基准去进行标注就可以了, 比如说呢,我们统一都以这个左侧的端面呢为基准去标注我们的这个相关轴肩的尺寸。好,然后呢我们定好基准以后,主要是找到我们的主要尺寸啊,其实主要尺寸呢是在我们这个装备体上面去进行寻找的, 呃,像我们这根轴的话呢,它主要尺寸就是在中间这一段,因为它两边呢是安装这个齿轮的地方,所以呢两边的齿轮它的这个位置关系要把握好,对吧?在我们这个设计基础上呢,它就是要将两个齿轮呢把握好它的这个中心位置, 所以呢对于这一这一节台阶来说,它的两个端面呢变成我们的主要尺寸。好,那基于这种主要尺寸呢,它也是需要一百一这样的一个。呃, 这个外部的基准呢啊,这个也叫加工基准呢,去做他的这个基准的是不是?好,那么一百九十四这个尺寸等会我们肯定是要给上公差的。 好,这里标出来以后呢,大家发现我们这里的话,四百一百一,一百九的话,这边会形成一个这个开环尺寸,对吧?我们至少的话呢是要留开环尺寸在的,不要形成封闭尺寸。好,这是我们前面讲过的原则, 明白吧?好,那么基于这个一百九十四的话呢,我们同样的也是拉出相关的这个尺寸,比如说我们先把这一段的尺寸呢,先给他拉上这一段尺寸呢为二十三, 这段尺寸为二十三。同时的话呢我们的另一端面,因为呢有一些这个尺寸,它是作为这个不是特别重要的,也叫一般尺寸来进行标注,所以呢他也 没有说一定要根据我们这个主要尺寸来,对吧?所以他的机准呢可以从相对来说还比较准的这另外一端的端面呢去进行标注,比如说我们这边的尺寸,我们就可以从这个位置开始进行标注,对不对? 好,同时的话呢,我又可以利用这一段作为基准的去标注啊,或者是利用这一段作为基准去标注我们的这个建槽啊,他的位置关系以及他的 长度,对吧?把这个二十以及这个四呢全部标注好,然后这个二十会发现这个箭头这里有点干涉,对不对?我们就点一下这个箭头后面这个点,让二十的话呢形成一个内部箭头去进行标注,让我们这个尺寸呢看的更清晰一些。 好,大家仔细注意一下我们这个三十二,二十以及四这个位置有没有留开环尺寸。对,你没看错,我们这个位置的话呢,就留下了一个开环尺寸,对不对?让我们的误差的话全部累积在这都是没问题的。 好,接着我们标注另外一边的相关的尺寸,大家来看一下啊,首先我们这个三十四这一段轴间呢去进行定位用的,所以呢我们 不必担心,对吧?所以三十四这一节台阶呢,他是不怎么重要,我们可以将三十四这一节的话呢作为开环尺寸,在这个位置进行开环。好,另外边也是一样的三十四作为台阶,所以呢我们也是按照同样的道理好这个一百一端面,这标注好以后呢,我们再标注这个位置的轴肩 啊,这个轴肩跟那边是一样的,也是为二十三。好,同时的话呢,我们再从这个端面开始标注这这一台阶他的这个相应的长度,同时呢标注好我们这个 这个箭槽位置他的长度啊,箭头位置他的长度以及他的位置关系。 好,大家来看一下,那么在我们的主式图上,我们的一些基本信息呢,全部表达清楚啊,除了这一个我们的退刀槽位置。好,那这的话我们就来进行这个辅助式图的补充表达。退刀槽呢,应该怎么标注? 退槽的话还是一样的,因为你这边的话有个退槽,他是以三十二这个位置作为他的这个端面作为基准,标了三十二这个尺寸,对不对?那么同时的话,你也可以以这个三十二的这个末端尺寸呢,作为他的这个端面作为这个基准,在标注我们退槽的 这个相关位置,也是没关系,因为它是一般尺寸,所以呢,你精准从哪里拉出,只要它相对来说是准的,就没什么问题。好,那我们这个是标注三,同时呢再标注一个一,还有一种标注方法呢,是直接。 还有一种标注方法是直接标注那个三乘一啊,因为我们这个位置呢,它是一毫米的深度,对吧?好,这个二呢,可以给它删掉,因为我们呃,误触了一下。 好,那现在的话呢,是这个三乘一嘛,你还可以呢,通过这个三尺寸在后面呢去加这个相应的这个参数, c h 三乘一,对吧?呃, c h 三的话呢,它用这个中文 输入法呢,能打出乘号来,三乘一啊,这样的一个标注呢,也是没有错的。好吧,好,那我们这里的话呢,因为采取了这种标法,我们就不再用那种方法了。好,你们去标注的时候可以自己去进行选择。当然对于这个退刀槽来说呢,他还一些信息要表达清楚啊, 第一个他的这个 r 角到底最小能够标多少,对吧?你可以呢在技术要求里面去写明这个位注 r 角是多少,比如说零点五,对吧?位注倒角呢是零点五啊,是吧?这个呢都要表达清楚,那我们这里呢,如果想要去表达他的话,我们直接标注也可以。 好,那对于这里的话,我们想给他一个 r 零点五,零点五呢,在前面的话呢,也是需要做两个二杠零点五嘛,是吧? 有些公司会写杠,有些公司呢会写乘号啊,像这个新国标的话呢,它是这个乘号啊,大家注意一下。好,然后呢对于我们这个 c 角的标注呢,也是在智能尺寸这个位置下拉找到导角尺寸,然后呢对它的导角先选一下这个, 先选一下我们的这个出使线,然后再选一下我们的辅助线啊,那他的这个零点五啊就出来了。好,这个零点五呢,他只标一个另外一边的这个零点五的话,另外一边的这个导角,我们在这个上面的去进行标注 好,或者呢我们通过技术要求呢去注明位驻导角呢为零点五,明白吧?好,那这个主视图的话呢,其实还差了一个东西啊,那就是我们这个 r 角 r 角的话呢,可以直接利用智能尺寸的进行标注,也就是这个位置的 r 角它很重要,所以呢我们两个位置的这个 r 呢,尽量去单独表达,不要写 r 乘 r, 对 吧?这样子呢,我们加工师傅会看得更清楚一点,然后这个 c 角的话呢,统一为零点五呢,我们可以不进标注了,直接在这个直接在这个位置去写就 ok 了。好,那么剩下的就是其他的位置的表达, 那我们再来表达一下我们的这个左视图,对于这个左视图来说的话,他有几个信息需要去表达呢?首先第一个的话呢,就是我们孔的位置尺寸,对吧?孔的位置尺寸,孔位置尺寸呢?他因为中心孔是不需要表达位置尺寸的 啊,仅仅只有这个锭钉呢,需要去表达他的这个位置关系,也就是距离中心呢为十,对吧?为十。好。然后的话呢其他位置还有没有这个位置关系呢?有,对于我们这个对于我们这个建槽来说呢,他有一个位置关系,第一个呢是建槽他本身他自己的这个宽度,对不对 啊?第二个的话呢,就是我们建槽底部呢距离这个轴底面它的深度。好,这个深度呢同样需要进行标注。好,这里有个技巧,就是我们将这个尺寸呢点一下这个引线,选择最大标到底部去就可以了。好,另外一边的话呢,也是一样的,通过这个位置标注我们这个槽宽 以及呢槽的底面和他,他和他的这个深度距离啊,有时候的话呢,可能选起来要按 ctrl 键才能选的中啊。然后这个九的话呢,这也是引线点最大就可以了,二十一点,二十一点五即可。 好,呃,那么这一个这一系列的这个基本尺寸呢,应该是标注完毕啊,大家看一下有没有漏的。好,你们呢也自己检查一下,你们平常标注的时候是不是按这样的一个方法呢来进行标注,那是不是容易漏呢?对吧? 其实基本上大家按照我这样的一个步骤和方法的话呢,基本上是不容易漏的啊。我再给大家总结一下,第一步呢是中心线,第二步的话呢是这个 下料尺寸,第三步的话是外形尺寸加上位置尺寸的标注,对吧?然后呢接着啊, 也是我们下一个部分要给大家分享的,就是关于公差的补充,还有的话呢就是孔的标注。好,那我们下个部分呢,再给大家分享,感谢。
 17:41查看AI文稿AI文稿
注意,本视频合集耗时三年,共一千八百八十七分钟,只在带你掌握每一个专升本知识点。那接下来我们看第八小节的内容,第八小节讲解的是练船动的主要参数及其它的选择啊, 那么关于链转动的设计,我们不会像带转动呃,设计给大家详细的去讲他怎样的一个设计过程,我们只是把几个简单的参数啊,重要的参数给大家简单的讲一下啊,然后说一下他的大概选择的原则啊,就点到为止就可以了,这是咱们第八节的一个基调。 那首先看一下第一个参数,关于链轮的尺数,我们有对应的表格,会教大家怎么去选择对应的尺数啊,我们针对的小齿轮的尺数是 z 一, 在不同的链速范围内都有不同的要求 啊,不同的链速对应的不同的尺数,那么大家看一下,对于小链轮的尺数,我们有一个最低的尺数就是十七啊,也就是说小链轮我的尺数不能够低于十七, 如果太少的话,尺数太少意味着我这个多边形效应会越明显啊,多边形的效应越明显,会给我们带来极大的冲击,噪音啊,甚至转动的一个不确定性,所以这个大家也要注意啊,尺数选择最少是七啊, 那么有了小齿轮的齿数 z 一 选出来之后,我们根据这个传统比 i 就 能够算出来大齿轮的齿数 i z 二啊,那么这样的话, z 一 和 z 二都已经确定了。 我们在选择大齿轮的齿数的过程当中啊,我们的齿数不宜过多啊,过多会增大齿轮的尺寸和重量,还能够发生跳齿和脱链的现象, 那么我们在选完指数以后,根据传统比,他可能算出来是一个啊,不是一个整数啊,不是一个整数,那么根据他最接近的那个值,我们选合适的指数就可以了啊,那么在选指数过程当中,这就是他的原则啊,不能太多啊,刚才说了不能够太少啊,也不能够太多的话, 大家想大齿轮对应的一个指数过多,我们的尺寸就会很大,尺寸大就会导致重量大啊, 这是关于尺数不能太多的原因,那么尺数太多还会容易发生跳尺和拖量啊,这都是我们在传动过程当中不希望看到的现象, 也要杜绝。对于他最大的一个尺数,我们给他限制了一下啊,那么既然最小的尺数我们限制完了以后,我们还要限制一个最大的尺数,就是一百二,不能够超过一百二啊,这是他的一个原则, 而且我们在选尺数的过程当中啊,由于这个链结是偶数啊啊,我们刚才前面已经说过了, 选链条,链结最好选偶数,不要选基数啊,那么链结既然是偶数,那么链轮的尺数最好选基数啊, 为什么哈,这个大家其实也很容易理解,如果你也是选偶数的话,可能我们在这个链啊,这跟齿捏合过程当中,你总会让一段特定的链去捏合固定的齿 啊,那么这种现象就是因为都选了偶数了,那么这样的话,他们就是规律性的运动,就导致 那么特定的链啊,就会与特定的尺进行粘合,那么这样的一个现象就会带来啊,磨损的不均匀,就会导致我们这种 啊磨损的家具啊,因为有些特殊的部位一直磨他可能会导致这个磨损的家具,其次由于磨损的一个不均匀啊,我们可能会提前的进入报废啊,所以说我们为了更加的这个磨损的均匀啊, 就说,呃,大家就想这个木桶啊,有一个短板,这个桶是不是就全漏水了啊,就是原因就是避免这个短板的出现,让他不能够就磨那一个尺,而是让他均匀的去磨啊,所以说为了磨损均匀,我们最好把这个链轮的尺数选成基数, 这样的话基数和偶数我们就会进入一个啊,没有规律性的一个转动啊,就是他会进入一个偶发式的捏合,而且这个选择的基数尽可能的与我练结束互制,这样的话我们就 更可能的啊,避免了相同周期的一个捏合啊,就同一个捏合的场景不断的出现啊,避免这样的情况, 让我们这个均匀磨合啊,这是啊尺数啊,关于尺数,那接下来看这个链的拮据, 那么链的拮据我们也说过了,链的拮据就是相邻两滚子之间的距离啊,那么它是一个很重要的参数,对于链条而言,那么拮据越大,捏合瞬间的冲击也越大, 所以说我们刚才也说过了,节距越大,那么固定大小的这个链轮,他的一个啊,尺数也就越少啊,所以说导致我们这个冲击会变大, 对于链条同样也如此,节距越大冲击越大,所以我们尽可能的是选这个小节距,并且选多排链,多排链传递比较稳定啊,而且比较结实耐用, 只是关于练的拮据的问题啊,至于怎么算啊,我们就不详细展开讲了,我们只是讲大概的一个选用原则啊。第三个是关于我们练船洞的中心句, 那么中心句我们不能够太大,也不能够太小啊,前面我们在进行带船洞设计的过程当中已经给大家讲过,那么练船洞同样也如此,那么中心句过小,导致我的褶角 减小,那么包角减小,导致可逆核的齿就减小,那么这样的话,我传递能力就会下降啊,我的承载的一个能力就会下降, 那么如果中医据过大,同样也他容易发生抖动。大家想一下,链条本身就很重,你的一个长度过大,那么在运动过程当中可能会发生这个同病共患也好,这个链条就更加容易抖动,抖动的话就会损失部分功率。 所以说对于中新句而言,我们一般有一个选举的要求啊,三十到五十倍的一个洁具啊,这是关于中新界的一个选举,那么最大不能够超过这个八十倍的一个洁具啊。 而链条的结束我们也说过了啊,链条的结束是通过转动,然后算出来一个长度啊,那么怎么算?我们通过这个啊,这个公式直接算出来,然后再除以这样的一个洁具啊, 就可以了啊。链条结束有对应的公式,那么算出来对应的结束之后,我们要对它进行圆整啊,一定要取大于,跟带一样取大于而不能取小于啊。比如说算出来三十六点一节,那你选这个节的时候,只能选三十七节或者三十八节啊, 我们学说过了啊,要选偶数,所以说不能够选小于它的数啊,只能够选大。而中心句呢,也有对应的公式啊,我们就不详细的展开讲解了,大家有一个印象就可以了,那么链转动其实跟带转动它也是很多内容都是相关的啊 啊,而且我们在后期为了方便啊安装和调节的装紧程度,中心距一般设计成可调节的啊,为我们这个安装啊,留一定的这个啊,活动的一个空间啊,不会让它由于精度问题导致安装不上啊, 那么这个是关于我们的中心句,那这就是我们第八小节的全部内容啊。呃,几个简单的参数啊,大家大概的了解一下就可以了啊,主要是知道他们各自的选用原则啊,大概了解一下就可以了。 那接下来我们进入第九第九小节的内容学习啊,关于练船动的润滑和布置关于练船动的润滑也比较简单啊,我们把润滑分方式分成几种, 第一种就是人工给油啊,很简单,直接人工给他上油就可以了。那么很多链传统的场合,我们都是有后期维护保养的要求的啊 啊,比如说很多地方一旦有链传统,比如说矿山设备,对于链条你要多久进行一次清洗也好,润滑也好,都是有相关的一个要求的啊, 最常见的一个润滑就是直接人工给油就可以了啊。第二个油杯给油啊,我们在传统的过程当中设置一个油杯啊,给他滴油,定期滴油,这样的话就能够保证我们在传递过程当中啊,润滑源源不断的啊,给到位, 那么第三个是犹豫啊,非见我们前面也经常用到的方式,我们在学习齿轮,大家也应该学过了啊,就是把这个链条啊,放到这个油尺里边啊,我们在传递过程当中, 这个油跟随着我们的转动啊,然后达到我们润滑的一个目的,包括我们在这个啊,加一个部分的一个零部件甩油杯啊,把它把油甩起来,甩到这个四周,然后通过四周的导油槽再流到我们的这个链条上啊,都是通过这样的一个方式 进行润滑。那么第四种就是利用油泵啊,强制的润滑和冷却啊,就是对于这种高速场合油温比较高啊,我们也可以进行这样的一个方式,这是关于练船动的润滑啊, 那么对于润滑油的一个牌号啊,大家大概的了解一下就可以了,那么环境温度啊高啊,再和大的取年度高,反之取低的啊,这个大家也容易理解,如果你温度高的话,你 太稀的话,他又留不住是吧?你润滑上去了,他由于粘度太达不到温度高,导致他像水一样流走了啊,起不了这个润滑的目的,所以我们在一些啊载荷大的场合,因为载荷大就意味着他可能更加容易升温嘛啊 啊,载荷大,我们要取粘度高的话,这样的话,我们这个润滑油才能够啊啊保留在粘合的部位,从而达到润滑的目的啊。 那么接下来再看一下链船洞的链条的这个布置啊,怎么去布置,有一个布置的原则,链船洞它的两轴应该平行,两个链轮位于同一平面啊,一般是水平或接近水平的方向进行布置,并且松边在下方 啊,这个一定要注意,我们在水平方向或者近水平的布置的情况下,我的松边一定是在下方啊,如图所示,我们有一个正确的布置的一个案例,有一个不正确布置的一个案例,方便大家自己去理解啊。 那么两轮轴在同一水平面,井边在上啊,在下,均能够正常工作。大家看一下,在同一水平方面啊,那么不管井边在上还在下,这种情况啊, 都是可以允许的,所以说这种情况啊,在一些低的传统比啊,在我们这个中心距对应的一个情况, 这是正确的啊。而第二种情况不在同一个水平面的情况啊,那么当前这两个轮在同一个水平面上下松边都可以,而我不在同一个水平面,一高一低的情况,那么此时我只能够啊,松边在下,那么 如图所示,如果是松边在上的话,大家想一下,我在传递过程当中啊,随着我链条的传递,这个链节距会增大,我这个链条就会越来越松,最后我一部分链条会耷拉在这个大轮上, 那么由于垂下来,会导致传递过程当中更加容易于大链轮发生卡死啊,那么这个现象是我们要杜绝的, 所以说我们当前情况下,松边只能够在下,而松边不能够在上啊,而这种情况为什么可以呢?因为我们本身链条是有自重的,他一般不会发生这个堆叠啊,不堆叠的话就不容易被卡死, 而这个由上到下的话,他就容易发生卡死啊,比如说两个链条进行交错的耷拉下来了,就容易卡死啊,这是关于啊这两种情况,那接下来我们再看这种情况, 如果说啊在一个同一个水平面啊,那么当前是一个大的中心距,大家看到了吧,当前是一个小的中心距,上下都可以,那如果是较大的一个中心距的话,我只能够按照松边在下的形式进行布置,而不能够布置成如图所示这个样子。 那松边如果太大的话,由于中心距较大,那我在运行过程当中,我上边的松边就会与井边相碰啊,导致我这个传递过程当中的噪声以及冲击,这都是不允许的 啊。所以说较大中心距的情况下,我上下松边不止是不可取的,只能够松边在下,而而不能够松边在上啊,要跟我们第一种情况进行对比啊, 那第四种大家看一下啊,第四种,我们两轮轴在同一个铅垂面内,由于我的链条在转动过程当中,由于拮据的增加, 导致的链长也会逐渐的增加,那么这种情况的发生就导致了我在传递过程当中啊,下面的这个捏合的部分有可能会发生脱链的现象啊,那么这种情况是坚决要杜绝的啊, 对于这样的一个布置,我们一方面可以采取一个张紧轮把这个链张紧啊,保证我的一个有效捏合尺数, 或者说是我们直接把啊把这个两轮进行错开,那么这样的话,我通过这个紧边和松边来调整我的这个有效捏合的尺数,而不会发生这种情况 啊,这是关于咱们四种情况啊,正确的和不正确的,关于链和链轮之间的一个布置问题,那接下来我们再看最后一个问题,就是关于 链的张紧的装置啊,我们都知道这个链在传递过程当中是需要张紧的啊,同带一样,尤其我们这个链条在运行一段时间后,由于这个金属的一个材质,会导致他们也有啊 一个变形,就让洁具会有一个增大,导致整体链条的一个啊变长,所以我们有一个定期的装紧装置啊,那么装紧装置分为几种啊,一种是弹簧力,一种是重力的,还有一种就是我们的一个进行调整的一个 章井装置啊,还有一个就是我们如图所示啊,这样的一个章井装置,就不同的位置,不同的章井方法吧啊,这个跟我们代船动的一个理论也是类似的啊,我们就如图所示比较直观了啊, 那随着我们这一节内容的一个完结啊,我们第七章关于代船动和练船动的有关内容就已经全部讲完了啊, 我们第七章重点就是带船洞啊,重点就是带船洞,那么剩下的练船洞就是本节课的内容,把我刚才强调的那几个点大家理解一下就可以了啊。那么在此我们给大家对第七章做一个小结啊,简单的理一下他的一些相关重点。首先第一块就是我们的带船洞, 通过代传统的学习,大家要清楚它的组成结构啊,方法原理以及它的一个常用的分类啊,那几种分类以及它们每一种用在哪一种场合 都要比较的清楚和熟悉啊。然后就是重点内容,弹性滑动和打滑现象,他们发生的原理以及他们的区别啊,这是关于带转动最重要的一块内容,其次就是关于带转动的转动笔啊啊,怎么去计算,以及他在计算过程当中注意的哪些事项, 还有带转动的受力分析啊,我们的运动特性分析以及我们的硬力分析啊,都要比较的熟悉。 最后有了这些铺垫,我们要会带传送的设计计算内容啊,我们关于这个带传送设计一定要非常熟悉啊,我们在上节课也给大家用呃 大量的时间去学习这个过程,并且还给大家做了一个呃案例啊,通过这个案例,不知道大家有没有对这个带传送的设计问题更加的熟悉啊,这是关于带传送的重点内容。 那么第二块就是我们今天所学到的练船洞啊,对于练船洞的内容,它的重点就是要了解练船洞的组成结构啊,知道它是由哪些结构组成的啊,什么啊,套筒啊,消轴啊,滚子啊,内外链板啊,是吧, 以及它们之间的一个装配形式啊,哪块是呃间隙配合啊,哪块是共赢配合, 然后就是链轮的尺数的一个选择的一些啊,原则啊,包括我们那几个主要参数的选择的原则吧, 大概的了解一下就可以了啊。然后就是我们的重点内容链转动的多边形效应,这个多边形效应是怎么产生的 啊?他会影响哪些参数啊,不同的参数怎么去计算啊,都需要大家自己去理解啊,我们没有全部展开讲,只讲解的一个关于多边形效应怎么去影响损失速度的啊?链条损失速度的一个过程, 剩下的啊,与其类似,大家下去自己看一下就可以了啊。总之我们第七章的内容重点还是在代传洞上啊,大家把大量的一个精力还是放在我们的代传洞上的相关内容啊。那我们这节课就上到这里,同学们下节课再见。
 56:46查看AI文稿AI文稿
一口气带你吃透机械设计中气动系统的必学知识!存下吧,这比刷剧还爽!本视频耗时半年,制作长达一百六十八分钟的系统课程, 别划走了,这你真能学会!零基础与助理工程师掌心必学!为了让大家轻松学会机械设计,还给大家准备了机械设计全套资料包,机械设计从零到一的学习计划表,几十上百个 g 素材、书籍、课程等等, 只要你能想到的素材,我这里几乎都有六百六十六,拿去尝一尝。各位同学们大家好,我是工程师吴州, 今天呢,就正式开始我们气动控制原件的一个学习啊,那么本节课我们主要学习一下气动控制原件的一种类型,也就是我们的一个换向阀。说起我们的换向阀啊,它又分为几种类型,就是我们的一个电磁阀、气控阀、手动阀和我们的一个 脚踏阀,它是根据我们的工作方式不同而进行分类的啊!好,说完这些,我们就需要引入我们前面学习的一个知识点,也就是我们的一个气缸,它的一个工作原理啊。 我们气缸他如果要进行一个推出或者缩回的话,是不是靠我们的气体来进行控制啊?如果我们的气体从这边进入的话,我们的气缸杆就会进行一个推出,如果我们的气体从下方进入的话啊,然后我们的气缸就会进行一个缩回。 那么我们这一个气体,它的方向是靠什么控制呢?就是靠我们的一个换向阀来进行控制啊! 好,说完我们的一个幻象阀的话,就不得不提起它的一种类型,就是我们的一个电磁阀,首先我们来看一下电磁阀它大概长什么样子啊?好,这样就是我们一个基本的一个电磁阀, 说起电磁阀,它其实它的工作方式啊,跟我们的一个水龙头非常相似啊,老师还是画一个水龙头给各位同学演示一下。好,这是它的一个水龙头,旁边是它的一个接管,然后旁边是一个把手啊,中间是它的一个阀芯, 然后呢我们这一个水流啊,它的一个通路就是靠我们的阀芯来控制的啊,如果我们的阀芯 啊往上的话,那我们的水流就能够顺利从这里通过,对不对?如果我们的阀芯将这一条通道给它堵死的话,那么水流就无法通过,这就是我们的一个水龙头啊,那么我们的一个电磁阀,它其实也是一样的,这里也是我们的一个阀芯。 好,然后这里有不同的一个线路,然后最右边呢,这一块就是我们的一个电磁铁,我们的电线从上边接入我们的一个电磁铁,这时候如果我们通电的话,就会吸附我们的阀芯啊,往这边走,从而改变我们的线路啊,起到我们幻象的一个作用。 说我们的电磁阀,我们接下来再来看一下其他几种类型啊,首先是我们的一个气控阀,看它长什么样子。 好,我们来搜索一下气孔阀,好,我们看看这张图啊,这就是我们的一个气孔阀,那么呢插这里啊,其实就没有接入我们的一个电磁铁啊,这里就接入我们的一个气管,如果我们这里的压缩空气呢,从这里进入的话,我们这里会有一个阀芯啊, 我们的压缩空气进入之后,我们的这一个阀芯啊,就会造成一个幻象的作用,如果我们的气体没有通入的话,那么我们这里的阀芯是不会进行工作的,这就是我们的一个气孔阀。 好,然后我们再来看一下另外几种类型,我们的一个手动阀啊,看一下它长什么样子, 搜索一下我们的手动阀,其实就是靠上面这一个扳手啊,来回扳动,从而改变我们气体的一个幻象啊,这就是我们的一个手控阀,包括我们的一个脚踏阀,它其实也是一样的,跟他们以上的工作方式, 我们来看一下啊,找一张图。好,这就是我们一个脚踏阀啊,这是我们人工踩踏我们这一个脚踏板,从而改变我们这一个气体啊,它的一个啊幻象啊,这是我们一个脚踏阀。 那么本节课呢,老师主要其实是初略的讲解一下我们的一个幻象阀,它有这几种类型啊, 下节课呢,我们就是会正式进入我们一个换向阀的一个讲解,主要我们讲解的就是我们一个电磁阀,因为我们的电磁阀其实是我们最常用,也是我们最重要的啊,那么今天这节课我们就讲解在这里, 各位同学大家好,我是工程师吴舟,欢迎各位来到我的课堂,今天呢,我们的视频主题为气动技术啊, 说到气动技术,相信很多同学之前有听说过,但是对他只有一个大概的了解,但是没关系,老师这里总共准备了有二十 四节课,同学们在经过这二十四节课之后的学习呢,就会对气动技术有一个清晰并且准确的了解。那么今天开启我们的第一章,什么是气动技术?气动技术它的全称为气压传动与控制技术, 老师呢,在这里大概准备了一句话,同学们通过对这句话的解读,就会对气动技术有一个基础的了解。 气动技术它是以空气压缩机为动力源,以压缩空气为工作戒指。 这句话怎么去了解呢?就是空气,我们平常生活中取之不尽用之不竭的东西,通过空气压缩机转换为压缩空气,然后压缩空气变为他的工作戒指。通过控制原介的作用下, 这里的控制原件其实大概可以理解为一个开关的作用啊,然后使执行原件,也就是我们的气缸,按照设定运动规律进行运动,并且对外做工,这就是我们气动技术的一个大概的原理, 这就是我们第一章大概内容啊。下一章我们将会学习气动系统的组成部分。 各位同学大家好,我是工程师吴洲,欢迎各位来到我的课堂。今天呢,我们来到了我们气动技术专题片的第二章,上节课呢,我们一起学习了什么是气动技术,那么这一节课我们将会一起来了解气动系统它的一个组成部分。 首先同学们可以看到老师的这一张思维导图,通过这一张思维导图呢,同学们就会对气动系统它的一个组成有一个大概的认知啊,首先气动系统它是由四个部分组成,是哪四部分呢?可以看到啊,首先是这里的气源装置, 然后是执行原件,控制原件,辅助原件,这四个原件呢,最终就组成了我们的驱动系统,那么该怎么去了解他们各个原件它的一个作用呢?那么可以看到老师的这一张 图片啊,这张图片就是我们气动系统它的一个大概的组成。首先同学们需要了解我们的气源装置是哪一块,气源装置就是 这一块范围啊,保它们是由哪部分组成呢?就是我们的空气压缩机啊,后冷却器、储气管、主过滤器和空气干燥器这些部分组成,那么它们起到什么样的作用呢?首先就是我们的空气压缩机啊, 我们俗称为空压机嘛,就是将我们的空气最终转化为压缩空气,压缩空气呢,其实在转化的过程中呢,它是会不断 产生热量的,不知道同学们小时候没有玩过那个打气筒啊,就会发现在打气筒你在打气的过程中呢,它会越来越热,那么这时候该怎么办呢?就要用到我们的后冷却器,后冷却器就是起到一个冷却作用嘛,然后就说到我们的储气罐, 储气罐它的一个主要作用呢,就是为了让我们的压缩空气变得更加的平稳, 这句话该怎么去解释?首先同学们要知道压缩空气它其实在吸收的过程中呢,它并不是一个平稳的状态,而是一个波幅的状态,这时候可能就需要用到我们的储气罐, 储气罐,然后吸收我们的压缩空气啊,从而消除他的一个压力脉动,从而保证我们压缩空气的一个稳定性啊,然后还他还有一个作用是干什么呢?就是 储存我们的压缩空气啊,以备我们平常的不时之需。说完储气罐,最后就提及我们的主过滤器以及空气干燥器,这两个部分很简单啊,就是为了让我们的压缩空气更加的 干净啊,消除他们的一些杂质,这就是我们的一个气源装置啊。说完气源装置,最后再来到我们的一个执行原件,也就是所谓的气缸啊,这里总共是展示了有三种类型的气缸, 首先是我们的标准气缸,然后是回转气缸,手指气缸, 气缸是不只有这三个类型啊,还有各种各样的类型,后面老师也会带各位同学一起去学习了解,这里就不过多陈述了。那我们气缸呢?它的主要作用是干什么呢?就是 吸收那个压缩空气啊,最后对外做工,将我们的压缩空气最终转换为动力,这样的一个过程啊。 最后我们来到我们的控制原件,我们的控制原件呢,它的作用是干什么呢?就是将我们的执行原件, 也就是所谓的气缸起到一个控制的作用,那么它该怎么去控制呢?就需要用到我们图片啊,这些各种各样类型的一些阀。首先比如我们的这个电磁阀,这个电磁阀它的作用是干什么呢?就是控制我们的气流,它的一个 通断,然后方向的一个扭转这些作用啊,然后就是我们的速度控制阀,以及我们的节流阀,这里节流阀它的作用是干什么呢?就是控制我们的 流量的它的一个大小啊,然后还有这个三连接,三连接,这里中间是有一个减压阀的,这里的减压阀就是控制我们气体的一个压力,起到这样一个作用,这些就是我们的一些控制原件, 做完控制原件呢,最后就不得不提及我们的辅助原件啊,我们的辅助原件在哪里呢?同学们可以看到这些蓝线,这些蓝线其实就是我们辅助原件中的一种类型啊,也就是气管, 这气管起到的就是一个连接的作用,比如说将这里的空气压缩机啊,后冷气啊,储气罐这些连接在一起,起到一个连接的作用,包括这里的接头,这里接头其实也是我们辅助原件中的一种啊,还有包括这的消音器,消音器起到就是一个 降低噪音的一个过程,这些就是我们的辅助原件啊,辅助原件其实在我们这些气动系统中起到也是一个不可或缺的作用,这些就是我们 一个气动系统的一个大概的组成啊,总共是由气源装置、执行原件、控制原件、辅助原件这四大部分组成。那么今天的课程我们就讲解到这里,下节课呢,我们将会来一起学习气缸的工作原理。 各位同学大家好,我是工程师梧州,欢迎各位来到我的课堂啊。今天呢,我们进入气动技术专题片的第三讲,也就是我们气缸的一个工作原理。 首先各位同学可以看到老师这种屏幕啊,所展示的就是我们的贴胶载机,老师在这里放大一下细节,可以看到这里是有一个气缸的, 老师呢,首先是对这个气缸进行了一个透明化的处理,那么同学们就可以看到气缸内部的一个大致的构造。首先各位同学来认识一下啊,首先这里是有一个圆柱体的,这个圆柱体是什么呢?就是我们气缸内部的一个叫做 活塞的这一块长条的圆柱啊,就是我们的一个气缸杆, 那么我们的气缸它是如何进行一个工作的呢?很简单,就是我们的压缩空气啊,首先呢会进入我们的腔体内部,然后带动我们的活塞啊,进行一个向上或者向下的作用,那么活塞它下面是连接着什么呢?就是我们的一个气缸杆啊,从 而造成我们气缸杆进行一个推出或者一个缩回。可能有的同学不太理解,老师这里说的是什么意思啊?那么没有关系, 老师在这里画一个简单的示意图,同学们通过这个示意图就会大概理解气缸的一个工作原理。好,话不多说,老师在这里首先画一个矩形,这个矩形呢就是我们 气缸外部的一个钢铁啊,他内部是有一个什么,老师刚才提到过啊,就是我们的一个活塞,活塞旁边连接着呢,就是我们的一个气缸杆。 好,这里再回到刚才的屏幕看一下啊,这里是我们的一个活塞,下面是不是连接着一个气缸杆啊?那么这里还有两个圆孔,这两个圆孔是什么呢?就是我们的一个叫做接气口的东西啊,老师在这里再给他添加上去, 左边一个接气口,右边一个接气口。好,除了接气口呢,老师在这里还要引入两个名词啊,他们分别是什么?首先就是我们一个叫做五杆枪的东西啊,五杆枪, 五杆枪指的就是我们左边这一块空白的区域,这里就是我们的五杆枪,为什么呢?因为他这里是没有气枪杆的嘛,所以我们称之为五杆枪,那么反着来呢,我们还有一个叫做有杆枪的东西, 好,这一块部分就是我们的一个油杆枪,因为它是有着油杆枪的这一个部件嘛,好,那么中间呢,这就是我们的一个活塞,那么我们气缸它是整体是怎么进行一个工作的呢?首先老师来说一下这个气缸它是如何进行一个 推出的作用啊?很简单,首先我们的压缩空气呢,从我们左边的接气口进入,进入我们的无感腔体内,然后空气就会形成一定的压力啊,从而带动我们的 活塞向右进行一个作用,这时候右边我们的油感腔会怎么样呢?就会从我们右边的这个接气口啊进行一个排出,这时候就会造成一个什么样的现象呢?就会导致我们的 气枪杆啊,他会向右进行一个推出,造成一定的力,这就是我们的一个推触啊,那么反着呢,我们的缩回他是怎么进行运动的呢?很简单,我们反着来就可以了啊,老师这里换一个红笔。那么我们的缩回首先就是 气体从右边进行通入啊,右边进行通入,通入我们的有感腔体内,然后这时候就会产生一定的压力,一定压力产生后会怎么样呢?是不是就会带动我们的活塞向左进行一个运动,然后我们左边的无感腔的气体就会从这边的接气口排出,从而 造成一个缩回的现象啊,这就是我们气缸的一个大致的工作原理,那么这老师这里所展示呢,其实是叫一个双作用气缸啊, 这里是一个双作用气缸,那么除了双作用气缸,还有我们的一个单作用的气缸,那么下节课呢,我们将会讲解单作用气缸与双作用气缸它的一个区别啊,那么这一节课的气缸的工作原理就讲解到这里。 各位同学大家好,我是工程师吴洲,欢迎各位来到我的课堂。上节课呢,我们讲解了气缸他的一个工作原理,在结尾处老师说到啊,我们使用的一个例子是我们的双重气缸, 除了双重气缸之外呢,还有个叫做单重气缸的存在,那么这节课我们将会讲解他们两者之间的一个区别啊。 话不多说,我们来快速回顾一下双重气缸他是如何进行一个运转的,如果我们的气缸要进行一个推出的话,那么气体就需要从左侧的节气口进入我们的无感腔内部,产生一定的压力之后,推动我们的活塞向右运动,这时候油感腔内部的空气啊 就会顺着右侧的节气口排出,这时候我们的气缸杆就会产生一个推出力,对不对?如果他要进行缩回该怎么办?我们只需要反过来就是我们的气体从右侧进入啊,我们的油杆腔内部,然后空气产生一定压力,推动我们的活塞向左运动 之后我们无感腔内部的空气啊就会顺着这个节气口排出,这就是我们的一个双重气缸,那么我们来着重讲解一下我们的单重气缸,老师在这里提前画了两个简单的示意图, 首先可以看到这是我们的一个缸体活塞和我们的气缸杆啊,在这里我们首先接入我们的一个节气口, 好,这里第一个不同地方来了啊,我们的单重气缸和我们的双重气缸它第一个区别就是它单重气缸它只有一个节气口啊,右边是它的一个叫做排气口的东西,它的作用是只能支持一个排气啊。 这时候如果我们这个气缸要进行一个推出,他该怎么办?我们的气体首先还是同样的从左侧进入我们的无感腔内部,这时候产生一定的压力,推动我们的活塞是不是向右进行一个运动,这时候我们有感腔内部的空气 就会顺着这个排气口排出,自然而然的我们这个气缸杆他就会产生一个推出的力,对不对?好,如果这个气缸他要进行缩回该怎么办?有些同学可能发现他只有一个节气口啊, 他如果进行缩回的话,那就是他第二个不同的点,就是当中气缸他这里会加入一个弹簧啊, 我们来回到之前他的这个单纵气缸,他要进行推出的话,首先他进入这个五杆枪内部啊,他要抵消这个弹簧力, 才能再接着对我们这个活塞进行一定的压力,推动我们的活塞向后进行运动啊,这就是我们的一个推出,如果他要缩回的话呢,只需要将左边 无感腔的空气排出即可啊,这边的弹簧它自然而然会产生一个力,将它给拉回原处,它本身就是一个缩回的状态,那么这样的单纵气缸呢,我们给它起名叫做 单动引出啊,这一个类型,除了单动引出呢,我们还有个叫做单动缩回的气缸,也就是下面这一个,我们来画一下 单动引出和单动收回呢,他们俩其实也是一个相反的状态啊,我们单动收回,我们的接气口是放在我们的右侧的,这时候我们的排气口放在我们的气缸的左侧,弹簧呢,就接入我们的油杆枪这一块,这是我们的弹簧, 它的常态呢就是一个推出的状态啊,就是它平常它这个气根杆就是向外推出的,只有你的气体向内引入的时候,就是这是气体,我们向右边接入, 然后我们的有杆枪内部,首先它会抵消我们的一个弹簧力啊,向左进行推动之后,然后我们的气体就是无杆枪这边的气体从左侧排出,这时候它会就会形成一个缩回的功效,是不是?这就是我们的一个单动缩回啊, 单动 缩回 好,我们来总结一下单纵气缸,他首先第一个区别就是他是只有一个接气口的,然后 单他总共是有两种类型啊,一个叫做单动引出和单动缩回,他如果他的常态就是靠着一个弹簧拉着他的力啊,单动引出,他的常态就是弹簧本身拉着他,他就是一个缩回的状态,只有将他的气体打入之后,他才能进行一个弹出。 而当动缩回它的常态就是一个推出的样式啊,只有将它的气气体打入之后,它才能产生一个缩回,这就是我们的一个单重气缸。好的,讲解到这里,那么下节课我们将会进入单轴,双轴,三轴气缸它的一个区别和应用。 各位同学们大家好,我是工程师吴洲,欢迎各位来到我的课堂,今天呢也是来到了我们第五节课的学习啊,这节课我们主要学习一下单轴,双轴,三轴基钢他们之间的一个 区别和应用。首先我们来看一下这三种基钢他们之间的一个基本的样貌啊。 好,老师来放大这一块区域,可以看到这里就是我们的一个单轴气缸,单轴气缸呢,它本身是只有这一个气缸杆的,这里就是它的一个特点。 那么我们的双轴气缸他长什么样子呢?老师来放到这个区域,可以看到这里是我们的一个双轴气缸,他本身呢有着我们的两个气缸杆的存在,那么我们就会将其命名为双轴气缸,以此类推的话,我们三轴气缸应该长什么样子, 可以看一下我的三轴气缸是不是他本身有着我们的三个气缸感,那么我们就会将其命名为三轴气缸。好,说完这三个气缸他的一个基本的样貌之后,我们就需要了解他们各自的一个特点啊,在什么样的情况下我们才会使用到这些气缸呢? 我们回到最开始的地方,也就是我们的单轴气缸,可以看到我们单轴气缸呢,它本身的一个特点就是它使用的时候需要搭配我们的导向键或者我们的轴轴那个直线导轨来进行使用的,可以看到这些绿色的主键就是我们的一个直线导轨, 我们直线导轨它的一个作用是什么?也就是上面这一块就是我们的贴胶主件啊,它会向下形成一定的重力,那我们的直线导轨就会承担这一部分的重力, 那么呢,我们的单轴气缸呢,它本身是只能进行一个轴向力的输出的,也就是它只能进行一个推出或者缩回。有些同学可能会问,如果我们的单轴气缸 在受到这个贴胶组件重力的影响下,他会造成什么样的现象呢?此时啊,他就会造成一种叫做憋缸的现象,也就是 我们的压缩空气不论从这里输出多少啊,我们的这个气缸杆他都不会进行一个推出或者收回,他本身就卡在这里了,也就是 我们的单轴气缸他是不能承担了我们一个侧向力的影响,对不对?也是这里,无论是这里还是这里,他都是不能承担的,所以他就需要搭配我们的导向轴或者直线导轨来进行使用,这里就是我们的一个 单轴气缸的使用啊。那么说我们单轴,我们来回到我们的双轴气缸进行一个讲解,我们双轴气缸他的一个特点是什么? 他的特点就是在相同的气压,相同的缸径下,我们的双轴气缸对比我们的单轴气缸的情况下,是有着两倍力的输出力的。这句话该怎么去理解好?同样的老师在这里再画一个简单的示意图啊。 首先画出我们的一个单轴气缸,老师在这里举一个例子啊,就是我们单轴气缸如果选用反十六的钢筋的情况下,我们的双轴气缸该是什么样子?好,老师在这里画一个双轴气缸的样貌啊, 首先加入我们的活塞,我们的气缸杆在这个右边加入我们的一个连接键,这里就是我们一个双轴反射六的气缸啊, 同学们可以看到我们双轴这里的特点是什么,很好辨认啊,就是我们这里的双轴气缸,它本身 就是将两个单轴气缸组合在一起,就形成了我们一个双轴气缸,那么如果我们的单轴气缸此时他的输出力为一百牛的话,那么的双轴气缸是不是就为两百牛了? 这就是我们双轴气缸他的一个特点啊,就是我们的双轴气缸在相同气压,相同缸径的情况下,他是单轴气缸两倍的输出力,以此类推的话,我们的三轴气缸是不是就会有着三倍的输出力啊? 实际上并不是这样,为什么?同学们我们来回到最开始的这一张图,可以看到这里是不是我们的一个三轴气缸,我们对它进行一个透明化的处理啊,看一下它内部是怎么样的, 可以看到中间是我们的一个活塞,我们的一个气缸杆,哎,这时候有同学可能发现这两边是没有我们的一个活塞啊,也就是只有中间这一块才有我们的一个压缩空气的作用啊, 这也就代表着我们的三轴气缸相比我们的单轴气缸情况下,他是输出力是相等的呀,这是我们一个三轴气缸,那么这两边这个主键他是干什么的?首先老师要解释一下 这两个轴啊,他是一个叫做导向轴的一个东西啊,他主要的一个作用就是承担我们一个侧向力的影响。前面我们不是说到吗,我们这个单轴气缸他在使用的时候是需要搭配我们的导向轴和我们的直线导轨进行使用的,这里 哎,这里也有我们的一个单向继光,同学们可以看到啊,单轴继光的存在,这里有两个导向键的存在。哎,那我们这个三轴继光他旁边是不是是并没有我们的一个导向键的存在啊,他本身是靠着我们的两个导向轴来进行承担我们的侧单力的, 这是我们一个三轴气缸啊,当然我们这两个导向轴的话,他本身只能承担一定的侧向力, 这在我们后面的选型课中会进行解释啊,这里的轴向力我们需要进行一定的计算,才能对我们的三轴气缸进行一个选型啊,这是我们三轴气缸他的一个特点。好, 今天呢我们的课就讲解在这里,那下一节课我们将会讲解单轴气缸它的一个输出力的计算和它的一个选型啊。 各位同学们大家好,我是吴哲老师,今天呢我们来学习一下单轴气缸它的一个输出力计算,包括它的一个选型的方法。 首先呢,各位同学还是看到老师的这张屏幕啊,这里展示的一个设备里面是有使用到我们的一个单轴气缸的,首先来看到这一块区域,这里是我们的一个单轴气缸, 这里单轴起缸呢,他所使用的情况就是他能够推动我们这个贴胶组件进行一个向左或者向右的一个位移,是不是?那么我们这个单轴起缸,他在使用的时候需要多大的一个输出力呢?这是我们需要计算的,包括这里也有我们的一个单轴起缸啊, 他呢在他的主要作用就是啊拉动我们下面这个物料进行上下或者向上的一个移动,对不对?那么我们就需要计算他需要多大的一个输出率才能拉动我们这样一个物料, 这个是作为我们机械工程师必须要考虑的一个点啊,就是我们需要算出他的一个输出率,进行气缸的一个选型, 那么如何进行他的一个输出力的计算呢?首先老师还是进行一个画板的演示啊。首先我们需要引入的一个点是一个公式,也就是 p 等于 f 除以 s, 这是我们初中物理所学到的一个加强的公式啊,那么我们气缸它的一个输出率是如何进行计算的呢?我们只需要将这一个公式进行变换即可,也就是我们的 f 是 等于 p 乘以 s 的, 那么他的这个公式他的原理是什么啊?我们还是回到我们之前气缸他的一个工作原理啊。同样的我们首先画出我们的一个单轴气缸,加入我们的一个活塞,这里是他的一个气缸杆。 首先啊,比如说我们要推动这一个气缸啊,首先我们从左边接入我们的一个接气口,假设这里我们进入的压缩空气,他的一个工作气压 为零点五兆帕,那么他推动这个活塞之后,才能带动我们这个气缸杆进行一个推出,对不对?那么我们这里就需要用到我们的工作气压 乘以我们的一个活塞面积啊,活塞面积,那么我们这里的活塞面积是多少呢?假设我们这里的活塞面积举例为反十六啊,反十六其实就是我们平常选用气缸的时候 一个叫做缸径的东西。我们的缸径是什么?同学们首先需要想一下,缸径啊指的并不是我们气缸他的一个外部直径啊,而指的是我们气缸的一个内部直径。那我们的活塞是不是就相当于我们的一个 缸径的尺寸啊?所以我们这里的输出力是不是就等于零点五乘以我们的反十六,对不对? 那么我们平常在使用这个输出率的时,是不需要加入输那个计算的这一步的。为什么啊?因为我们实际上是有一个表格的,我们可以通过查表来得到它的输出率,因为我们这里的工作气压实际上 只有那一那几种啊,比如这里的零点五,零点八等等等。然后这里的活塞面积呢,就相当于我们的钢件,实际上也只有那几种类型,那我们只需要通过查表即可。好,首先老师还是打开这一个表格啊。 好,我们可以看一下,这里是我们的气缸理论出力表,可以看到刚才老师所举的一个气缸内径,它是为十六的, 然后我们的工作气压选择的是零点五兆帕,那我们的输出率这里可以看到是不是为一百点五和八十六点五啊,也就是这里的 p 一 和 p 二。 看到这里有的同学可能会问啊,为什么我们这里的 p 一 是比 p 二大的?老师还是回到开始的那一张图来演示一下啊, 我们的 p 一 呢,其实指的就是我们无感枪这一块,这里是我们的 p 一, 就相当于我们要推动的话,就是从这边推入我们的活塞,然后进行一个推出。 那我们的 p 二呢,指的是我们有感枪这一块,这里是我们的 p 二,就是我们缩回的时候,气体从右边这里的节气口进入,然后推动我们的活塞。为什么我们 p 一 的输出力会比 p 二大呢? 首先我们来看一下我们的一个公式啊,其实我们这里看到我们的工作气压无论怎样输出,它是不是都是一个恒定的关系,那么我们唯一不同的点其实就是我们的一个活塞的面积, 我们这边的活塞面积为反十六的话,其实右边这 p r 这里其实是不一样的,为什么?因为可以看到我们这里的活塞面积实际上是受到一个气缸杆的影响,这里是相当于我们的活塞面积要减上 这一个气杆杆它的一个直径的,所以我们的 p 一 的输出力才会比我们 p 二的大,这就是我们输出力的一个运算啊。 说到这里啊,实际上老师要说一下我们这里的输出力啊,实际上指的是我们的一个理论输出力啊,并不是我们实际的一个输出力啊。首先同学们还是回到我们之前的那一个表格,可以看到 这里写的是我们的一个气缸的理论出力表,那么我们在使用的时候使用的这个输出率是我们上面这一些数值吗?实际上并不是的,我们要算的是它的气缸的一个实气的出力,那么气缸它的一个实际的输出率应该如何运算呢? 那么老师在这里还是要引入一个公式啊,也就是我们 f 的 理论输出率需要乘以一个 m, 这里的 m 呢指的是我们的一个安全系数, 最终才能得到我们的一个 f 的 实际理论输出力啊。那么这里的 m 它到底是什么呢?这里老师要打开另一个图片给同学们看一下。 好,老师找一下啊。在这里这里是我们的一个安全系数表格啊,这里可以看到我们的气缸呢,实际上是分了两种状态的,一种是我们的净负荷,一种是我们的动载荷啊, 我们平常气缸在使用的时候,如果是夹紧或者低速压冒的状态,那我们的就是为我们的净负荷。如果我们平常气缸在使用的时候,他是带动我们的载荷进行运动的,那就需要选用我们的动载荷, 平常大多数情况实际上我们都是需要运用我们的动载荷的啊,那么老师这里的运算就以我们的动载荷为主。这里看到我们的气缸速度又分为了三种, 第一种是小于一百毫米每秒,第二种是一百到五百毫米每秒之间,第三种是五百毫米以上的一个速度啊,那么我们这里该选用哪一种呢? 老师这里还是有一个取巧的方法啊,其实我们大部分在运算的时候,我们都是使用中间这一个数值,也就是 我们的气缸速度为一百到五百毫米每秒之间,为什么?因为平常我们气缸在使用的时候很少是用两边这一种数值啊,比如说气缸速度小于一百毫米每秒,这样的速度 也是太快了,我们平常大部分情况都是使用中间的一个情况,所以我们这里我们的安全系数就设为零点五,所以我们这里的 f 理论 就等于 f 里乘以我们的一个零点五,然后我们再来回到我们之前的一个表格啊,可以看到这里我们开始算出我们的 f 理论输出力为一百点五,是不是?那么我们的 f 实际理论为多少? 那么我们就需要进行一个计算,我们的一百点五 f 理论就等于一百点五乘以零点五等于多少,等于我们的五十点二五。牛啊,这里就是我们 f 实际的一个理论的输出啊,不实际的一个输出力啊, 也就是说我们平常这个单轴气缸在选型的时候所需要的那个输出力的值啊,是需要使用我们的 f 的 实际理论值,这是我们需要注意的一个点。那么今天我们的 单轴气缸它的一个输出力计算与选型方法我们就学完了,下一周我们将会学习一下回转气缸它的一个输出扭矩计算与选型方法,今天我们就学习在这里, 各位同学们大家好,我是工程师吴州,今天呢我们就来到了我们的第七节课啊,这节课我们主要学习一下回转气缸他的一个输出扭矩的计算,包括他的一个选型的方法。 首先同学们还是可以看到老师的这一台设备啊,这里是用到了我们的一个回转气缸,同学们看到这一个三 d 模型可能不是特别清楚啊,那么老师这里还是用我们的图片来进行一个讲解啊。好, 首先同学们可以看到这样一个回转的气缸,上面是有我们的一个圆形的凸台的, 老师找一下笔,好,这里是我们一个圆形的凸台,那么他平常在使用的时候呢,就是我们上面这一个凸台来进行一个来回往复的一个旋转啊, 那么他平常旋转的时候呢,会有一些角度啊,比如我们的一百八十度啊,九十度来进行一个旋转, 他的这一个旋转角度他是如何进行调节的呢?就需要靠我们左边这一个线位螺丝啊,就是这一块来进行一个旋转角度的调节,包括他本身一个旋转的速度,我们可以用到我们外接一个调速阀, 对它的旋转速度来进行一个调节,这就是我们的一个回转气缸啊。好,那么我们的设备平常在使用的时候可能就需要进行一个弓箭的翻转啊,旋转等等功能,那么这时候就经常会使用我们的一个回转气缸, 那么我们的回转气缸他该如何进行一个选型呢?首先老师还是带各位同学来看一下我们的一个回转气缸他的一个样侧啊,好,老师打开这个样侧,同学们可以看到 最右边有我们的一个实际输出力矩的一个表格,最右边呢是我们的一个缸径啊,然后下面是我们的一个工作压力, 左边就是我们的一个实际的扭矩,那么我们回转气缸在不同的缸径,不同的压力下,它所使用的一个实际扭矩是不同的啊,那么这里的一个实际扭矩啊,就是我们平常选型所需要计算的一个地方, 那么它该如何进行计算呢?老师这里也是列了一些公式出来啊,同学们可以看到 我们扭矩的一个计算,也就是 t 等于我们的一个角加速度乘以我们的一个转动惯量,最后乘以我们的一个 k, 这里的 k 呢指的是我们的一个安全系数啊,平常我们一般都是选择五为我们的一个安全系数。 然后接下来就是我们的一个角加速度的一个计算啊,这里可以看到我们的角加速呢,是等于这里的二乘以我们的一个弧度,除以我们一个 t 的 平方,这里 t 的 平方就是我们的一个 回转的时间。那么右边呢,就是我们一个角度的一个计算啊,他们两个是相同的。然后接下来就是我们一个惯量的运算,我们的惯量是如何计算的?可以看到这里是等于二分之一乘以我们 m, 也就是我们的质量乘以我们 r 的 一个平方, 这就是我们一个惯量的运算公式。然后接下来就是我们的一个 首先啊,就是我们的一个直线运动,可以看到这个公式,这个公式呢就是我们初中物理所学到的一个动能运上的公式啊,那么我们回转气缸他是一个直线运动吗?他不是的啊, 它实际上是我们一个旋转的运动方式,那么我们就需要用到我们下面这样一个公式,也就是一是等于我们二分之一乘以我们的 g, 再乘以我们欧米伽的平方,这里就是我们的一个角速度的一个计算啊,那么 老师在下面是运用了我们一个回转气缸它的一个选型的例子。首先同学们可以看一下这一个例题啊, 如图所示,我们需要用到我们的回转气缸,配合我们的一个气动手指来进行一个弓箭的一个翻转啊。首先我们的气动手指这里就是我们的一点五千克,然后弓箭它的重量呢就为两千克, 我们的旋转半径啊为一百毫米,这时候我们的回转气缸他在一个旋转的时间为零点五秒,那么我们得到这些参数之后,我们如何该进行一个回转气缸的选型呢?首先我们就需要计算他的一个 角加速度啊,这里可以看到我们的一个贝塔是等于我们的拍乘以我们的一个一百八,这里一百八呢是因为我们气缸他需要进行一个 弓箭的翻转吗?那我们我们这里就选择一个一百八,然后除以我们九十乘以零点五的平方,这里零点五就是我们的一个旋转时间,最后得出我们的一个参数为二十五点一二五每秒的平方啊。 然后呢就计算我们的一个转动的惯量,这里转动惯量就等于二分之一乘以三点五,这里三点五是怎么得出来的?同学们看想一下啊。首先就是我们的一个气动手指, 它的重量为一点五千克,然后我们的弓箭重量为两千克,因为我们的气缸啊,它在翻转的时候是需要带动我们的气动手指和我们的弓箭一起进行运动啊,所以我们这里需要加上我们的气动手指和弓箭, 加起来就等于我们的三点五,最后乘以零点一的平方,这里就是我们的一个旋转半径一百毫米啊, 最后就得出我们的这样一个数据,然后呢就计算我们的一个扭矩啊,只需要带入我们上面一个参数即可,就是我们的脚加速度乘以我们的一个转动惯量,最后乘以一个安全系数,我们取五就得出了一个计算扭矩为二点一九八牛米啊, 那么我们得出我们的一个扭矩之后,我们就需要对我们的回转气缸进行一个选型,我们还是回到我们之前的一个样侧看一下啊。 好,老师,这里其实是没有使用到我们一个工作压力的,可以看到这里粒子是没有引出来的,那么我们这里呢就选用我们的工作压力为零点五兆帕, 因为我们平常的工作压力一般选用就是零点五到零点七兆帕,是不是?那么我们这里选用零点五兆帕之后,后面如果我们需要增加的话,这些例子也是可以的,所以我们就选用零点五兆帕。 首先我们还是将一个虚线给它框选一下啊,这里是我们的一个零点五,然后我们刚才算出来我们的一个扭矩,它是为二点一的,首先我们还是看一下, 如果我们为二的话啊,这里选就是一个二十钢筋,那么就是不满足的,所以我们需要再往上升一格,也就是我们的钢筋为三十,这里是扭矩为三啊,那么就代表它是满足我们的一个扭矩的。 好,回到这里我们可以看到,通过扭矩的判断,我们就需要选用钢筋为三十的一个 回转七杠。算到这里,同学们想一下,我们是不是就已经选型完成了,其实并不是的啊,我们下面其实还引入了我们一个验算撞击能量的一个公式,这里最终得出来我们的一个撞击能量为一点三八焦啊, 这里的一个表格该在哪里呢?我们回到我们一个手册可以看一下,实际上在我们一个下面这一块区域,就是我们的一个最大允许运动能量的一个表格。首先这里是我们的一个钢件,然后带上我们的一个附件, 比如我们这里的第一个例子是我们的一个负调整螺丝,或者是我们的一个负油压缓冲器啊,它们两者之间的一个最大允许能量是不同的,那么我们这里算出来我们的一个撞击能量为一点三八焦, 那么回头来看一下,这里哪里是符合我们的一个能量的啊,可以看到啊,也就是我们这里的一点六是符合的,所以我们就需要选用缸径为一百的一个负油压缓冲器的一个回转气缸啊。可以看到, 那么我们平常在设计的时候,实际设计的时候实际上是有方法的,就是我们不需要使用这个缸径为一百的一个负油压缓冲器回转气缸,因为实际上我们可以看一下,我们前面计算过,我们这里缸径为三十,它是符合我们的一个扭矩的啊,那么 实际上我们只需要在我们的一个缸径为三十的回转气缸在外加一个油压缓冲器即可。 好,这样就是我们一个回转气缸他的一个选型方法啊,那么下一节课呢,我们就会学习一下磁偶式无杆气缸和机械式无杆气缸他们两者之间的一个区别,那么今节课我们就讲解在这里, 各位同学们大家好,我是吴周老师,今天呢,我们来学习我们的一个磁偶式无杆气缸和机械式无杆气缸他们两者之间的区别。在了解这个气缸之前呢,我们首先需要知道什么是无杆气缸啊, 因为我们之前学习的内容大部分都是我们的一个油杆气缸,对不对?我们来回顾一下我们的一个油杆气缸,他呢?相信他的工作原理同学们应该都已经了解了,就是 这是他的一个缸体,内部是他的一个活塞连接着我们的一个气缸杆,然后我们气体进入了呢,推动我们的活塞进行一个运动啊,然后带动我们的一个气缸杆进行一个推出或者收回,对不对? 那么同学们来看一下我们的一个无感气缸,他呢?实际上是没有我们的一个气缸杆杆的,他的一个气缸杆呢是转换为了我们的一个滑块,那么我们的活塞他是如何带动我们的滑块进行一个运动呢? 说到这里,老师就要引入我们的无杆气缸,他的总共有两种类型,第一种是我们的一个磁偶式无杆气缸,还有一种是我们的一个机械式无杆气缸。首先呢,我们来讲解一下磁偶式无杆气缸啊, 好,老师来画一下他的一个内部构造图,同样的这是我们的一个阀塞,内部是我们的一个活塞啊,然后上面是连接着我们的一个滑块,对不对? 那么我们的磁藕是呢?第一种啊,我们的磁藕是他是怎么样子的?就是我们的活塞实际上他内部是有一定的磁性的,然后我们这一个滑块呢,他是也有一定的磁性,那么他们两者就会 因为磁线就会紧紧的连接在一起啊,这时候我们的气体如果通度的话,就会推动我们的一个活塞进行运动,然后这时候因为磁性的关系啊,就会带动我们的滑块进行一起的一个运动啊,我们还是看一下他的一个实物吧。好,老师来搜索一下啊, 自己复制他的一个无感气缸。好,我们进行一个搜索,我们来看一下无感气缸就是长这个样子的,他内部的活塞 受到我们压缩空气的影响进行一个推动啊,然后就会因为磁力的关系,就会带动我们的一个滑块一起进行运动,这就是我们的一个磁偶式无感气缸,我们就要说我们的一个机械式无感气缸也是第二种, 他那是怎么样子的?还是首先画出我们的一个缸体内部是我们的滑丝活塞,然后上面是我们的一个滑块,这时候不一样的地方呢,就是我们的一个滑块和我们的活塞啊,是一个刚性的连接啊,这里 那么他如果是刚性的连接的话,他如果需要左右进行移动,我们是不是需要开一个槽啊,来支持他们进行一个运动,对不对?好?这时候就会有很多同学想到,如果他开了一个槽的话,我们气体进入之后, 岂不是会从这个槽全部流出去吗?那么我们就无法进行一个运动,那么很多同学想的都对啊, 我们这一个机械式无感气缸主要的就是为了防止我们的气体从这一个槽流出出来,那么我们该采用怎么样的方法进行呢?我们还是来看一下我们一个机械式无感气缸,它的一个图片啊。 好,老师来搜索一下我们的一个机械式无感气缸, 好,同学们可以看到这些呢,就是我们的一个机械式无感漆钢,它上面呢是由我们的一个钢条的,这个钢条其实起到的就是我们的一个密封性的作用。我们来看一下其他的一个图片,这里就是我们的一个钢条, 我们还是来看一下他的一个工作原理图吧。好,这是我们的一个机械式无感气缸,他中间呢是我们的一个活塞,然后刚性连接着我们的一个滑块,然后他上下呢是有着我们的一个钢条的啊,可以看到上面这里有一条,下面这里也有一条, 那么他在滑动的时候呢,因为他中间是有一个软磁条的,他滑到这里的时候,我们其他的钢条的部位他是会吸附在一起的,这样就形成了我们的一个气体的密封线啊,这样就可以支持我们的机械式无感气缸进行一个来回的移动。 好,这样就是我们的一个磁偶式无杆气缸和机械式无杆气缸,它们两者之间一个区别。那么今天的课就讲解到这里,明天我们将会学习一下气动手指夹持力计算和选型的一个方法。 各位同学们大家好,我是工程师吴洲,今天呢我们来学习一下气动手指它的一个夹持力计算 和选型方法。首先各位同学还是看到老师的这个模型展示的就是我们的一个气动手指,也就是这里一块区域。那么我们这一个气动手指呢,它其实并不是我们平常说到的的一个直线往复型的气缸,它是我们的一个功能性的气缸, 他本身的作用呢,就是夹取我们的一个物料啊,就是进行一个松开或者一个抓取。那么说到这里,我们就需要知道一个概念,也就是我们物料本身他会向下形成一定的重力, 那么如果我们气动手指要保证这一个物料他不会往下脱落的话,我们本身就需要形成一定的夹持力,将这个物料稳稳的夹住,对不对?那么 我们的一个气动手指啊,他有许多种型号,他不同的型号呢,他本身能支持的夹持力也是不同的,所以我们就需要对他的夹持力进行运算,才能保证我们的选型是正确的。好,说到这里,我们就来推算一下他的一个夹持力是如何进行计算的啊? 好,首先我们来看一下这一张图,中间这块矩形呢,就是我们平常所抓取的一个物料,他本身会向下形成一定的重力,这里我们取一下公式,也就是大 g 是 等于我们的 m 乘以小 g, 也就是我们的一个质量乘以我们的一个加速度。 好,如果我们这一个气动手指,他需要抓取这一个物的话,他本身就要向内形成一个夹持力,对不对?好,就是这两边我们取做一个 f, 它如果需要将这个物料抓取的话,它物料因为本身有一定的重力向下形成,那么就会与我们这一个气动手指产生一个向上的摩擦力。啊,好,我们将它标志出来, 这里呢,摩擦力我们就取作小 f, 是 等于我们的 m f 的。 好,知道这一个概念的时候,我们就可以推算出来啊,也就是我们一个两倍的摩擦力, 是需要大于我们的一个物体本身的重量,才能保证我们能够夹稳,对不对?然后我们就将它的一个公式进行一个代入啊,也就是这里是我们的一个两倍的 m f, 然后需要大于我们的一个 m g, 然后接下来我们就需要对它进行一个等式的运算,也就是这里的两倍 m f 可以 带入我们的一个安全系数,等于我们的一个 mg 乘以我们一个安全系数 a, 这里的 a 呢,平常我们一般取值为四即可。 好,算到这里的话,我们再进行一个演算,也就是这里的 f 是 等于我的,我们的 mg 除以我们的两倍 miui, 然后乘以一个 a 的, 对的 a, 我 们可以改成一个四。好,这样就是我们的一个呃夹持力的一个运算。 算到这里呢,我们就可以接着往下进行一个推算,也就是我们这里的呃夹持力 f 是 等于我们两倍的一个 g, 这里是我们的一个重量,除以我们的一个摩擦系数 miu 的。 啊,这里的摩擦系数我们该取值为多少呢?这里老师就要引入另一个概念了,也就是我们的摩擦系数, 他平常是取值为一个为零点一,一个为零点二的,这里的零点一呢,就是我们的切动手指,如果没有包胶的话,就取零点一为我们的一个摩擦系数,零点二就是我们平常的一个包胶的情况。 好,这里我们标下序号,这里为一,这里为二。然后呢接着我们按上面的式子进行一个推导。第一种情况,包教的话,未包教的情况下, f 就是 二 g 除以我们的零点一,然后就等于我们的一个二十 g, 对 不对? 好,这里有点不受控制,我们擦一下,好,接着算一下我们一个包胶的它的一个公式,也就是 f 是 等于我们的一个 二 g 除以我们的一个零点二的,最后运算出来,也就是等于一个十 g。 好, 算到这里我们就可以知道一个概念,也就是我们的一个夹齿力,它本身是需要一个十倍到二十倍的 g 的, 也就是我们 这一个夹持的物料,它本身重量的一个十倍到二十倍,我们才能夹持稳啊。然后说到这里,我们就可以引入一个例子啊,也就是我们的一个物料,它如果为一千克的话,我们这里换算一下一千克,那么它的一个重量为多少?也就是十牛, 这时候如果我们的一个气动手指,它需要多少的一个夹持力呢?也就是 f 是 等于我们的一个一百牛。 好,稍等,老师这里写错了啊,我们用我们的一个擦一下, 也就是我们的 f 是 等于我们的一个二十 g, 好, 这里二十乘以我们的一个十,也就是我们未包胶的情况下,我们需要两百牛的一个夹持力才能将它夹持稳, 那么我们包胶为多少呢?也就是 f 是 等于我们的一个十 g, 也就是十乘以我们的一个十,也就是一百牛。 好,那么我们为那么我们包教的情况下,我们就只需要一百牛的一个夹持力就能将其夹持稳, 这就是我们的一个夹持力的运算公式啊,不知道同学们学会没有,那么今天这节课呢,我们就讲解在这里,下节课我们将会学习一下电磁阀、气控阀、手动阀和脚踏阀这四种的一个应用啊。
953AAA机械洪林 56:16查看AI文稿AI文稿
本视频不到十小时也就花了三个月制作,但是主播消耗了六万六千八百六十八根头发,换来了这篇六万六千八百六十八次的机械设计零基础教程。 该教程把齿轮转动、热处理等每个知识点都拆解透彻,并且以实战项目为例,纯小白也能听懂。同时我把全套机械设计和新资料整理好了。 六六六,参考参考。手慢无打算学习的小伙伴们请先上好厕所,我们马上开始。电 磁阀选错,要么气缸不动,要么线圈烧毁。三位五通,两位三通,单电控,双电控。如果这些概念你分不清,在现场调试的时候就一定会反复踩跟。那么今天这期专题就帮各位彻底理清电磁阀的核心选型逻辑。首先看到第一个方向控制阀的种类。 呃,什么是方向控制阀啊?它是用来改变气体的流动方向或者通断的阀,就称为方向控制阀。那对于它的一个分类的话,这里有非常多啊,我们今天先看第一个关于气体的流通方向。 呃,气体的流通方向主要是说到四个阀,第一个叫做单向阀。呃,单向阀的话就长这样子啊,它只能什么呢?它只能保证 在哪一端?我拿个笔出来啊,他只能保证从 a 点到 b 口去进行一个流通,如果你是从 b 口往 a 口进行流通,话就流不了啊,注意啊,我在讲这一款, 明白吗?啊?你怎么去理解?就是这个 b 啊,往 a 走的话,这里会被这个球挡住,你从 a 往 b 通就可以啊,他就可以过去 啊,从 b 到这里不行,有球挡住了,记住,这是单线法啊,那接下来我们再看到说法,说法用的比较少啊,这个是他的一个,嗯,这个叫什么实物图啊?这个是他的一个啊,这个结构图,我们来看一下啊, 假设这个缩法的话,呃,两个口啊,比如说我们从这个 p 一 口来进行输入,那我是不是有输入就要讲究输出?你们不要说啊,老师,我从 p 二口输出,不对啊,它是从 a 口进行输出。 好,那假如说我从 p 二口进行输出啊,输入,我们再从 a 口进行输出,那怎么完成呢?你想要从 a 出去,对不对?如果你想要从一口 p 一 口进行输入,你必须得保证这边的气压要大于 p 二 啊。如果你想从 p 二进行输入,而从 a 口进行输出,你就得保证 p 二口要大于这样的一个 p 一 口啊,这么来大于它。 我讲清楚了,这个是缩法啊,那接下来我们再看到双压阀,双压阀的实物图在这啊,其实双压阀的话怎么说呢?啊,一样的 p 一 口, p 二口,他都你可以看成是输入的口,而 a 口是输出,这个不一样,双压阀,双压阀两边的气压要相等, p 一 p 二两边的气压都得相等,你才能保证输入再从 a 口输出,这个是关于我们的双压阀。好,再看最后一个叫做快速排气阀,其实对于像快速排气阀啊,这个图的话,可能不太好看啊,我给你们来转一下,转一下啊。 呃,这么看可以啊,这么看来,同学们啊,这是一个快速排气阀。那假设,假设这边是我们的一个 p 一 口,这边是我们的 p 二口啊,这我随便编一下,然后这边是我们的 a 口, ok, 罚吗?他要接气缸啊,那假设我们这边是输入啊,这边是输出,输出,我肯定要接气缸,对不对?那我就画一个气缸的一个结构图,这个是我们的活塞啊,活塞啊。我,呃,我把活塞画一下,这是活塞, ok, 那 你再看啊,这是我们的一个杆啊,这是活塞杆, 好,过来啊,假设就长这样,那你看如果我们是从 p 一 口进行输入好,它输出是不是从 a 口输出,推动气缸往前顶升,就走了这么一段 这个距离对不对?那你想我气缸是不是要缩回?那你想我气缸缩回的话,这里边是不是还有空气会往这边推,推到底部,推到底部的话要把空气再给他推回去,那你看他再从 a 口啊,从 a 口这边流回来,从 p 二口出去 啊,这就是我们快速排气阀的一个使用,从 p 一 口进,从 a 口再输出,给气缸推动气缸往前走,气缸往回缩的时候,要把里边这个气缸内的空气再排出来,从 a 口进,再从 p 二口出 啊,同学们啊,这期视频虽然说目前就是四分钟,但是这是四分钟的话比较的精华啊,把这个气体的流通方向,关于这个单向阀、缩阀以及双压阀快速排气阀,那就跟同学们都讲清楚了。 在后边的话,我们再一个个来讲,包括共持方式啊,动作方式、工作位置、通口数量以及密封方式啊,那太多了,待会后边还会来讲到他的一个选型以及选型流程。好,那这期视频我们就先讲到这,我们再来看到下一个关于阀的控制方式,这个地方它比较重要,我们好好听 来,看到第一个叫做电磁阀啊,电磁阀你首先讲它的一个适用场合,比如说远距离的控制,而复杂系统的控制都可以。它的工作原理就是说电磁线圈通电, 对阀芯产生电磁吸力,利用电磁力让阀芯换向改变气流的方向。好,听起来很抽象,如果同学们是第一次啊去了解电磁阀,你肯定看你都看不懂,我们一个一个来 啊,像常用类型的话有两位两通,两位三通、两位四通,或者说两位五通,三位五通,一个来,一个来看,一个像这个就是两位两通。好,你这是他的一个实物图,这是他的一个结构图。什么叫做电磁线圈呢?来,电磁线圈在这, 弹簧在这,怎么去看他是几位几通?几位你就去数他的方格子, 两个方格子,两位几通,你就这么看,一个箭头代表两通啊,每个方格子里边有一个箭头就代表两个啊,这个就叫两通。好,在这个方格子里边呢,你能发现他是也有两个 t 吗?这个 t 就是 代表一二啊,就这么看能看懂吗? 啊?两个方格子叫两位几通的话,你就看一个方格子里边如果出现了箭头就是两通啊,如果说你看这边的话,没有箭头的是两个 t 字形,他就是两通 啊,每个方格子里边只能有两通啊,我们待会后边还有看。好吧,那好,电磁线圈通电啊,电磁线圈通电。好,那我们就会进行一个换向啊,就会把这一边啊给推到这边来, 这边给推到这边来。假设我们是这边进气,这边排气啊。 p, 我 就说它进气 a 是 排气,那你看把这边推过来之后,这个箭头是不是就到这来了?那箭头到这来之后是不是就能从这个 p 进气,然后到 a 排气了, 对不对?那当你这个东西失电或者说叫断电的时候,你看弹簧再往回一弹,那是不是又变回了我们原本的这个模样?看,你看 这个气走不过了,因为中间断开了,只有通电的时候我们才能让其换向,哎, 使这个箭头过来,你看这就是通了,那这个没有通电的情况下,哎,中间隔开的应该能听懂啊应该能听懂。好,那他就是控制一道气流的通道啊,适合的场景包括像吹气、牙刷、气枪 啊,包括。呃,做总阀可以用真空系统啊,他都肯你去用的。来,看到第二个叫做两位三通,一般是用于单做仪器,刚好同学们一个一个来看啊,这是他的实物图。 呃,结构图呢?啊?截个图我这里我找了吗?啊,在这,你看啊,一样的,怎么去看?他是几位?几位就是数方格子吗?几个方格子?一二一, 一二。好,咱们看几通几通,你就看单独的方格子里边有几个箭头,几个 t, 一个箭头代表着两个一二,一个 t 代表着一个 三通啊,就是这么看,一个箭头就代表两通,一个 t 字形代表一通,一二加一等于三,这叫两位三通。好,但你要注意啊,他们两个的结构有点不一样,看到没有啊?左边有点不一样,你发现两边对称,这个叫做双控啊, 这个你了解一下啊,那你看这边只有一个,它叫做什么叫做单控, ok 吧?啊, ok 啊,好,它是怎么动的啊?来看啊, 比如说我线圈通电啊,这个是两位三通的一个这样的一个气路的结构图啊,它通电,通电的话你看, 呃,我这个就是从 p 进气,然后从 a 排气啊,推到这边,你看我们的气缸在这啊,就是以这个活塞分成了两半,对吧?那这一半叫做无感腔,就是没有气缸,没有活塞感的 腔体叫无感腔,这边有活塞感的就叫有感腔啊,你要注意有一些名字的一个说法啊,没有活塞感的一端叫做无感腔,有活塞感的一端叫做有感腔啊,明白吗?你看从 p 啊,进气从 a 啊,给它,呃,弄到我们的气缸里边,控制气缸往前推,好,当我们的线圈失电的时候,你看到没有,再由弹簧将其给推回来,推回来之后,你看这个气缸不是要往回推吗?往回推的话是不是会把里边的空气给它压缩,你看 再从这边给排掉啊?同学们啊,这个是两位三通,你可以看一下它的实物图啊,比如说我们通电, 你看先通电啊,通电过来,你看从这边进,好,那回来之后再气,再从这边出啊,非常的简单吧。这是两位三通,他一般用在哪啊?现在两位三通的话一般就是用在单座椅气缸吧啊?再来看下一个两位四通, 两位四通的话你就了解一下啊,因为他,嗯结构比较复杂啊,很少去用啊。这个我也不多讲,你们就自己看一下两个输出口啊,这个叫共用,共用一个排气口, 这个不讲,用的非常少。来看两位五通和三位五通,两位五通的话还是一样的道理,怎么去看几位就去数数方格子,两个怎么看几通?你就看单独的一个方格子,里面有几个箭头,几个 t, 这里是 两个箭头呢,总共是四通,一个 t, 一个四加一等于五,对不对?这就是两位五通,能明白吗?啊?你包括像这边啊,你看, 呃,我现在线圈通电,从这端进气,然后从这端出来,先推动气缸往前顶好,那推动之后气缸待会还要回来,回来的话还要去压缩空气,对不对?这个气要排出来,怎么排呢? 你看回来的时候啊,电磁阀换向空气就从这边啊,不对不对不对不对不对啊,空气从这边排,这边排出来 啊,这边是进气啊,这边是进气啊,通过去这边排气啊,红色的都是进气过去的啊。然后你看像这边他是排气的啊,这个是两位五通,通电的情况和没有通电的情况,控制的是双动气的。 同学们啊,品,那接下来你再看这个图啊,这个图它其实就是一样的道理,通电,你看从这边我们就进气,那从这边我们可以排气,对不对?你看断电的话,从这边进气,从这边排气 啊,这是实物图。好,下一个你再看三位五通,三位五通的话它的形式啊还是一样的,几位就看方格子啊,几通就去数箭头跟 t 啊,这个我说完了。 呃,你来看啊,他这个地方有几个结构,一个叫中压、中锋、中线啊啊,不一样的,你注意看他中间的这个结构啊,你自己可以把这个截图呐,这个是一道常见的一个考题啊,不同的这种形式叫中压, 这种形式叫做中锋,这种形式叫做中线,一个一个来看啊。首先什么叫做中压 中央?打个比方的话啊,他就相当于是,嗯,这个脚放在油门上面对不对啊?放在油门上面是准备去踩油门啊,但是没有踩啊,就是我活塞两边都憋着一个劲动不了,但是随时准备动,看到第一个中央,先来看一下他这里边的结构啊,你来, 呃,它都是控制双作用气缸,我们讲过了,你看在 a 侧通电,这是 b 侧通电啊,呃,这个 a 侧通电的时候我们能看到从这里进气, 对不对?那进气的话气缸就往这边伸出,伸出之后这边叫做油感腔,油感腔的一个气从这边排出来,对不对?那 b 侧的话就相反,你看从这边进气,那这边的话,哎,排气,那你看不通电的时候呢? 哎,你能发现进气口是打开的,那这边,哎,做了一个平衡,看到没有?互相抵着,他就相当于是活塞两边都憋着劲动不了,但是我随时准备动啊,这个比方就很恰当,你再来看一下他的一个原理啊,两个线圈都不给力, 气缸的前边后边压力保持就保持一样对不对?持续有压力,使得我们前边跟后边啊一致,相当于是进气口打开,排气口关闭,对不对啊?这个是中压,那你再看啊,他其实这个本质上他的一个使用啊, 啊,用在外部有负载啊,会出现轻微浮动的情况,以及会用在断电断气啊,垂直的负载啊,缓慢下降的工况以及负载较重的工况,会用到三位五通的一个中压的一种形式啊,注意好,下一个我们再看中风, 中风的话就相当于是我们开车把手刹给它拉死,哎,活塞被锁死,外力推不走,你可以看啊,这个地方啊, a 侧进气排气对不对?你看啊, b 侧通电进气,然后,哎,排气,那接下来手刹拉死, 直接锁死,锁死之后的话,进气口关闭,排气口也关闭,对不对?但是他有一个弊端,你长时间处于此种状态,由于我们这个活塞里边活塞杆对不对?他里面密封圈, 而密封圈不可能保持完全,就是完全密封,不可能的,所以说你一直保持这种不通电的情况,那平衡会慢慢打 破啊,这个我们也要知道啊,他一般用在哪?防断气断电的一种夹持机构。好,最后一个叫做中气啊, 中线的话,呃,属于说两边都没气啊,你自由活动,一推就跑,你看 a 侧通电啊,进气排气对不对?你看 b 侧通电,哎,进气在排气,那接下来不通电啊,这部啊,气都走完了,一推 就可以推动对不对?两个线圈都不给电的情况下没有压力啊,你想怎么用手推,轻轻一推就可以任意推动,所以在垂直工况一定不能使用 垂直公换,你锁不住吗?对不对?那他的使用场景在哪?在这样的一个啊, g t 按钮开安全门之后,执行机构完全泄压的一种场景,用在这样的一个夹齿机构里边 来。看到关于罚的动作方式,像他就分为了两种,一种是直动式,直动式就是直接依靠电磁力啊,气压力等等一些力,使得罚心幻象啊,常常是用于小流量的一个控制。我们也可以看一下啊,这里有个实物图, 左边是直动式啊,当线圈他不通电的时候啊,他关闭,那我们的一个气压的话是从这边进,然后从这边排出 啊,这是我们的弹簧。哎,那如果说通电之后的话,你看气压从这边进,排气就从这边排啊,这个就是直动式,直动式的话,他就非常简单啊,非常简单就直接就依靠这样的一个电磁力啊,通电通电,然后去控制这样的一个 阀芯换向啊,用于小流量的控制,这个叫直动,还有一种叫做先导式,我们可以看一下啊,先导式的话,呃,他是适合大流量控制,你先来看到这个啊,先来看到这个图, 他是用到这样的一个先导阀啊,你看他关闭的情况下,先导阀就将这个地方堵住了啊,堵住了,你看这个地方,他的一个啊,这样的一个空气他都排不出来啊,这是关闭的,那从这边进, 这边排气啊,但你打开了之后的话,你看打开之后啊,从这边进啊,这个阀芯往下走了,对不对?阀芯往下走了,哦,那这边我们排气,但是你发现啊,等你再关闭的时候,像这个一这一部分的一个气压又会从这里去进行排出去 啊,你能发现他关闭是堵住上面的口,他打开是把下边的口给堵住,这个叫先导式啊,他们这个无非就是 啊结构的不同啊,可以这么去理解,当然也分为内旋导,内旋导的话,他主要就是,呃,从进气口在阀体内部分出一路气,作为仙桃的气啊,这个你可能听不懂,没事啊,你先看一下他的定义,他们两个有什么区别?你看 外旋导,内旋导的区别是什么?从进气口先看内旋导,从进气口在阀体内部啊,分出一路气 啊,作为先导器来推动,那像这个外先导的话是单独从外部啊,接一路器,然后来推动切换,他俩的区别在哪啊?你如果说不懂的话,其实你就能抓住他的关键词在这啊 啊,一个是从进气口分一路器,一个是从外部接一路器,这就是区别。好吧, ok 啊,那接下来你看一下关于他的一个不同点啊,不同点啊,这个图的话没有什么好看的啊。看这个来, 第一个讲他的一个工作压力范围啊,先讲这个直动式,直动式他没有高的要求对不对?他正常都能工作,那包括先导式的话,嗯,先导式有要求,就是电磁阀,它的最低压力不能低于零点一兆帕,那否则的话,你,呃这个气压你是打不开我们的一个先导阀的 啊。这个是先导式响应时间,直动式它启动会比先导式要快,同时像流通能力的话,我们先导式的电磁阀流通能力要比直动式要大一点,因为我说过先导式是什么 大流量控制,而直动式是小流量控制,再包括像功率损耗,直动式损耗要大一点,气体的要求,先导式要求更高一点。结构设计方面啊,直动式,嗯,体积小,先导式结构复杂一点,要体积大一点啊,但是直动式适合小流量,先导式适合高压大流量。 接着来看到关于阀芯的工作位置,现在如果你们对于这结构图看不懂,那这期视频一定要好好看一下。第一个啊,我们说过几位是怎么看? 几位的话看的就是方格子嘛,对不对?就是数正方形,有几个我们之前也讲过了,对不对啊?几位就是数方格子。初始位置,什么叫做初始位置呢?初始位置的话,就是哪边标了字母啊,哪边就是初始位置,比如说两位两通,这边右边标了这个。呃,字母,那它就是初始位置。 初始位置的话啊,他代表的什么意思?代表未通电,未通气,没有操作。你包括像两位四通的,哪边标了字母,哪边就是初始位置啊?初始位置,那包括像两位五通啊,三位五通都是一样的。好,再看 中间位置啊,中间位置的话,呃,这个的话啊,嗯,中间位置的话,在三位法会有中间位置,而对于像我们的两位啊,基本上是没有中间位置,对吧?你这个只有左边跟右边啊,这个你要知道还有一个概念叫做常闭。 什么叫做常闭呢?常闭的话就是看你出使位置,比如说像这种情况下,那我们就看这个吧,这个是出使位置,是在右边,那你能发现这个 p 是 进气口 a, 你 可以说是一个输出的口, r 是 一个排气口,那你个输出口到这样的一个排气口,它肯定是气路不通的,因为你看啊,输入口是 p 在 这,那你看什么叫做常开呢?常开它代表的意思是出使位置标了字母, 对吧?这个叫长通,而这个叫做长臂,因为从这个地方啊,进不去气,进不去,出不去啊,包括像这种的话,他也可以说是一个长臂的状态。好,那你一定会有疑问,你会说啊,你说老师,那这个字母代表什么意思啊?接着往下看呗。啊?呃,这个字母我看一下在哪放在哪?在这啊, 你看字母啊,气口 p 代表的就是进气口啊,一般在下方。 ab 代表是输出口,一般是在上方。 那 r, s, e, a, e, b 啊,这个都属于是排气口,一般是在下方啊。那现在的话,你看你再搭配起来,我给你总结一遍,你就都懂了。 几位数的是正方形数的是方格子,几个方格子就是几位,几通就是数这个箭头,一个箭头代表两通,如果这边还多出来一个 t, 那 它就是加个一 二,加一等于三,这个是看通。好,那接下来初始位置谁标了字母哪一边就是初始位置,初始位置所代表的就是没有通电,没有通气,没有操作啊,再包括像中间位置的话,只有三位法才会有。什么叫做常闭,就是标初始位置的这一个从 p 到 a, 他 是断开的, 你看没有从 p 到 a, 或者说从 p 到 b, 对 不对啊?这个就叫常通,从 p 到 a 可以 把气给它通出去,叫常开。常 b 的 话就是。嗯, 从输入口到不了输出口啊,自己去看。那对于像这个气口屁代表的这个意思啊, a、 b 代表的意思,包括像这些字母,我们在这个地方就都给你们进行了总结一遍。好,那接下来你再看啊。 呃,其他的话,呃,这个二三四五通阀的一个气孔数量,这个没什么好说的了啊,这个我刚说了啊,几通怎么看好,再看下一个叫做阀的控制数量, 阀的控制数量它分为了单控跟双控,我再跟同学们讲一讲什么叫做单控啊?你看啊,比如说电磁阀啊,常用类型,比如说两位两通啊,什么叫做单控的?这个就叫单控, 单控他是这边有我们的这样的一个电磁阀吗?对不对?通电啊?电磁通电,通电之后的话你像这边的话依靠弹簧进行复位啊,依靠弹簧进行复位,这个就叫做单控。什么叫做双控的?你来看到两位三通里边 啊?什么叫做双控?这个啊,这个是属于什么呢?这是属于先导式的双控电磁阀 啊。先导式你就看这个就可以了,这个叫做先导式啊,那以至于像刚刚所对应的这种叫做直动式啊,这就是一个直动式,它也是单控的,那这个的话它是双控的,明白吗?啊?先导式的,双控的一个电磁阀,好,大家来再看啊。呃,下一个我先把这个关掉 啊,到这啊,别懵啊,断电回原位靠弹簧复位对吧?啊?双控的话你看断电断气之后会保持当前位置。带有记忆功能啊带有记忆功能这个,嗯, 这个这个错了啊。好吧,带有记忆功能,好,下一个关于阀的密封方式主要是两个,一个叫做弹性密封,一个叫做金属密封,你来看啊,关键这个弹性密封其实就橡胶密封,而橡胶密封的话他是依靠这样的一个密封圈 密封圈,金属密封的话是依靠。哎,这个结构看没有,但是它会微小的泄露,所以说你看弹性密封在这个地方它的换向力大,它的密封性要好,它能达到五千万次的一个使用次数。呃它的精度制造 精度比较低啊,它的气体精度四十六米的话也是比较低的啊,它的温度的话不能太高,温度高的话会把这个密封圈融化啊,换向的频率稍微低一点啊,再看金属密封,金属密封啊,有漏气啊,他虽然说能使用的次数蛮多,但是漏气啊,不过精度高, 气体的精度也算比较高,对不对?温度的耐受性也可以,换向的频率同样很高。 ok 啊,那对于像这个方向阀的种类啊,在这个第几期视频呢?第四期视频也就全部讲完了啊,下个视频就来讲一讲流量控制法,这个视频我们来看到关于流量控制阀,也可以说是单向节流阀的介绍, 像单向节流阀的话,它就是单向阀跟节流阀的一个组成。我们首先来看到关于它的实物图啊,像这个啊,它分为了排气节流和进气节流啊,能看到对吧?那包括这是它的一个结构图,待会再来区分一下它的这个图啊。你首先你要去了解这个节流阀,它的作用是干什么呢?它是去调节我们气缸气体的流量的, 它可以去调整气缸伸出缩回的速度,同时像节流阀不会对气缸最终的输出能力造成影响,这个我们要知道。而再像两个节流阀,它必须是成对使用,也就说要么就是两个进气节流,要么就是两个排气节流,这个我们一定要搞清楚。 好,那讲了这么多,什么是进气节流,什么是排气节流,我们就一个一个一个来拆。第一个啊,讲到排气节流,排气节流的话它使用的是多一点。好,你来看到这个结构图啊, 呃,我们先看到这个气缸,它是几位?两个方格子,对不对?它就是两位。 ok, 那 两位你再看几通,就看一个方格子里边的一个箭头跟 t 的 一个数量,这个地方很显然一个箭头就是两个, 两个箭头就二加二,再加一个 t 的 话,对吧?它就应该是两位五通的电磁阀,如果我们再说详细一点,它应该是两位五通啊,这是一个直动式的单控电磁阀啊,这我们要会认, ok 啊,那你看, 这是排气节流,那现在我在这个电磁线圈这一块给它通电,通电之后的话,是不是这边它阀芯就会换向给推到这边来,那我们就可以从这个 p 啊来进行一个进气, 对不对?从 p 口进气,然后 a 口输出,你看我们就从这边啊,气就从这边走,走到这之后,这就是我们的一个单向节流阀的一个结构图啊,怎么走?同学们啊,你注意啊,排气节流的话,显很显然是在排气端进行节流,但是你不用管, 你看到这种情况,你只要确定它是啊,换线之后从 p 口到 a 口出来啊,这是 a 口,这是 p 口。呃,只要这样的一个单线阀,这边是单线阀啊,这边是节流阀,只要单线阀可以通,那我们就优先从单线阀通你,很显然这里能通过去,对不对?从这儿走 啊,走过来,走过来,走到这啊,那去推动气缸进行啊,推出啊,这个叫做无感腔,那你在有感腔这一块是不是把气体又排回来?你看,同学们啊,你从单向阀走不通了吧,这边过不来了,那所以说我们就走的是节流阀回来,对不对?再走这个位置给他进行个排气 啊,这个排出去啊,就从这个口将气体从这边给他排出去啊,注意啊,这个是排气节流啊,你要会看啊,那就像他的一个接受啊。 嗯,排气节流用的多,百分之八十到九十的工况都是排气节流啊,排气端去限制流量大小,这个就是排气节流,他的含义,他的输出力以及他的输出速度是稳定的啊,比较稳定的好,那对于他的特点呢? 速度可以调整,容易调整,同时也可以去针对负荷的变化来保持速度的稳定啊。他是 还有一个,他是有气缓冲的,因为他这里可以去调节吗?对不对?你可以去调节,所以说他是有气缓冲,可以在垂直方向,可以在竖直方向进行控制。但是有一个弊端,就说如果排气侧没有压缩空气的话,那我们是无法控制气缸的移动,他就会发生急速的伸出或者说缩回的一个问题 啊,这个你一定要知道,所以说使用的注意事项就是说气缸在开始动作的时候,你一定要没有的话,就会出现刚刚所讲的急速的伸缩回问题 啊。还有点,不管他的负荷大小啊,多大,他的气压都是百分百提供的,所以说他肯定会消耗不必要的一些空气。这个是关于排气节流, ok 啊,下一步来看到关于进气节流, 呃,进气节流,那就非常简单了,对不对?同样的啊,两位五通呃,单控的直动电磁阀,换线之后通电从 p 口往 a 口进来,同学们,单线阀走不通,那么很显然走的就是节流阀,进来的话,你看这边的话来,你像单线阀能通就从单线阀通啊,所以说你以后就看 去分他进气节流还是排气节流,很显然你这个第一步走的是这样的一个,呃,这个什么节流阀,那你很显然就是进气节流,你要记住啊,单向阀走不通就走节流阀啊,单向阀走不通就走节流阀,它就是进气节流,如果单向阀能走通的话,我们就走单向阀,它就属于说是排气节流。 搞清楚这个差异,好对象,进气节流啊,他进气节流就可以控制我们进气的一个流量嘛,对不对?那我气缸的腔体内,他的一个充气速度就会有变化啊,会变慢一点啊,是慢慢的推动的,这个你要知道好在向他的一个特点,首先讲优点啊, 它的一个使用场景,比如说像一些制具啊,单作用气缸都可以去用的啊,它不会受到排气侧的影响,同时跟排气角度相比,我们的动作快一点,也可以节省空气量啊,你在缺点缺点的话,它的速度啊,是不是很稳定的啊?一般的话,你想啊,这形成较大的气缸会说缓慢加速啊,速度不稳定,那还是说容易低速爬行啊? 啊,这个我们知道啊,包括数值方向用不了啊,再像急速排气的情况下,气缸也会出现这种结露的问题,这个也是需要去避免的啊,再包括他是很难去使用到气缓冲。再来了解一下关于压力控制阀,那对于这一块的话,我们就做一个简单的介绍啊,比如说有哪些啊?调压阀、 精密调压阀、压力控制器和压力比例阀,你来看啊,调压阀用的多一点,调压阀它的一个作用啊,或者说你再看到它的一个图, 呃,这是他的一个实物图,这个的话就是他的一个结构或者说示意图啊,他有标准形式的,还有像这样的逆流形式,带有单向阀的一种结构,那这个是他的一个内部结构啊, 他的内部结构,其实像这个的话,他无非就是说啊,去拧这样的一个啊,这是我们的手柄去拧动他,然后来实现这样的一个调压的一个作用啊,那这个图如果你们感兴趣可以暂停看一下啊,他主要的作用就是拧这个手柄来实现调压的一个流程的。他的作用啊,确保气压的稳定, 调节气压,降低压力啊,他去将输出压力调节在啊输出压力调节比输入压力低的调定值上,看到没有?注意理解这句话,将输出压力调节在比输入压力低的 调定值上面啊,并保持不变,你要注意理解这句话啊,但是他有一点关于耗气原件比较多啊,并且有一个耗气量很大的气缸的情况下,那当这个气缸运行的时候,我们的表会跳,为什么跳呢?它跳的话就太表表坏了, 或者说就是流量跟不上耗气量,哎,我这个耗气量太多了,你留不过来了,要么就是我漏气比较严重啊,这个是关于调压阀好下一个的话,它的一个特性啊,你注意,当我们的输出压力较低,流量是大,那减压阀或者说调压阀它的稳定性能最好,它代表的意思就是说我们这个手柄拧的多了一点, 拧但输出压力较高,就代表我们拧调压阀拧的少了一点, 所以说你看到没有,他的一个温度性能就差一点,那流量特性是一样的啊,输入压力一定输出压力越低,代表我拧这个手柄,拧调压阀拧的多了一点,那所以说我们的波动也会小一点啊,这个是关于调压阀用的最多,像其他几个用的不是很多,我们就介绍一下啊,这个是精密调压阀, 它的压动压力波动范围啊,小一点啊,更小一点,它一般用在哪?适用于需要精度控制输出力啊,比如说像夹紧啊,我们的一个注胶注油机啊,压机啊,接触式的测试啊,像这种都会去用到,包括还说像压力控制器啊,这个的话我觉得就值得给同学们看一看啊,它主要就是 啊,被称为压力开关啊,压力控制器也可以称为压力开关,它使用压力作为控制信号啊,其实就是对压力来进行一个控制,你了解一下。 还有像一个就是压力比例阀啊,这个的话我们也稍微了解一下啊,压力比例阀是干嘛的?他是一种将输入的电信号按比例转化为我们的力或者说为宜啊,从而对我们的压力或者说流量哎来进行连续控制的啊,他的压力控制非常的准确,但是用的相对来说比较少啊,他因为是压力传感器,那所以说反馈实时的压力, 精确的控制,闭环的控制,这个我们之前也都说过了,好吧,呃,那其他的话,关于像压力控制阀这一块,我们主要是知道调压阀就可以了,然后弄清楚他有几个在对于像遇到所相关的一些题目,你要知道压力控制阀有哪些,有哪四个就可以了。哦,那这期视频我们就讲到这里, 接下来我们就正式看到关于电磁阀的选型流程,它主要就分了八步,那我们就一个一个来看。第一个选电磁阀的系列怎么选呢?根据所需的流量和驱动形式来选系列,比如说 单作用气缸,我们会选择到两位三通的电磁阀,对不对?双作用气缸的话,那我们可以去选到两位五通的电磁阀,那像这种,呃,需要有中位的位置,那我们就会选到三位五通的电磁阀。好,你看第二个 选定动作方式的话,我们之前就讲过了,他有直动式和先导式,而直动式他的换向频率高,通径小。什么叫通径?通径就是流量啊,他的流量小一点。什么叫做先导式呢?换向的频率低一点,他的流量大,这个是动作方式,根据实际工况来选择。好,你再看密封形式, 密封形式分为两个,一个叫弹性密封,一个叫金属密封啊,我们一个一个来看啊,像弹性密封的话,它的幻象力大,为什么呢?因为它只靠密封圈,它摩擦力大一点,所以说它的幻象力就大,它对于空气的质量要求低一点 啊,这个是弹性密封,用密封圈安装方式的话,比如说我们在这样的一个板件上面,对吧?这是我们的一个平板啊,我们给它画加一点立体,加点立体感啊啊,加起来 ok, 在 这样的一个板上面,哎,我们这个安装方式大板的上方我们会做采用这种水平的方式,如果在下方你会采用数值的一个编排 啊,这是它的一个安装方式,你要注意好,那下一步的话再看到金属密封,金属密封的话就是用到那靠间隙去啊,密封嘛,你看 一般是两位双控的,我们水平数值这样子选,那一般像三位的会使用到这种水平啊,大家注意啊,金属蜜蜂的话它的一个幻象力小一点,它的幻象力会小,为什么呢?因为对于金属蜜蜂它不是有间隙吗?对不对?它有间隙,有间隙,所以说幻象力就小一点啊,这是它们两个之间的差异啊,注意好第几个,第四个了啊, 选择控制方式,那我们就根据到不同的控制方式来选择是电控还是气功原理。我说机械单控双控啊,这个看怎么来,那下一个我们再看啊。呃,电气规格, 电气规格的话你就要去选择到电流电压,对不对啊?那一般的话你再像这个图,我们考虑到这种接线形式有四种,但是常用的话是第一种 跟第二种用的比较多,这个我们先了解一下啊,记住它的模样。下一个的话你再看交流电和直流电啊,交流电的话就不是二百二十伏,一百一十伏啊,它的行程大,行程大的时候它的吸力大, 他因为交流电他肯定容易烧嘛,对不对?也容易去发生这样一个蜂鸣的声音啊,你再看直流电,直流电的话那就小一点对不对?行程大时吸力小,刚好就可以说是相反,电流小的话我们就不会烧毁线圈,也没有蜂鸣声啊,这个是他们两个之间的差异。再看配管形式, 呃,这个配管形式其实像现在的话,我们只能作为了解啊,你可以看一下。呃,像这样的一个配管形式呢?你看直接配管,把通口设在阀体上直接配管啊,或者说你像,呃,这种形式啊,这叫配管形式。还说底板配管这种配 啊,放到下边阀体上面没有口,对吧?电磁阀身上没有口,像这种的话,他你看到明显的话通口在阀体上直接配管啊,那你像这种情况的话,人家啊只能放在这个板件上面啊,放到这个板件上面还有一种叫做合适合适阀体的空气通路是直接连接的,安装在这样的一个导轨身上 啊,就是这种情况下叫做配管的形式,这个你先了解,好吧。呃,这里我就不去讲太多,因为你主要是这个图能看懂啊,知道管子在哪,一个管子在上边,一个管子在下边,用的最多的其实也就是这两种。好吧,这里我们了解一下。好,那接下来的话再来看到这个配管口径, 呃,像电磁阀了,电磁阀你给他肯定是标准的,所以说他的一个口径,他里边的一个口径肯定是也有规格的。而对于现在选择电磁阀主要的一个参数就是看它的有效结面积, 就是看他的一个内管径的大小,管径越大流量就越大嘛,是不是?所以说啊,这个的话你要去根据规格去选,选择电磁阀主要就是看他的洁面积,也就是看他里边的孔位的大小,明白吗?啊?比如说我来,我给你们看一下这个图来, 那比如说就这个啊,看他这个孔位的大小, ok 啊,最后一个算他的一个最大耗气量,这个我就把公式直接提供给咱们啊,最大耗气量就是气缸以最大速度在运行的时候所需要的空气流量,他的公式你看啊,他的最大耗气量,他的单位是升每分啊,在这 q 等于零点零四六二,这是个系数乘以 d 的 平方, d 是 t 气缸的缸径啊,缸径再像这个 v max 的 话,是气缸最大的运行速度毫米每秒,再乘上我们的压力加上一个系数,这是它的一个公式。 这个专题我们来讲一讲四伏电机的选型应用。那在这第一期视频,我们首先来了解一下关于步进电机以及闭环步进,再包括四伏电机它们的一些差异化一些区别来看。 首先来讲到第一个就是他们的一个输出转速,对于步进电机而言,他一般在一分钟六百转是属于比较不错的,他的速度不能过高,如果速度太高的话会导致丢步啊,他的输出扭矩也会降低很多啊,他的一个转速高了,他的一个扭矩输出也就比较低了。 我们来解释一下什么是丢步,很多同学在后台经常私信说老师丢步,丢步我理解不了,其实我假如说让电机这个步进,电机转三十圈,那他有可能只转了二十六圈,这个就叫丢步, 他达不到我所要求的三十圈,明白吗?那他的转速过低的话,又会产生这样的一个共振,会产生这样的一个噪声,这是我们需要去了解的, 包括像闭环步进的话啊,他比步进电机好一点,他又比四伏电机差一点,对于他们两个的区别,我们待会来看一下他们的使用场景有什么不同啊?他是一千八百转,那包括四伏电机的话是三千转每分,好看到第二个举平特性,举平特性的话啊,你注意 步进电机和并行步进都一样,输出的转速太快的话,他的一个扭矩就会降低啊。而四伏电机我们要了解啊,一般四伏电机他的额定转速在三千转啊,你只要是在三千转以内的话,他就是横力矩输出。什么叫做横力矩输出?就是啊,他的一个力矩输出非常的稳定, 三千转以上的话,就是恒功率输出,相对来说也比较稳定。好吧,再来看一下这个过载能力。第一个是步进电机不具备过载能力,而闭环步进的话,它拥有短时间一点五倍的过载能力啊。那四部电机的话有三倍啊,短时间三倍不能经常啊,你如果一直啊这个三倍过载,那肯定是不行的啊。再看定位精度, 步进电机的一个定位精度取决于它的驱动器的一些相关设置,再包括电机的像素, ok, 什么是像素? 同学们,什么是像素?我们来聊一下啊。像素越大,电机他的一个力气越大,他的运行更平稳啊。打个比方,呃,比如说我们电机的话,他有,比如说有这样的一个单向电机, 有两向电机,还有三向电机以及五向电机,对吧?那这个数值越大的话,电机他就运行的更平稳,他的精度就更高。打个比方,华龙舟 一个人划龙舟,你是划不太动的,畅畅微微啊,这个启动非常费劲啊,你力量肯定也是不平稳的是不是?那你要先三个人,五个人,对吧?人越多,这个龙舟他走的就越快,他走的也相对来说更平稳啊,这个例子非常的形象啊。那接下来再来看到闭环步进, 闭环部件的一个精度是比较适中的,包括像四伏电机啊,四伏电机的话,它的精度非常高啊,取决于编码器它的分辨率啊。我其实这个地方给你们很简单的解释一下,我们都知道电机 发送这样的一个脉冲的数量,对不对啊?而可以去保证这个电机它的一个精度,而这个四伏电机你可以说它能发 十几万的一个脉冲,而对步进电机可能就发啊,比如说两箱的一个步进,对吧?那他要走一圈,这个三百六十度的话,他可能只发多少个?发两百个脉冲数量,那这个以百位数和十几万的数值来比,同学们 啊,脉冲的数量越多,这个电机的精度越高,这个是百位值,这个是十几万,那谁的精度高?一定是四伏电机好吧,明白吗?啊?脉冲的数量越多啊,发送的越多,这个电机它就精度就更高,理解一下。那再来看到响应速度, 呃,步进电机啊,他一般是两百毫秒到四百毫秒,这个响应的一个速度一般就是取零点二秒吧。零点二秒啊,那闭环步进差不多啊,四伏电机的话就是几毫秒,几毫秒的话就是快速启停的控制场合是可以的,一般是零点一秒,我们去这么去取啊,那再看他的一个控制方式, 步进电机是开环控制。什么叫做开环控制?就是没有反馈啊?我经常跟同学们打的一个比方,就说,哎,我们假设我们去这个澡堂里边洗澡, 对吧?你把你平常洗澡最舒服的一个温度是四十度,那你大概一摸就知道是四十度,对吧?你就进这个澡堂里边把那个开关啊,就平常洗澡那个舒服的,呃,那个位置打开到那个位置,但是你人 走出去了,那走出去的话,你按这个经验把那个开关开到那个位置,那有可能有偏差,有可能三十八九度,有可能啊,一个四十三四度,你没有在里边,你又没摸那个水温,你根本就不知道是多少度啊。这个就叫开环控制,闭环控制,闭环控制就是有反馈, 那什么叫油反馈呢?你把开关打开之后,你人在澡堂里边不出去拿手去摸那个水温,明白吗?摸那个水温到手上,你发现,哎,这手在感受那个温度,而且跟我平常洗澡的四十度温度有点低了,那我再调整,这个叫油反馈,明白吗?啊?那四伏电机的话也是闭环控制啊,这个就是一样的一个道理 吧。呃,最后来看一下它的使用场景,也就我们来聊一下,不仅电机,它是使用在像三 d 打印机, 包括像小型的一个数控机床,以及像这些小家具啊,这个省成本的一些场合,小型的场合可以就用到这个闭环啊,不对,用到布径电机 啊,来帮助我们啊,做到最高的性价比。像这个闭环布径的话就可以用到纺织机械需要报警停机的场合,因为闭环布径有反馈嘛,对吧?那有时候出现问题呢?它会及时的停机啊,不出就是不让这个机器有更多后边的一个后续问题出现啊,以及像四伏电机、工业机器人、数控机床、 高端医疗设备啊,因为它的精度非常高。使用场景,如果你是做一个小小的玩具,或者说家用的小机器,预算又不是很充足,选什么?选布井电机? 那如果说你是呃做产品卖给客户,对吧?机器需要长时间去运行,但是我又不希望出现废品,哎,遇到这个啊,比如说卡料的一种情况下,我也希望你自动给我电机,给我断电,给我停机啊,但是预算又够不到我的四伏电机,我就会选壁环布井, 如果你需要电机飞快的抓,需要极高的经低,需要极高的精度,我们一定会去选择四伏电机。接下来我们就来了解一下四伏电机它的相关介绍,以及去看一下电机有哪些类型在,包括与步进电机所对比的优势跟劣势。 首先我在这里给你们弄了一个图片啊,这是一张实物图,我们来拆一下这个四伏电机它的组成,在这个位置的话,这个是驱动器,就这个小盒子 在这个电机的后呃,后半部分,它这个位置里边会有一个叫做编码器,你把这两个搞明白,也就知道四伏电机为什么精度比较高,因为它带反馈。那怎么带反馈?打个比方啊,嗯,你把驱动器看成是这样的一个教练啊,你把编码器看成这样的一个监控, 这个是我们的教练。好, ok 啊,那接下来的话,假设啊,我们举一个例子, 呃,我需要这个小人啊,在手臂自然下垂的状态,然后把手臂给抬平,与地面进行平行的姿态, 我需要你在十秒钟啊,以匀速的一种方式来做到与地面平行, ok, 我 下达了这个指令,下达指令之后的话,我们的教练驱动器就开始驱动你的手臂去做,及时他就发送这样的电流嘛, 对不对?好,那在这个十秒钟匀速的过程当中,我的编码器会实时的去监控你的一个速度以及你的一个时间。如果说我的一个速度要是快了, ok, 那 编码器就会反馈给我们的驱动器,驱动器如果发现速度快了,我就会让你慢一点, 怎么慢就会减小电流,如果你的速度要是快了的话, ok, 那 再反馈给我们的驱动器,速度慢了,我们就让你快,怎么快去增大电流,这就是四伏电机它的相关工作原理。把这块搞清楚之后,同学们,那接下来我们再来看到这块啊, 哎,你看啊,对于像这样的一个,呃,四伏电机,它的控制系统有这样的一个半臂环,还有像这样的一个全臂环,对吧?那在半臂环里边就是 plc 发送这样的一个信号指令给我们的驱动器,驱动器驱使电机去工作,然后由这样的编码器来进行实时的反馈,这样子去讲,同学们应该就能理解。 而什么去全闭环控制系统,全闭环控制系统,它相当于多了一个位置的检测啊,你别管这个,如果你不能理解,我就告诉你,半闭环啊,跟全闭环它是有一点区别,但是区别不是特别大,在一些特别精密的场合,高精度的场合我们一般会去用到全闭环啊。打个简单的一个例子,比如说我之前经常跟同学们在讲, 呃,我们就还是打那个例子,比如说我们去那个澡堂里面洗澡,对不对?我打开那个水龙头,我人站在那个莲蓬头底下,我拿手去摸这个水温,这是水啊, 留到我们的这个手上啊,这是我们的一个喷头,对不对?哎,你留下来,留到手上之后你一摸,哎,这是我平常洗澡舒服的四十度,以手当做这样的编码器来进行这样一个反馈, 是吧?啊?反馈好,那但是什么是全闭环啊?你首先要知道像这个喷口的出头,呃,就是这个出水,呃,喷头那个出口他有可能是四十二度,那他流下来流到手上就变成四十度了,而全闭环他控制的不是你手上是四十度,而是控制这个终端要让他出口处的温度达到四十度 啊。理解一下啊,你就你在应用层面之上,你就知道全闭环会用在这个更高精度,比如说像医疗设备啊, 或者说等等一些高精密的检测设备,或者说一些精密的这样的一个产品,好吧? ok 啊,好。那其他的像私服的控制系统啊,它的可控制性非常强,它是属于三高电机,精度高、转速高、响应高啊, 再包括的话,我们也可以看一下四伏电机的相关类型,以工作电源来分啊,交流、直流、同步、异步啊,这里有非常多其他的,像这些我觉得没有什么太多给你们去看,因为像这个关于交流直流电机或者说同步异步电机,在我的一个驱动电机专辑也跟同学们大概就进行了一个介绍,这个地方我们就不做细讲啊。 好,那接下来我们再来看到四部电机与步进电机所对比的优势啊,或者啊还有它的一个劣势。现在我拿出昨天我在上直播课给同学们总结的那个滚珠四感选型的笔记给各位看一下啊。 来这里我昨天写的非常清晰,在这个位置的话,布极电机啊,是上面这个,然后四部电机下面这个。首先我们讲一下布极电机它的成本,嗯,非常的便宜,我们昨天或者说我们在上个视频是不是也讲过了,它的劣势就速度不能太快,太快会导致丢布,丢布我让你转三十圈,你可能只转了二十八圈,二十九点六圈,这个叫做丢布, 它的速度不能太快,速度也不能太慢,速度太慢的话会出现震动噪音的现象,它是开环控制,没有反馈的,它不能长时间运行,发热比较严重。比如说在呃,去年这个,呃,十二月份的时候,我们是用的一家严控的电机,从早上九点到运行到了十一点半,我去摸一下那个呃布极电机那个表面,那都有点烫手, 不能长时间去运行。那接下来你再看到四伏电机,精度高,性能强,它的响应非常快,它在高精度高速的场景是一点没毛病的,它也肯定是不会丢步的。但是它的一个劣势就是说,哎,它的成本非常的高,它的控制也是比较的复杂,再包括它的后期安装维护要求同样比较高。 再来看到下一个四伏电机的相关参数,我在这个地方也给各位列了这样的一个参数表格,四伏电机在进行选型计算的时候,我们要知道有三个参数,一个是它的扭矩大小, 一个是他的一个转速大小,一个是他的一个惯量啊,这个是他的一个三个选型参数,扭矩转速加惯量。好,那再来看一下啊,对于四伏电机我们需要去了解的他的一些啊,重要的一些参数,比如说第一个他的一个功率, 功率的话一般有两百瓦,四百瓦,四百瓦用的也是比较常规啊,性价比也是非常高的一个。呃,这样的一个额定输出功率,下一个的话就是他的一个扭矩, 扭矩的话啊,再同时对应一个瞬间的最大扭矩,扭矩它有三倍的一个过载能力,也就说我最大可以扭矩乘以三,这个我们要知道,同时再来看到这个电流 d, 通过输出电流可以去控制控制扭矩的一个大小,我们也要去明白。那再来看下一个参数,就是关于四伏电机的一个额定转速, 转速的话像四伏电机一般是在三千转的一个转速,如果它是在三千转以下,它是什么横力矩输出?这个之前我们讲过 什么叫做横力矩输出,打个比方,比如说我们用扳手去拧螺丝,你用的力是一样的,但是我们拧的越快,我们做工就越快,也就说功率越大啊,这个我们要明白, 那他的额定转速如果是在三千转以上的话,他是什么叫做恒功率输出,那什么又叫做恒功率输出?之前我们没可能没详细的讲,就相当于我们在骑这样的一个啊,自行车,你想保持同样的一个踩踏功率,或者说踩踏频率对不对?上坡的时候你一定需要花更大的力气 啊,但是下坡的时候你就只需要花很小的力气,这个叫做恒功率输出啊,一个是三千转以下恒力矩输出,一个是三千转以上恒功率输出,我们要明白。好, ok 啊,那接下来的话还有个参数就是这样的一个转子惯量, 转子惯量也就是电机内部他的转子的一个惯量,怎么去理解?你可以理解转子在转是不是有这样的惯性力啊? 惯量如果说越大的话,他这个启动比较困难,电机他停止也比较困难,那惯量如果相对来说少一点的话,我们电机这个反应速度是非常高的, 所以说惯量这个参数我们后期再进行选型计算的时候,这样你要去考虑到直线的惯量以及转动的惯量,再跟电机的一个惯量来求得他的一个惯量比,来保证在五到十这样的一个正常性价比,以及这样的一个惯量比五到十的之间。 好吧,这个我们了解一下,呃,像其他的我看一下,呃,就没什么太多要去讲的,你只要记得我所讲的这几个参数,对吧?一个功率、扭矩、电流,那包括像惯量对吧?其他还有吗? 还有个转速吗?对吧?就差不多这些。好, ok, 呃,接下来的话我们再看一下啊这个脉冲,脉冲的话啊,它是可以去呃,它是信号去控制电机运动的信号啊,输出脉冲相当于就是输出信号,控制电机运动的信号, 通过脉冲它的一个频率,我们可以去控制到电机的一个转速,通过输出脉冲的一个数量,我们可以去控制到电机的一个旋转角度啊,你要去了解这个 以及脉冲数量越多啊,那这个电机它的一个精度就越高,好看到下一个啊,分辨率,呃,分辨率的话啊, 他考虑到这个定位精度,比如说我们旋转一圈,如果说需要一万个脉冲,我们先输出五千个脉冲的话,他应该是旋转到一百八十度,但是由于有这样的一个误差,有正负零点一度的误差,那有可能我们在输出五千个脉冲,旋转到一半一百八十度,我们可能就实际上旋转到一百八十点一, 再输出五千个脉冲,应该旋转到零度啊,转了一圈,那实际上可能是三百五十九点九度啊,这个是正, 呃,这个是正零点一度,这个是负零点一度啊,他的有这样一个精度偏差吗?对吧?一定会有误差的啊,这个我们要知道,那下一个还有一个叫做重复的定位精度,那就一样的了, 旋转一圈需要一万个脉冲,先输出五千个,旋转到一百八十度,实际上旋转一百八十点一度,再输出五千个脉冲,应该旋转到一百八十度,实际上只旋转到了一百七十九度,这个你要去理解啊,像我们这个或者说 这个模组啊,去带动呃,这个机构在运行的时候,他的工作重复次数是非常多的,所以说主要是在这个重复定位精度这块啊,那接下来我们再来看一下啊。 呃,分辨率你可以去考虑了,分辨率他可以看作是这样的一个精度啊,分辨率看作精度,精度取决于编码器的一个位数好吧,那十七位的一个编码器,他就相当于是一圈有二的十七次方,那么所需要去转一圈,所需要去输出的一个脉冲数量就是十三万一千零七十二。 ok, 那 对向四伏电机的相关参数我们就讲到这里,继续来看到下一个关于四伏电机的控制,他有三个环,一个是电流环、速度环,还有向位置环, 电流环的话可以去控制到力矩模式,速度环可以控制到它的速度模式,而位置环就显而易见可以去控制它的位置模式,在这边的话,它是一个包含关系,位置模式里边有速度模式,速度模式里边有利矩模式啊,注意它们之间的关系。这三个环的话共同组成了四伏的控制系统。 我们首先来了解第一个叫做电流环,电流环控制的是力矩,可以去控制你的一个扭矩,力矩 控制它的大小,但是我们首先要去讲到旋转速度和旋转的位量,你先不去管,在运行过程当中,我们需要保持准确的力矩控制啊,可以使其不变,或者说去按照要求去进行变化,去控制这样的一个电流大小就行了。 在力矩模式之下啊,这个电机是会被堵转的,在低速啊,它会堵转,呃,但是堵转的话,它仍然可以持续运行啊,这样的一个好处就是不会造成四伏电机的损坏嘛,对吧?在这种情况之下,四伏电机它可以提供稳定的一举输出 啊,你注意啊,呃,该功能是四伏控制系统对电流输出与反馈的一个精确控制,同时我们要来了解一下,哎,为什么说堵转之后电机不会坏?来看啊, 因为四伏电机它有非常准确的控制,在根据实际啊运行情况而言,它可以去调整它自身的输出能力,如果说赌赚了,它会实时的调整,因为它存在这样的一个反馈在是吧?它是这样的一个闭环控制能力,它有反馈。 哎,我知道如果你出现了相关的一些问题,我会去进行相对应的调整,比如说我们在之前举的那个例子,如果说我觉得这个输出的力矩,哎通因为什么样的外在原因或者说什么因素这个力矩变小了,我会增大电流把力矩再给提上去,这就是四伏电机,它贵啊,但是它特别好用啊,你再看啊, 电流吧,输出啊,反馈啊,呃,电机内部啊,它有检测电流的一个传感器啊,电流的输出反馈,同时啊,为什么我们能去 保证这个力矩的变化,因为这个电流的一个输出大或小,有这样的一个传感器去检测,对吧?那你要保证这样的一个力矩的一个肯定输出,那是不是同样要保证电流的一个肯定输出呢?啊?再看下一个 四伏电机机构,在遇到转机的时候啊,那四伏驱动器会报错结果我们要知道同时在四伏电机机构在运行过程当中的话啊,他突然出现报错的话,呃,会出现这样的一个过载的一种情况下, 还有像什么呢?在丝杆螺母里面,如果说滚珠少油了,是不是会出现一丢丢的卡顿?那有这样一个卡顿的情况下,我四伏电机是可以去检测到的,检测之后我们可以增大电流去保证你更好的一个输出转去啊,下一个来, 你把电流环给看明白之后,接下来你再来看到这样一个速度环,你就不会觉得很难了。速度环控制它的速度模式啊,它是通过控制脉冲的一个频率来控制四伏电机转子的旋转速度 啊,来控制它的主流电机风机去转的啊,那精准的可以去控制我们电机的一个转速的范围啊,电机的转速一般是在啊一千二到一千八啊,编码器又可以检测你的转速能否达到这样的一个,呃,规定区间好下一个位置环, 位置环的话去控制到它的一个位置模式,它,呃通过控制脉冲的一个数量来控制四伏电机转子的一个位移量 啊,脉冲数量是去控制它的距离嘛?啊?脉冲频率是去控制它的一个转速啊,编码器可以检测到位量,像这个位置环几乎所有控制的场合都会用上,为什么?因为我们你像用在设备里边来,比如说我们随便画一个啊,或者说我们就看这个设备吧,对不对?你假如说 我们打个比方啊,如果这边我用电击来进行这样的一个驱动的话,由电机驱动的话来,呃,比如说我从这一条过去的话,我要检测你每个位置,比如说在这个位置我要干什么啊?这是一个呃去对这个转子来进行专轴的一台这样的设备啊, 比如说我在这个地方首先要对这样的一个转子来进行涂油啊,涂油在这个里边要进行一个插轴。 好,那最后在这里进行一个检测是不是?好,那他到这三个工位的话,你肯定要在这里去装所对应的一个传感器,这是第一, 那如果说我们不考虑传感器,如果只靠这样一个电机啊,假设啊,只靠电机来啊,保证,那我是不是同样的要去知道你这些工件啊?或者说我在运行的过程当中,你这些工件到哪了?到第一个位置了,到第二个位置了,到第三个位置了啊,我只是打个比方啊,但是如果真是这样的工况,这里一定要装传感器,它精度会更高一点, 来保证这个全闭环控制。好,我们再看啊,呃,像在模组、机械手啊,都可以去用到,这是精确的控制,它的位置是非常精确的。
114二里半机械知识一点通


