鲸扬模拟仪中的pttf是什么
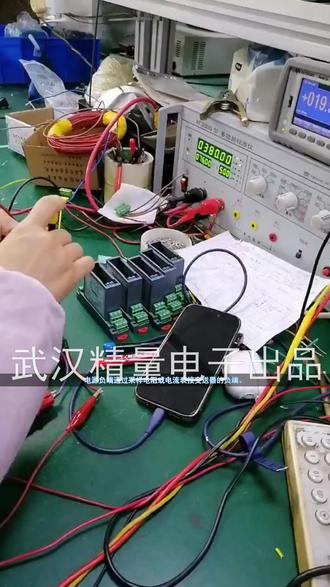
大家好,我是丁工瑞哥,咱们常用的巡线仪八二六的升级款八二九他来了,来先给大家看看颜值啊,颜值非常在线,再给大家听个声音 啊,声音也好听啊,咱们直接来测评他的现场实操,来找一下断点,八二九相对于八二六来说,他的操作按键比较少, 开机即可操作,更容易上手。我们这边做了一个断点,模拟一个断点,然后这边开机之后,这边啊红色夹钳夹火线, 另一根黑色夹钳夹这个蓝色的这根零线啊,这边这根是地线,做地线更容易屏蔽他的这个干扰项。然后夹好之后,我们拿这个腹肌啊, 这个腹肌他这个灵敏度也是可调的,通过这个上下键可以调他的灵敏度,三级是这个八二九的最强信号,然后九级灵敏度是他的最高灵敏度,然后我们来寻这个线, 非接触着啊,到这边没有信号了,说明断点在这个点之前往前往前推,那怎么样来精确它这个点呢?我们将这个发射的信号等级降低, 降到二级,或者直接降到一级来,先看看降到一级之后它的区别, 好到这个位置他就没有声音了,那对比刚才是有缩短的这个距离,那将他的灵敏度降低,来看看他的效果,直接降到四级吧, 他的距离又缩短了,那我们再接着降低他的灵敏度, 稍微近一点啊,那到这个位置就没有信号了,那说明故障点有信号和没信号,在有信号这里是不是很容易上手?那么再接下来再模拟一下它的这个短路,看看能不能把它寻出来。 在这里我人为做了一个短路点,那么我们用这个一级信号加上这灵敏度一级来测量, 过了这个断点就没有信号, 过了断点就没信号,断点之前有信号,断点之后没信号,很容易上手。这里说一说他的区别啊,八二六可以隔空测两米的距离,八九可以测四米。 然后再来说说他们的电池,这款电池是用了三千毫安的锂电池啊,满电的状态可以连续工作十五个小时,嗯,可以,就是满足全天工作的需求。 这一款更容易上手,寻安线盒,查家庭电路走向以及电缆走向,精准定位咱们电工干活赚钱的好帮手,有需要的老板欢迎来尝鲜。
粉丝44.0万获赞450.0万
相关视频
 03:07查看AI文稿AI文稿
宝宝们来分享一期情人节送男友礼物合集啦!第一个是个按摩仪,它是一个腰部的按摩仪,但是每个部位都可以使用,很实用,做小海迪的样子好可爱,还可以当抱枕, 它是这种 p u p 的 材质,就比较耐脏,好打理。开关在侧面,它有三个档,两种按摩模式,让你人手的按摩起来更精神,还可以热敷,按摩起来更舒服。 有一张好可爱的贺卡,可以写你想对他说的话。第二个是个保温杯,打开里面是这样子的,还有张贺卡,还送了一个搅拌棒。个保温杯是这种木质的把手,很有质感, 里面有一个茶漏,都是不锈钢的,更好保温。它里面的容量是五百毫升的, 觉得它有个超级点赞的点,就是这个杯盖,它上面有这种时神的温度显示,拥有一个这样的水杯,一天不得多喝几杯水吗?三个是个颈椎按摩仪,这个包装就好可爱, 打开里面就是这样的一套。有一个可爱的贺卡,有一个收纳袋, 还有一个他们家的一个大牙里的手办,棕色的好可爱,很小巧,一个拿着出门就很方便。他这里有十档按摩模式,十六档按摩力道可以调节, 它还带有热敷功能,里面还送有一个遥控器。这是款对戒,看这个包装就有很纯白干净,好有初恋的味道, 里面还有一张这样的承诺书,就好有意义。这个对戒叫结伴一生。这是女戒,它是蝴蝶结的款式,小巧又不浮夸,亮亮的。 男款是线条的搭配,利落不厚重,像表示着对生活轨迹的缠绕。 第五个是个手串,礼盒上有丝带蝴蝶结绑着,拆开就好有仪式感,打开就是这样子,有一张贺卡,还有一包消磁石, 有一个针线包和备用珠。手串就是这样子的, 它是由天然银钥匙、天然虎眼石和九二五银金刚锆组成的。银钥匙猫眼灵动,很透亮,虎眼石的珠子很冰透,光泽感很好, 而且它们的寓意也很好,银钥匙吉祥平安,消除负能量,虎眼石财富有勇气,很有意义的一个手串,送给男朋友很不错的哟。
2029生椰不拿铁 01:13
 01:15查看AI文稿AI文稿
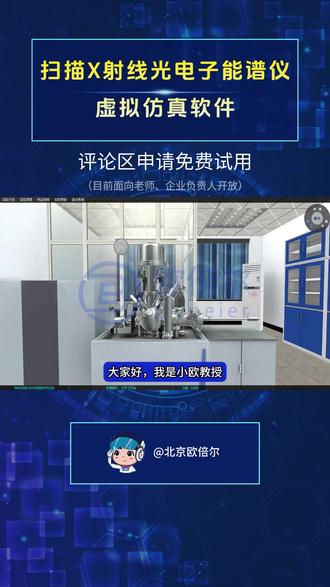
大家好,我是小欧教授,今天我们要试用的软件是扫描 x 射线电子能谱仪虚拟仿真软件,适用链接在下方,可自取。 专注于 x 射线光电子能谱仪的规范操作样品测试流程模拟。该软件以真实 xps 实验室为原型, 构建高精度三 d 虚拟环境,完整再现了从仪器状态检查、样品质备、送氧、测氧到实验结束的全流程操作 时含盖工作站软件的仿真操作软件从仪器状态检查、制样、进样、抽真空、转样、调胶、自动对高元素普图设置到实验结束关机,囊括真实 x p s 测试的所有关键步骤,训练学生规范操作。 软件内嵌仿真工作站操作,与三 d 场景中仪器动作同步,增强真实感,无需接触昂贵 x ps 仪器。高压钢瓶超高真空系统,即 x 射线源零风险反复练习样品置备、枪门开关、送样感操作、 工作站参数设置等环节,避免设备损坏及射线辐射风险,有效提升学员对 xps 仪器结构、超高真空规范样品测试流程及数据处理能力的综合掌握。试用链接在下方,推荐教授们试用一下。
 02:17查看AI文稿AI文稿
在处理高层领导的日程安排时,你会如何平衡工作优先级和时间管理呢?处理高层领导的日程安排是一项复杂而又关键的任务,它涉及到多项任务,优先级、时间管理及灵活应变能力。我通常呢,通过以下几个步骤来确保有效平 衡这些方面。首先,我会与高层领导进行深入沟通,了解他们对日程安排的具体需求和偏好。在初步制定日程时,我会询问他们对不同会议活动及事务处理时间上的偏好。 例如呢,有些领导可能更倾向于早晨开会,而另一些呢,则可能偏好下午进行重要讨论。通过这些方式呢,我能更好的满足他们对日程安排的期望,使安排更为合理。 其次,在制定日程时,我会优先考虑重要性和紧急性原则,将日程事项进行分类。对于重要且紧急的任务,我会第一时间安排。而对于重要但不紧急的任务,则可以稍后处理,紧急但不重要则可考虑委托他人完成。 同时,我会定期审查和调整日程安排。在处理高层领导日常事务时,经常会有突发情况发生,因此需要保持灵活应变。例如,某个会议时间临时变动或有新任务需要加入日程, 我会迅速评估现有安排,并及时调整其他活动或任务,以确保高效完成所有事务。在这一过程中,我始终保持与相关人员之间的信息流通,以便大家及时更新日程信息。 此外,为提高时间管理效率,我还利用现代化工具进行智能化管理。我通过使用电子日历记录所有会议活动及代办事项,同时设置提醒功能,防止遗漏关键事项。通过这种方式,不仅能及时掌握日程变动,还能减少因人为失误导致的问题。 最后,在安排会议或活动时,我也注意合理安排休息时间,以防止高层过度疲劳影响决策效率。例如,在长时间会议或活动时,我也注意合理安排休息,让领导有机会放松心情并思 好接下来的议题,这样有助于提高整体会议效果。总的来说,在处理高层领导日程安排时,我通过深入沟通、优先级分类灵活调整、智能工具管理等方法,确保合理 平衡工作优先级与时间管理。这种能力不仅提高了我的组织效率,还保证了高层领导能够在最佳状态下进行决策,为公司的发展提供有力支持。
 01:04查看AI文稿AI文稿
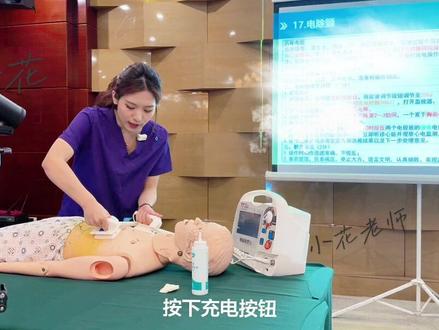
来开始了吗?好吗?来报告考官,我抽到的题是电除颤一、戴好帽子口罩,洗手完毕,发现患者有心使颤动,立刻进行除颤,充分暴露患者胸壁。 打开电源,接通除颤仪的电源,选择非同步按钮,将能量胶管调节至二百胶。取下电机板,涂抹导电符,均匀涂抹。 将左手电击板放在胸骨右缘二到三肋间,右手电击板放置患者心间区左侧锁骨中线第五肋间。按下充电按钮,请无关人员离床。双手同时按下放电按钮, 观察患者四肢和躯干抽动。立刻听诊患者双肺,监测患者心率,看心率是否转为斗性。 帮患者擦拭导电壶,擦拭电机板的导电壶,将电机板放好,关闭除尘仪。家属你好,已经给他进行了初步的讲抢救,您不用担心了,包括考官操作完毕。
3213小花 03:15
 24:31查看AI文稿AI文稿
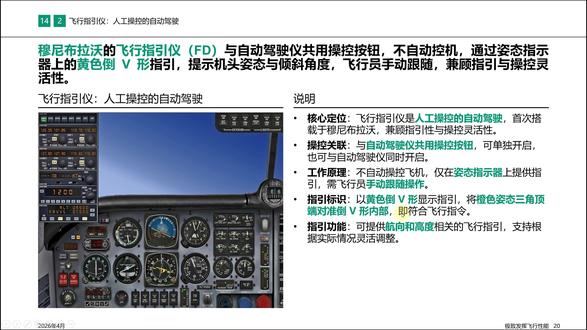
好,我们来看这个知识点哈,就是飞行指引人工操控的自动驾驶, 他这个又是自动驾驶,又是这个人工操控,啥意思呢?就是这个飞行指引的一个功能哈,像我们的木尼飞机呢,是呃,我们这么长的一个学习时间呃,以来第一个可以配备了这个飞行指引的一个飞机哈,什么是飞行指引?就这看到没有? 这个黄色的这个线条就是我们的飞行指引,他的这个操控按钮呢,和自动驾驶仪是共用的,就是说你,你点这个,你点这个,这个高度保持和航向,或者说这个导航打开了的话,那, 呃对于自动驾驶仪而言,他要用这个航向里面的航向数据和这个高度里面的高度数据去自动去驾驶这个飞机。但是呢, 这个,呃航向数据和这个高度数据呢?他的这个数据也可以作为飞行指引仪的这个指引显示,要从这里面去采取采呃采集数据哈,所以呢他两个是共用的,但是,呃,你虽然 你虽然说是使用了这个,比如说像这个是已经使用了这个自动呃这个飞行指引,但是不不代表我这个飞行指引他显示出来之后我就 可以自动驾驶飞机了。你看没有,这地方 ap 它是没有没有点亮的,它只是飞行指引点亮了,它会出现一个黄色的这么一个线条,三角形的这个线条来作为你指引飞机操控的一个指示指示器, 嗯,这个呢就是我们的姿态姿态指示器啊,就在这个上面去显示一个机头,它应该有一个姿态和呃倾斜角度应该是多少,但是 飞机是不是这么飞的,显然不一定哈,只有这个橙色的三角形跟着这个指引一起贴合,它就是我们这个三角形的上边缘,两个上边缘与这个黄色的线条贴合在一起的时候,才才能够说明我们的飞行员是跟着 啊这个指引去操控飞机的。像我们这个飞行指引呢,它可以为你提供横向和高度的一个指引,你像我现在要转横向的,对不对?所以呢,我要往这边转,然后高度呢,就取决于我这个俯仰的度数是多少,它呢就共同去形成这么一个三角形,然后呢, 可以同时允许你根据实际的情况去进行一个灵活的一个调整,所以呢,你如果人工的去操控你的操控感, 然后跟着这个指引飞,我们就把它叫做什么人工操控的自动驾驶哈,然后这个飞行指引我们刚才也说过了,它的信息呢,就是黄色的倒 v 显示在这个姿态指示器上啊,我们只要将这个橙色的三角形倒的这个三角形哈,它的顶端对住这个倒 v 的 啊,黄色的这个道位的内部,我们就是做到了按照飞行指引的呃指令去飞行了,从我们这个图中当中已经看到哈,我现在这个自动驾驶仪呢,是高度和导航模式,它已经开起来了,但是呢,我的自动驾驶是关闭的 啊,关闭的话,那我就说明我们的这个飞机并不是由这个自动驾驶仪来进行控制的,是我人工控制的,但是呢,我这两个打开之后呢,他的飞行指引是开了的, 当然哈,你也可以把这个这个还有这个自动驾驶仪也打开,那就意味着两个,一个呢就是你的飞行指引是开的,然后呢你还有这个自动驾驶也是打开的,那,呃,不管你是在指引还是你的自动驾驶,都是从这个里面去取数据哈,取什么数据呢?就是我的高度要到九千五九千五, 然后,呃,我现在垂直速度是一千英尺每分钟,然后呢我要根据我的呃这个 gps, 这个是 nav 导航啊?不是,呃,这个是 nav 导航,那我就要根据我的这个指针,根据我的呃这个 vr 导航台, 呃设定的镜像线去飞。哈,是这么一个道理,那我们到模拟飞行当中去看一下,好,我们进入到模拟飞行, 我们把这个幸福加二调出来。啊,现在咱们的这个飞机呢,现在还是,呃往前调了一点,是还在一个爬升的一个状态,那现在我比如说我把这个都关掉哈,我现在这个飞机呢它是不受控的一个呃,这个状态了,我现在必须要用我人工的这个操控杆去操控这个飞机。哈, 好,我们现在,好,我现在已经控制住这个飞机了,但是,嗯,我因为我设定了设定了这个六千五百英尺,所以呢,嗯,他这个飞行指引其实还是亮着的。哈, 好,我们跟着这个指引去飞。好,现在,嗯,现在我,你看到没有,我的这个橙色的三角形,我要对着这个道 v 让让他的两个尖尖是匹配在一起的。 好,这个还是有点难操控啊,我们现在大家看一下我现在的呃飞行的 呃姿态和性能数据呢?就是怎么样啊?就是呃两千四百转,每分钟三十英寸巩柱,然后,但是我姿态是不对的哈,所以我的现在的飞行性能是不是最佳的一个状态?好 啊,我现在是这么一个状态哈,这个是有点怪的,那我们现在把自动驾驶打开,然后呢?我把高度保持打开,还有导航,呃,航向保持打开吧,不是导航打开啊,航向打开。那你看我现在我这个呃应该怎么飞哈,大家看一下 我现在呢就往这个方向去飞,沿着他的沿着他的飞行指引去追他的这个指引哈,我们看一下他这个指引会把我们带到什么位置 好,他应该是,呃现在是导航状态哈,他这个飞机呢,应该是要把这个指引呢,是要把我的这个航向应该是要带到 我们设定的这个航向当中去哈,大家看一下待会我会不会在这个地方他的这个指引就偏过来了,看到没有?他现在这个指引就要求我偏过来了,对不对?慢慢的往呃,这个 慢慢的往两百七十度的这个航向去走哈。 好,你看到没有?快到两百七十度的这个航向的时候呢?他的这个指引就慢慢的回正了, 还是要还是要继续往这边走 好,大家看一下指引现在是不是回正了,对不对?差不多就是两百七十度的航向, 好, 我现在继续还没有到两百七十度啊,所以我继续往这边走啊,然后到了之后就回正 啊,在这个状态,呃,在这个状态之上呢?我怎么样了?就应该是要去进行一个爬升的哈,因为我这个高度呢应该是到 呃到六千五百英尺,所以呢他理论上应该是要爬啊,去进行一个爬升,但是我们这个操控哈,因为我又要看这边,又要看这个飞行指引,呃是比较麻烦的,所以呢我们怎么样呢?我们直接开自动驾驶,开完这个自动驾驶之后,我们可以把杆松开哈,杆松开之后呢,我们再看一下, 呃, 好,松开之后呢,我们这个橙色的三角形呢,就自动的慢慢的去跟这个贴合,贴合之后呢,我们就开始逐渐的去进行一个爬升到六千五百英尺, 相对来说由自动驾驶来控制的话,我们这个操控相对来说会好很多。 好,现在已经是五千两百英尺了啊,然后因为我的呃飞机的动力,他基本上已经设置成巡航爬升的状态了,所以呢咱们的这个呃姿态调整之后呢,他的俯仰就刚好呃他的垂直速度就是七百英尺每分钟啊, 虽然说这里看着有一点点不贴合,但他这个应该是一个画面的一个问题,并不是他内部的数据逻辑的问题啊, 我们只要把这个一关闭之后呢,它飞行器指引还是有,但是呢,呃怎么样呢?就是有个问题,就是操控起来特别的困难, 可能咱们对这个呃梦迪飞机他的操控哈手动操控的还是有点点问题的。然后呃我们现在这个流量应该是幺五点三二哈,还是有点大,所以我们要把它调整一下, 我们可以看一下哈,现在这个缸头温度呢才是一千六百五十华氏摄氏度,所以我要调一下,把它稍微调细一点点,往后面拉一点点,你看下这个位置,理论上 好,幺五三二,他再调高一点点,调浓一点点。好,幺五三二,他这个差不多就是一千六百,还没到一千六百五啊,一千六百一的样子。 好,这个呢,目前来看应该是发动机的涡轮进气口的压力也是,嗯,缸头的这个压力哈,应该是正常的一个状态了。我们是幺五三二嘛,所以这个是差不多没有问题的。然后我们注意看一下我们这个高度,马上要到 要到这个六千五百英尺了啊,你看他的直影会不会有调整好,这个都还是没有问题的啊。 好,马上到六千五了,他的直营也在下降,那我本身的飞机也是在,嗯,也是在改频哈。 好,我的这个飞行指引就慢慢改平了,所以这个飞行指引呢,对于我们呃呃,飞机操控呢,还是非常有帮助的啊,他可以告诉我们应该往哪个方向飞,飞多高,以什么样的这个姿态去进行一个呃,飞行。这个呢就是我们关于飞行指引的一个内容。 好,我们再来说另外一个内容哈,就是这个动力组合的等效性。我们说哈跟动力相关的是什么呢?就两个,一个是呃心肌器官的压力,一个是呃这个 螺旋桨的一个转速,他们两个组合在一起呢,就是动力,就就就叫做这个动力组合。那这两个动力组合对应出来的飞行性能呢?就是一百五十节,一百五十节哈,呃,低,呃,低于高速巡航时的一个一百 呃,一百六十节,因为我们高速巡航就是呃三十四英寸汞柱两千四百转每分钟,然后他就对应六十一百六十节,但是如果我把转速螺旋桨的转速调整到两千两百转的话,他就是一百五十节哈,但是呢还有另外一种组合,因为我在降,就是降, 呃,降这个空速的时候呢,我是调整这个螺旋桨的转速,把它调整了两千两百转,但是还有一个是可以等效到一百五十节的,是什么呢?就是 我这个不变,是两千四百转,但是我的进气歧管的压力,我进行一个调整,把它调整到三十二英寸共柱, 那这个动力组合就跟我们原来这个三十四英寸共柱加加上两千两百转是等效果的哈,我们就把它叫做动力组合的等效性。在真实的这个飞行当中呢啊,我们一个 中低的转速加高进气的一个进气压力,它的震动相对来说会小一点,它的燃油的经济性哈,呃,会更高一点,所以 即便是等效,我们一般也不会选择三十二英寸加两千四百转每分钟的这个主这个动力组合,而是用三十四英寸拱柱加上两千两百转每分钟的一个动力组合哈,这个呢是我们比较认可或者说建议的一个动力组合。 然后我们还需要注意的呢,就是不同的发动机,它的呃装机配置有专门的一个最佳的动力组合哈,不是说所有的都是呃这个一样的,所以呢它是不同的发动机,它的最佳动力组合不一样, 那我们呢就需要特别注意,嗯,去查找它最佳的一个动力组合哈。然后我们举的这个例子呢,其实也有一个 呃,他说了说明了两个关键点哈,一个呢就是你如果在呃开始下降的这个操作的时候呢,你忘记把这个转速从两千四百转呃调整到呃这个两千两百转的一个 这个水平,或者说你忘你本来是两千两百,原来是两千两百转,你现在要把它调整到两千四百转,但是你忘记了,然后你在高速巡航的时候呢?哎,你如果发现,哎,我的这个空速是低于一百六十节的,是一百五十节的,那你可能 就发现,哎,他比预期的空速是慢了十节,那你就去查他的转速,或者说去查他的这个进气器管的压力哈,这个是嗯,我们可以去了解到的。 然后呢我们掌握了精准的这个速度之后呢,我们就可以根据实际的情况去进行一个动力组合的一个调整了。 然后呢还有一个需要注意的是什么呢?就是,嗯,因为我现在的这个状态呢,是呃机头下低了,然后呢我的速度肯定是快的,在这种情况下我应该怎么操作呢?呃,或者说我需要注意什么呢?就是它的速度非常的快, 所以他的飞行的距离好就会呃大幅的增加,所以呢你要尽快的去提前规划下降的时机,避免如果你的速度太快,你还没有降下来,你就已经飞过机场了,这个是我们需要特别注意的一个地方,那我们到模拟飞行当中去看一下。 好,我们现在进入到这个模拟飞行。好,我们首先先说一下这个动力组合的一个等效性,现在这种组合呢,我们先把它调整到调整到两千四百转每分钟吧,两千四百转每分钟, 然后进气器官的压力呢?是三十四英寸巩柱哈,然后,嗯,现在,现在他还是因为我的目标设定是到一千,呃,四千五百英尺啊,那我们先把它调整到五千英尺吧。 好,等到它改平之后,改平之后它的空速哈,是一千呃,一百六十节。我们先看一下,等到它稳定之后呢,就是呃,一百六十节, 它下降的比较慢哈,我们可以做一下这个加速。好的好,大家注意一下,它的空速是在嗯比较快的进行一个下降的, 但是他也花了很长的时间哈,咱们这个位置。 好,现在呢,应该是,呃,我们再来看一下哈,看一下我们动力设定对不对?首先是两千四百转每分钟进气歧管的压力啊,进气歧管的压力比较大哈,已经三十九了,我们刚才搞错了哈,我们要把它调整到三十四 三十四英寸拱柱啊,到这个位置才是对的啊,所以你再去看,他的空速会继续下降到一百六十几啊,你看到没有啊?我,我刚才其实是设置错了,设置成三十九英寸拱柱了,我本来是预计他的, 嗯,他的空速会到一百六十节,但是没有到一百六十节,所以就说明我的动力组合的设置是有问题的,那我,哎就就要去检查他,我检查转速没有问题,然后我再检查进气歧管,哎,压力原来有问题,所以我再把这个调整,调整完之后呢, 我的这个空速就会回复到正常的状态。好,所以我们再做一下这个加速,再看一下。 好,他的这个速度一直在降。好 好,我们再回,正好两千四百转,三十四英寸滚动,目前呢它大概是在一百六十节, 嗯,他有没有下降的趋势呢?应该是有的,但是现在不是特别明显,他可能还是在一百六十节稍微多一点点。好,那现在好,我们先做第一个操作,就是先把他的这个转速螺旋桨的转速,我们把它调整到一百二十节,调整到两千两百转每分钟, 然后我们再看一下他的空速哈,能不能够降下来,这个是一百四十节 啊,一百五十节,现在是一百六十节啊,我们看看能不能够降到啊?一百四十节是这个位置,一百五十节是这个位置啊,我们看看能不能降到这个位置来,也就是我这个箭头鼠标的箭头指的这个位置,它需要一点时间。 好,其实是在下降的,但是我看它好像不是特别明显。 好在这个位置,大家看一下他现在是维持在,呃,一百六十节哈,是比刚才是降了,降了十节,可能是这边的显示是有点问题的哈,我们再调整一下 啊,两千两百转, 大家看一下,我这个指针指的是,呃,是三十三英寸巩柱哈,他才降下来,是有点点问题的, 我们先调一下这个混合笔杆哈,我们调一下混合笔杆。 好,嗯,从现在的这个显示来看呢,嗯,三十三十三三十四英寸共柱,两千两百钻,他对应的是一百六十节,应该是有问题的,可能是某个环节有问题吧。那我们 不管他哈,但是我们能够发现的呢?是什么呢?就是我把这个转速从呃这个两千五调整到两千二的时候呢?他其实是降了差不多十节的一个空速,在一百六十节。那现在假设哈,我们把转速把,把它调整到, 呃,把它调整到两千两,两千四百转每分钟。好,我们看一下它的这个空速会不会再增加,增加时间啊? 好,目前来看它是没有变化的,没有变化的, 这个可能不知道是不是软件问题。我们重新,我们先结束这个飞行。先保存一下吧,我们保存一下二零二六零四二五。 好,我们重新,我们先结束这个飞行啊,结束这个飞行,然后呢?我们还是选择模拟飞机,然后呢我们,嗯,再选择。下午。好, 我们重新去设置一下哈,可能这个飞机它残存的一些这个数据是有问题的,所以呢我们去进行一个调整。好,现在我们到 f 十。 好,我们再看一下。嗯, shift 加二,打开自动驾驶,打开横向,保持打开高度。 好,我们把航向油标调整到两千。呃,两百一十度的航向。 好,我们放到地图当中去哈,我们到地图当中去,把这个飞机直接给他放到。呃,六千五百英尺的高度,航向呢是两百一十度的航向,空速呢是一百六十节。好, 好,我们等飞机稍微稳定下来哈,现在呢是三十四英寸汞柱,然后,嗯, 然后转速,转速是转速是两千两千四百转每分钟,现在飞机也是平的哈,我们飞机也是在两百一十度的这个航向,然后我们把速度稍微加快一点, 加快到八倍速吧,我们看一下他啊,好到这个样子他,你大家还是看一下我们这个空速,感觉他还是在涨,要涨到一百。呃,一百七 应该是哪个地方有问题哈?理论上我们这地方应该是一百六,但是大家看一下现在是不是,呃,我们就先假设他哈,他现在的这个动力组合就对应的是一百七十节的一个空速。那好,我现在呢,我们把呃这个转速给他调到两千两百转,看他能不能够降十节哈, 好,他应该是在降了他。这个我们看一下,空速是在降,我们把速度稍微加快一点, 好,他就到一百六十节了,对不对?我们可以看一下,他现在是在一百六十节 降的还比较多哈,啊,但基本是基本上是在一百六十节稳定了,所以呢,我从转速从两千四百转到两千两百转,他的空速是降低了十节。好,我们回到正常状态。 好,现在呢,我们把呃转速给他调调回到两千四百转每分钟。 好,现在呢,我们把进气气管的压力哈,从三十四调整到三十三, 好,现在进气气管的压力已经直到三十三了。我们再看一下,你看到没有?他的 呃,这个空速还是一百六十节没有发生变化,对不对?所以呢就说明了。 呃,我的这个动力组合,一个是三十三英寸共柱加两百四十转每分钟,就等于三十四英寸共柱加两千两百转每分钟的一个动力的组合。哈,那这个呢,就是我们这个知识点的一个内容。
 02:35


