汇川轴指令怎么控制factoryio

粉丝43.0万获赞108.7万
相关视频
 05:30查看AI文稿AI文稿
这期视频给大家介绍一下如何在汇川 prc 当中使用定时器指令,定时器指令在右侧的工具箱当中,这边有指令集,我们找到定时器指令 展开之后呢,这边它有四种类型的定时器指令,有时间里加关断延时、接通延时和脉冲定时器。 那这期视频呢,我们先,我们先以我们常用的接通延时计时器为例,好,那么我们在网络当中程序段当中啊,先选中一个地方,然后我们再双击定时器,双击它,那么定时器指令呢,它会直接跳出来,并且呢它会在定时器指令前面自动会添加一个常开触点, 那么这个长开竖点呢,它是关联到了电视机指令的 i n 啊,就是使能引角,这是一个指令块,那么这在指令的左边,它有一 i n, p t, 二,一共有三个引角,这这三个引角呢是输入引角,就是我们要给啊给电视机的一些值, 然后块的右边 q 和 e t, 它是输出引角,那么像这种问号问号的地方,我们是一定要在这个引角这边填的,就是这个地方,它是必填的一个内容,像这种方块它是可填可不填啊,我即使不在这个地方去填一个地址或不填数据,哎,都没关系, 问号的话啊,是一定要去填对应的数据或者是地址。好,那我们来看,首先我们一个一个音效来看,首先是 i n, 它是十的音角,就如果说你想要定时去工作的话,那么我是需要导通这个十的音角,也就是需要前面的敞开处弦闭合啊,那我们这边先用 x 零为例, 就是我导出 x 零之后,那么定时器开始工作 t t 呢?我们鼠标放上去,它会提示我们,首先它的数据类型叫 dint 啊,就三十二位的整形,然后它叫预设定时,就是你想定时多少秒,那你这边就存多少秒,就是我想定时个三秒钟, 那么他这边的方便率呢?是一毫秒类型的。如果说你想这个是三秒的话,我们是需要在这边填一个 k 三千啊。像微商这边的话,如果你想要表示一个常数的话,需要在常数前面加一个 k 啊,应该是一毫秒类型嘛,一毫秒三千就乘以一毫秒,正好是三千毫秒,那么转换成秒的话呢,也就是三秒钟。 然后这边这个引脚叫 r 复位,那我们待会来看复位的功能,然后我们现在来看它的输出引脚,输出引脚呢?这边有一个叫输出结果,它的输出类型呢?是布瓦量, 那只是这边你可以去填有关于你布瓦量的一些软件,比如说 y 点或者是 m 点,那么当然 x 点, 哎,如果说我们填 x 点,如果说我填 x 一, 虽然说 x 它也是布尔量,但是这个地方我们刚刚说它是输出引脚,但是你的 x 一 它是输入端,你这个地方它是没有办法去填输入端的,没有办法去填我们的输入端子, 包括你看我点了回车键,他会说报错,因为你软圆键类型错误,这个地方你只能去填 b 点、 m 点、 s 点或者是 y 点,只能填这四种类型地址啊。那这边呢,我们就可以先以 y 零为例,就三秒钟到了之后,这边的 y 零它会得电,如果三秒钟没到,那么 y 零它是失电的状态, 这边的 e t 啊,鼠标方式它会提示我们叫 int 数据类型啊,经过时间,当前已经计时到多少秒了,它会在这个地方进行显示,但是你不需要在这边填了一个地址,它才能去显示时间。如果我们这边什么都不填的话,这个方框内它是不会显示当前计时到多少秒的。 好,填完之后我们再回过头来看这个复位,这个复位它相当于就是我导通它之后,比如说我这边填一个啊,不晚亮类型啊,复位不晚亮类型,我填一个 x 一, 一旦 x 一 得电之后啊会把我们的晚一点给复位掉,我们可以一线仿真看一下这个定时器,它的最后效果 好。那么当前呢? u x 零没有导通,使零没有使得成功,所以定时器它并没有在工作,那么当前值是零, y 零也是 off, x 都是 off, 那 么现在我导通 x 零,那么定时器开始工作,这边会显示计时的时间,好,三秒钟一到已经达到设定值了,那么 y 零则定 y 零得电。那么好,这个时候如果我想 y 零失电的话,你想要定零,你们的值清零的话,那我们是需要导通这边的复位音角,按一下 x 一 啊,它就可以将 y 零断掉,并且呢也会将计时器里面的值也会进行一个清零啊。 那你发现,如果我一松开啊,你看我一松开, x 一 这边又会去又继续开始计时,因为这边的使的音角我并没有被,并没有把它复位掉,敞开还是闭合状态,所以我只要按下复位音角,复位之后,我手一松开来 矢量一角继续导通电磁线,直接开始工作,又开始工作了,也是我,其实我们像电磁线指的,你想让 y 零失电的话,包括你想定时时间清零的话,其实我们更多的是直接选择断开 x 零 啊,直接把你的矢量给断掉,矢量断掉时,你会发现其实 y 零也失电了,定定定的你的值也清零了,这样我们可以省掉一个这边的 x 点,我们可以再试一下导通矢量,这边开始工作,时间一到 y 零得电啊, 然后如果说我想定时器不工作的话,我们一般会选择直接断掉时能,断掉时能的话外电也会清零啊,这个里面的纸也是也,这里面的纸也清零。 好,那么这个呢,就是接触延时定时器,如果后期你想做啊,比如说我按下按钮之后,电机需要三秒钟,三秒钟之后启动,或者是我想小灯的闪烁频率是亮两秒灭一秒,那我们都可以使用这个定时器指令去完成。 好,那么这期视频呢,我们就讲解到这下期视频呢,我们来介绍一下像这边的光亮延时计时器,包括时间内加定时器。
 01:25查看AI文稿AI文稿
一分钟教会大家会穿 p、 l、 c。 新手必须掌握的三个程序,好,首先我们来看一下我们新手必须要掌握的三个程序,第一个是连锁,第二个是多重互锁,第三个是一键启停。好,首先我们来看一下连锁,什么叫连锁呢?也就是说 一个接通了之后,另外一个才能接通,也就是先按 x 零了之后, x 二按下去了之后, y 零才会通电。好,我首先我们来看一下这段程序, x 零接通, m 零自锁啊, m 零的线圈得电常开吸合,这里形成了自锁,也就 m 零常接通,只有 m 零常接通了,你按 x 二, y 零才会自锁, 我们来这是我们的啊。连锁,好,我们再来看一下我们多重互锁,什么叫多重互锁呢?也就 y 零通了啊, y 一 就要断开, y 一 通了, y 零就要断开。好,我们来看一下,首先 x 零接通, y 零通电, y 零的线圈通电,常开吸合常闭,断开,也就把 y 一 断开。好,当 x 一 接通了之后, y 一 的线圈通电, y 一 的线圈通电了之后,常开吸合常闭,断开。好,这个通了之后把它断开,它通了之后把它断开。好,这个就是我们多重互锁。好,第三个我们来看一下我们要一键启停啊,第一次的时候 y 零通电, 第二次的 y 零断开。好,那么我们来看一下 x 零上升沿好,自为 m 零, m 零接通的和 y 零这个线圈通电啊,那么一直通电。好,那么这个时候 m 一 没有接通,所以不会复位。当我们再来按第二次的时候啊,自为 m 零 啊,因为我们第一次的 m 一 接通了啊,那么走到这一步的复位 m 零, m 零断开了之后, y 一 断电,好,这个程序就变成了第一次接通,第二次断开,好,大家学会了吗?
117请叫我刘工 01:13查看AI文稿AI文稿
一分钟教会大家会川 plc 用延触发指令作单按键启停的控制。我们会川 plc 的 延触发指令有两条,一个是上升延,一个是下降延,上升延是按钮从零变一的时候,接通一个扫描周期啊,下降延是从一 变零的时候,也就是按钮断开这一瞬间的时候,接通一个扫描周期。好,我们来看一下单按键启停,也就说第一次按按钮的时候灯亮,第二次按按钮的时候灯灭, 那么我们来看一下啊,我们这里有一个 x 零的上升沿啊,接通我们的 m 零, m 零只接通一个扫描出去,程序从上往下扫,扫到最后一段,好,扫到第一段的下面的这一段的时候,由于 m 一 没有接通, m 二不接通好,这里的 m 零接通了之后,这个 m 一 自锁, m 一 自锁了之后,这盏灯就会亮。好,那么我们这个是第一次按灯亮了。好,我们第二次按的时候, m 零接通一个扫描出去, 由于你第一次的时候 m 一 接通了, m 一 接通了之后,好,那么第二次的时候这个 m 零接通了之后, m 二又自锁,自锁了之后他的长臂断开。好,那么这个时候 m 二有一个短暂的一次接通。好,那么短暂接通了之后,长臂断开,这盏灯就灭了。好,大家学会了吗?
56请叫我刘工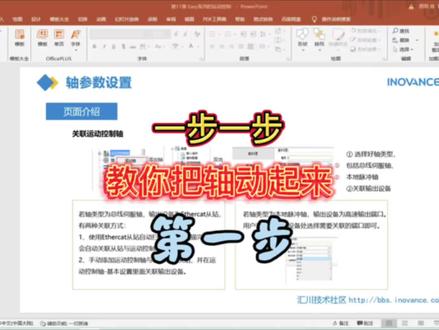 03:08查看AI文稿AI文稿
好,今天咱们来讲会穿 plc 里最基础也最关键的一步,关联运动控制轴,不管你是做包装机流水线还是自动化设备,轴控配置都是绕不开的基本功。 首先打开你的编程软件,在左侧的运动控制轴这里右键点击选择添加轴,添加完你会看到新生成的轴对象,双击它就能进入配置界面了。 接下来最关键的一步就是选轴类型,这里主要分两种,大家一定要分清,第一种总线四伏轴,也就是咱们常说的 eason c a t 总线轴,第二种,本地脉冲轴,这两种的配置方法差别可大了。 先讲大家用的最多的总线四伏轴,它的输出设备是 eason c a t 从站,也就是咱们的四伏驱动器,有两种关联方式,第一,懒人首选自动扫描, 先把所有四伏驱动器用网线串好,确保 plc 和驱动器都在线,然后在软件里找到 excel c a t, 点击自动扫描,软件会自动识别所有符合 c i a 四零二协议的四伏,扫描完成后会直接把从站和运动控制轴自动关联,连参数都帮你配好。新手首选 第二种方式,我们来实际操作一下,并稍待演示一下刚刚讲的添加运动控制轴, 在这里右击选择添加轴,我们看到这有了一个轴, 双击它我们就可以看到轴的配置了,在这个基本配置里面,我们可以选择是总线轴还是脉冲轴。 第二种关联从站的方式来看一下,打开右侧的工具箱,选择四伏驱动器,在这个里面我们找到六三零这个,我们双击它之后,我们发现这个从站就会出现在这里, 然后我们再进到这个轴的基本设置里面,将从站和轴进行关联。 除了这两种方式,我们还有一种简单快捷的方式,点击工具进入到系统选项里面,这里我们将新建从站时,自动创建轴并关联从站。勾选上, 我们再来添加一个轴试试, 我们可以看到轴自己自动添加了,打开这个轴可以看到已经自动关联。 再来说本地脉冲轴,这种轴是靠 plc 的 高速输出端口发脉冲控制电机的配置就更简单了, 在输出设备的下拉菜单里,直接选你要关联的高速输出端口就行,比如 y 零、 y 一 这类,一步到位,非常直观。关注,我只想会川实战,少走弯路。
37蹬蹬噔噔 05:34查看AI文稿AI文稿
指令就是我们在这个轴这里,呃,我写了这么多几个指令,这个指令,哈, 这常规的这常规的,呃。这个指令你要你拿个笔记本要不要记一下,或者怎么样你都行,反正我这里也有啊。也有,你看这个轴使能。 mc 普本一定是这么用的啊。轴的使能 对不对? static 状态,轴的齿轮状态,我用一个 m 四幺幺。来来来来来。那啥你看轴的齿轮 对不对?这个是什么?读轴的报警对不对?轴的报警,这个是驱动器故障码这个是轴的故障码。 a x i s 是 轴的意思, s e r v o 你 看驱动器那个是不是上面有个铭牌?那上面也有一个英文代码,反正就是 seven。 就是 也是驱动器的意思,对吧? cf l id, 嗯, id 卡 id。 卡 id 是 什么? id 是 呃反正就是,呃,反正就是数字的意思啊。码号码的意思知道吧知道吧,就这么一个,就这样。然后的话呢?还有读这个轴的状态,这个我, 这个我都没,其实我这个没怎么用。跟你讲没没用,这个没用,这个我只是写错了而已。 呃。轴的复位,你看如果说有报警,然后点,比如说一个叉点怎么样都行,报警,复位我才能复位。这个报警吗?注意了,这个报警。复位是有报警才能才要去复位啊,没有报警就不要去复位, 知道吧?呃。折到停止,折到停,比如稍微报警就触发轴停止,就这样,其实这个我觉得是多余了哈多余了,真的是多余了。其实 比如说这种就这种。这样写也行这样写也行,这样写也可以,比如说我其实这个可以,不要直接把这个拉下来就行了,知道吧? 啊对对,是不是是不是这道理啊?对对对,然后轴的点动,轴的点动,你看我上升就不能下降,你看如果说我下降的时候这个有信号,是你点不动上升的,你哪怕你有这个有信号,我这个有量了,你看我现在 来来来来,我现在直接直接给你写一个来。现在我轴是不是下降?在下降对不对?对,轴是不是在下降 啊?我把点点动速度给他写。写点速度进去啊,不然会没用的啊。一会写到,哎。写到一吧,写到一 就一好就是一好吧。这个单位你知道是多少吗?一毫米吗?不不速度吗?我们不是在轴轴不,轴不是配了这个轴在这里吗? 单位是用户单位是毫米啊,我们是毫米每秒的速度啊。哦哦,知道吧,我们为什么这样?不就是毫米每秒的速度吗? 嗯是不是然后呢?注意看啊,我们轴呃看一下啊。对,就是这样,轴下降啊,轴再下降速度是一 啊,加速度,减速度这些东西在这里。但是没有 b 级啊。没有 b 级是因为你知道为什么?因为我们轴没有上尺棱,你知道为什么?比如说我 y 三对不对?我给他上一下尺棱就是 这个 mc pro 是 什么意思?这个没有,听迷糊吧。哦没有,这个没有没有。呃。看一下这个 wifi 能强制给信号吗?哦不能,因为我这个还做了那个什么做了那个 做了很多逻就做了一些逻辑哈,因为这个使能要上上的话有条件的知道吧?首先你极停要开了。呃有条件的,比如说我现在给他强制强制一个 m 八千 就强制一个 m 八千,好, ctrl 加 c, 好 吧? ctrl 加 c 就 把它移过来,好吧?啊? 孔雀加 v 直接复制过来,直接就是 m 八千,你知道什么意思吗?直接屏蔽的意思,把这一段给它屏蔽掉,就是不要他。那我们再给他怎么样?下载进去 啊,就完事了。你看看这个使用状态是 on, 对 不对啊?使用一旦 on 的 话,你看这个,这个指令,这个是什么?是点动指令啊?就会,就会动作的,就会动作。 比如说啊,比如说我这个 m 四零三啊,我再给它触发一下。 嗯,你看这个就是 on 开始了吗?已经在点的运行中了吗?对不对?你可以看一下我们轴的这个是位置,你看到没有?轴的位置当前位置是不是在变? 嗯?是不是轴一直在?因为我在正转嘛,对不对?对,是不是啊?这个,来,把这几个指令来来来来来。
17自动化邓工 01:28查看AI文稿AI文稿
轻松搞定,会穿脉冲四伏的接线以及控制,这是它的接线,分为 原点线位,这是它的滑台,可以现在动作试一下,做一下,交个动作向左向右都可以,可以让它回一下原点,碰到线位以后就往反方向走, 在找到圆点开关以后就找到圆点,它和 ezcat 协议的这个四幅动作是差不多一样的, 回好圆点以后,我让它走到五十的地方,启动一下, 它就跑到五十的地方,很精准。使用这台 easy 五二幺的汇川的 plc, 它可以自带五个脉冲走,在业界处于领先地位。 还可以带 ezcat 的 各个四伏驱动器走,电子兔人远幅叉五,直线叉五都可以。 这是它的接线图以及各个端子图各个功能,这是它的程序, ok, 轻松搞定,没问题,会穿丝服。
 01:29查看AI文稿AI文稿
车床自动上料机啊,会穿款式啊,编程,那么我们看到四伏,这是我们用之前用那个脉冲四伏走的是速度和转矩模式做一个切换的啊,就是要么用速度模式,要么用转矩模式啊,这样子。 嗯,那么我们现在来看一下这个 i o 怎么样哈,那么我们现在哈我们的编码器,因为这个用的是啊那种编码器的话呢?呃,我现在想的是用那个哈,用我们这个通讯 呃来读取轴的当前位置,就是轴回原,轴在原点啊,就是轴回零嘛,回零 就是我轴回零,一般都是啊,复位会回零嘛,是不是啊?回完零之后啊,因为我这个会穿 p l c 的 话呢, 我只需要这个用四八五通讯去读就行了,我们就不用 ab 向编码器去读了,因为 ab 向编码器的话呢,实际上它是装了一个编码器啊,那样这样子完全没有必要,完全没有必要, 所以我这一个的话呢,打算哈打算用那个四八五通讯去读取信捷变频器的啊,信捷四伏这么一个啊,这个位置啊,这是一个,然后这个原点信号我们要一下啊。
 02:08查看AI文稿AI文稿
这款收放卷设备有四个四浮轴,根据四浮轴的功能,将流程控制分为三部分,第一部分控制牵引轴和张力轴,第二部分控制放卷轴,也就是左侧的轴。第三部分控制收卷轴,也就是右侧的轴。 整个流程框架如图所示。先看第一部分。设备启动后,将牵引轴、张力轴使能放卷轴、收卷轴断开,使能不需要时控制张力轴回到零位,也就是这个位置。 步序三十,将张力轴改为力矩控制模式,限速为零。步序四十,出发。第二部分和第三部分的流程控制放卷轴和收卷轴输出力矩,等待张力稳定, 然后步序五十,等待牵引轴变速信号,这个变速信号包括牵引轴启动运行时变更速度、减速停止等。步序六十,控制牵引轴变更速度。 如果触发循环停止,在牵引轴减速为零之后,按照顺序依次停止各四幅轴并断开,使能第二部分和第三部分的流程完全相同。这里以第二部分为例, 也就是放圈轴控制流程。在第一部分给命令后,启动该流程步序时,确认各轴状态正常, 不需二十,等待张力偏差超出预值。设备刚启动时,张力偏差是大于预值的, 因此跳到不需三十输出力矩,然后更新补偿值不需四十输出力矩到位后延时一段时间,再分情况判断牵引轴正常则跳回不需二十,进入下一个循环。牵引轴停止则去下一步, 最后一步停止,立即输出流程结束。以上就是该设备的流程控制部分。
1116汇川控制技术中心 03:23查看AI文稿AI文稿
今天来讲一下运动控制轴,这个无论对以后你们想做授权调试,还是想往 ps 一 方面发展,都是肯定会接触到的一环啊。这是我写的一个旋转轴和 z 轴,属于两个轴。我先说一下怎么添加, 这是一个会穿的 ps 编程软件啊,在左侧运动控制轴这里添加轴,就出来了一个 a x i s 二,看到没有?好点开它进去之后轴化二轴类型,本地脉冲轴是什么意思?把它直接理成一个输出轴,就是 pic 输出一个信号,然后让轴动起来,这样好理解了。然后输出设备这里选,因为它是输出,我们分配的点位就是 out 点, out 的 点位是 y 嘛?前面有两个轴, y 零到 y 三就被占掉了,现在只有 y 四和 y 五。为什么这个 y 这里是只有 y 零到 y 七呢?你像 p s e, 它上面的点位肯定不止这八个点,是因为轴它需要的点位是要高频脉冲, 所以它只有前面八个点位是符合的。我们在画设计图的时候就要把这个点位考虑进去,要做一个点位分配好,我们选择 y 四到 y 五。为什么要用到两个点位?我稍后讲这个单位设置。你像我第一个轴的话,它是一个旋转轴,所以它要用度,然后第二个轴是一个线圈轴承, 所以说我用的是毫米,它这个有一个脉冲,旋转一圈的脉冲数,它有一个步进驱动器的背面, 它有拨码器。前面有一期讲通讯的时候,我讲过拨码器,就是说你拨好之后,它会有一个固定的通讯值之类的,你像我将一二三 把二拨成了 o, 根据驱动器后面的说明书的话,我这边的脉冲数就是六千四百。不使用变速装置,这个东西你要改成毫米啊,比如说旋转一圈移动量,这个就要看电机说明书,我这边是十毫米。软件限位是什么意思呢?软件限位的话, 它就是指你的一个电机的轴,它的上弦位和下弦位的两个尽头。做过电工的兄弟应该有接过传感器的 rock、 hard 和 det 吧,这三个点位就是下弦位、上弦位和原点,这些就是你看汉字嘛,限位减速度、故障轴减速度, 这些应该好理解吧。然后再就是一个 jog 最大速度,你把 jog 可以 理解成调试模式,类似于点它一下,它动一下的速度是多少,或者说点住不放, 它的速度是多少。这个输出方式脉冲加方向,所以是两个输出点,就是一个给脉冲,一个给方向。这也是为什么我们在基本设置的时候要给他两个 y 四和 y 五,因为它是两个输出 脉冲加方向,这就是原点了。正常来说我们要回归原点就要使用,使用的话你就要有一个正线位和负线位,你要通过什么方式?你使用原点的话,搭配一个负线位吧,它就通过 触碰负线位,然后来进行一个回归原点的方式,它这里就有回零方式,二十七、二十八,二十九、三十。你看一下下面的持续图,它都是不同的,看到没有,其实这个你只要能看得懂图就可以了。这些就是返回速度、加速度、接近时间、超时时间。这里 就有一个重点了,我们既然使用了原点信号,那么就要把这个原点信号齿轮给勾上,原点信号你就可以直接理解 log, log 的 感应器在原点嘛。然后我们给它设置一个输入,就是叉零负线位, 我们给它一个 x 一 叉一,这个时候你就可以把传感器就是你放在负线位的传感器,它的信号线就接到叉一的点位上,就 ok 了,我们这个轴我们就设置完成了。
268电工小曹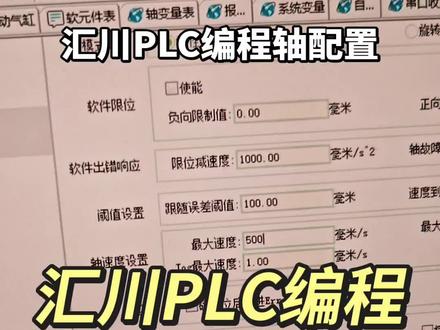 05:04查看AI文稿AI文稿
也就是说哈,这个轴的这个碰到线位后不进入 em stop, 一 般这个你不要去点,为什么呢?这个 er stop 是 极停状态,你一般是会碰到极停, 他直接直接给你禁用设备报警了,直接给你刹停了,知道吧?我们一般不用勾啊,不用勾,因为这个这驱动器,对,是驱动器自己报警了,是吧?啊?驱动器报警,而且是严重的报警。好吧,然后我们这个注意了,关键来了,关键来了, 慢用加方向啊,慢用加方向,我们一般都是慢用加方向,你把这个用好就行了,其他都不用管,你像,像这个我都没用过,像这个我也不用,我直接慢用加方向,而且我们行业里面大部分脉冲都是百分之九十都是慢用加方向啊。好, 还有个函数原点返回,原点返回也是非常的关键啊,非常的关键,我们先看看下面 正线位、负线位、圆点这三个信号,我们一定要勾选啊,这个要记住来,如果说哈,那如果说,比如说没有负线位,那我们就不用勾选,如果说实打实安装了负线位,正线位、圆点,相应的就一定要勾上,不然他不起作用。好, 这是一个,知道吧?这是一个。然后呢?比如说,哎,我们你看,比如说我这个对不对?那对不对?你看 叉零,叉一,叉二,我这几个叉点对不对?接到了我们的 p r 键输入端,原点正线位,负线位,是不是?嗯,那我们就相应的给它配上去,配上去 啊,嗯,原点是叉零,对不对?负线位是叉几,负线位,原点,负线位是叉一,对不对?然后呢?我们正线位是多少? 这些位是叉二,那不就配完了,对不对啊?我们用,我们一般用它的正逻辑啊,不要用反逻辑,用它的正逻辑,用它正逻辑,就这样配好就行了,配好就行了,这就是配这个,然后呢? 还有上面,还有还有还有还有,我们原点返回的方式很重要,原点信号一定要勾选使用啊,要使用还要使用,不守不行啊, 这样效不用使用啊,我们用原来效就不用这样效,这个是你设置设置不了的,走吧。啊啊,两者必选其一,哎,两者必选其一, 你要好好思考啊,比如说正线位和负线位,比如说我使用的啊,正线位我们就不能使用负线位,也就是说这个和这个只能选一个,这个和这个只能选一个,我们一般怎么样啊?我跟你讲啊,这个很关键, 有些轴哈,他不能往正方向回原,有些轴一定要往负方向回原,你知道为什么吗? 比如说我们一个 z 轴对不对?在现场你可能既然碰到这种情况,或者是水平轴都行,那如果说往往前是不是往,一般都是往前面走,是不是?正是不是?那如果说我们往往正方向去回原,往前妈,比如说里面还加了个产品,那是不是会把产品怼爆, 是不是?比如说不小心,不小心某个人操作人不小心给操作一下这个复位一下,好,直接回原轴回原,结果里面产品没拿出来,直接往里面一怼,啪的一下产品烂掉了啊,经常碰到这种事情, 知道吧?所以说涨涨脑子,所以说一定要这种情况下我们就要怎么样回原,我们一定是往回退,回原,不要往前到正确位再回原,我们直接往回退,退到原点就原点,知道吧? 那这种情况下哈,这种情况下我们正弦位就就就 就不用去分配,我们使用副弦位就行了,知道吧?啊?就是副弦位,因为我们往回退嘛,对不对?往回退,那我们就是原点,反方向,就是往副方向回圆啊,就这样,呃, 就这样啊,比如说,嗯,或者哈,或者都不,或者或者都不不,都不分配啊,或者都不分配,呃,回原方式,往副方向回原也行也行 啊,然后回原的速度这里可以设置就这设置的啊,指定里面设置不了的哈。 嗯,然后接接近原理的时候,等浓度速度就在这里设置返回超时。你看回原,比如说我,不就是单位是毫秒,比如说我,我设定,比如说超过十五秒,他们还没回原,要报警,对不对?那十五秒是不是十五乘以一千?是十五,后面还有三个零, 哎,怎么输不了啊?我这个纸上十五,这个是十五秒,对不对?就是十五万秒嘛?好,秒就是十五秒嘛,那这个时候超时就是报警,对吧?这就是回原,你刚说。
74自动化邓工 01:44查看AI文稿AI文稿
别再死记硬背 i n、 c, a, d, d 这些指令了,你把 plc 当成一个数据加工厂,这些指令就是厂里的打工人,每个都有自己的绝活。 你看这个 i n c p, 它就是工厂门口的打卡员,每次 m 零接通,就相当于有人进场,它就给地零里的数字加一,绝不偷懒也不多打。 而 d, e、 c p 就是 倒计时员,每次执行给数字负一,就像订单倒计时,干完一单少一单。但你千万别用连续型 i n c, 那相当于打卡员疯了, plc 每扫描一次就打一次卡, d 零直接从零涨到三万两千七百六十七,工厂直接乱套。所以脉冲型的 i n c, p, d, e, c p 才是靠谱的好员工。 a, d, d 和 s u b 就是 厂里的财务会计。 a, d, d 管算账进账原材料, d, 零加辅料。第一等于成品库存,第二一笔一笔给你算得明明白白。 s u b 管算账出账,总库存, d, 零减出货量,第一等于剩余库存,第二差一分钱都能给你算出来。 三十二位的 d, a, d, d, d, s, u b 就是 总账会计管那种上亿的大订单,不怕数字太大装不下浮点的。 d, e, a, d, d 比 d s, u b 就是 小数点会计管那些几毛钱的精密成本核算分毫不差。 m u l 和 div 就是 厂里的调度主管, div 管批量放大单班产量, d, 零乘班次。第一等于月总产量,给你把小数据放大成大数据。 div 管批量分配总物料, d, 零除以单份用量。第一等于可生产批次,把大蛋糕分成一个个小份。 但 m u l 有 个隐藏技能,十六位乘十六位,结果是三十二位,就像一个主管干了两个人的活,除了目标地址,第二还会占用第三存高十六位数据,你不给他留位置,他直接给你把数据冲得稀碎。而第五最怕除数为零,就像主管分配任务,没人干活,直接原地罢工报错。
81蹬蹬噔噔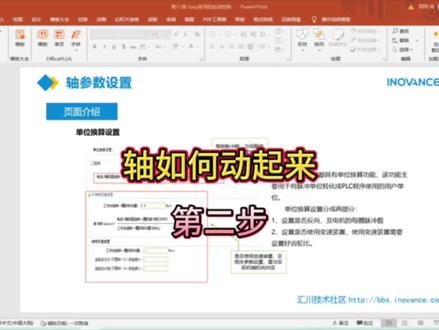 01:47查看AI文稿AI文稿
今天我们接着讲单位换算设置,所有轴类型都具有单位换算功能,单位换算就是让 plc 把电机只任的脉冲数自动转换成你编程用的毫米每度,不用你自己算脉冲。 接下来我们实际设置一下打开程序的单位换算这个页面,上节课我们讲的基本设置还记得多少呢?忘了的话记得复习哦,接下来我会加快我的更新速度,记得跟上哦。 这里有一个用户单位设置,这里默认的是脉冲,这个里面有许多单位,我们用的最多的是毫米或者度,这个就是为了我们方便理解,设置不设置其实对程序影响并不大,比如说我们的轴是限行的,那这里我们就可以设置成毫米。 接下来首先需要设置的是电机编码器,旋转一圈的脉冲数默认显示的是十六进置的,为了方便理解,我们勾选一下十进置。如果我们用的是汇川 s v 六三零的四伏电机,那么我们直接设置成二十六万两千一百四十四就可以,这个值是二的十八次方, 也就是我们四伏编码器的位数。十八位的编码器,这个编码器分为磁边和光边,磁边靠磁场感应技术,抗油污震动,但精度一般。光边靠光山透光技术,精度高但怕油污震动。 其次需要设置的就是工作台旋转一圈的移动量,这里要区分一下,没有减速机的,直接设置这里就可以了。如果带减速机的要设置下面这个使用变速装置,比如说我们旋转一圈的移动量是一百毫米,减速比是十,那这里设置成十就可以了,这里一定要注意是工作台,不是轴, 这样单位换算的设置就完成了,下节我们接着讲模式参数设置,感兴趣的记得收藏起来吧,课程不断更新中。
74蹬蹬噔噔 04:55查看AI文稿AI文稿
就是说你怎么设置哈?就是虚轴,呃,我把这个关掉,然后把这个离线给他关掉。来,我们再看一下,我们把这个,比如说我们没有实物,对不对?不要傻乎乎的去买这个四伏,买个四伏玩两下一点意义都没有, 你有这个虚轴也是一模一样的玩法,知道吧?你勾选这个虚轴啊?勾选勾选虚轴就是虚轴,虚轴也是轴啊,知道吧?然后我们这个在线仿真一下 就可以了,就就可以,其实就可以一些仿真什么都出来了哈,这个仿真它可以进入四幅调试,对不对?进入四幅调试,你看这个,嗯, 正线位,负线位,原点,这个是不是光电亮了就亮了?对应的亮,这不是就亮了,对不对?是这样吧,那我们前面不是配过了吗?对不对?啊?我,你看我,我现在是没使用正线位,对不对?我没使用正线位就不需要吗?啊? 未分配,未分配啊,反正就是不使用直接圆点和负线位,这个要这个还是要的,这个还是要的, 等下子再返回说这个就是这个离线调试表非常重要,就是我们调试的时候要点这个四步调试 啊,需求四步调试,然后设备上使能,上使能才能动哈,比如说我断了使能,设备是动不了的,你不能,症状也不能反转,也不能远点回归哈,这个是症状,这个是反转,这个是远点回归。你不能,你一定要上使能哈?上使能,上了使能你才能动啊。比如说我可以照个证,对不对? 对不对?这个证,比如说,哎,比如说报错了,对不对?九六九六零四是吧?啊?就是轴的头啊,知道吧?比如说复位啊,复位,复位的话他就把这个头给它清掉啊, 是吧?这个就是这样,呃,就是我们轴有没有报警,或者怎么说呢?你可以在这里监控,实时监控都可以看到,但是呢我们一定要把这个点掉才能用触摸屏,如果说触摸屏有另外的指令也是要用,要么就用指令,要么就用这个调试软件去调, 他在最后这里加了跟你说为什么那个线位,哈?这个 我们要调到这个正,这个正往正方向走,往前走,比如说我往,比如说我往右边是往前哈,往右边是往前,往,往往这边是往前, 那前面这里一定是装的是正线位,一定是正线位,比如我往回退,退退,往回退,这是原点,我往回退的这个地方原点后面他一定是负线位,这个负就往负线位往负方向走, 知道吧?一定要是搞成这个样子,不然的话逻辑会很混乱的啊,就是这个正的前面碰到的正线位亮了,他就会这个正不了了,就停下来了啊,就起到的线位保护作用。如果说这个往回退, 比如这个往回退,他就要,比如这个负,这个往回退,他就要碰到这个负线位,他就会停下来,他就这么个作用,其实其实作用也没有其他作用,他其实就是这个作用。 呃,这个调试软件,呃, 这个调试软件应该没什么,来我们看一下他这个轴的报错的问题,我这个虚轴九六零四,我看一下原点返回啊,要把这个改一下, 还是要给他加上啊?原点信号使用负线位,呃。负线位使用, 呃,这个也给它勾上啊,然后返回复方向。返回啊,回零方式二十七,就这样吧。嗯,这个正方正弦位没有点使用,它是会自己消掉吧? 那这个这个,这个就是说就是要用这个调试软件嘛?调试软件,这个报警。复位。报警。复位。能复位很多报警哈,就是轴,但凡是轴错或怎么都能报警。 哦,可能还真的他妈运用不了。卧槽,你刚才这个正线位没点使用啊?点了这个这个上面的。呃,正线位不用使用啊,因为只能选一个。只能选一个。哦哦哦。
32自动化邓工 13:34查看AI文稿AI文稿
大家好,上一期视频主要分享了四伏驱动器的调试以及参数的修改,其目的是为了确定你的传感器和驱动器上的接线是没有没有接正确。 那这一期就开始用编程软件进行运动控制的编程, 就是欧姆龙软件和汇川驱动器这两,这两个是属于不同的公司,所以你要在欧姆龙编程软件上添加 xml 文件,具体的添加步骤就是我上面标注的这些, 然后叉 ml 文件你得去官网去下载,然后现在我就实际来练习一下。 首先打开这个 csmax studio 的 软件,你新建一个工程, 选择类型,控制器设备,选择你对应 poc 的 设备与版本号,我这边是 n x 幺 p 二幺幺四零 d t 幺幺四零 d t, 版本号是一点一八的版本,然后直接点击创建 它,初步创建就是这么一个界面,然后你找到配置和设置,还有个 icart, 双击在主设备这一栏,你右击有个显示 esi 库, 正常情况下你安装了 esi 文件,最下面你划到最下面,它会有那个显示的。 由于我要录视频嘛,我就把我之前添加的 esi 库全全给删掉了,然后现在我就开始从头讲嘛,点击安装文件,找到我就是汇川资料这个文件夹下面的叉 ml 文件,点击打开 选择四,它就在进行安装, 安装完成之后,然后点击关闭它,就在更新 这个时候你再打开这个 icart 界面,同样的双击主设备显示 esicou, 拉到最下面,它就有刚才我们添加的这个文件了,就是汇川 i s 六二零 n 的 一个标签。 一般情况下我们添加完之后会把软件重启,就是说重新启动一下软件,同样的新建一个工程嘛。 和刚才的操作一样,选择你对应的 p o c 型号版本, p d o 音色,根据实际要求来点击离线, 点击 pdo 印刷,选择自己所需要的 pdo 印刷文件,我这有六零六零 回原点方式, pdo 印刷设置完之后,然后进行轴配置,点击运动控制设置有下面有个轴设置,点击添加运动控制轴。 嗯,这里可以改名,比如说改成轴,一双击轴一 轴。基本设置界面轴号默认不用改轴使用,选择使用的轴,我们是有实际的轴,就选择实用的轴。 轴类型我们选择四伏气轴,所有的四伏驱动器以及部件驱动器我们一般都选择四伏气轴, 然后他这选择四伏气轴之后,他有个输出设备,一,选择你刚才驱动器的节点,然后再进行详细设置。输出输出设置 第一个 control word, 选择对应的 control word target position 目标距离选择对应的 target position target position 拉长一点,方便好看。 然后这有一个 mode of operation 模式选择,选择模式选择 mode of operation 模式选择。 这还有一个刚才我们忘选择了 这个刚才忘选择了选选上了 软线位和正线位,这个可以不用选择,看情况。 然后 touch proverb function 探针选择 touch proverb function, 然后输入设备,输入设备有 stay to the word, 选择对应的 stay to the word stay to the word position actually value, 选择对应的 数字输入,数字输入就是 digital input。 第一个是正线位 选,选择 digital input, 点一 空是位起是圆点开关 好,基本设置就是这样的, 点开详细设置之后,根据自己需求设置 pdo 印刷。我们刚才把轴基本设置配置完之后,点击下一个单位换算设置,根据自己所需要选择单位,我再选择毫米, 然后形成距离电机转一周的指令脉冲数,这是跟你的驱动器的分辨率有关,我这边的分辨率是二十位的,然后二到二十次方就是幺零四八五七六, 然后我这边电机和那个丝杆是直连的,而且没有减速机,所以我选择的是不使用变速箱。电机转一周的工作行程就是我丝杆的导程四毫米, 然后最大的速度,这最大的速度根据你的电机来的, 我的电机转数是三千转每分钟, 然后换算为秒,就是除以一个六十就是五十转每秒, 五十转每秒,然后一转是四个毫米,那就相当于五十乘以是两百毫米每秒, 所以我这里的最大速度是两百毫米每秒,这改一下两百毫米每秒,最大点击速度也是两百毫米每秒,然后这个速度警告时,就说你大于多少,它会出一个警告, 这些一般选择默认不用更改,第四个选择默认一般不用更改。 然后第五个是线位设置,线位设置有软线位和硬线位嘛,我这边装了两个传感器,正负线位我用的是硬线位, 所以我的软线位我就没有勾选,如果你需要软线位,你就根据你的需求来直接勾选就行了。然后我这边是没有勾选的, 位置偏差也基本不用改,然后回原点设置原点方法有以下十个方法, 然后我用的是接近反转原点接近 off, 然后远点输入信号就是 z 向信号,就少用一个传感器。如果你选择使用外部远点输入,你看这个图片就知道你需要四个传感器,一个正线位,负线位,还有远点接近传感器以及外部远点输入传感器。 我们一般用的是 n 向输入,根据你这个图片你就能知道它的返回方式是在原点负方向就直接回原点, 在原点接近信号也是直接回原点,从原点正信号开始,你就是往正方向运动它转到正向位,反转之后,然后再回原点。 原点返回速度,刚才我们设的最大速度是两百毫米每秒,我们原点返回速度最好慢一点,这样就精确度高一点,设个六十吧, 然后原点返回接近速度,这个速度要求比原点返回速度要求还要低,所以说我们设个三十吧,原点返回补偿速度也设个三十。 下一个就是你的模式是限行模式还是循环模式,我们一般选择限行模式,编码器类型选择增量编码器,目前我们是用的增量编码来讲解的 啊,其他的都选择默认就行了。然后配置完之后选择在线 传送到控制器, you are the best。
138立秋的夏天


