八年级物理杠杆怎么做手工
粉丝34获赞442
相关视频
 00:24查看AI文稿AI文稿
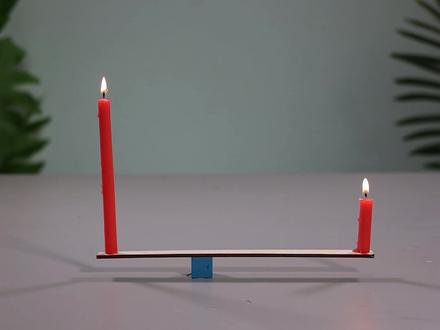
听说你屋里很厉害,这里有一长一短两根蜡烛,放在这个木条上,左右两边保持平衡。那么有意思的问题来了,如果将这两根蜡烛点燃,随着燃烧的进行,你觉得这个杠杆会向哪边倾斜呢?思考几秒钟,最后揭晓答案。 结果是向长蜡烛的一边倾斜,怎么样,你猜对了吗?
4993创意公元 24:32查看AI文稿AI文稿
二十分钟学完八下物理第十二章简单机械,本视频将带你从基本概念到核心题型一站式搞定,全程干货无废话,不管你是课前预习、课后复习还是考前冲刺,都能用得上。我是北沙一个能带你上分的初中物理老师。好了,话不多说,我们直接开始。 首先,什么是杠杆?一根硬棒在力的作用下能绕着固定点转动,这根硬棒就是杠杆。注意,硬棒可以是直的,也可以是弯的或是其他形状,比如剪刀、羊角锤等, 只要能绕固定点转,都是杠杆。杠杆有五个要素,第一支点杠杆绕着转的那个固定点用 o 表示。第二,动力促使杠杆转动的力 f 一。 第三,阻力阻碍杠杆转动的力 f 二,比如这里 f 一 让杠杆逆时针转, f 二,让杠杆顺时针转。 所以我们发现动力和阻力使杠杆转动的方向相反。第四,动力臂从支点到动力作用线的距离用 l 一 表示。第五,阻力臂从支点到阻力作用线的距离用 l 二表示。这里。注意,力臂指的是垂直距离, 也就是支点到力的作用线的垂线,不是支点到力的作用点的连线,这点在画力臂的时候要注意。那么力臂怎么画呢?第一步,找支点, 就是杠杆绕着转动的点。第二步,画线,用虚线正向或反向延长力的线段。第三步,做垂线,从支点向力的作用线做垂线, 也是虚线,记得标垂直符号。第四步,用大括号扩出垂线段。动力臂 l 一, 阻力臂 l 二,这样就好了。接下来杠杆的平衡条件首先我们得知道什么是杠杆的平衡状态, 当杠杆处于静止或匀速转动状态时,就是杠杆的平衡。一般我们在做实验时要使杠杆水平平衡,这时候动力和阻力是垂直杠杆的, 所以支点到力的作用点的距离就是力臂,可以直接测出力臂,所以水平平衡的目的就是便于测量力臂。但其实当杠杆斜着静止时,也是平衡状态, 只要能静止就是平衡状态。那么平衡状态需要满足的条件是,动力乘以动力臂等于阻力乘以阻力臂, 也就是 f 一 l 一 等于 f 二 l 二。这个公式有两个应用,第一是计算,已知其中三个量,就可以求出第四个量。比如这一题, 轻质杠杆 o a 可绕 o 点转动, o b 十厘米, ab 三十厘米, b 点挂着一个重五十牛的物体, a 点施加数值向上的拉力 f, 使杠杆水平静止,求 f 的 大小。先来分析一下, 支点就是 o 点,动力就是 f 竖直向上的,说明 f 是 垂直杠杆的,那么此时动力臂就是 o a, 长度是四十厘米, 阻力就是绳子的拉力等于 g 等于五十纽方向就是重力的方向,竖直向下, 所以也是垂直杠杆的,那么阻力臂就是 o b 等于十厘米。现在求 f 已知三个量了, 根据动力乘动力臂等于阻力乘阻力臂,可得 f 等于七,乘以 o b 除以 o a 代入数据。这里注意,力臂的单位两边必须统一 算出来是 f 等于十二点五牛。好了,第二个应用是判断杠杆的转动方向,当 f 一 l 一 等于 f 二 l 二时,杠杆平衡。 当 f 一 l 一 大于 f 二 l 二时,杠杆沿 f 一 的方向加速转动,当 f 一 l 一 小于 f 二 l 二时,杠杆沿 f 二的方向加速转动,记住是朝承积大的一边转, 不是力大的一边转。来看这一体,每个钩码质量一百克,也就是重力一牛,左边三个钩码也就是三牛,右边两个钩码也就是两牛。水平平衡。下列操作之后,杠杆仍能保持平衡的事,先来分析一下, 支点就是 o 点,左边的力等于勾码,重力三流力臂就是这段,具体多少厘米不需要知道,只需要知道是两格就行了。右边的力是两流,力臂是三格。先看 a 选项,左右两边去掉一个勾码, 左边就是两牛乘以二等于四,右边就是一牛乘以三等于三。左边的乘积大,所以是逆时针加速转动,无法平衡。排除 b 选项,左右两边增加一个勾码, 左边就变成了四牛乘以二等于八,右边三牛乘以三等于九,右边大,所以是顺时针加速转动。排除 c 选项, 左边左移一格变成三格,三牛乘以三等于九,右边加一个勾码变成三牛,三牛乘以三也等于九,左右相等平衡,所以选 c。 至于 d 选项,去掉右边的勾码,并沿虚线方向施加两牛的拉力, 此时利弊会变短。我们来画一下,现在的利弊是这一段,原来的利弊是这一段,而这里组成一个直角三角形, 直角边肯定是小于斜边的,所以利弊是变小的,肯定不平衡, 所以 d 错。其实这个时候要平衡的话, f 要变大,肯定得大于两流才行。接下来杠杆的分类有三种,等臂杠杆、省力杠杆、费力杠杆。先看等臂杠杆,动力臂是等于阻力臂的, 根据杠杆平衡条件可以得出,动力是等于阻力的,既不省力也不省距离, 比如天平和定滑轮。第二种,省力杠杆,动力臂是大于阻力臂的,根据杠杆平衡条件可以得出,动力是小于阻力的,所以可以省力,但是要费距离,比如开瓶器、 钢丝钳等,那么费力杠杆就反过来,动力臂是小于阻力臂的,所以动力是大于阻力的,虽然费力,但是可以省距离。 生活中要省距离的地方都会用到,比如筷子、镊子、船桨等。下面我们通过题目来练习一下,如图,使用时属于费力杠杆的事。首先开瓶器、撬棒都是省力的, 这个根据生活经验就能判断,关键是核桃夹和食品夹,这两个容易搞混,我们来分析一下,核桃夹支点在这,动力 阻力动力臂是这段,阻力臂是这段。好了,看出来了吧,动力臂大于阻力臂,是省力杠杆。至于食品夹,看起来好像是一样的,其实完全不同。食品夹支点在这, 动力在这,阻力在这,动力臂是这段,阻力臂是这段。所以可以发现动力臂是小于阻力臂的,是费力杠杆。 所以选 d 好 了。判断杠杆类型一定要分析动力臂和阻力臂的大小,这样才是最准确的,不能全凭生活经验去判断。 下面再来看一类经典题型,杠杆最小力作图要求是画出最小的动力及其对应的动力臂,这类题经常考,大家可以暂停先做一下,看能不能做对 好了,其实核心思路就是一句话,最小的力对应最长的力臂,怎么找?最长力臂就是杠杆上离支点最远的那个点, 把它和支点连起来就是最长利弊。比如这个图,离支点最远的点是 b 点,不是 a 点,有些同学可能画到 a 点上了,这是不对的。然后把最远的点和支点连起来,这就是最长。利弊 l 一 了。 接下来 f 一 肯定是垂直。利弊的。向上或者向下到底是哪个方向? 前面讲过,动力和阻力使杠杆转动的方向相反,所以阻力在这让杠杆顺时针转动,那么动力必须让杠杆往相反的方向,这样才能平衡,所以 f 一 只能是向上的, 记得标上垂直符号。好了,这类题只要掌握了这套解析思路,都可以轻松拿下。接下来,滑轮 边缘有凹槽,能绕轴转动的轮子分两种,定滑轮和动滑轮。定滑轮轴固定不动,动滑轮轴随物体一起运动, 这是区分它们的关键。定滑轮的特点是不省力也不省距离,但是能改变力的方向。因为它的本质是以轴心为支点,半径为动力臂和阻力臂的等臂杠杆,所以它不省力也不省距离, 但是可以改变力的方向。物体向上移动,绳子向下拉或者斜着拉也可以, 至于动滑轮省力费距离,但不能改变力的方向,它的本质是省力。杠杆支点是绳子与滑轮边缘接触的点, 不是轴心。动力臂是轮的直径,阻力臂是轮的半径,所以动力臂是阻力臂的两倍,那么动力就是阻力的二分之一。阻力就等于物体重力加上滑轮重力,虽然它省了二分之一的力, 但是绳端移动的距离是物体移动距离的两倍,而且不能改变力的方向,物体向上移动,绳子也是向上拉的。 所以生活中我们经常把定滑轮和动滑轮组合起来,变成滑轮组,这样可以实现既省力又改变力的方向。到了滑轮组这里,公式就多起来了,这些公式怎么来的, 怎么记,不用慌,最核心的就是受力分析,受力分析搞明白了,公式就懂了,也就能记下来了。 那么受力分析的第一步是确定承担物重的绳子段数 m, 简单来说就是与动滑轮相连的绳子段数,我们用隔离法把动滑轮单独隔离出来分析, 此时我们发现有两段绳子承担了物体重力和动滑轮的重力,而这两段绳子本质上是同一根绳子,同一根绳子拉力处处相等,这叫同绳同力, 所以这两个 f 是 相等的,那么力的关系就是二倍。 f 等于积物加积动,也就是 m f 等于积物加积动。变形一下, f 就 等于 m 分 之一括号积物加积动。 至于绳端的距离,就是物体上升高度的 m 倍,省力就得费距离,同时物体和绳子的运动时间是相等的, 距离是 m 倍,那么速度也是 m 倍。好了,这些公式都是建立在不计神重和摩擦的前提下,如果要考虑的话, f 会偏大一点点,这点大家知道就行, 我们在做题的时候都是不计神重和摩擦的。此外,这个公式变形一下,还可以得到激动等于 m f 减积物, 这是求动滑轮重力的重要公式,一定要知道。下面我们来到题目练习一下。小明用两个相同的滑轮组成滑轮组来提升物体 a, 物体 a 在 十秒内被匀速提升两米,物体重力四百牛,动滑轮重八十牛,不计绳重与摩擦。 首先我们做滑轮组的题目,先看 m, 就是 连在动滑轮上的绳子断数 有三段, m 等于三,物体十秒升两米,所以物体速度微物等于零点二米每秒,绳子速度微绳等于 m 倍微物等于零点六米每秒, 绳子距离 s 等于 m, h 等于六米。下一空绳子自由端的拉力 f 等于 m 分 之一积物加积动代入数据算出来是一百六十牛,这些都非常基础,熟练掌握公式就行。下一空拉力的功率可以用 p 等于 f v 来计算,注意这个速度必须是神端的速度, 别用成了物体的速度,因为拉力是作用在神端的,算出来是九十六瓦。最后一空墙壁受到定滑轮的拉力,这一题就必须要用到受力分析了,两个方法,隔离法或整体法。先看隔离法, 把定滑轮隔离出来,单独分析,此时就不用再去考虑动滑轮和下面的物体了,只看定滑轮受到的力。定滑轮受到向下的两个拉力,每个一百六十牛,以及定滑轮的重力多少呢?看这里, 两个相同滑轮,动滑轮重八十牛,所以定滑轮重也是八十牛,向下的力加起来就是四百牛,此时墙壁会给定滑轮向上的拉力,这个拉力就得是四百牛,这样才能受力平衡。 所以根据力的作用是相互的,墙壁受到定滑轮的拉力就是四百牛。或者也可以用整体法把定滑轮和动滑轮以及物体全部当成一个整体,此时就不需要考虑这两段绳子的拉力了,因为这是他们之间的内力, 不用考虑整体法,只考虑外力。外力有哪些呢?首先是总重力,两个滑轮的重力以及物体的重力 加起来是五百六十牛,还有这一段绳子的拉力一百六十牛。这个拉力为什么要算?因为这个力是人施加给他们的,属于外力, 还有墙壁给整体向上的拉力,所以 f 拉等于基,总减 f 算出来也是四百牛。好了,受力分析就这两个方法,大家一定要掌握。接下来滑轮组的绕线 要求是绳子不交叉,一个轮绕一次。这里有这么几个技巧。第一个最省力的绕法,要从动滑轮的钩子开始,由内向外, 最后还要标上力的方向和符号。为什么要从动开始呢?因为这样可以让 m 更大, f 更小,更省力。第二个,规定力的方向时,由外向内。比如最后一个图,假设人站在高处,利用滑轮组把物体拉上去, 这个时候其实就是规定的立的方向,因为人在高处只能向上拉,所以我们由外向内依次连接就好了。第三个从轮子数量少的钩子开始。比如第三个图, 定滑轮只有一个,动滑轮有两个,所以我们从定滑轮的钩子开始,由内向外依次连接。最后一个机动偶定。什么意思呢? n 为基数时,从动滑轮开始绕。 n 为偶数时,从定滑轮开始绕。 好了,我们来道题目,练习一下。如图,站在地上的小明用滑轮组将装修材料运到楼上,画出最省力的滑轮组,这是一个陷阱题,很多同学一看到最省力, 就想到了我们刚刚讲的技巧,从动开始,由内向外就完成了。但是你看人站在地上,这个姿势 没法拉人,在地上的时候,拉力必须是向下的。所以为什么说是陷阱题?这题其实是规定了力的方向,同时又说了最省力。这个时候我们要优先满足力的方向,因为机械是为人服务的, 以人为本,所以这一题应该是由外向内。这个时候就不用标立的方向和符号了,因为有人在这就表示了立的方向。接下来,轮轴,具有共同转轴的大轮和小轮组成,大轮叫轮,小轮叫轴, 本质就是杠杆。当然,生活中的轮轴通常会把轮做成杆的形式。以打水的露露为例,支点在轴心,动力臂是轮的半径,阻力臂是轴的半径。常见的轮轴还有方向盘、水龙头、门把手等。 鞋面也是一种简单机械,同一高度轻,脚越小,鞋面越长越省力。生活中的楼梯、 盘山公路、螺丝钉等都是鞋面的应用。接下来机械效率,这是本章综合性最强的部分了。首先我们得知道什么叫有用功和额外功。有用功就是为了达到目的必须做的功,比如提沙子上楼 克服沙子重力做的功就是有用功。那么额外功并非我们需要但不得不做的功。比如李同学利用动滑轮提沙子克服桶的重力,动滑轮重力以及克服摩擦力所做的功都是额外功。 那么还有一个概念,总功,就是有用功与额外功之合,也就是人所做的功。所以机械效率就是有用功与总功的比值公式是一,它等于 w 有, 除以 w 总,计算结果要用百分数表示。 由于使用任何机械都不可避免的要做额外功,所以 w 有 总是小于 w 总,因此一塔小于一。当然,日常生活中,我们肯定希望机械效率越高越好,那么怎么提高机械效率呢?两个方法,以滑轮组为例, 第一,有用功一定是减少额外功,比如减轻机械自重,加润滑油,减小摩擦。第二,额外功一定是增大有用功,也就是在机械的承受范围内,尽可能增大重物的重力。 接下来最核心的来了常考的机械效率问题。第一个是数值滑轮组有用功就是我们的目的是将物体提升一定的高度, 所以有用功就是克服物体重力做的功。 w 有 等于积物 h 物总功就是人施加的拉力做的功, w 总等于 f 拉 s 绳,所以机械效率一塔就是积物 h 物除以 f 拉 s 绳, 而 s 绳又等于 m, 被 h 物带入这个地方, h 物约掉,就得到了一塔等于积物,除以 m f 啦。接着我们思考一下,数值滑轮组的额外功来自于克服绳子的重力、 摩擦以及动滑轮重力所做的功,所以如果不计绳重和摩擦, w 额就等于机动 h 物,也就是克服动滑轮重力所做的功。 运用这个公式变形一下,还可以求激动。此外,不计绳重和摩擦时,满足 f 拉等于 m 分 之一,激物加激动。 这个我们前面讲过,所以带入这个地方,又得到了一塔等于积物,除以积物加机动。从这个公式来看,滑轮组的机械效率只与积物和机动有关,与绕线方式 m 无关。第二个水平滑轮组,这个就有点不一样了, 水平滑轮组的有用功是克服物体摩擦力做的功,因为物体是水平运动的,总功还是一样 f 啦, s 绳,同时也满足 s 绳等于 m 倍 s 物,所以可以得到一塔等于 f 物, 除以 m f 啦。额外功也不一样了,这个额外功就是克服滑轮转轴处摩擦所做的功。第三个,斜面 有用功就是克服物体重力做的功,总功是拉力做的功。那么额外功呢? 就是克服物体摩擦力所做的功。利用这个公式再变形一下,就可以得到计算摩擦力的公式, f 五等于 w 除以 s 斜。 这个求摩擦力才是鞋面最喜欢考的一个问题。比如我们看到这题,将重十牛的物体匀速拉到高处,拉力 f 等于六牛,鞋面长零点六米,高零点三米,则拉力所做的功。这个直接套公式, w 等于 f, s 等于六牛,乘以零点六米等于三点六角没什么问题,关键是第二空物体受到的摩擦力。很多同学一看到匀速直线运动就会想到二力平衡,所以就会觉得摩擦力等于 f 等于六牛, 直接错了,因为这个地方不是二力平衡,而是四个力的平衡,物体还会受到重力和垂直斜面向上的支持力,这个支持力和重力不在同一直线效果不能抵消, 四个力一起时是平衡的,但是单独看,拉力和摩擦力是不平衡的,大小不相等,所以求摩擦力还得看额外功。 先来计算有用功吧,等于 g, h 等于十六,乘以零点三米等于三焦,所以额外功就是总功减。有用功等于零点六焦,那么摩擦力等于额外功除以 s 等于一流。 下一题,滑轮组匀速提升两百牛的物体拉力, f 为一百二十五牛,物体升高的高度为四米,绳子能承受的最大拉力是两百牛,不计绳重和摩擦。下列说法正确的是。 首先,不管是什么滑轮组,先看 m 等于几,这里可以看出来 m 等于二。接下来再来逐个分析。 a 选项,总共 w 等于 f, s, s 又等于 m, h 等于二乘以四米等于八米,所以总共算出来是一千焦。 a 错。 b 选项,动滑轮的重力 直接用公式机动等于 m, f 减 g 等于二,乘以一百二十五牛,减两百牛等于五十牛。 b 也错。 c 选项,此时的机械效率 我们已经知道总功了,再求个有用功。 w 有 等于 g, h 等于两百牛,乘以四米等于八百焦,所以机械效率就是有用功除以总功等于百分之八十, c 也错了。至于 d 选项,滑轮组的最大机械效率, 这个就是要让物重最大的时候机械效率才最大,但是这里要注意,绳子所能承受的最大拉力为两百牛,所以当 f 为两百牛时,能提起的物重最大。 那么积雾等于 m, f 减积动机动是不变的,是五十牛,所以可以算出来,积雾最大时等于三百五十牛,那么最大极限效率 e, t 等于积,除以 m, f 等于百分之八十七点五, d 是 对的。 好了,总体来看,这一张公式多,题型变化多,所以一定要多做题,熟练掌握公式才能轻松应对。那么以上就是本期内容,如果你学会了,请在评论区打上上分两个字,我是北沙,关注我初中物理带你上分!
3.3万北沙带你学物理 00:37查看AI文稿AI文稿
各位老师大家好,今天何老师来给大家介绍一个讲动态杠杆问题的一个神器,就是这么一个东西。那咱们怎样去讲这个动态杠杆问题呢? 这个是 f 三, f 二, f 三。
336物理何老师 03:49查看AI文稿AI文稿
三分钟教会你制作一台活塞式抽水机模型。准备两个塑料瓶,一根吸管,两个橡胶碟片。先将两个瓶嘴部分剪下来, 这个用来做活塞 制作活塞上的小阀门, 先开一个大小适当的孔, 将越大于孔的橡胶片粘在内侧,只将橡胶片上边缘抹上五零二胶, 让小阀门只能朝内打开。再在另一个瓶嘴部分制作阀门。 制作方法与活塞的阀门一样, 在活塞的瓶盖正中央打孔,将墨棒穿过瓶盖,再用热熔胶固定。 将瓶盖拧紧,这活塞就做好了。瓶底装一个孔, 将墨棒另一端穿过小孔, 活塞就安装好了。 再把另一个瓶嘴部分用透明胶瓶身粘在一起, 再在瓶底部分开一个小孔, 把吸管插入小孔,用热熔胶固定。 大功告成,可以了,开始试水, 抽水成功!
 01:10查看AI文稿AI文稿
同学们,今天我们来看一个有关作弊神器的实验,杠杆实验,我这里做了一个简单的杠杆模型。首先杠杆是什么呢?杠杆就是放在这个积木块上的这把尺子,它必须非常硬,而且是直的,才能承担物品的重量。 那现在我们来看一下杠杆的构成,那我们在这里放一个重物橡皮, 此时杠杆倾斜了,我在这里用手指给他施加一个力,杠杆保持了平衡,那此时我所施加的力就是动力,因为我让杠杆运动起来了,而我把这一端敲起来了, 敲起来的这个东西,它阻碍了我们运动,就称为阻力。那我的手指是动力,从我的手指的力作用线到支点的垂直距离就是动力臂,而从阻力的作用线到支点的垂直距离就是阻力臂。 那么既然有动力、阻力、动力臂和阻力臂这四个因素又会影响杠杆怎样平衡呢?我们下个视频揭晓。
95含琸玥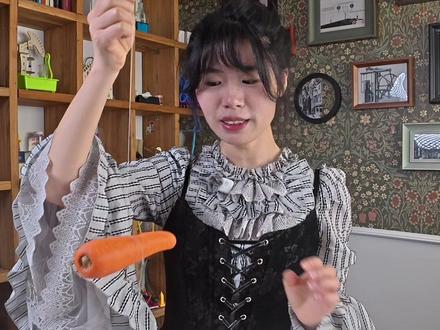 01:17查看AI文稿AI文稿
万物之力看得见一个平了的胡萝卜,我们用刀把它从线这切开,它是这边重呢还是这边重呢?我们试试吧, 两半。先测测这个,一百一十八点七克, 九十七克,不一样哦,它更重。杠杆平衡原理, 当杠杆平衡之后,力大的这边力臂比较短,力小的这边力臂比较长。 又一根胡萝卜这边比较重,它的重心在大概这个位置,它靠这个支点的位置比较近,这个呢比较轻,但是它的重心呢?离支点的位置就比较远。这边和这边很像,这边和这边很像。
1646万物之理表演家 01:09查看AI文稿AI文稿
这里是精灵实验室,咱们今天唱费力杠杆,鱼竿手往上提 f 一 动力支点出发做垂线 f 一 的力臂, l 一 鱼竿向下钓鱼阻力 f 二支点出发 做垂线 f 二的力比 l 二。根据杠杆平衡公式看出, l 二比 l 一 长,所以 f 二比 f 一 小人上提鱼竿的力 比鱼的重力大,所以这是一个费力杠杆。钓鱼时鱼竿能伸到水中央,但我的手不行,所以此时通过费力的方式增强了力臂。如果不会画力臂,可以查看评论区置顶链接的那个视频。
26教物理的金龄儿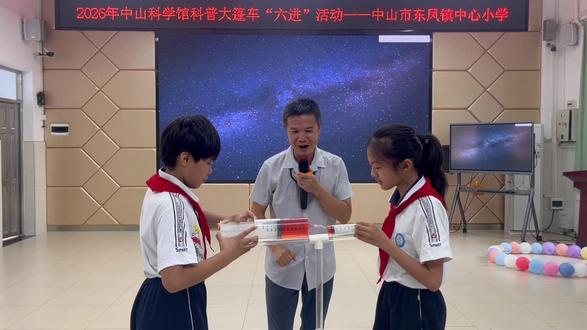 01:05查看AI文稿AI文稿
哦,还有空调风啊,好转弯。 行哦,再吹一次。哦哦哦,二一开不上去哦,好,看下你的成人宫啊。 好,这位同学来了转的也可以啊对不对。准备三二一哇,成功了,三二一开始 哇哇哇哇。哎,这是谁赢了。女生赢了。还是你来试一下。好,来看一下好,脚抬起来动不动 哦。不错哎,我们男生面不改色啊。来,准备三二一开始来。哎呀哎呀哎呀哎呀哎呀。
29趣玩科普 01:42查看AI文稿AI文稿
哈喽,大家好,有时候呢,我们会遇到一些题目,让你去根据提供的器材去制作一个简易的感称,那么如何去制作一个简易的感称呢?这里有一个有趣的动画,我们一起来看一下吧。 赶秤是一种测量质量的救世工具,方式方法如下,找一根竹筷子,在较粗端一厘米、两厘米的地方,用小刀刻 a、 b 两个槽, 在 a 槽处用细线拴上秤盘,在 b 槽处用细线拴住做秤的提手, 再找一个旧锁,用细线拴上做秤砣,手提提手调节秤砣的位置,使筷子平衡,这时秤砣细线在秤杆上的位置称为秤的定盘芯,用 o 表示。 然后在秤盘上放五十克的砣码,调节秤砣,使杆秤平衡。 在秤砣细线的位置 c 处刻上记号,标上五十克。然后在秤杆上 c 处开始沿指向筷子较细方向分别刻出和 o、 c 等距离的刻度,分别标上一百克,一百五十克等等, 这根简易的秤就制成了。好了,关于制作简易杆秤,你有没有理解呢?我们下集再见,记得关注、点赞、收藏,拜拜!
10飞客 01:17查看AI文稿AI文稿
把一个萝卜一分为二,学会杠杆的知识,让你在分萝卜时不踩坑。对于一个形状规则这样分不均匀的长方形木块来说,在没有尺子的情况下,怎么样才能把它平均分为两等份呢?我们可以把木块悬挂起来, 当木块在水平位置平衡时,沿细线的方向切开,左右两边的质量就是相等的。今天我们用相同的办法来分萝卜,把萝卜悬挂起来,当萝卜水平平衡时,沿细线的地方切开两边细线切开萝卜。 先用电子秤去称量一下,较短的这段萝卜的质量为七十六克, 较长的这段萝卜的质量为六十三克。这是什么原因呢?我们可以用杠杆的知识来解释一下。当萝卜在水平位置平衡时,细线悬挂的地方可以当做是支点的位置。 左边较短的这一部分,它的重心离支点的距离比较大及力臂大。根据杠杆的平衡条件, 左右两侧力与力臂的成级是相等的,所以左边力臂小的地方力就大,右边力臂大的地方力就小。因为左边力臂小于右边的力臂,所以左侧胡萝卜的质量大于右侧胡萝卜的质量。
50万物皆可物理 54:08查看AI文稿AI文稿
各位同学大家好,今天我们讲八年级的第十二章,简单机械中的杠杆。那么首先我们要了解什么是杠杆,它指的是一根硬棒,那么这个硬棒它是一个泛指,它可以是直的,可以是弯的,它只要是一个坚硬不发生形变的东西就可以。 然后在力的作用下能绕固定点转动,那么这根硬棒就是一个杠杆。我们要注意它是绕固定点转动,而不是运动,比如我们拉动它,拖动它行不行?不可以,它必须得绕一个固定点发生转动,它才是一个杠杆。 那么例如我们常见的杠杆有撬棒,还可以撬出钉在木板上的钉子,那么在运动的过程中,他这个硬质杆体是绕着这个点转动的,那么他就是杠杆。还有这个羊角锤,同样他在往起拉这个钉子的时候,他的硬质杆体是绕这个点转动, 还有镊子,镊子夹东西的时候,那么这个东西给尖端一个向外的力,然后我们手是在中部给他一个向内的力,那么镊子使用过程中,他是绕后面的这个点发生了转动, 也属于杠杆。而指甲剪他也是一个杠杆的结构。我们在一会的题目中会具体介绍一下指甲剪中到底存在几个杠杆,并且这几个杠杆 哪些是省力杠杆,哪些是费力杠杆。我们要研究杠杆的话,就必须了解杠杆的五个要素,首先是支点,也就是它绕这个点发生转动,而这个固定的点叫支点。 还有动力,就是我们要让这个杆体到某点发生转动,我们要提供一个动力,动力它对应有动力臂,我们要注意力臂指的是支点到力的垂线段,所以不管多么奇怪的一个动力,只要画力臂,我们从支点 画这个动力的垂线段,也就是图中蓝色这条 l 一, 即为它的动力臂。那么对应杠杆还有阻碍我们杠杆转动的一个力,我们称之为阻力, 并且很多时候这个阻力是一些物体的重力,或者说杆体自身的重力,而力臂同样我们做支点到力的垂线段 l, 我 们即为阻力臂,并且我们要注意 动力和阻力,它们对杠杆的作用效果是相反的。那么如图所示,我们图中动力是让杠杆绕支点顺时针转动,而阻力是让杠杆绕支点,逆时针转动。 已知阻力判断动力的方向或者已知动力判断阻力的大概方向的话,我们要抓住一点,他们对杠杆的作用效果相反,一个要让杠杆顺时针转动,那么另一个一定是让杠杆逆时针转动。关于杠杆做图的几类问题,我们来看一下。首先第一个已知力臂来画力, 那么首先我们已经知道我们力臂和力的作用线是垂直的,我们现在已经知道了动力臂,我们想画这个动力 f 一, 那么我们就确定力的作用线,它一定是与动力臂垂直的。接下来我们要确定力的作用点,力的三要素有大小、动点、方向, 只有确定了这三个内容,我们才能表示出这个力,这个力一定是作用在杠杆上的,所以我们的作用点是在杠杆和作用线的焦点上,也就是图中 a 点的位置。那么接下来我们要画出力的方向,然后进行标注, 我们要画动力,动力可能是朝这边,可能是朝这边,对吧?那么我们怎么判断呢?我们就要知道动力和阻力的作用效果相反,那么你的阻力向下,让杠杆是朝着逆时针方向转动的, 那么我的动力一定是让杠杆顺时针转动的,所以这个力一定是如图所示的方式,也就是斜向下的一个方向,那么他可不可能是斜向上的这个方向呢?他是不可能的,如果你的动力也是这个方向,让他逆时针转动,你的阻力也是这个方向,让他逆时针转动, 那么这个杠杆一定会转动起来,对吧?所以说我们已知力臂来画力的话,首先确定力的作用线,然后确定力的作用点,这个力的作用点一定是在杠杆上的,然后画出力的方向,并进行标注。那么还有一种题型是已知支点画最小力和力臂, 那么首先我们要确定杠杆的支点,如图所示。然后我们要找作用点,也就是找你动力作用在哪里,你最省力, 那么我们的生活经验告诉我们,这个杠杆越长,我们越省力,对不对?我们作用的这个点离支点越远,我们越省力,所以这个支点最好是什么情况?他最好是离支点最远的点,此时他的动力臂长比较省力, 于是我们就找到了这个杠杆,离这个支点最远的是 a 点,对不对?那是不是这个点啊?不可能是这个点,这个点你离比较近了,所以这个 a 点是离支点最远的点, 那么我们现在要找到最大的力臂,你的力臂越大,你就越省力,所以我们连接支点和点 a, 找到了我们动力的最大力臂为 l 一, 那么就又回到了我们上一个问题。已知力臂来画力, 力的作用线与力臂是垂直的,所以我们先画出力的作用线,然后要确定这个力的方向,那么想确定这个力的方向,我们其实还要确定这个阻力的方向。 给这个撬棍提供阻力的是这个钉子,这个钉子给这个撬棍一个竖直向下的阻力,而这个阻力让这个杠杆绕支点逆时针转动,那么我的动力要让这个杠杆绕支点 顺时针转动,所以我这个动力必须是沿作用线斜向下的一个方向,即如图所示的一个方向。 所以在画最小力和最小力臂的时候,我们就是找支点,找最远点,然后连接出我最长的动力臂 l, 一, 接下来画力臂的垂线,找到了力的作用线,然后确定力的方向就可以了。那么了解了动力、阻力以及动力臂和阻力臂, 我们接下来也看一下在杠杆平衡时,他们之间有什么关系。关于杠杆平衡的条件。首先杠杆平衡是杠杆在动力和阻力作用下静止,那么我们要注意倾斜静止也属于平衡状态,因为什么是平衡状态? 当一个物体处于静止状态或者匀速直线运动状态的时候,它就是平衡状态。我这个杠杆如果我是斜着这样静止了,那我也是静止,对不对?所以我倾斜静止也是平衡状态。 那么有些题就会问你说,哎,如图所示,这个倾斜的杠杆他是不是处于平衡状态呀?啊,你是静止的,你就一定处于平衡状态,大家不要被他骗。那么我们实验开始前要调节平衡螺母,使杠杆在不挂钩码时在水平位置平衡, 并且左偏右调,右偏左调。那么例如如铜线所示的一个情况,在未挂钩码时,这个杠杆是 向右偏,那么向右偏说明他右边比较重吧,对不对?那么你右边比较重,我想让你水平平衡,我就要让左边的这个螺母向左调, 让它的作用效果更大,然后让你水平平衡。那么为什么我们在实验前一定要求杠杆是要水平平衡的? 因为我们如果不把它调成水平平衡,那么此时它向右偏,说明它的重心靠右,对不对?它的重心在这里,那么在这个点它会受到一个竖直向下的重力, 那么在后期我们再给他画上勾码以后,我们会发现,怎么样你施加在右边的这个力,不只有你设计的这个动力,还有一个自身的重力,那么我们就无法得到 f 一 乘 l 一 等于 f 二乘 l 二的一个 杠杆平衡时,对应力和力臂的一个条件,对不对?这是由于有这个自身重力的参与了,我们得不到这个条件了。 所以说我们要在实验开始前,要将杠杆调在水平平衡的位置,是为了避免杠杆自身重力对实验产生的影响。接下来我们给杠杆两侧挂上不同数量的勾码,移动勾码位置,使杠杆重新在水平位置平衡。 那么有人就问了说,哎,我倾斜着的时候,然后我挂上勾码,让他们水平位置平衡,我能不能得出 f 一 乘 l 一 等于 f 二乘 l 二的结论呢?其实也可以,只不过有一个问题是啥 力臂是支点到力的垂线段,那么例如在这个位置受到一个杠杆受到重物通过细绳给他的数值向下的拉力,我们设为他的阻力,那么这个阻力的力臂是支点到力的垂线段,是横着的这个位置对不对? 那么每次我们要量的时候是不是特别麻烦呀?所以说,为了直接能从杠杆上读出此时的力臂,我们让 悬挂勾码以后,杠杆重新在水平位置平衡,那么此时施加在杠杆左边的这个力的话,它的力臂是支点到力的垂线段,我们一读就可以读出来是二十厘米,方便我们记录以及运算对不对? 所以说我们要使杠杆重新水平位置平衡,目的是动力臂和阻力臂可直接从杠杆上读出,那么最后我们通过记录每次两边悬挂的勾码数量,以及他们的力臂大小。最后我们总结出的规律是,当动力乘动力臂等于阻力乘阻力臂, 或写成 f 一 乘 l 一 等于 f 二乘 l 二的时候,杠杆处于平衡状态,那么当杠杆不平衡时,例如我们设杠杆左边受到的这个数值向下的拉力为动力,右边受到数值向下的拉力为阻力, 那么当动力乘动力臂大于阻力乘阻力臂时,我们就称为左边的动力作用效果更强,那么他会向左偏转。那么当动力乘动力臂小于阻力乘阻力臂,也就是我们称阻力的作用效果更强,那么他会向右边偏转。 那么在本实验中,我们会要求多次实验,多次测量,那么目的是避免结论存在偶然性,寻找普遍规律。 初中阶段,我们多次实验的目的一个是求平均值,减小误差。对于规律探索类实验,我们是避免偶然性,寻找普遍规律。那么了解了杠杆平衡条件的实验,接下来我们看一个练习, 如图,在轻质杠杆上调一重物计,在 a 端施加一个动力 f, 使杠杆缓慢的从 o a 转至水平位置 o b, 以同学将杠杆调节平衡后一侧用弹簧测力计拉杠杆, 如图,使其重新在水平位置平衡。若图中弹簧测力计沿逆时针方向旋转一个很小角度, 使杠杆再次在水平位置平衡。与第一次相比,拉力将怎样变化?我们平时实验两边挂的都是钩码对不对?那么为了方便读取拉力大小,他右边直接使用了弹簧测力计, 那么弹簧磁力计通过绳子给 b 点一个斜向下的拉力,我们记为 f 一, 那么这个蓝色这一段就是它的力臂, 那么此时由于它处于静止状态,也就是平衡状态,符合我们杠杆平衡的条件,则此时动力 f 一 乘力臂 l 一, 等于阻力 f 二乘阻力臂 l 二, 那么阻力臂就是 o a 段,那么阻力就是 a 点受到的数值向下的两个勾码的拉力,我们记为 f 二。在调节了弹簧测力计拉动绳子的一定角度后, 它是逆时针方向转动,例如第二个图所示的情况,那么我们会发现,此时弹簧测力计给沿绳子的这个拉力 f 一 撇,它对应的力臂发生了变化, 但是这个杠杆的阻力变没变没变,阻力臂变没变也没变,那么根据 f 一 动力等于阻力 f 二乘 l 二除以 l 一。 我们通过上式可以得到这个式子,我们就可以知道 f 二 l 二不变,但是 l 一 减小了,也就是你的动力臂减小了,那么对应的你的 f 一 是增大了, 所以想让在第二个图的这种情况下,保持杠杆仍处于平衡状态,你的动力臂减小,那么你的动力 f 一 撇就得增大, 所以与第一次相比,拉力将增大,所以在施加力的方向发生变化时,他想判断这个力变大变小还是不变。那么我们要根据你的杠杆平衡公式, f 一 乘 l 一 等于 f 二乘 l 二, 得到 f 一 等于 f 二乘 l 二除以 l 一。 我们就要看右边的这个式子, f 二变不变, l 二变不变,还有 l 一 变不变,你要变,你是变大变小还是怎么变,然后来判断 f 一 的大小变化情况。那么了解的这个实验,接下来我们看一下杠杆平衡条件的实际应用, 那么我们在实际应用的时候,我们要将实际物体转化成杠杆模型,那么怎么转化成杠杆模型呢?我们就要画出杠杆的五个要素,分别是动力、阻力、动力臂、阻力臂以及支点。 那么接下来我们就利用杠杆平衡的条件, f 一 乘 l 一 等于 f 二乘 l 二来进行求解。那么这个式子里有四个物理量,我们已知其中三个,就可以计算出第四个物理量的大小。 例如我们想求重力 f 一 的时候, f 一 就等于 f 二乘 l 二除以 l 一, 当我们想求力臂的时候,力臂 l 二就等于 f 一, 除以 f 二乘 l 一。 我们举个例子,当已知 f 一 等于石牛, l 一 等于四十厘米, l 二等于十厘米,然后我们求阻力 f 二, 那么 f 二就等于 f 一 乘 l 一 除以 l 二就等于石牛乘四十厘米,除以十厘米就等于四十牛, 那么这就是他的一个应用方法。有的时候,我们在提杆中我们找不到这个阻力,那么大部分情况下,这个阻力是由他的重力来提供的。那么当我们分析杠杆的动态平衡问题的时候,同样的,我们要做出初始状态下杠杆模型中动力阻力动力臂、阻力臂, 然后做出运动后杠杆模型中动力阻力动力臂、阻力臂,确定动力动力臂阻力和阻力臂哪一个量不变,哪一个量发生了改变。结合杠杆的平衡条件, f 一 乘 l 一 等于 f 二乘 l 二。分析解答。 而杠杆缓慢移动这个条件就是要告诉我们此时它处于平衡状态,可以用 f 一 乘 l 一 等于 f 二乘 l 二进行计算。 那么例如下面这个题,古代护城河上吊桥,如图所示,射吊桥的重力对转轴 o 的 力臂为 l 一, 绳子拉吊桥的力为 f, 拉力 f 对 转轴 o 的 力臂为 l 二。如果不计绳重、摩擦及风的阻力,那么在守桥士兵将吊桥由水平位置缓慢拉至图中虚线数值位置的过程中,下列说法正确的是哪一个? 那么我们按这个步骤来,首先我们做出初始状态下杠杆中的动力动力臂、阻力阻力臂。首先这个吊桥是绕 o 点转动的一个杠杆, 它受到一个动力 f, 并且这个力臂其中告诉我们是 l 二,那么力臂是支点到力的垂线段,所以我们知道它的力臂 l 二是如图所示的一个情况。而吊桥的重力施加在吊桥的重心上,然后它的力臂是 o 点到力的垂线段,那么也就是这段我们记为 l 一, 那么接下来我们想看他的力臂如何变化,我们就要按照第二步做出运动后杠杆模型中动力阻力动力臂,我们画一个吊桥转到如图所示这个位置的情况,此时他仍然通过绳子受到一个力 f, 那 么此时他的力臂仍然是支点到力的垂线段,是这一段我们记为 l 二, 那么他的重力仍然是作用在重心上,他的力臂如图所示是 l 一, 那么我们就要分析他的 l 二和 l 一 是怎样变化。那么图中可以看到 l 二从之前的短一点变成了现在的长一点,所以 l 二是增大的, 而 l 一 我们发现从之前的长一点变到了现在的短一点,所以 l 一 是减小的。那么接下来我们就要判断 这个拉力 f 是 如何变化的。通过杠杆平衡的条件,我们知道 f 乘 l 二等于 g 乘 l 一, 那么 f 就 等于 g 乘 l 一。 除以 l 二, 那么 l 一 是减小的,而 l 二是增大的。分母增大,分子减小,那么它整个分式都是减小的,所以对应 f 也减小,所以本题选择 b。 对于杠杆动态平衡的分析,我们就是先做出你初始状态下你的杠杆的五个要素,然后再做出你变化以后你杠杆对应的五个要素, 然后判断你阻力动力臂,阻力臂是变大变小还是怎样改变,然后分析力的大小是如何改变的。那么接下来我们再看一下常见的杠杆动态平衡问题的一些内容。 如图,在轻质杠杆上调移重物剂,在 a 端施加一个动力 f, 使杠杆缓慢地从 o a 转至水平位置, o b 偏增大,不变或减小。如图讲,当力 f 始终与杠杆垂直时,在转动过程中,阻力的力臂将怎样变化? 那么阻力是重物施加在杠杆上数值向下的一个力,这个力的大小等于 g, 而力臂是支点到力的垂线段,我们做出这个阻力臂为 l 二、在转动到水平位置之后,它的阻力作用在如图所示的位置, 那么同样我们画出它的阻力臂,我们发现是这段,我们会发现它的阻力臂是增大,而动力 f 的 力臂,那么动力 f 此时与 o a 始终是垂直的状态,那么我们会发现它的力臂其实就是这个杠杆 o a 的 一个长度,对吧? 那么你无论怎样转,你转到如图所示的位置,你这个力臂还是杠杆的长度,此时是 o b, 我 们发现你的力臂将不变,那么动力 f 的 大小将怎样变化?我们已知,动力乘动力臂等于阻力乘阻力臂,那么动力就等于阻力乘阻力臂 无以动力臂,那么 g 是 不变的。阻力臂 l 二、增大动力臂 l 一 不变,则动力是增大的。如图,以当 f 始终数值向上时,在转动过程中,阻力的力臂将怎样变化? 那么我们发现他还是这个吊挂的这个位置,所以他的阻力的力臂是增大,那么动力 f 的 力臂将怎样变化?那么此时他改变了 f 的 方向,那么我们来画一下他的力臂。首先在初始状态下,他的力臂是支点到力的垂线段,即如图所示为他此时的动力臂。 那么转动到水平位置的时候,我们做他的动力臂应该是如图所示的一个位置,我们会发现他的动力臂也是增大的,那么判断 f 的 变化,那么你的阻力臂在增大,你的动力臂也在增大,我们无法通过 力臂的变化来分析 f 的 变化。那么关于以图的话,它有一个比较特殊的一点,就是阻力臂和动力臂的比值其实是一个定值。我们来看一下为什么会存在这个情况。在初识状态下,它的动力臂为 l 一, 即如图所示的情况是这一段, 那么它的阻力臂是这一段,我们记为 l 二,那么我们会发现这个小三角形和这个大三角形其实是怎么样的?是相似的对不对?那么 l 二比 l 一, 实际上就等于这一段。斜 边比上 o a, 我 们把这个点叫做 c 点,那么就是 l 二比 l 一, 就等于 o c 比上 o a, 我 们会发现它是一个定值,那么在转到水平位置以后,那么此时阻力臂为如图所示的一个情况,动力臂为如图所示的一个情况,我们会发现阻力臂和动力臂之比还是等于 o c 比 o a。 所以 说在两种情况下,你的阻力臂和动力臂之比不变, g l 二比 l 一 不变, 那么你的重力计不变,你的力臂之比不变,那么动力 f 也不变。所以在这个动力始终数值向上的时候,我们要注意一下,就是它存在一个相似,然后力臂之比是不变的一个情况。那么接下来我们看图比, 当力 f 始终保持水平时,转动过程中阻力的力臂将如何变化?那么阻力的力臂跟之前一样,他是变大了,那么动力的力臂将怎样变化?那么动力的力臂是支点到力的垂线段,我们首先过 o 做他的垂线段,我们发现这一段是动力臂, 那么他上移了以后,他的动力臂是成了这一段。我们发现动力臂是变短了,也就是减小, 那么动力 f 等于 g 乘 l 二除以 l 一, 阻力的力臂增大,动力的力臂减小,也就是分子增大,分母减小,那么我们可以知道 f 是 增大的。 所以分析杠杆的动态问题的话,我们就是分析你之前的力臂是怎样的,然后你之后的力臂是怎样的,分析你力臂变大变小,然后再分析力的变化。 而生活中我们的杠杆根据动力臂和阻力臂的关系分为三类,有省力杠杆、费力杠杆和等力臂杠杆。其中省力杠杆指的是动力臂大于阻力臂, 在杠杆平衡时,动力小于阻力。动力的作用点移动的距离会比阻力的作用点移动的距离大。例如撬棍和例如仰角锤, 我们动力施加在这个位置,阻力在这个位置,我们明显可以看到动力在施加在 a 点时,作用的距离会比较大,所以整立杠杆的特点是省力,但费距离,例如撬棒、瓶盖、起子以及羊角锤等。 而费力杠杆指的是动力臂小于阻力臂,在杠杆平衡时,动力会大于阻力,那么它的特点是动力作用点移动的距离比阻力作用点移动的距离要小。例如我们在划船时,这就是一个标准的费力杠杆, 他费力但是省距离。在手拉的这个位置,你可能只移动了三十厘米,但是在这个杠杆的末端,他可能就能移动五十厘米到六十厘米,说明费力。杠杆是费力但省距离,典型的例子有镊子、钓鱼竿,还有船桨等。 而等臂杠杆是动力臂,等于阻力臂,在杠杆平衡时,动力就等于阻力,那么动力作用点移动的距离就是相等的, 它既不省力也不省距离。最典型的例子是天平,那么了解了这三类杠杆,接下来我们看一下古时劳动者的智慧,他们在生活中使用的一些杠杆, 第一个如图所示,是节高,是古时人们用来从井中打水的一个装置,那么它的装置示意图如图所示。 这个杠杆以 o 点为支点,绕 o 点转动,然后在 b 处悬挂一个石头,这个石头通过细线给 b 点一个竖直向下的拉力,这个力的大小等于石头的重力, 然后在 a 点悬挂绳子下面吊着水桶打水的时候,人抓着绳子把这个水桶伸进水井里,然后往起提的时候, 人往起提绳子将水打出,那么你再往上打水的过程中,由于在 b 点数值挂了一块石头,那么这个石头会让杠杆绕支点顺时针转动, 那么人在拉绳子提水的过程中,它可以省一些力。那么我们来分析一下这个杠杆。首先这个动力我们记为石头数值向下的重力,记时,那么它的力臂就是支点到力的垂线段 l 一。 而在 a 点,它受到水桶给它的数值向下的拉力,我们记为 g 桶。 然后在提水的时候,人会给绳子一个竖直向上的力,我们记为 f 人,那么这两个力的合力,他们的力臂是对应的 l 二。那么我们在忽略杆体重力的时候,我们就不用画这个杆体所受的重力的示意了。 我们在缓慢提水的过程中,我们把它看作杠杆处于平衡状态,则此时阻力记时成动力臂 l 一。 关于节高的模型,就是以这个式子,然后来求解其他的物理量的。已知打水后桶重以及人的拉力大小,已知两个力臂,他就可以求出悬挂在 b 点的石头的重力。 那么当我们提升相同重力的水时,我们想让人更省力,我们就可以增大 ob 或者增大石头的重力, 让计时乘 l 一 更大,也就是让石头重力的作用效果更强,这样的话就可以让人更省力。那么古石还有一种装置叫做踏对,如图所示,人踩在 a 点,然后这个杠杆绕 o 点转动, 在前端配有一个重物作为配重,然后是砸坑里的东西,那么首先在 a 点,我们给他施加一个动力 f 一, 然后他的力臂是支点到力的垂线段为 l 一。 而不考虑杆体重力的话,他前端受到配重,给他的数值向下的拉力大小为配重的重力, 那么他的力臂是支点到力的垂线段。那么在这里由于过支点无法直接做力的垂线段,所以我们先做力的反向延长线,然后再做垂线段 l 二,那么他在缓慢转动的过程中,我们将其视为平衡状态,则此时 f 一 乘 l 一 等于配重乘 l 二, 这就是踏对的工作原理。那么我们要注意啊,踏对明显是动力臂小于阻力臂的,所以他是费力杠杆。那么还有一个装置是杆秤,他利用的同样是杠杆的原理,那么杆秤 它的主体实际上就是一个杠杆,而秤心是杆秤的标度多为金属小圆点状,分布均匀。注意杆秤的刻度分布是均匀的,而提扭是杠杆的支点,当我们提起某一个提扭时,那么此时这个杠杆会绕这个支点 o 点转动, 那么秤砣相当于天平的砝码,一般由金属制成,是测量时主要的调节对象。我们在悬挂重物以后,然后调节秤砣,让杆秤处于水平平衡位置,然后我们读取此时秤砣对应的刻度,然后就能得到所称量物体的质量。 而挂钩或秤盘悬挂或放置背侧物体的工具。对于我们初中阶段,我们杆秤讨论的主要有两种模型,一种是比较简单的简易模型,他忽略秤杆的重力,挂钩的重力以及仅有重力的理想模型, 他这个比较好分析,就是一个简单的杠杆。还有一个真实模型,讨论秤杆的重力,挂钩的重力,或者有时候不是挂钩,而是秤盘,他的意思是一样的。那么首先我们来看第一个简易模型, 那么简易模型忽略秤杆的重力和挂钩的重力,那么我们来看这个图,吊挂重物的地方受到数值向下的拉力,这个大小等于物重,那么杆秤使用时,每次读数要求它水平平衡, 则此时它的力臂为 l 物,那么秤坨此时的位置如图所示。此时秤坨给秤杆一个数值向下的拉力,大小为秤坨的重力, 此时立臂即为 l 陀杠杆此时处于平衡状态,则记物乘 l 物等于记坨乘 l 坨。由于重力等于质量乘小记,我们化简就可以得到此时 m 物乘 l 物等于 m 坨乘 l 坨,那么 m 物就等于秤坨的质量乘这个立臂除以 l 物。 那么知道了这个式子,我们就可以求距离蹄纽多少厘米处,刻度大小为多少千克。例如此时告诉我们秤砣的质量为十千克,此时 l 坨等于十厘米,而 l 物等于二厘米,那么我们就可以求得此时他所称量物体的质量,即为十乘十除以二等于五十千克。 那么我们想增大杆秤的测量范围该怎么做?那么我们来看你所称量物体的质量等于秤砣的质量乘 l 坨乘 l 物, 那么我们想让这个 m 物增大,我们就可以从这三个物理量上想办法。第一个,增大 m 坨,也就是 增大秤砣的质量,可以增大我们的测量范围,还有增大 l 坨,那么也就是增大这个的变化范围,那么我们可以增长杆体,就是增加杆秤的长度,也可以增大杆秤的测量范围。 那么 l 物作为分母的话,我们想让 m 物增加,就要让 l 物减小,所以我们想减小 l 物的话,我们就要让这个提扭向左移动,让 l 物减小。通过这三种方式,我们可以增大所乘量物体质量的最大值,也就是增大杆秤的测量范围, 所以增大杆秤的长度。二、提扭左移,让 l 物减小或者增大秤砝托质量。 所以我们在问如何增大杆秤测量范围时,我们可以把这个公式写出来,然后看右边三个物理量要怎样变化,能让 m 增大就可以了。并且通过上面这个式子,我们还可以知道秤砣重力的力臂是等于 m 物乘 l 物除以 m 坨的, 那秤砣对应的所在位置的变化量乘 l 物除以 m 坨。那么如果我们要增大杆秤的精度, 也就是增大相同质量刻度间间距,则它 l 坨。举个例子,五克到十克 之间的间距,以前是五厘米,我把它间距的距离增加到十厘米,那么这就指的是我们杆秤的精度增加了, 相同刻度之间的距离增大它之间的刻度可以更细更密了,对吧?可以更精确了。那么在两次乘量物体质量变化量一定的情况下,我想让它对应刻度之间的距离增大,那么怎么办?我可以增大分子或者减小分母对不对?那么增大分子就是 增加 l 物,也就是增大挂钩到蹄纽之间的距离,让蹄纽右移或者是减小 m 陀,就是减小秤陀的质量, 然后也可以增大两个刻度之间的距离,让这个杆秤的精度更高。那么怎么记忆这个东西呢?小要秤就是我们称要的那个,它的秤砣比较小,对不对?它的测量范围比较小,但是它的精度高,我们这么记忆这个问题, 大的秤杆换成称要的小秤杆,秤砣质量比较小,它的测量范围比较小,它的精度比较高。那么题目中如果问你,我怎么减小我的测量范围呢?我就换个小秤砣,我怎么提高我的精度呢?我就换个小秤砣,那么相反,我怎么增大我的测量范围呢?我换个大秤砣, 我怎么减小我的精度呢?我换个大秤砣,记住这个就可以了。那么刚才我们说的增大杆秤的精度以及增大杆秤的测量范围,它在简易模型中可以应用,它在那个真实模型中也是可以应用的,大家记住就可以了。 那么接下来我们分析一下杆秤的真实模型,就是讨论杆秤的重力以及挂钩的重力。那么这个杆秤首先左边在没有放重物的时候,他在这个点受到数值向下的拉力,这个拉力等于秤盘的重力,力臂是 l, 那 么秤坨悬挂在此时这个位置,他给杆秤一个数值向下的拉力,大小为 g 坨,力臂为 l 坨。 然后杆秤的重心在它的右边给杆秤施加一个数值向下的重力,力臂是 l 杆,那么此时这个杠杆水平位置平衡,则计盘乘 l 物等于计坨乘 l 坨,加上计重乘 l 杆, 它所表示的就是你秤盘的作用效果,是等于我右边的秤砣的作用效果,加上我杆体自重的作用效果的。那么此时我们如果知道其他的量可以求出 l 坨的位置的话,那么此时我们称量的物体质量为零前克, 则此时 l 坨的位置也就是这个位置,对应我们标刻度就是零刻。那么当我们将 秤盘里面放入十千克的物体的话,即如图所示的一个情况,其他左边施加在这个点的这个力,不只有秤盘的重力,还有物体的重力,然后右边我们要将秤砣右移,才能让这个杠杆保持水平位置平衡, 那么我们也可以知道,越往右对应的刻度应该是越大。哎,你前面是零千克,往后是十千克,一百千克,一千千克,那么左边的力的作用效果等于右边的力的作用效果,也就是 记盘加上记物之合乘 l 物,等于记坨乘 l 坨撇加上记重乘 l 杆,那么此时 l 坨撇的位置也就是这个位置,它对应的刻度应该是 十千克,那么我们记住之前的零千克的位置,记住这个十千克的位置,我们把中间画成十个小格, 则每一个小格对应的就是一千克,这就是杆秤在标记刻度时的一个方法,这个刻度在零千克到之后的这个十千克,它之间 始终是均匀的。那么为什么是均匀的?我们来看一下。我们现在已知两个式子一,一个是不测量物体时杠杆平衡时力的关系,一个是放入物体时杠杆平衡时力的关系。 那么我们第一个式子标为式一,第二个式子标为式二,我们让式二减式一,就可以得到。寄物乘 l 物等于寄托乘 delta l, 而这个 delta l 就是 你此时这个位置,然后到出示零刻,这个位置的距离为 delta l, 而零刻的这个距离在杆秤上称为定盘星,它指的是对应零刻度,所以被称量物体的质量 m 与 delta l 是 成正比的关系,所以秤杆上的刻度从零刻度开始都是均匀的。 那么利用杠杆平衡原理的还有一个装置叫做轮轴,那么轮轴是由具有共同转动的轴的大轮和小轮组成的。简单机械通常把大轮叫做轮,外部这个叫轮,而内部的小轮叫做轴。 那么轮轴的实质相当于一个可连续转动的杠杆支点在轮轴的轴线上,因为首先它是一个硬质物体,对不对?不会发生形变, 然后它在运动的过程中是绕一个支点进行转动的,符合杠杆的要求,所以我们可以把它看做一个杠杆。那么当动力在轮上的时候,例如 f 一 这个情况的时候,我们发现它的动力臂比较大,对不对?那么此时它是省力杠杆。那么当我们这个动力作用在轴上,例如这个 f 二撇的这个位置时,我们发现它的这个动力臂就比较小,那么它就是费力杠杆。所以轮轴它不一定省力,要看你失力在哪里,你失力在外部的轮上,它就是省力的,你失力在内部的轴上,它就是费力的。那么在求此类问题时,同样是利用杠杆平衡原理的公式。例如我们看第一个图, 此时这个轮轴绕支点到力的垂线段为 oc, 而阻力为 f 二,阻力臂是支点到力的垂线段为 o a, 则根据杠杆的平衡原理,我们可以知道, f 二乘 o a 等于 f 一 乘这个轮的半径,也就是 o c, 也就是这个半径 r, 那 么已知其中三个量,可以求另一个物理量。那么我们再看第二个图,此时动力作用在这个位置,然后是 f 二撇,它的力臂是支点到力的垂线段,即为 o d, 而 f 一 作用在轮上,并且沿切线方向,则此时它的力臂仍然为支点到力的垂线段,等于轮的半径。所以我们可以知道 f 二撇乘 o d 就 等于 f 一 乘 r。 同样是已知三个物力量,可以求最后一个物力量。那么了解了这些内容,接下来我们看一下具体应用, 如图所示。一、轻质杠杆可绕 o 点转动,在杠杆 a 点处挂以质量为六千克的物体甲, 要使杠杆水平平衡,可在 b 处施加一个数值向上的力 f, 已知 ob 等于十二厘米, ab 等于八厘米。 小 g 取十六每千克。一问求物体甲所受的重力,那么重力 g 等于 m 乘小 g, 那 么它直接是等于六千克乘十六每千克等于六十牛。那么第二问,求力 f 的 大小,那么这个力 f 告诉我们在 b 点施加的数值向上的力 f, 即如图所示。 那么对于这种问题,首先我们要把它化成杠杆的一个模型,对吧?那么此时动力是施加在 b 点的数值向上的力 f, 那 么力臂是支点到力的垂线段,即 o b 等于十二厘米。 而阻力是重物通过细线给 a 点的一个数值向下的拉力大小等于物体的重力。 力臂是支点到力的垂线段,也就是 o a, 那 么阻力臂 l 二就等于 o a 等于十二厘米,减八厘米等于四厘米。 那么对应的动力 b, 我 们知道是等于 o b 等于十二厘米。根据杠杆的平衡原理, f 乘 l 一 等于 g 乘 l 二除以 l 一 等于六十牛,乘四厘米除以十二厘米就等于二十牛, 所以力 f 的 大小为二十牛。那么第三问,当施加的力 f 撇为三十牛时,为使杠杆还能在水平位置平衡, 应将力的作用点向左移动多少,移动后力的方向依然数值向上,那么他问我们向左移动多少,那么我们就得知道你此时的动力臂是多少,对不对? 那么我们现在已知动力乘动力 b 等于阻力乘阻力 b, 那 么其中阻力乘阻力 b 的 数值我们都知道是六十牛和四厘米,那么动力我们也知道此时为三十牛,那么 l 一 撇就等于 g, l 二除以 f 撇就等于六十牛乘四厘米 除以三十牛就等于八厘米,则此时动力臂等于八厘米。那么动力已知是支点到力的垂线段,并且这个力始终是数值向上的,那么这一段就等于八厘米,也就是你现在的作用点到 o 点的距离是八厘米, 你之前在 b 点距离作用距离支点的距离为十二厘米,则此时你应该向左移动的距离就为十二厘米减八厘米等于四厘米, 所以应向左移动四厘米,然后你这个力为三十牛。接下来我们看下一题。压制饺子皮的神器,压皮时压杆可视为一个杠杆,如图是简化示意图,图中 o 为支点, f 二为压饺子皮时作用在 b 点的阻力。 请在图中画出压饺子皮时作用在 a 点的最小动力 f 一 及阻力 f 二的力臂 l 二。 那么我们在画最小阻力的时候,首先找到支点,然后找到杠杆离支点最远的点,因为动力臂越长,你越省力,对吧? 然后连接 o a, 那 么这个动力臂就是最长的动力臂了,这个力作用在 a 点,力臂是 o a, 那 么这个力的作用线是垂直于 o a 的, 我们做出作用线,然后这个力可能是这个方向,可能是这个方向, 那么我们要分析这个动力朝哪个方向,我们就要看它的作用效果,要与 f 二的作用效果相反,那么这个 l 二是让这个杠杆绕支点顺时针转动, 那么我的动力要相反,我就要让这个杠杆绕支点逆时针转动,那么我的 f 一 一定是斜向下的,这样我就画出了这个动力 f 一, 那么接下来我们再画这个阻力 f 二的力臂 l 二, 那么力臂是支点到力的垂线段,我们过 o 做 f 二的垂线段,然后括号括住 l 二,即为阻力臂。那么接下来我们看下一题。 骨骼、肌肉和关节等构成了人体的运动系统,人体中最基本的运动大多是由肌肉牵引,骨骼绕关节转动产生的。下列关于人体中的杠杆,说法正确的是哪一个? 图甲手托重物时可视为省力杠杆。首先我们找支点,在手托重物时,他是绕 o 点转动,说明肘关节这个 o 点是支点。然后提供动力的是这个肱二头肌,他提供的动力为 f 一, 重点在这个位置,那么它的力臂就是很短的一节,而为 l 一。 而阻力是我们手拿重物,重物给我们手的向下的一个压力 f 二,那么它的力臂是支点到力的垂线段是这段为 l 二。 我们明显可以看到阻力 b 大 于动力 b, 此时它是一个费力杠杆,所以 a 是 错误的。全向 b 手托重物时,肱二头肌对前臂的牵引力是阻力,那么我们手托重物时,这个 f 一 是我们的动力,是让我们手托住这个重物的力, 所以这个牵引力是动力,不是阻力,所以 b 是 错误的。全向 c 踮脚时可视为费力杠杆。我们来看 你垫脚的时候,你的支点是这个位置,然后施加的动力是肥肠肌给你的数值向上的一个拉力 f 一, 而阻力是你自身数值向下的一个重力。同样我们要看你是省力杠杆还是费力杠杆,我要看你的阻力臂和动力臂谁大谁小。然后我们画出动力的力臂, 如图所示,是这么长,然后阻力的力臂是短一点,就这么短,对不对?那么动力臂大于阻力臂,所以它是省力杠杆,所以 c 是 错的, 指向 d。 如图,以向上垫脚的过程中,微长肌对足部骨骼的牵引力是动力,那么这个是正确的。我们提供这个动力,让我们身体向上 抬高,是我们主动施加的这个力,完成我们目标的这个力,所以它为动力,所以 d 是 正确的。本题选择 d, 那 么接下来我们看下一题。如图所示,是某垃圾桶上两个杠杆组合的示意图,如由图可知, 桶中有两个杠杆起作用。以 e 为支点的杠杆是什么杠杆?以哪个字母为支点的杠杆是费力杠杆。那么我们来看一下这个垃圾桶,这个垃圾桶它包括两个杠杆,首先是 d e、 f, 这个杠杆,它的支点是 e 点,绕 e 点转动, 然后我们在使用时,我们脚踩在 f 点,给他一个数值向下的压力,即为我们的动力 f 一, 然后这个 d 点就会向上抬起,然后给上面的这个杆体一个数值向上的压力, 那么由于力的作用是相互的,那么 d 点会受到上面杆体给它的一个数值向下的压力,即为它的阻力,即为阻力 f 二,那么 b 点受到 d 点通过杆给它的数值向上的力,我们即为 f 一 撇, 然后上面这个垃圾桶盖,它会绕 c 点进行转动,那么 c 点即为支点,而它们要克服的阻力其实就是上面这个 盖子自身的重力。所以这个垃圾桶一共存在两个杠杆,一个是 d e f 这个杠杆,一个是 c b a 这个杠杆,而 d e、 f 的 杠杆,它的支点是 e 点,而 c b a 这个杠杆,它的支点是 c 点, 那么以 e 为支点,它是费力杠杆,省力杠杆还是等力臂杠杆,那还是比 l 一 和 l 二谁大?那我们做 f 一 的力臂支点到力的垂线段, 这个为动力臂 l 一, 那么阻力臂为支点到阻力的垂线段,那么这段为他的阻力,明显可以看到动力臂大于阻力臂,他是省力杠杆。然后上面的这个杠杆我们来看,动力是施加在 b 点上的一个力, f 一 撇,阻力是他自身的重力计, 明显可以看到动力臂小于阻力臂动力的作用点,而此时他是一个费力杠杆,并且是以 c 点为支点的。 那么接下来我们看下一题,如图所示指甲剪的示意图,关于它结构中所包含的杠杆个数及类型,下面说法正确的是哪一个?那么关于指甲剪,它一共有三个杠杆,那么第一个杠杆是 cba, 我 们在按压 a 的 时候,上面这个部件 它会绕 c 点转动,所以支点是 c 点,然后在 b 点下面的 obd 会给这个 b 点一个斜向上的阻力, 那么我们明显可以看到阻力离支点更近,那么阻力 b 就 更小,小于动力 b, 所以 它是省力杠杆。那么另一个杠杆是 obd, 那 么在压这个 a 处时, 这个 obd 也会被向下压,并且它是绕支点 o 来进行转动的,所以 obd 这个杠杆,它的支点是 o, 而它受到的动力是作用在 b 点的,而它的阻力是剪指甲时,指甲给 b 点的一个向上的力为阻力, 那么此时我们发现阻力离支点更远,那么大概就是阻力臂大于动力臂,它是费力杠杆。那么我们再看最后一个杠杆 o e d, 那 么 o e d 这个杠杆,首先它受到一个指甲给它的地点的向下的一个力为阻力, 然后他受到 c e 这个连杆给他的数值,向上的另一个力为动力,在这两个力的作用下,他绕支点 o 点转动,那么我们发现动力离支点更近,那么则此时动力臂小于阻力臂,它是背力杠杆。所以我们会发现 指甲剪其中有三个杠杆,一个省力杠杆,两个费力杠杆。所以本题选择 b 三个杠杆,一个为省力杠杆。接下来我们看下一题。杆秤是我国古代杠杆应用的杰作,如图所示,是我国传统杆秤常用来测量物体的质量, 它由带有刻度的秤杆、秤盘、秤砣、提扭等组成。关于杆秤,下一句说法正确的是哪一个?首先用杆秤测量物体质量时, c 点是杆秤的支点,那么我们来看,我们知道提扭对应的 b 点是杆秤的支点, 所以 a 是 错误的选项。 c。 用杆秤称量物体质量时, a 点是杆秤的值点,那么更不对,对吧?那么应该是 b 点,所以 b 也是错误的选项。 c。 秤杆上五十克的刻度比一百克的刻度离蹄纽更近, 它的意思是五十克在这,一百克在这。那么我们知道离体有越远,对应的刻度是越大的,所以 c 是 正确的选项。 d。 只有左侧物体的质量与秤砣质量相等时,秤杆才能水平静止, 并不是这样的,对吧?我们可以通过改变秤砣在秤杆上的位置,然后来测量不同质量的物体的。所以说,即使秤砣和你所称量物体的质量不一样,他也可以通过调节所在秤杆的位置来让秤杆处于水平静止的状态。 对 d 是 错误的,本题选择 c, 那 么这个比较简单,接下来我们看一个稍微难一点,如图一,在立夏时节,有的地方会给孩子称体重,寓意孩子健康成长,俗称立夏称人。 如图,小孩和篮子的总质量为十二千克。调整秤砣的位置,使杆秤处于水平平衡状态,忽略绳重和杆重, 此时 o a 等于九厘米, o b 等于三十六厘米。这类说法不正确的是哪一个?那么选项 a, 该秤砝的质量为三千克,由于忽略绳重和杆重,则它是一个理想化模型。那么小孩和篮子,他们通过 细绳给 a 点十加的数值,向下的力等于他们的总重,而秤砝通过细绳给 b 处十加的数值,向下的力等于秤砝的重力,那么此时杠杆处于平衡状态, 记总乘 o a 等于记坨乘 o b, 那 么由于重力记等于质量乘小记,我们就可以知道,总质量乘 o a 等于秤坨的质量乘 o b, 那 么秤坨的质量就等于 m, 总 乘 o a 除以 o b 就 等于三千克, 所以该秤砣的质量为三千克是正确的。 a 不 符合题,指向 b。 该杆秤的悬挂点 o 是 称量时的支点,那么这个杠杆它是绕 o 点转动的,所以 o 点是支点是正确的,不符合题,指 向 c。 要使该杆秤的测量范围变大,应换用质量更小的秤砣。 那我们刚才的记忆方法是怎样的?如果我换成了称要的秤的话,那么称要的这个小秤精度更高,测量范围更小,那么你换用质量更小的秤砣,也就是用了小秤,那么小秤的测量范围是更小, 所以测量范围是变小,所以 c 是 错误的复合体,指向 d。 若换成质量较大的孩子,当秤杆水平平衡后,秤砣的悬挂点在 b 点的右边, 那么你称量质量较大,那么对应的我的秤砣应该是对应的质量,刻度也是更大的。那么对于杆秤来说, 越远离秤钮的位置,它对应的刻度是越大的,所以向右移是正确的,不符合提议,所以本题选择 c。 接下来我们再看下一题。如图所示,是我国古代的一种度量衡工具杆秤, 它承载着中华民族悠久的文化内涵,其木杆上的星星代表着衡量事物的标准和尺度。秤杆上从左向右起第一颗秤心被称为定盘心,也就是零千克, 它是衡量事物的起始点,秤砣叫全,而秤杆则叫横。在学习了杠杆平衡条件后,小明以自制杆秤为主题展开了一次实践活动。 如图二是小明用筷子、小纸杯、棉线和钩码制成的杆秤,把棉线系在 o 处作为秤纽, 把小纸杯悬挂在 a 处作为秤盘,用五千克钩码作为秤砣,移动秤砣,使杠杆怎样平衡?此时秤砣所挂处的秤杆上 b 为并盘星, 那么杆秤在使用时每次要求都是水平平衡,即为用杆秤读取质量是数大小的什么线,那么此时纸杯还没有放入重物,那么对应的我们所称量物体的质量为零千克, 则秤砣此时对应位置又标记为零千克,指的是我们此时称量物体的质量为零千克, 所以该位置也是零刻度线,同时避免了杆秤什么对秤量的干扰,那么这里是避免了杆秤重力对秤量的干扰。他这个做法就跟我们探究平衡规律的那个实验。 在实验前,我们要通过调节旋钮将杠杆调在水平平衡的位置,避免重力对他的影响。在秤盘放置二十克砝码作为重物,移动秤砝位置,使秤杆恰好水平平衡。 此时连接秤砣的棉线在杆秤的位置上标出二十,然后在定盘心和二十之间依次标上二十等分的刻度。 例如在这个位置他乘凉的是二十,那么我们在中间就可以画二十个小格,则每个小格表示的是一刻。接下来我们看下一位未验证杆秤的刻度是否均匀。当秤钩挂上重物计, 把秤砣一致距定盘星 x 处时,使杆秤在水平位置平衡。根据杠杆平衡条件,此时表达式为 g 乘 o a 加上 g 零乘 o b 等于 g 一 乘。什么表达式?使用图中相关条件, 那么我们看左边的图,支点是 o 点,物体通过细线给 a 点施加一个数值向下的拉力,大小为自身的重力剂, 而 b 点受到一个数值向下的重力 g 零,然后支点左边秤砣通过细绳给杠杆一个数值向下的拉力,这个大小为 g 一。 那么根据杠杆的平衡原理,我们知道左边这两个力,它分别乘自己对应的力臂,也就是 g 乘 o a, g 零乘 o b, 等于它的作用效果,我们可以把它称为作用效果,那么等于右边这个力的作用效果,那么右边这个力的作用效果就是它的力乘它的力臂。力臂是支点到力的垂线段,应该是这一段,对吧?我们发现应该是 x 加 o c, 所以这里的表达式应该是等于 g 一 乘括号, x 加 o c 括号。那么据此推理,由于秤砣质量 m 一, 大小和秤钮位置是固定的,所以被称量物体的质量 m 与 x 成什么比的关系?杆秤上的刻度是均匀的, 根据我们之前的学习,我们知道你的这个质量与 delta l 是 成正比的关系,对不对?那 delta l 就是 秤砣所在位置与零刻度线的这个位置, 那么此时它没用 delta l, 它是用了一个 x 作为 delta l, 那 么我们的推理过程也是一样的,那么根据上面得到的式子,然后我们可以得到它是等于 g 乘 x 加上 g 一 乘 o c 的。 由于我们在未挂重物,也就是在第二问的时候,我们知道 c 为定盘星, 则 g 零乘 o b 是 等于 g 一 乘 o c 的, 此时杠杆处于平衡状态,这个等式是成立的。 我们代入上面这个式子,我们就会发现, g 零乘 o b 等于 g 一 乘 o c, 说明剩下的 g 乘 o a 就 等于 g 一 乘 x, 对 不对?也就是这个式子。然后由于 g 等于 m 乘小 g, 我 们将小 g 化简了,就等于所乘量。物体的质量乘 o a 等于秤砣的质量乘 x, 那么秤砣的质量是定值, o a 是 定值,我们就发现 m 与 x 成正比,所以杆秤上的刻度是均匀的。那么接下来我们看下一问,小明想增大自制杆秤的测量范围,你的建议是什么?那么我们回忆那句话, 小要秤的秤砣比较小,它的测量范围小,精度高。那么反过来, 大杆秤的秤砣比较大,他的测量范围大,精度低,那么你要增大测量范围,那么对应的测量测量范围是啥?秤砣要比较大对不对?所以可以换用质量更大的秤砣。并且我们之前也学习了增大杆秤测量范围的方法,可以增加杆秤的长度, 提扭左移,让 l 物减小或者增大秤砣的质量。那么这里面最好记的其实是增大秤砣的质量,还有一个增大杆秤的长度。本节课的内容就讲解到这里,同学们再见!
1024关关物理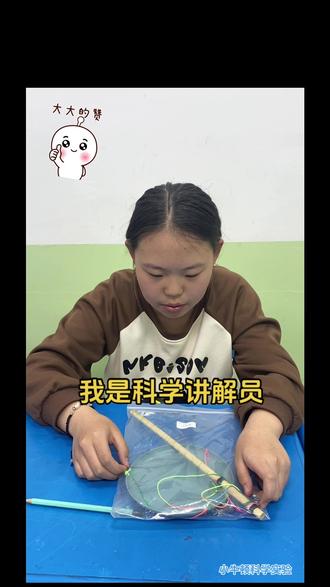 00:24查看AI文稿AI文稿
今天我们做的实验是杆秤,杆秤称重是用了杠杆平衡的原理,我们先把重物放在秤盘上,再提起 提绳,把秤托左右移动,达到秤杆的平衡,就能称出重物的重量。
 01:38
 01:05查看AI文稿AI文稿
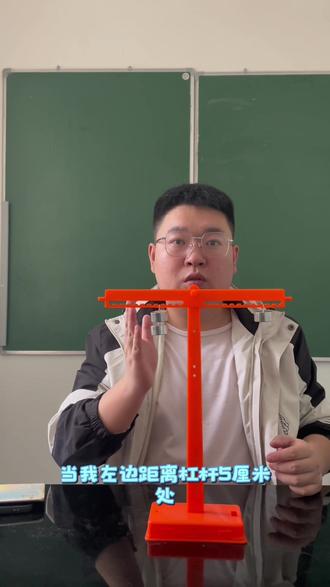
同学们大家好,今天我们一起来做一个实验,探索杠杆平衡的条件。首先我们准备的材料有杠杆以及砝码。 在使用杠杆之前,需要将杠杆放在水平台上,然后调节使其杠杆水平平衡。我们在左边六厘米处挂上一个钩码,我们在右边六厘米处也挂上一个钩码,我们说明这个时候杠杆平衡 好,我们再次将左边五厘米处挂上两个钩码。好,我们看到当我 左边距离杠杆五厘米处挂上两个钩码,那我需要在右边挂上一个钩码的同时, 杠杆的力臂为十厘米,我们的左边在距离力臂四厘米处挂上三个股码,那我们的右边就需要在距离我的支点十二厘米处挂上一个股码,从而我们得到杠杆平衡的条件为,动力乘以动力臂 等于阻力乘以阻力臂,我们可以写成 f 一, 乘以 l 一, 等于 f 二,乘以 l 二。


