龙门同步到底怎么控制才稳定

粉丝19.4万获赞49.6万
相关视频
 00:22查看AI文稿AI文稿
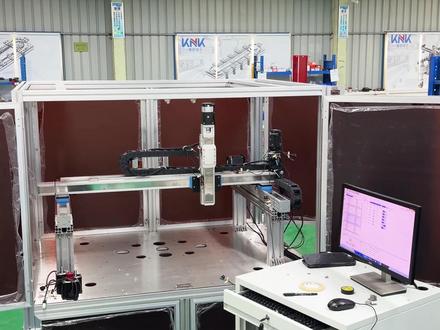
有没有懂行的回答一下,你们做龙门搭建的时候通常是怎么保证这两个 x 轴运动同步的?是用机械同步通过钢性连轴器同步长轴或高精度同步带物理藕合双电机输出端, 还是采用四伏系统加运动控制器实现主从控制交叉藕合算法或搭配衡量两端光栅尺构成全闭环反馈?
 00:51查看AI文稿AI文稿
像这种两个 x 轴带动一个 y 轴的做平行的左右移动的时候啊,若是两个 x 轴的位置不同步,那就很容易造成这个机械卡死或者损坏。那我们要怎么样才能保证这个 x 轴和这个 x 轴 他俩的位置同步了?这个时候就要用到龙门同步的功能,那我们威克达就针对这种龙门结构的机构就研发了这种龙门同步的四伏驱动器,它的原理是上位机发送一路脉冲信号,分别给到两个 x 轴,两个 x 轴的编码器 互相给对方的驱动器,第二编码器发送实时的位置,通过师傅驱动器内部的 pid 算法来实时清除两轴之间的误差,达到同步的效果。当任意一个轴位置误差过大时,另外一个轴也会立刻停下来,避免损坏机械。有需要用到两轴同步控制的可以进来看一下。
 01:12查看AI文稿AI文稿
做双轴龙门同步控制的老板们是不是经常被这些问题困扰?像这样的有两个 x 轴的龙门结构,我们要做的是实现这两个轴的同步运行,但是受到机械间隙的影响,还有安装精度的影响, 他就会在运行过程中会存在一定的误差。这个两个轴如果长期不同步的话,就会造成机械的卡死,很容易损坏我们的机器设备运行出现卡顿错位,精度达不到要求,调试周期也会一拖再拖,非常影响我们设备的交付进度。 而我们微科达针对这样的龙门结构做了这样一款内置龙门同步算法的四幅驱动器,它的原理呢就是上位激发一路脉冲,给两个四幅,给两个四幅一个同样的位置信号,两个四幅的编码器会进行一个相互的位置偶合, 通过里面内置的 pid 算法实时校验位置,实现高精度的同步。当其中一个轴位置出现偏差的话,就会立即停下来, 也不会损坏我们的机械。像我们微科达这款内置龙门同步功能的四伏驱动器,双轴响应更快,精度更高,不需要复杂的调试,大大的缩短了我们的调试周期,设备更稳定,维护起来也更简单了。如果你也需要这样的龙门同步四伏驱动器,可以点我头像联系我哦!
 01:08查看AI文稿AI文稿
宋哥,宋哥,我想把这个龙门结构给他做到绝对同步,有什么做法呢?其实这种两轴的同步控制有很多种方法,一种是用虚拟主轴两轴跟随,一种是用一个主轴,另一个做从轴做主轴跟随。 还有一种他用一用那个事故驱动器,一拖二的一个驱动器两个电机做这种同步。呃,但是这种控制呢?会有一个问题,就是你程序里若是没有做逻辑的话,其中有一个轴停时,另一个可能不会跟着停,那就会造成机械的卡顿,甚至这个损坏。 那是威克达的方案呢,是针,针对这种情形,他是有一个自我保护机制的,这是他的程序里呢,是一个有这样的算法,其中有一个轴报警的时候,另一个轴马上就停下,但是他是龙门同步的功能,实现他的核心的功能,不是保护的问题,他是要两个轴做的,如何做到绝对同步的问题?威克达方案是这样的, 它其中的有两个轴的编码器做互相拗合, a 做 b 的 一个位置,这样 b 做 a 的 就位置,这样在这运转的过程中,能够保证两周的绝对同步。刚才说的这个保护功能啊,只是这个螺纹同步功能其中一个保护点而已,有需要做两周同步控制的关注老宋,老宋跟你沟通一下如何做。
 00:47查看AI文稿AI文稿
龙门同步最大的特点就是双轴在设备运行的过程中能保证绝对同步,在一个轴有偏差或者是损坏的情况下,设备能够及时的报警。那做龙门同步最常见的方式呢,就是主从跟随的方式,那这个方式呢,有个缺点就是双轴在运行的过程中,他一定会有一个未知误差, 时间久了呢,这个误差它就会累积起来,从而就导致设备的偏差甚至是损坏。那我们威克达的方案呢,是直接把这个龙门同步的控制程序写在伺服驱动器里面, 他是通过上位机发一路脉冲给两个师傅,然后通过这个编码器相互拗合来实时的清除这个位置误差,从而避免造成这种累积误差带来的设备损坏的问题。如果你也需要这款罗门同步专业型师傅驱动器的话,可以右边点我的头像。
 00:28查看AI文稿AI文稿
做龙门加工的老板注意,机床走刀片纹路错乱,大多是双立柱同步超差导致。 先锁紧两侧丝杆连轴器,手动低速测试导轨相调间隙,再重新做龙门的精准粗实化。常规的龙门同步允许偏差控制在零点零二到零点零五毫米,微调四伏钢性与同步窗口参数,立马恢复精度。
 01:22查看AI文稿AI文稿
像这种的两周的同步运行,实际上他有两种称呼,一种呢我们说叫做两周同步,一种叫做龙门同步,也叫绝对同步,实际上是说这是两周运行现在大部分人做的程序,他是只是保持同步,但是不是严格说的龙门同 步,他是怎么做的呢?上回机可能给两个四伏发一个同样的信号,或者是说呢,用一组一同的关系给其中一个轴做轴位,这样的话呢,虽然看起来是两个轴是同步,实际上是 机械上的,这个误差不能够严格是一致的,那运行时间长了以后,就会造成两个轴之间有偏差,然后形成机械卡顿。真正的龙门塘 布方案呢,是这种两周之间是有硬连接结构的,然后呢,必须要保证两周是绝对位置相对是同步的,因为这样的呢,两周运行起来就不会造成卡顿,不会造成机械损坏。那我们给的方案是怎么样的呢?实际上我们要把这个两周之间这个同步的关系啊,做到四部驱动器里,它怎么做呢?驱动 a 轴啊, b 轴,两个轴之间运行中 这个位置关系要互相校验的,也就是我把 a 轴的微把其给到 b 轴做 b 轴的位置校验,把 b 轴的呢给到 a 轴做 a 轴的位位置校验。这样的话,在运行起来,它两个轴实时的互相比对对方的位置,它就会在达到运行中的一个绝对同步。注意这个绝对同步不是机械的精度,是绝对同步精度 可以做到零点零零一毫米。有双 s 轴的,什么双 y 轴的,双 z 轴的,需要这种龙门结构做绝对同步方案的,关注老宋。
 01:40查看AI文稿AI文稿
像这种硬连接的双 s 轴或双 y 轴这一个龙门结构,最核心的点是如何控制这两个轴之间的位置同同步,那来解决呢?这个时间长了, 机械扭曲啊,卡死的这一个状态,同时呢还要解决其中一个四伏驱动器报警,另一面要停止的这样一个问题, 总之都是要确保如何既保证精度,又要保证机器安全。那很多人做这个方案呢,第一,他是用上位机发同一路脉冲给两个四图,但是实际上说,第一,我们不能保证两个脉冲是绝对是一样的。第二,即使脉冲一样,这个脉冲数量的精度不能够保, 保证这个位置机械的这个精度是一致的,总会是有偏差的,那么在日积月累啊,慢慢累积,误差大的时候就会造成扭曲卡顿。那还有一种另一种方案呢,有人用主冲跟谁 就是一个主主信号,然后呢从机呢,分泌输出给到从机,从机做位置跟随或转机跟随,这样还是存在我刚才说的问题,慢慢会有机机械这个累积微差的问题。 那还有一种方案呢,它是在这个轴上的实际加一个光展尺,把这个检测这个轴的实际位置,然后给给上位机来处理,这样的话呢成本就会增加很多。那威克达给他的方案呢?是用这个两个四伏,用威克达自己的这个龙门同步专用功能 啊,两个四步呢,进入同一路信号,然后呢两个四步电机的编码器互相藕合,做对对方这个位置的校验,这样在运行过程中实时比对对方位置, 保证这个在运行过程中两个轴之间的绝对精准,这种方案这个位置精度的误差可以做到零点零零三毫米,所以有需要这个龙门同步方案的关注老宋。
 01:15查看AI文稿AI文稿
如果你需要龙门同步控制,那么老宋今天给你介绍一种方案,原来里的方案呢,大部分都是用这个主从跟随,或者是呢,发两路同样的脉冲,给两个四伏推动器。实际上你这种方案呢,只叫同步,不是严格意义上的就绝对同步, 因为你给两个四伏发同样的脉冲,你第一你不能保证脉冲到四伏,那数量是一样的。第二呢,你不能保证两个机械的间隙是一样的,这样用久了以后,慢慢就会产生偏差,机械的损坏。 另外你做主轴跟随,严格意义上说,那个从机呢,会跟主机那个有一个稍稍有一点的延时,所以还是不能够保证绝对同步。那要想实现这个真正的两双轴的绝对同步,那你需要呢,两个轴之间能够互相比对对方的位置,参照位置做一个实时的校正, 那这样的话呢,才能够保证这个两个轴的绝对同。我们的这个方案就是这样,用我们内置这个龙门同步功能的伺服驱动器, 来把这个同步功能做到伺候驱动器里边,用 a 电机的编码器呢,给到 b 电机做这个位置校正, b 电机呢,给 a 电机位置校正,这样编码器互相藕合, 达到在运转过程中实时的比例,这个位置做到绝对同步,我们这个龙门同步的精度呢,可以做到零点零零三毫米。有需要这个做龙门同步控制的点右上方关注老。


